
By EVST Yayın Kurulu · Gözden geçiren EVST Yayın Kurulu • Son güncelleme tarihi: 9 Ekim 2026 • Editör politikası · Düzeltme politikası · Şartlar
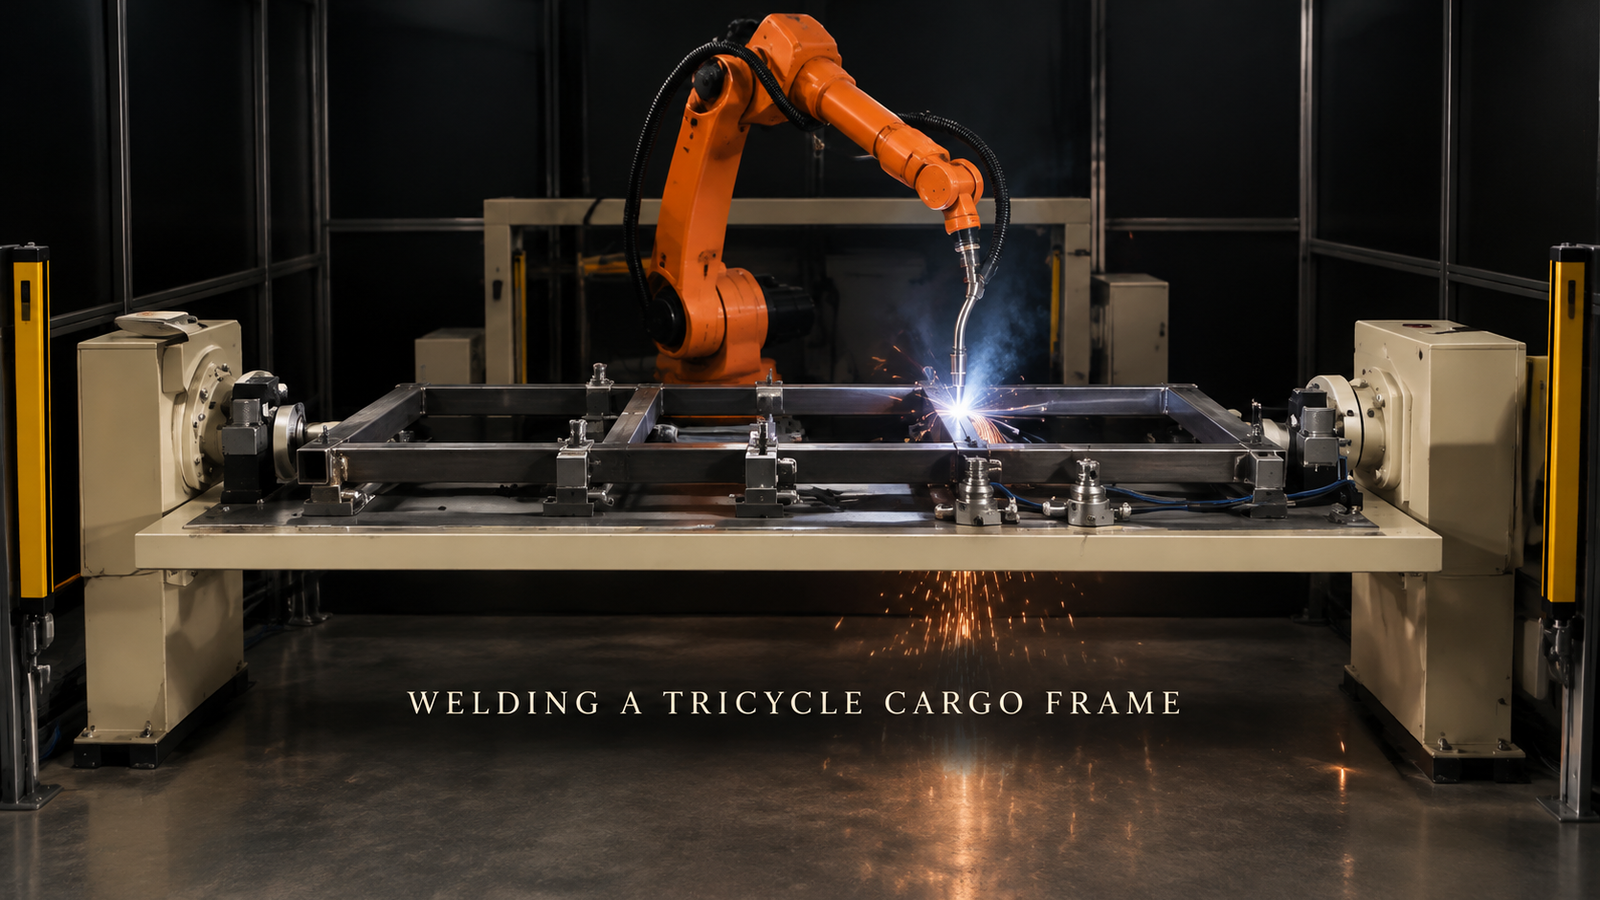
Üç tekerlekli bisiklet kargo kutusu çerçevesi gibi dikdörtgen çelik boru çerçeveler, bir robot tarafından tek bir hücrede kaynaklanabilir; bunun için öncelikle üç soruya cevap verilmesi gerekir: her borunun nasıl konumlandırıldığı ve sabitlendiği, bağlantıların hangi sırayla kaynaklandığı ve çerçevenin uzak tarafında kalan bir kaynağa ne olacağı. Robotun erişim mesafesi ve kaynak torcu seçimi önemlidir, ancak bunlar bu cevaplardan sonra gelir. Burada açıklanan hücrede, uzun bir fikstür üzerinde bulunan düz bir çerçeve boyunca, bağlantıdan bağlantıya çalışan tek bir kaynak robotu bulunmaktadır.
Boru çerçeveli kaynak hücresi mi planlıyorsunuz? Bize çerçeve çizimini, bağlantı listesini, boru boyutlarını ve günlük üretim miktarınızı gönderin.Biz de size bir hücre konsepti ve tahmini bir çevrim süresi ile yanıt vereceğiz.
Çizimi kaynaklanabilirlik testi olarak okuyun.
Çelik borudan yapılmış bir çerçeve birçok bağlantı noktasına sahiptir. Elle yapıldığında, her birinin sırayla bulunması, şekillendirilmesi ve bitirilmesi gerekir ki bu yavaş bir işlemdir ve bir kaynağın ısısı, bir sonraki kaynak yapılmadan önce tüm çerçevenin yamulmasına neden olabilir. Bir robot hücresi bu iki sorunu da ortadan kaldırmalıdır ve çizimde bunun ne kadar zor olacağı zaten belirtilmiştir:
| Çerçeve özelliği | Bu, hücre için ne anlama geliyor? |
|---|---|
| Eklemlerin tümüne tek taraftan ulaşılabilir. | Düz bir yüzey ve basit bir yerleşim yeterli olabilir. |
| Karşı taraftaki eklemler | Yeniden tasarım, ikinci sıkıştırma veya konumlandırıcı arasında karar verin. |
| Tüp kesim uzunluğu değişir | Daha sıkı durdurmalar veya dikiş algılama |
| Çeşitli çerçeve varyantları | Ayarlanabilir veya değiştirilebilir kelepçe blokları |
| Çok az eklem | Manuel bir şablon daha ucuz kalabilir. |
Aşağıdaki bölümler, çoğu projeyi belirleyen temel unsurları takip eder: konum belirleme, erişim ve sıralama.
Her borunun sabit bir yere ihtiyacı vardır.
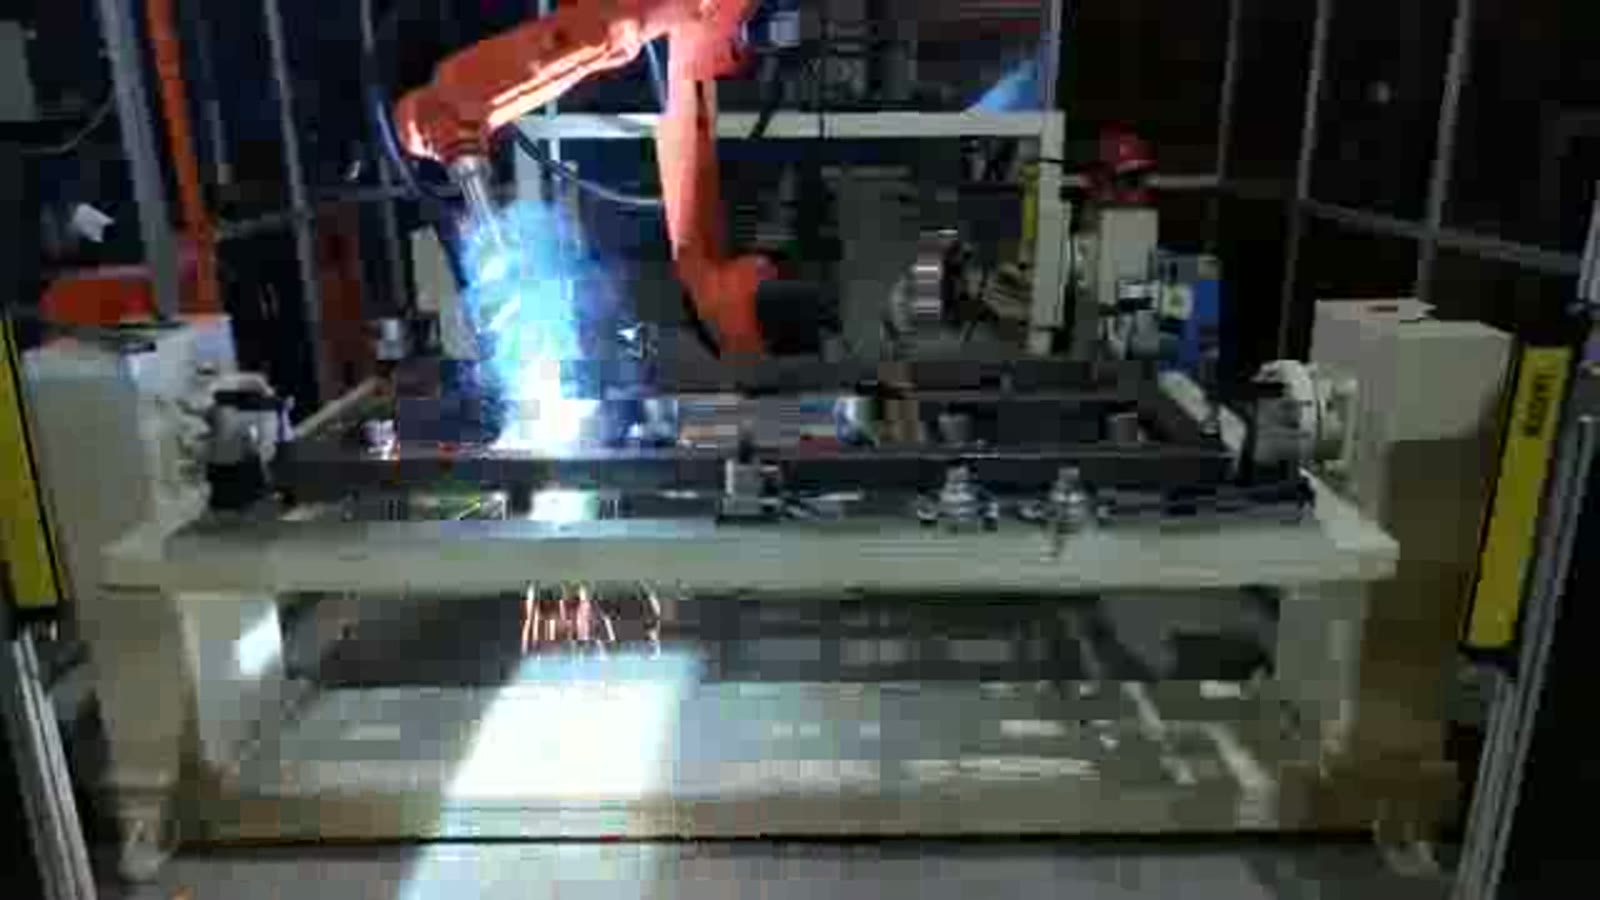
Burada tarif edilen hücrede, birkaç çapraz boruya sahip dikdörtgen bir çerçeve, uzun bir fikstür üzerinde düz bir şekilde durmaktadır. Fikstür, her iki ucunda birer tane olmak üzere iki uç destek ayağı arasında taşınmaktadır, bir sıra sıkıştırma bloğu boruların üzerine baskı yapmaktadır ve çerçevenin arkasında tel beslemeli kaynak torcu bulunan turuncu renkli altı eksenli bir kaynak robotu bulunmaktadır.
Robotik kaynak torcu, önceden öğretilmiş bir yolu tekrarlar. Eğer bir boru bir kareden diğerine biraz farklı bir konumdaysa, torç programın beklediği yerden tam olarak farklı bir eklem noktasına ulaşır. Borular belirli bir toleransla kesilir ve bükülür, bu nedenle bir fikstürün iki görevi vardır: her boruyu aynı yere yerleştirmek ve ısı etkisini gösterirken orada tutmak. Genel olarak, bunu yapıp yapmayacağına üç ayrıntı karar verir:
- Her tüpe referans verilmiştir. Sadece aşağı doğru bastırılan ve uzunluğu boyunca kaymasını engelleyecek hiçbir şey bulunmayan bir yan boru yine de yerinden oynayacaktır. Her borunun bir durdurucuya ve bir kelepçeye ihtiyacı vardır.
- Meşale yolu açık tutar. Eklem yerini mükemmel bir şekilde tutan ancak kaynak torçunun geçmesi gereken yerde duran bir kelepçe tasarım hatasıdır. Kelepçeler eklem yerinin yanında olmalı, yaklaşma hattında değil.
- Uygunluk kontrol edilir, varsayılmaz. Birleşim yerindeki boşluk çerçeveden çerçeveye değişiyorsa, sabit bir yol bu boşluğu eşit şekilde dolduramaz. Bu durumda, birleşim yeri algılama veya dokunma algılama genel bir seçenektir.
Erişim: Sadece bir taraf veya diğer taraf için bir plan.
Bu hücredeki çerçeve, ilk bağlantıdan son bağlantıya kadar düz kalır, bu nedenle her bağlantıya tek taraftan ulaşılır. Bu, düzeni basit tutar. Birçok gerçek çerçeve bu şekilde değildir. Bazı kaynaklar alt tarafa denk gelirse, üç genel seçenek vardır:
- Kaynak noktalarına yukarıdan erişilebilecek şekilde bağlantı yerini veya çerçeveyi yeniden tasarlayın;
- Çerçeveyi ikinci kez sıkıştırın, bu da taşıma kolaylığı ve ikinci bir konum ekler;
- Armatürü, iki uç sehpa arasına yerleştirilmiş bir konumlandırıcı üzerinde taşıyın, böylece kontrollü bir dönüşle karşı taraf meşaleye doğru gelsin.
Her birinin bir bedeli var. Bir pozisyonlayıcı, kelepçelerin çerçeve ters çevrildiğinde çerçeveyi tutması, kaynak makinesinin ve kabloların dönerken çerçeveye temas etmemesi ve dönme hareketinin zemin alanını kaplaması anlamına gelir. Buna değip değmeyeceği, uzak tarafta kaç bağlantı noktası olduğuna bağlıdır. Bu sayı, bir çizimde bulunması gereken ilk şeydir.
Sıralama: görülen sıra ve herhangi bir sıralamanın ardındaki genel kural.
Robotun çalışma sırası şu şekildedir: Her eklemden sonra meşale kalkar ve bir sonrakine geçer, bu sırada aşağıya kıvılcımlar düşer.
- İlk başta çerçevenin sol ve sağ taraflarındaki eklemler arasında dönüşümlü olarak hareket eder, önce bir tarafta, sonra diğer tarafta.
- Ardından, eklem eklem ortaya doğru ilerler ve yol boyunca en sağdaki eklemi bir kez kaynak yapar.
- En son olarak, çerçevenin ortasındaki bağlantı noktaları gelir.
Ayrı olarak, genel bir prensip olarak: her kaynak soğudukça büzülür ve komşularını kendine doğru çeker. Bir çerçevenin bir tarafına önce birkaç kaynak yapın ve çerçeve, ne kadar sıkı kenetlenmiş olursa olsun, o tarafa doğru bükülebilir ve serbest bırakıldığında yaylanabilir. Bu nedenle kaynak sırası deformasyonu etkiler ve belirli bir çerçeve için doğru sıra, geometrisine bağlıdır ve bir çizimden varsayılmak yerine deneme çerçevelerinde kanıtlanmalıdır. Robotun burada bir avantajı vardır: bir sıra seçildikten sonra, her çerçevede aynı şekilde tekrarlanır, böylece deformasyon tutarlı hale gelir ve fikstürde düzeltilmesi daha kolaylaşır.
Hafif perdeler ve giriş çıkış yolu
Kaynak odasının her iki tarafındaki direkler üzerinde sarı ışık perdeleri durmaktadır. Genel olarak, bir ışık perdesi, birisi üzerinden geçtiğinde hücrenin durmasını sağlayacak şekilde kablolanmıştır ve çerçevelerin içeri ve dışarı girmesi gerektiğinden yerleşim düzenine bir kısıtlama getirir. Operatörün fikstürü nereye yüklediğine ve bitmiş çerçevelerin nereden çıktığına karar verin ve bu rotanın ark ve kıvılcım alanından geçmediğini kontrol edin. Perdenin hangi duraklarda tetiklendiği ve hücrenin nasıl yeniden başlatıldığı, tasarımın başından itibaren belirlenmelidir.
Çerçeve alıcıları için kısa cevaplar
Bir hücre birden fazla çerçeveyi kaynaklayabilir mi? Evet, eğer bağlantı parçası değiştirilebiliyor veya ayarlanabiliyorsa ve her varyantın bağlantı listesi biliniyorsa. Sadece ana varyantı değil, tüm varyantları gönderin.
Konumlandırıcıya ihtiyacımız var mı? Kaynak noktaları, kaynak makinesinin çerçevesi düzken kaynak torçunun ulaşamayacağı yerlere denk gelirse, önce uzak taraftaki kaynak noktalarını sayın.
Robot bağlantı noktasını kendisi bulabilecek mi? Sabit bir yol, bağlantı parçasına bağlıdır; eğer bağlantı parçası değişiyorsa, sensör eklenebilir. Bu, robota değil, borularınıza bağlıdır.
Çiziminiz girdi olarak kullanılacaktır.
Eklem listesinin işaretlendiği çerçeve çizimini, boru boyutlarını ve duvar kalınlığını, günde kaç çerçeveye ihtiyacınız olduğunu ve ulaşılması zor olduğunu bildiğiniz eklemleri bize gönderin. Bunlarla size bir hücre önerebilir ve çevrim süresini tahmin edebiliriz.
Çerçeve üzerinden konuşmaya hazır mısınız? Burada bize ulaşın veya sales@evsrobot.com adresine yazın.
Bu makale, bir robotun düz boru çerçeve boyunca nasıl çalıştığını ve bu tür hücreler için genel tasarım prensiplerini açıklamaktadır; kaynak parametreleri, boru boyutları veya çevrim süresi belirtilmemiştir.