
By EVST Yayın Kurulu · Gözden geçiren EVST Yayın Kurulu • Son güncelleme tarihi: 8 Ekim 2026 • Editör politikası · Düzeltme politikası · Şartlar
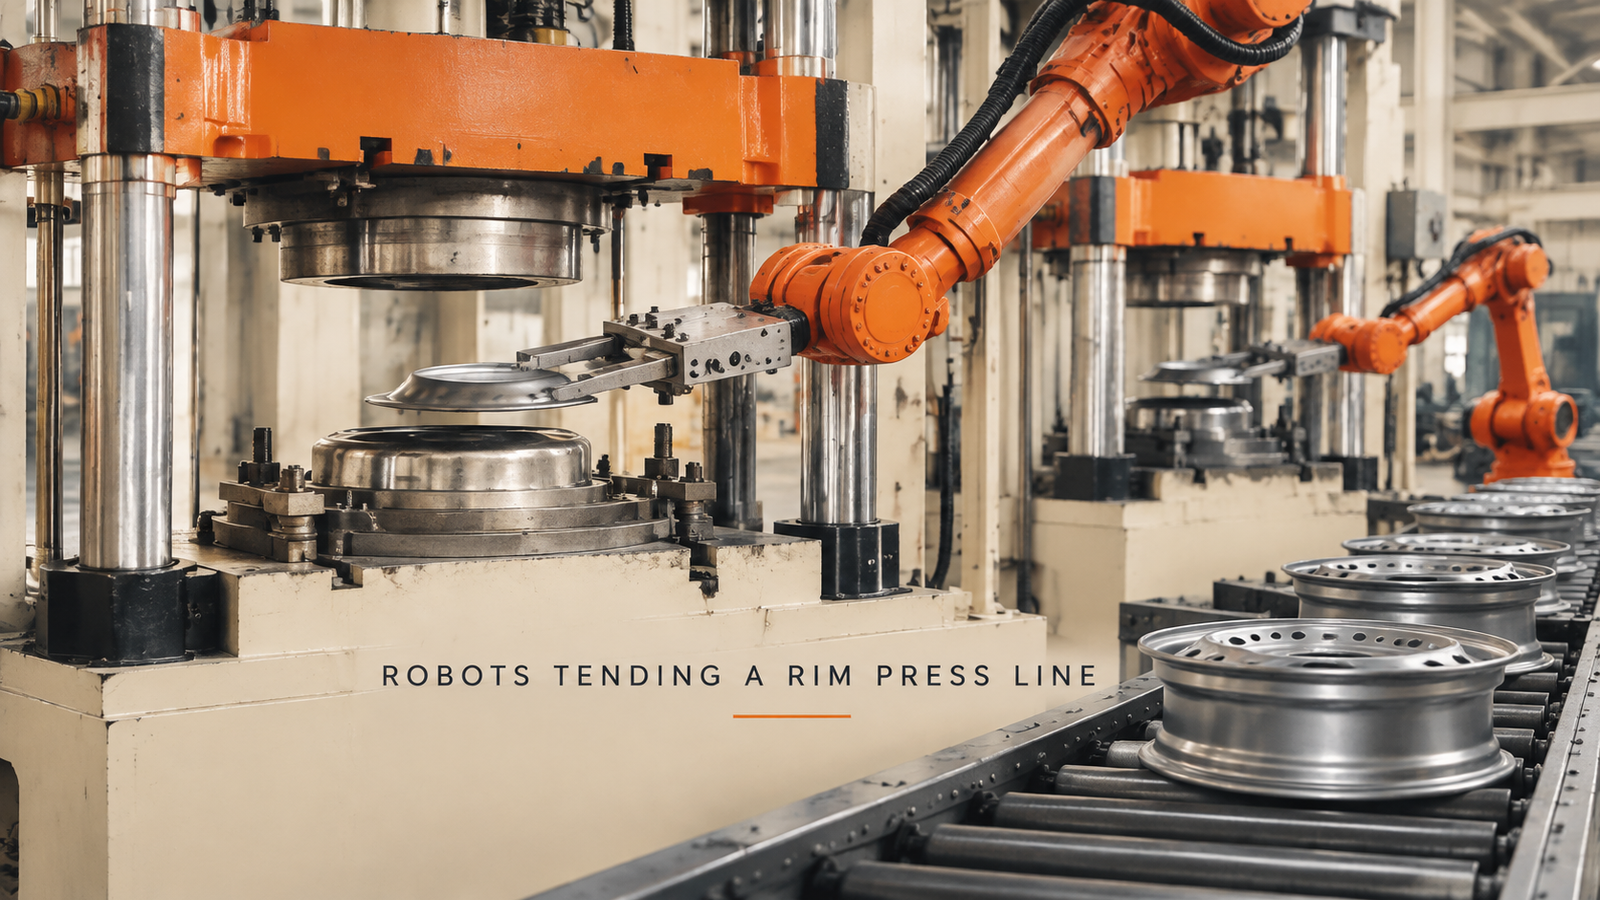
Üç koşul birlikte sağlandığında, kenar hattındaki presleme işlemi robotlara devredilebilir: parça kaymadan kalıba taşınır, pres ancak robot üzerinden ayrıldıktan sonra kapanabilir ve parça her döngüde kalıpta aynı yere yerleşir. Taşıma kapasitesi ve erişim mesafesi önemlidir, ancak nadiren belirleyici olurlar. Burada açıklanan hücrede, altı eksenli robotlar dört kolonlu hidrolik presler ve kenar istasyonları arasında yer alır ve robotlar iki oldukça farklı parçayı işler: preslerde yuvarlak çelik bir levha ve istasyonlarda delikli bir halkaya sahip bir kenar.
Kenar çizgisine doğru baskı yapmayı mı izliyorsunuz? Her istasyon için parça çizimini ve günlük üretim miktarınızı bize gönderin.Biz de size bir hücre konsepti ve tahmini bir çevrim süresi ile yanıt vereceğiz.
Preslerin neden çember çizgisinin en sert ucu olduğu
Bir pres, jant üretim hattının geri kalanından farklıdır çünkü operatörün elini veya en azından bir parçasını kalıplar arasındaki boşluğa sokması gerekir. Bunu günde binlerce kez elle yapmak yorucudur ve gerçek riskler taşır; ayrıca eklenen her pres, başka bir istasyonda başka bir kişi anlamına gelir. Bu nedenle, pres bakımı, bir fabrika robotları düşündüğünde ilk baktığı işler arasındadır.
Bu aynı zamanda işin sadece "al ve yerleştir"den ibaret olmamasının da nedenidir. Robot kapanmak üzere olan bir alana girer ve bıraktığı parçanın tam olarak doğru yerde olması gerekir. Bu iki gerçek, aşağıda anlatılan her şeyi yönlendirir.
Tek bir baskı döngüsü, adım adım
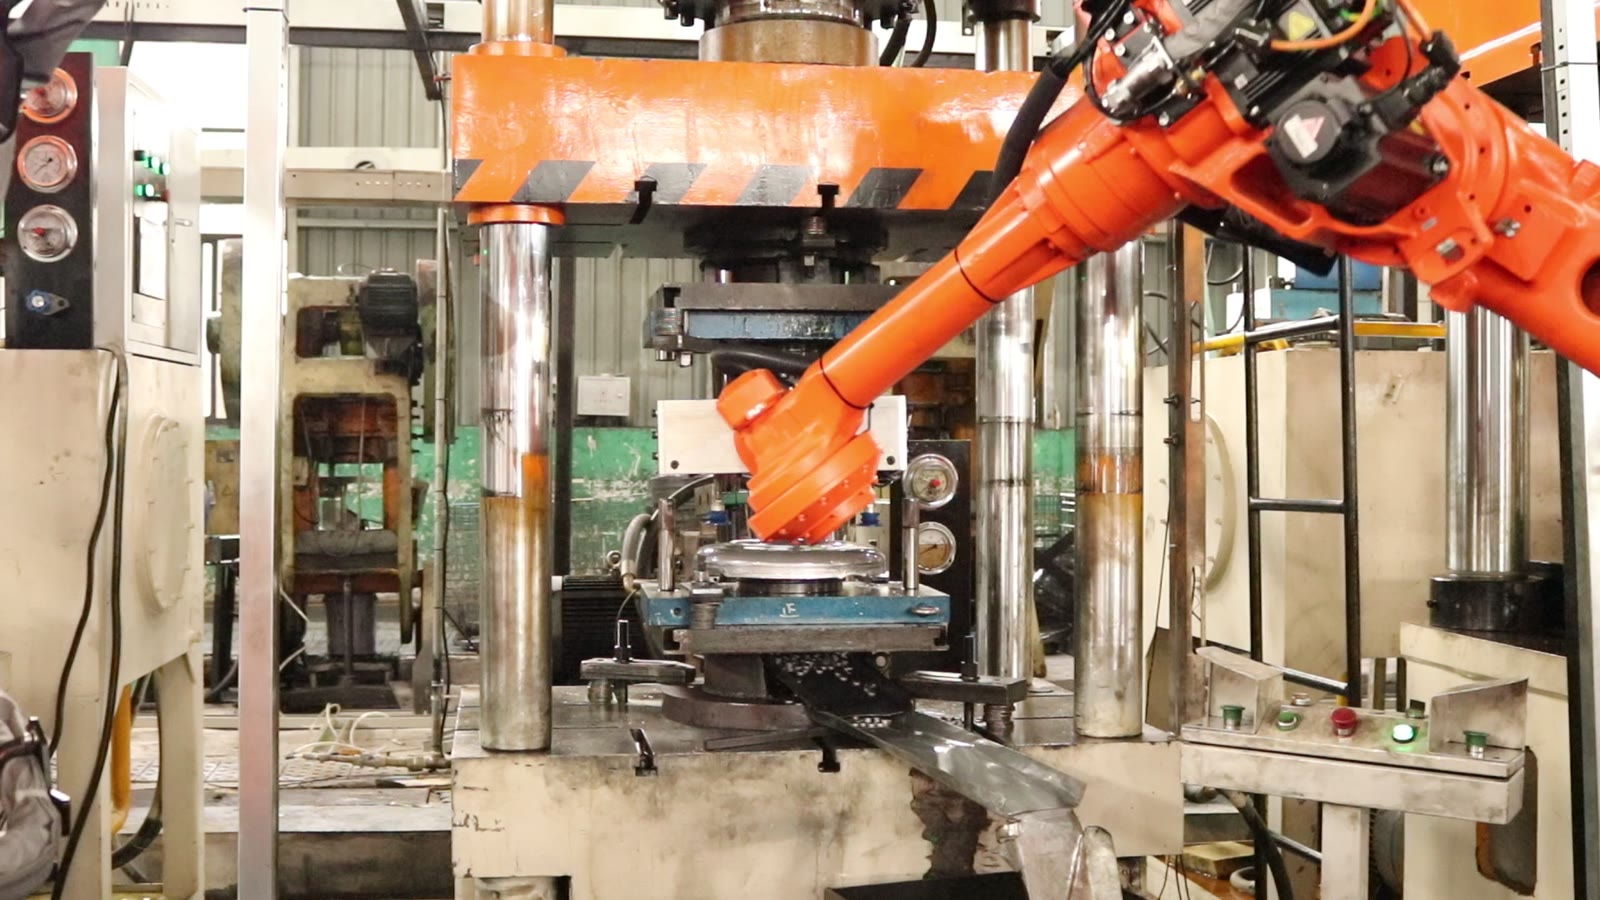
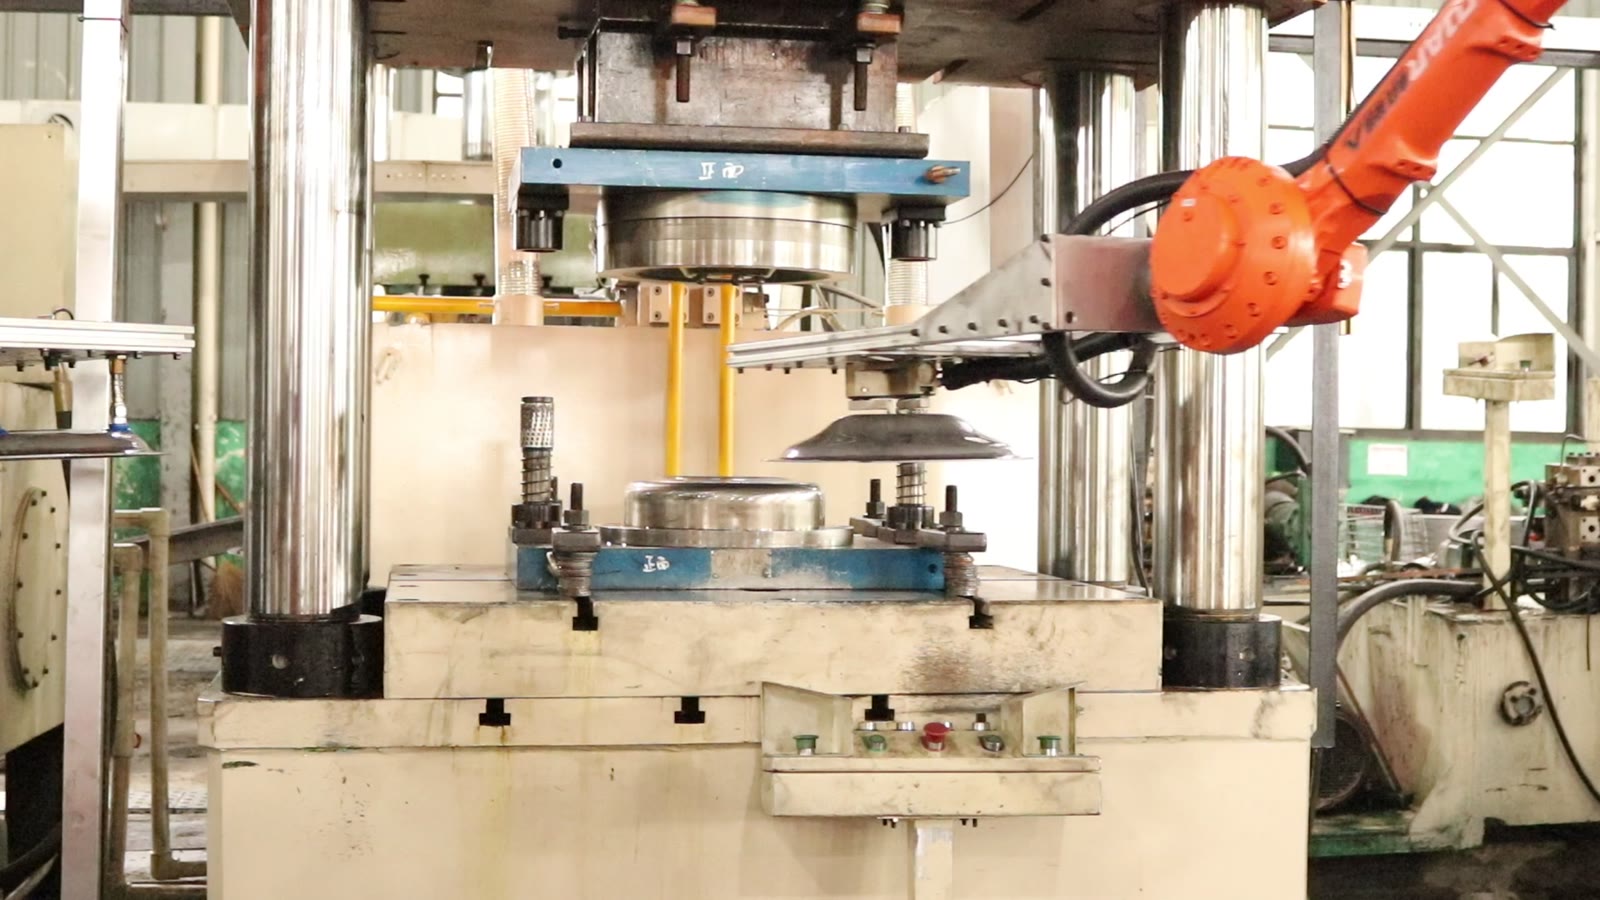
Baskı makinelerinde döngü şu şekilde gerçekleşir:
- Robot, düz, çatallı bir tutucu üzerinde yuvarlak bir çelik levha taşıyor.
- Üst ve alt kalıp arasına kadar uzanır.
- Boş parçayı alt kalıbın üzerine yerleştirir.
- Basından geri çekiliyor.
- Ancak o zaman presin turuncu üst kirişi aşağı iner ve tekrar yukarı çıkar.
- Robot geriye doğru uzanarak parçayı alt kalıptan kaldırıyor.
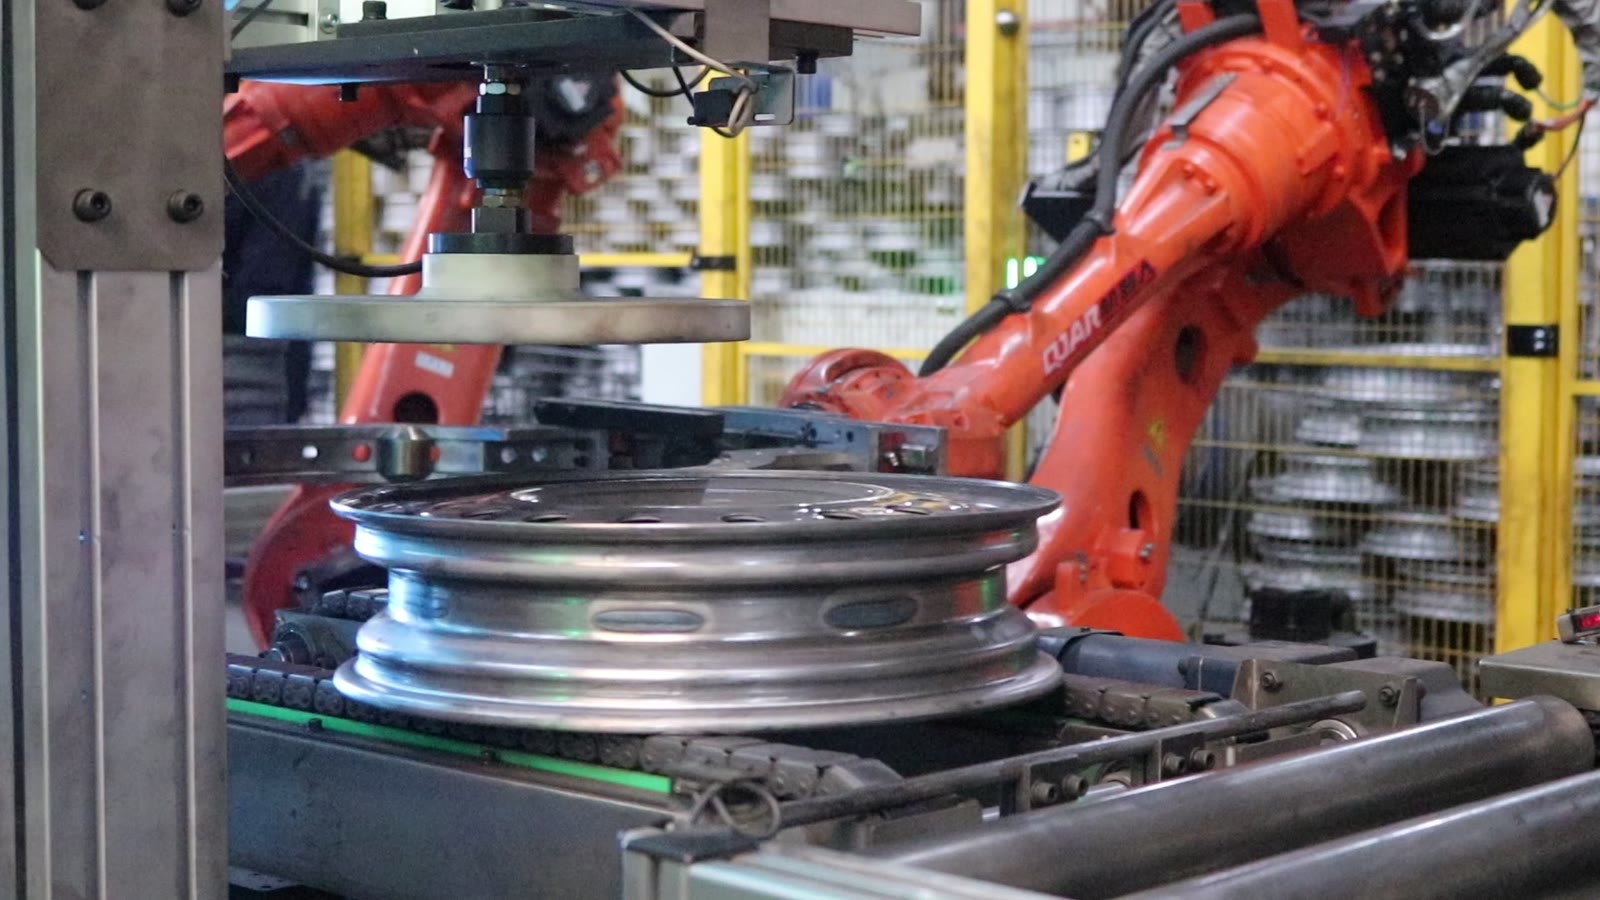
Hattın ilerisinde, farklı bir taşıma görevi devreye giriyor. Jant istasyonunda, halka şeklinde bir tutucuya sahip bir robot, üzerinde bir sıra delik bulunan bir halka olan jantı tutuyor ve dikey bir fikstüre yerleştiriyor. Fikstürün üzerindeki yuvarlak bir baskı plakası jantın üzerine iniyor ve bu işlem tamamlandığında robot jantı tekrar alıyor. Bir makaralı konveyörün yanında, iki robot yan yana durarak jantları alıp karşıya taşıyor ve jantlar daha sonra konveyör boyunca birbiri ardına ilerliyor.
Birbirini destekleyen üç kısıtlama
Parçayı yerinden oynatmadan içeri taşımak
Çatal üzerinde taşınan bir iş parçası, kelepçelenmek yerine alttan desteklenir; bu nedenle robot hızlandığında, fren yaptığında veya çok keskin dönüşler yaptığında hareket sırasında kayabilir. Çatalın ihtiyacı olan şey, iş parçasının kayıp düşemeyeceği bir yuva ve parçanın en az kısıtlandığı yerde hızın yumuşak olduğu bir yoldur. Kaymış bir iş parçası küçük bir hata değildir: bir sonraki kısıtlama, onun sizin düşündüğünüz yerde olduğunu varsayar.
Robotun geçişi tamamlanana kadar baskı makinesi kapanmaz.
Hücredeki işlem sırası basittir: robot geri çekilir, ardından pres aşağı iner. Bunun arkasındaki tasarım prensibi, bu sıranın yalnızca iyi zamanlamaya bağlı olmaması gerektiğidir. Robot-pres kilitleme sistemi, robotun kalıp alanının dışında olduğunu prese bildirir ve robota içeri girmeden önce presin açık olduğunu bildirir. Her iki yön de önemlidir, çünkü çok erken kapanan bir pres ve çok erken giren bir robot, aynı sonucu doğuran farklı arızalardır.
Parçanın kalıpta yerini belirleme
Alt kalıba boş bir parça yerleştirmek, ancak her seferinde aynı noktaya yerleşmesi durumunda işe yarar. Kalıpta girinti, pim veya şekillendirilmiş yuva gibi konumlandırma özellikleri varsa, robotun parçayı yaklaştırıp yerine oturmasını sağlaması yeterlidir. Bu özellikler yoksa, robotun parçayı doğrudan yerleştirebilecek kadar hassas olması gerekir ve alma pozisyonundaki herhangi bir kayma doğrudan kalıba yansır.
Üçü birbirine zincirleme olarak bağlıdır. Güvenli bir çatal tutuşu, tekrarlanabilir bir yerleştirmeyi mümkün kılar, yerleştirme ancak robotun vuruştan önce açıkça temiz olması durumunda geçerlidir ve kalıptaki bir konumlandırma özelliği, kalan küçük varyasyonu emer.
Tek bir baskıdan bir sıraya
Hat boyunca robotlar preslerin arasında yer alır ve presler aynı ritimde çalışır: içeri, dışarı, hareket, tekrar içeri. Bir tasarım prensibi olarak, bir presi bir robotla birlikte birim olarak ele almak, hattın ölçeklendirilmesini kolaylaştırır. Yeni bir pres kendi robotunu, kendi kilitleme sistemini ve kendi parça taşıma döngüsünü getirir ve hücrenin tamamının yeniden planlanmasına gerek kalmaz.
Buradaki dezavantaj, baskı makinesi başına maliyettir. Alternatif olarak, iki baskı makinesine hizmet veren tek bir robot, bir robottan tasarruf sağlar ancak baskı makinelerinin zamanlamasını birbirine bağlar ve her birinin diğerini beklemesini gerektirir. Hangisinin daha iyi olduğu, her bir baskı işleminin robotun hareket süresiyle karşılaştırıldığında ne kadar sürdüğüne bağlıdır ve çizimlerden elde edilen çevrim süresi tahmini tam olarak bunun içindir.
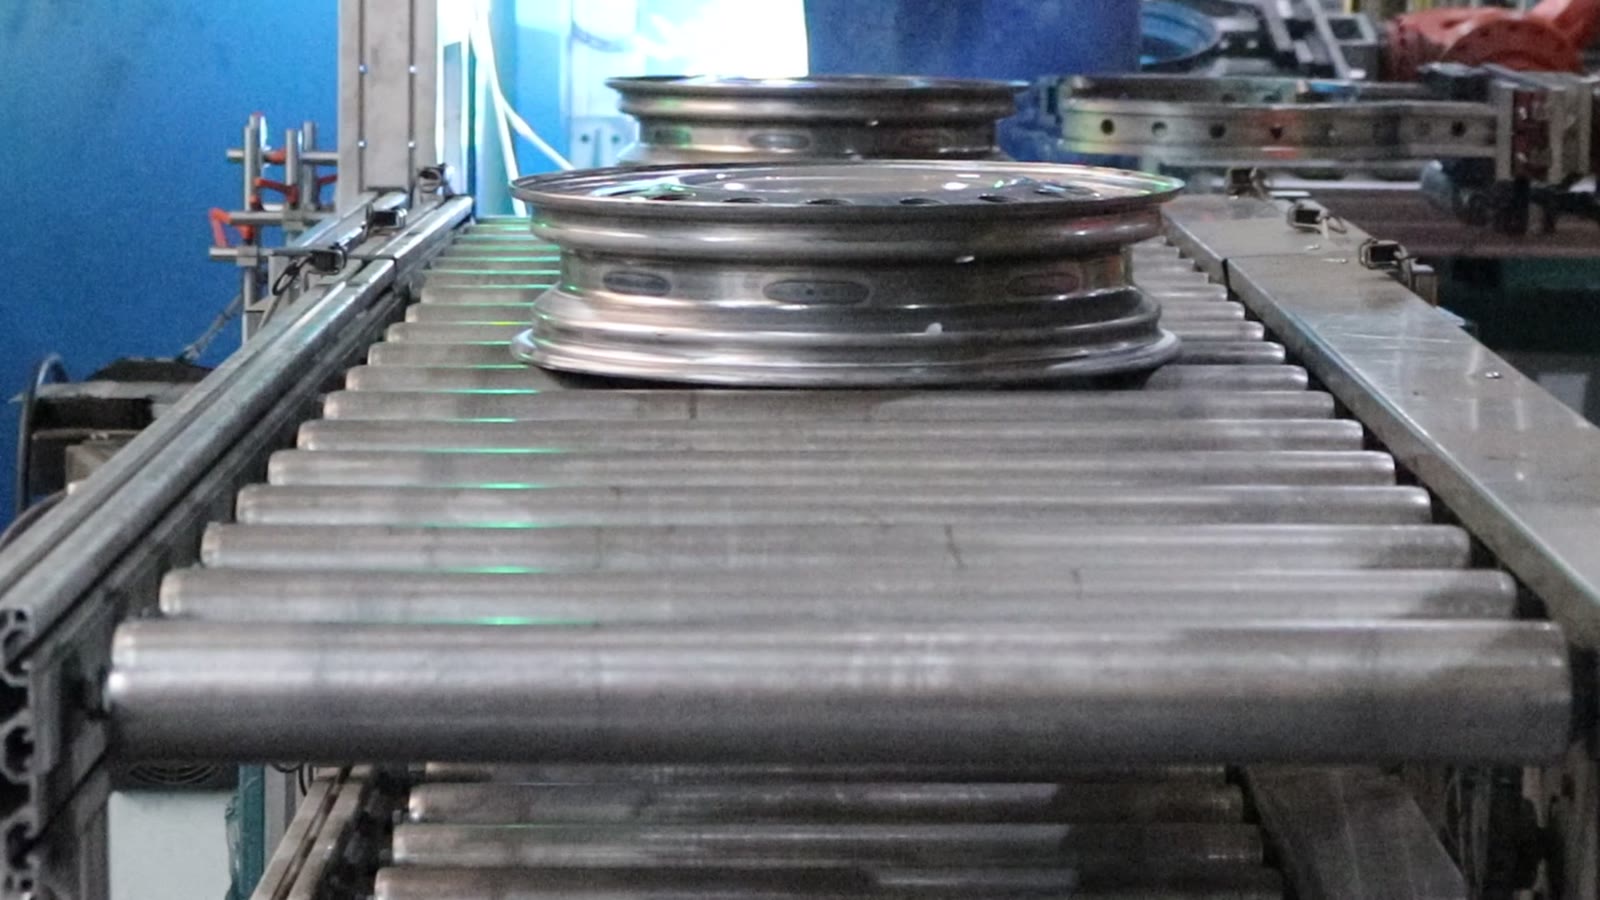
Boş parçalar ve jantlar farklı tutuculara ihtiyaç duyar.
Bu hücre, iki parça için iki tutucu kullanır: kalıplar arasına ulaşması gereken yuvarlak bir boşluk için düz bir çatal ve jant için halka şeklinde bir tutucu. Müşteri her iki parçayı da tek bir robotun işlemesini istediğinde bu durum önem kazanır: ya işler arasında takım değiştirilir ki bu da bir takım değiştirici ve her bir tutucunun park edeceği bir yer gerektirir, ya da robotlar her biri yalnızca bir parçaya tahsis edilir. Tahsis edilmiş robotlar daha basittir ancak hat başına maliyeti daha yüksektir; geçiş tasarımı donanım açısından daha ucuzdur ancak geçiş süresini uzatır ve kontrol edilmesi gereken bir unsur daha ekler.
Bu durum nereye uyuyor ve daha yakından nerelere bakılmalı?
Parçaların şekli sabit olduğunda, presler yan yana ve aralarında yeterli boşluk olacak şekilde sıralandığında ve üretim hızı pres başına bir robotu haklı çıkaracak kadar istikrarlı olduğunda, presleme işlemi iyi sonuç verir. Parçaların boyutları çok değişken olduğunda, kalıbın parçayı konumlandırmasının bir yolu olmadığında veya pres düzeni bir robotun durup kalıbın içine uzanması için yer bırakmadığında daha yakından inceleyin.
Bize sıkça sorulan sorular
Matbaanın modifiye edilmesi gerekiyor mu? Genellikle kilitleme için sinyallere ve bazen de robot erişimine izin veren bir koruma düzenine ihtiyaç duyar. Bunu, gönderdiğiniz baskı düzeniyle karşılaştırıyoruz.
Bir robot birden fazla matbaa makinesine hizmet verebilir mi? Robotun hareket etmesi ve ikinci presi yüklemesi için yeterli boş zaman kaldığında bu mümkün olabilir. Bir çevrim süresi tahmini, bunun mümkün olup olmadığını gösterir.
Aynı robot hem boş levhaları hem de jantları işleyebilir mi? Teknik olarak evet, takım değiştirici ile mümkün, ancak bu geçiş süresini uzatır. Buna değip değmeyeceği, parçaların ne sıklıkla değiştirildiğine bağlıdır.
Bize ne göndereceksiniz?
Her istasyon için, parça çizimi; robotların nerede durabileceği ve kalıpların nasıl açılacağı da dahil olmak üzere pres yerleşimi; ve günlük ihtiyaç duyduğunuz üretim miktarı. Bunlarla, hattınızdaki üç kısıtlamadan hangisinin en zor olacağını ve bir hücre konseptinin ve çevrim süresi tahmininin nasıl görüneceğini size söyleyebiliriz.
Baskı makineleriniz için bir konsept mi arıyorsunuz? Burada bize ulaşın Alternatif olarak, çizimlerinizi ve günlük çıktılarınızı sales@evsrobot.com adresine e-posta ile gönderebilirsiniz.
Bu makale, pres ve jant işlemlerinin genel olarak nasıl çalıştığını ve bir hücrede nelerin görülebildiğini açıklamaktadır; tonaj, parça boyutları, malzemeler, çevrim süreleri veya herhangi bir şekillendirme aşaması hakkında bilgi vermemektedir.