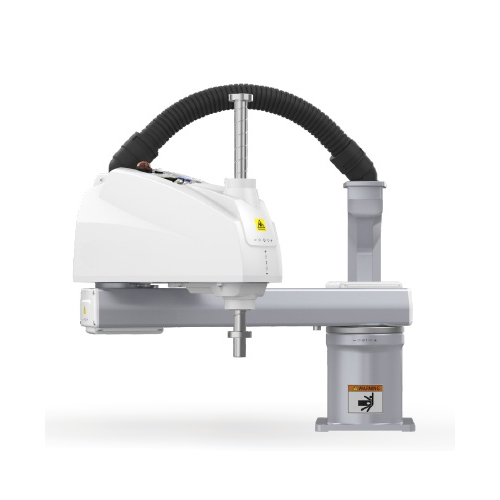
130 kg nyttolast 3157 mm räckvidd Robotarm QJR130-3100M

  • Höghastighets- och stabilt, alla axlar som arbetar med låg effekt, enkel utrustningssammansättning kan användas med speciell mjukvara för palletering.
  • Används ofta i intelligent tillverkningsindustri som möbler, mat och dryck och 3C, tillämplig på höghastighets- och högprecisionspallettering, plockning, förpackning, hantering, matning och lossning.
  • Upprepad positioneringsnoggrannhet: ±0.5 mm
  • Armspann: 3157 mm
  • Last: 130 kg

tekniska parametrar

Modell QJR130-3100M
Axelnummer 4
nyttolast 130kg
Upprepa positionering ± 0.5mm
Max Armspan 3157mm
Rörelseintervall J1 ± 182 °
J2 + 97°, -50°
J3 + 122°, -22°
J4 ± 360º
Högsta hastighet J1 129 ° / s
J2 132 ° / s
J3 132 ° / s
J4 299 ° / s
Max acceleration J1 126 ° / s2
J2 401 ° / s2
J3 458 ° / s2
J4 2291 ° / s2
Tröghetsmoment J4 23 kg.m²
Robotens kroppsvikt 1400kg
Effektkapacitet 17.5KVA
Cabinet Storlek 650x750x1150mm
Skåp Vikt 140kg
Källa 3 fas 5 tråd
AC380V(+10%,-10%)
Installera formulär Marken
Ansökan Palletering, hantering, lastning, hämtning, paketering, etc.

Ritning av robotens övergripande mått och rörelseområde

Robotarm QJR130-3100M övergripande dimension

Dimensioneringsritning för robotbasmontering

Robotarm QJR130-3100M Montering Dimension Ritning

Måttritning för installation av robotände

Robotarm QJR130-3100M installationsgränssnittsdiagram

EVST-logotyp
Sekretessöversikt

Den här webbplatsen använder cookies så att vi kan ge dig den bästa användarupplevelsen som är möjlig. Cookieinformation lagras i din webbläsare och utför funktioner som att känna igen dig när du återvänder till vår webbplats och hjälper vårt team att förstå vilka delar av webbplatsen som du tycker är mest intressanta och användbara.