
Robotplockning av behållare: 3D-vision och AI-guide (2026)
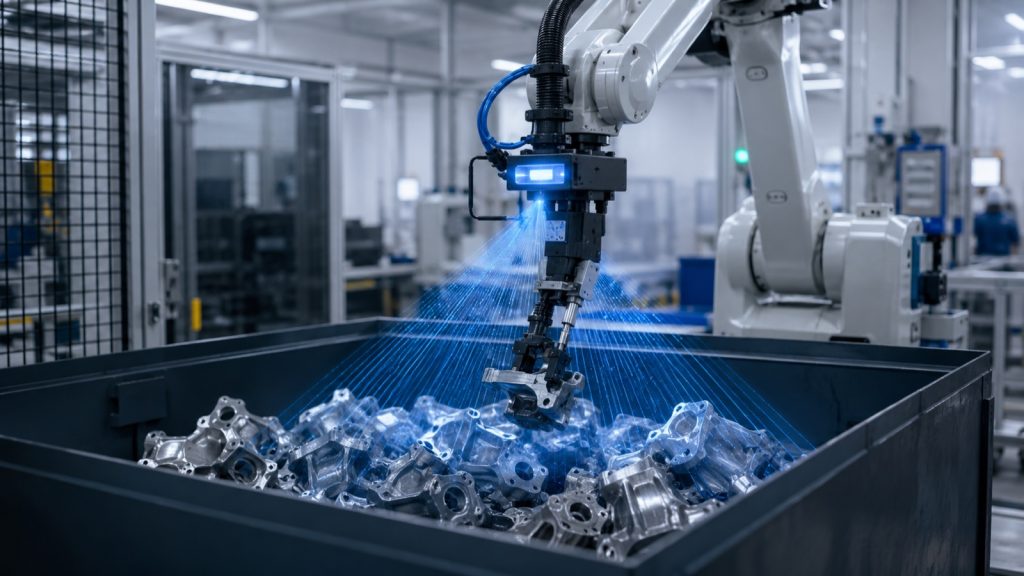
Hur robotplockning av behållare fungerar år 2026: 3D-vision hittar slumpmässigt staplade delar, AI planerar kollisionsfria grepp och vad som avgör genomförbarheten.
Flexibel omställning av cobotar: Byt varianter på minuter, inte timmar
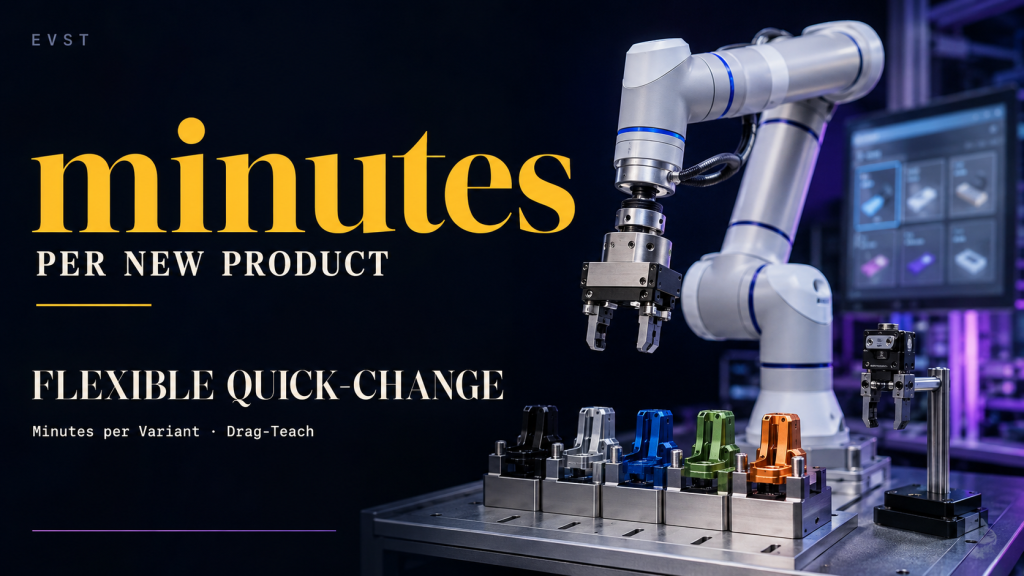
Hög blandning, låg volym? En samarbetande robot byter produktvarianter på några minuter med drag-teach och ett jobbbibliotek. Se hur flexibel omställning minskar stilleståndstiden.
Maskinseende för robotar: 2D vs 3D-guide (2026)
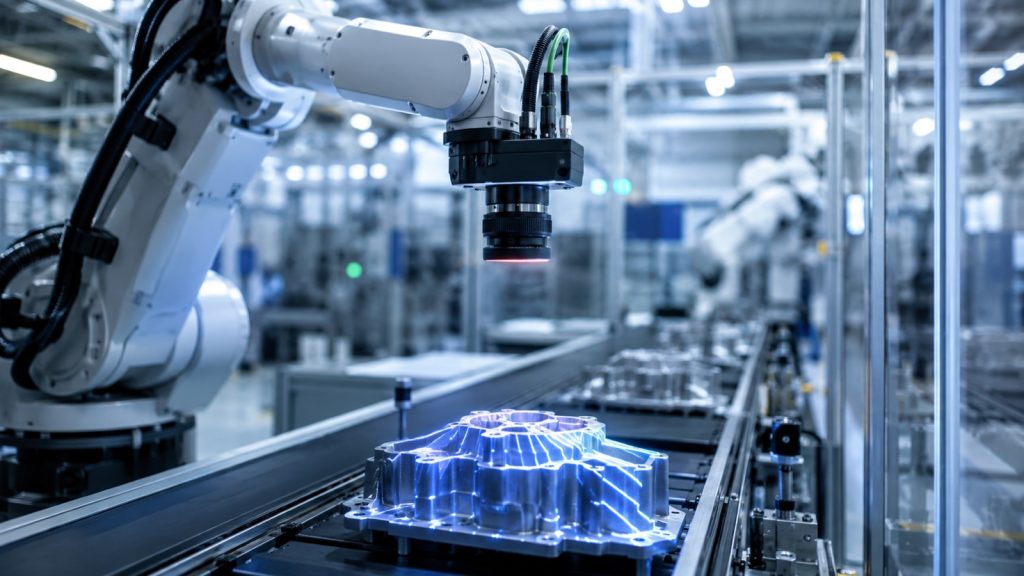
Maskinseende för robotar år 2026: hur 2D- och 3D-seende skiljer sig åt, när var och en passar för guidad plockning och inspektion, och hur man specificerar en cell.