
Од EVST тим за инжењеринг апликација · Последње ажурирање 12. јуна 2026. · Рецензирао EVST роботско-завршно инжењерство
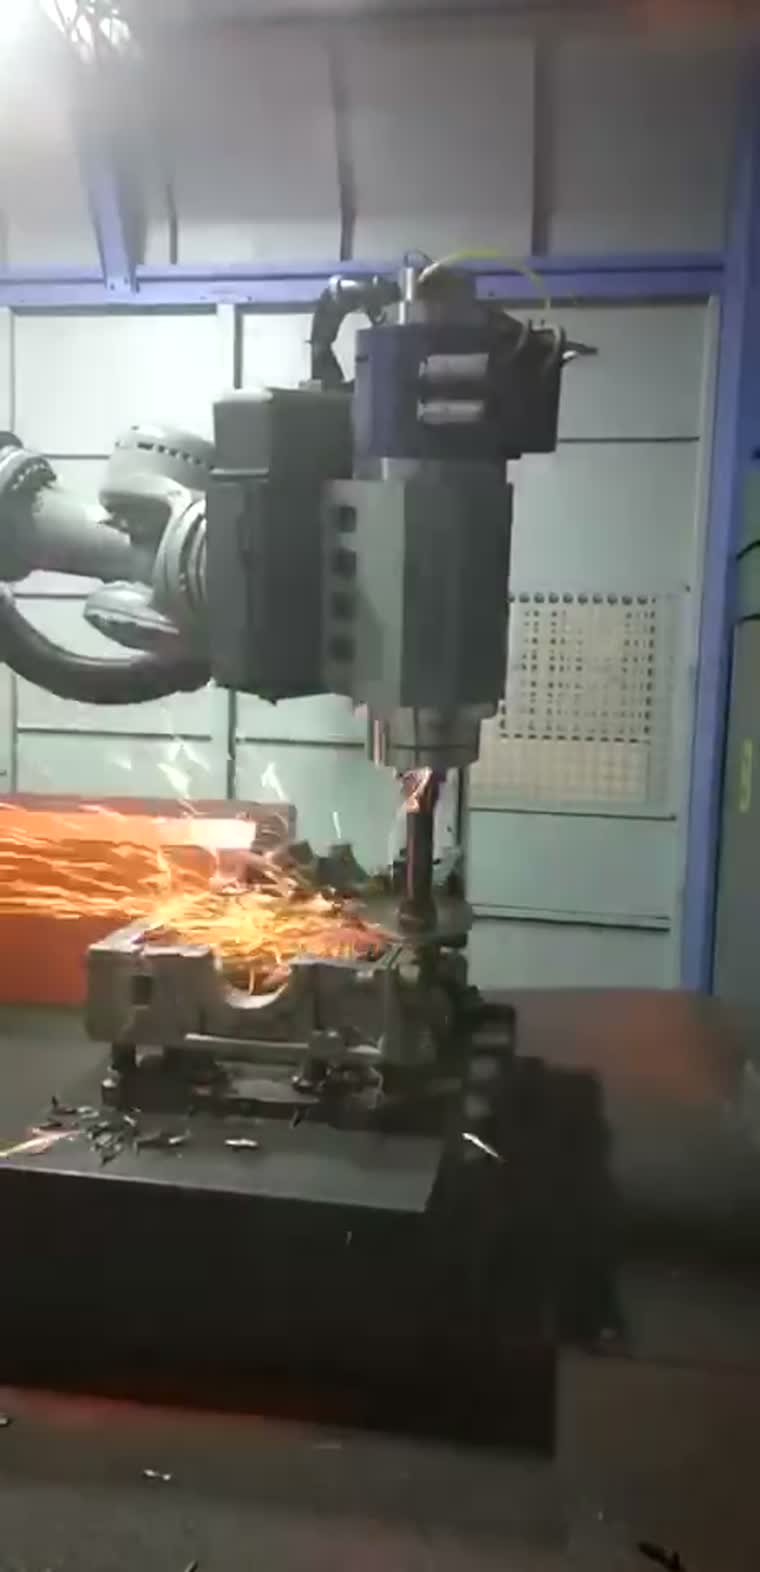
Робот за уклањање неравнине са ливеног алуминијума користи 3Д скенирање за моделирање сваког одливака пре него што га избруси, а затим израчунава путању уклањања неравнине за тај тачан део — тако да алат прати где се заправо налазе неравнина и неравнина на линији раздвајања уместо да понавља један фиксни програм. Неравнина се уклања у једном пролазу, ивице се ломе глатко и уједначено, а делови излазе по једном стандарду без обзира на варијације од одливака до одливака. Овај водич објашњава зашто је тешко ручно уклонити неравнине са ливеног алуминијума, како функционише адаптивно 3Д скидање неравнина и где се уклапа.
Кључни одводи
- Неравнине и неравнине на линијама раздвајања на ливеним деловима налазе се на различитим местима, тако да програм са крутим фиксним путем промашује или превише брусити.
- Глава са 3Д визијом прво скенира сваки део и прилагођава путању алата у реалном времену — алат иде тамо где је неравнина.
- Ливени алуминијум је мекан и оптерећује алате; параметри брушења и контактна сила су подешени за њега.
- Бљесак и неравнине се уклањају у једном пролазу са конзистентношћу делова по делову, елиминишући ослањање на додир ветерана.
- Прашина и металне честице се хватају у потпуно затвореној ћелији, побољшавајући ваздух и безбедност у производном простору.
За руководиоце завршне линије и процесне инжењере који рукују алуминијумским одливцима. Покрива адаптивно роботско уклањање неравнина помоћу 3Д вида; односи се на зглобове, подрамове, блокове цилиндара и кућишта мотора.
Зашто је тешко ручно скидати неравнине са ливеног алуминијума
Ливени листови светлуцају дуж линије раздвајања и избочине око капија, рупа и обрезаних ивица. Три ствари чине ручно кажњавање напорним:
- Локација чичка варира. Померање од одливака до одливака, варијације у обрезивању и хабање алата значе да бљесак никада не пада на потпуно исто место — па га особа мора поново пронаћи на сваком делу.
- Алуминијум је мекан и лепљив. Брзо пуни мљевени материјал и размазује га уместо да сече чисто, тако да су осећај и притисак веома важни.
- Прашњаво је и понављајуће. Фина алуминијумска прашина, вибрације и замор смањују удобност оператера и конзистентност резултата током целе смене.
Резултат је квалитет који се ослања на додир једног ветерана и нестаје од умора.
Како функционише адаптивно уклањање неравнина помоћу 3Д визије
EVST оптички системи за завршну обраду ћелија са Метода „прво скенирање“: пусти робота видети део пре него што се меље, уместо претпоставке да је сваки одливак на истом месту. Редослед:
| Корак | Шта се дешава |
|---|---|
| 1 · Скенирање | Глава са 3Д визијом скенира утоварени одливак и гради модел тог тачног дела. |
| 2 · План | Систем израчунава путању скидања неравнина и где је потребно ломљење ивица за тај део |
| 3 · Прилагодити | Како се положај блица мења од дела до дела, скенирање се исправља у реалном времену — алат прати стварну рупу |
| 4 · Уклони неравнине | Оштрице и неравнине на линији раздвајања се уклањају у једном пролазу; ивице се глатко и равномерно ломе |
Пошто се путања генерише скенирањем уместо слепо репродукованим, варијације подешавања које би поништиле фиксни програм се аутоматски апсорбују.
Ручни робот наспрам робота са фиксном путањом наспрам адаптивног 3Д вида
| Ручно млевење | Робот са фиксном путањом | Адаптивни робот са 3Д видом | |
|---|---|---|---|
| Рукује варијацијама од дела до дела | Да, по осећају | Лоше — промашује/превише меље | Да, скенирање исправља |
| Конзистентност од дела до дела | Низак (умор) | Средњи | висок |
| Подешавање од меког алуминијума | Осећај оператера | Фиксно | Параметри + подешена контактна сила |
| Изложеност прашини | висок | приложен | Потпуно затворено снимање |
| Најбоље одговара | Једнократне израде, прераде | Идентични, добро учвршћени делови | Варијабилно ливење под притиском по запремини |
Параметри и контактна сила, подешени за ливени алуминијум
Мекоћа ливеног алуминијума се обрађује у процесу, а не игнорише: медијум за брушење/четкање, брзина вретена и контактна сила су подешени за легуру тако да алат сече неравнину без оптерећења или жлебљења меког основног материјала. Усклађена контрола силе омогућава алату да се креће по правој ивици, а не по номиналној.
Где одговара
Променљиви, средње до велике количине алуминијумских одливака највише добијају:
- Зглобови управљача и подоквири — одливци структуре шасије са сложеним линијама раздвајања.
- Блокови и главе цилиндара — одливци погонског склопа са много ивица и отвора.
- Кућишта мотора и пумпе — одливци са танким зидовима где је прекомерно брушење скупо.
Радни предмет остаје на месту док робот обавља комплетан низ радова скидања неравнина; прашина и ситне честице се хватају у затвореној ћелији.
Često postavljana pitanja
Да ли функционише ако је сваки кастинг мало другачији? Да — то је поента првог скенирања. Путања алата се генерише за сваки део из 3Д скенирања, тако да се варијације од одливака до одливака апсорбују уместо да се поништава фиксни програм.
Зашто једноставно не користити робота са фиксном путањом? Фиксна путања претпоставља да је неравнина увек на истом месту. Код ливеног дела није, тако да програм за слепо или пропушта брушени слој или превише брусити меку основу. Скенирање уклања ту претпоставку.
Да ли брушење алуминијума неће зачепити алат? Ливени алуминијум оптерећује алате ако се обрађују као челик. Медијуми, брзина и контактна сила су посебно подешени за легуру, због чега је процес подешен за алуминијум, а не поново коришћен из челичне ћелије.
Шта је са прашином? Ћелија је потпуно затворена и прашина и металне честице се хватају, држећи рад ван зоне дисања оператера.
Може ли да прекида ивице, не само да уклања блиц? Да — иста путања може да се ломи и заглади ивице до уједначеног резултата, што је често тежи део за доследно обављање ручно.
За понети
Када се положај неравних ивица мења од одливака до одливака, фиксни програм не може да га прати и ручно уклањање неравних ивица не може да остане доследно. Скенирање сваког дела прво омогућава роботу да уклони неравне ивице само тамо где се заправо налази неравни део — чист неравни део, уједначене ивице, део по део. Ово је EVST — ми правимо процес уклањања неравнина са ливеног алуминијума стабилним и поновљивим.
EVST гради роботске ћелије за завршну обраду и уклањање неравнина, позиционере за заваривање и системе са уземљеном шином (7. оса) за индустријске произвођаче. Овај чланак је део наше библиотеке индустријских роботских апликација.