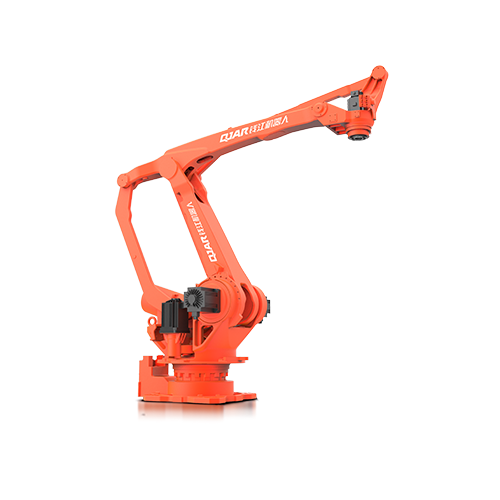
180кг Корисна носивост 3153мм Дохватна удаљеност Роботска рука КЈРБ180-1

  • Брзе и стабилне, све осе које раде при малој излазној снази, једноставна композиција опреме може се користити са посебним софтвером за палетирање.
  • Широко се користи у интелигентној производној индустрији као што су намештај, храна и пиће и 3Ц, применљив на брзо и прецизно палетирање, брање, паковање, руковање, храњење и истовар.
  • Понављање тачности позиционирања: ±0.5 мм
  • Распон руке: 3153 мм
  • Носивост: 180 кг

Преузимање базе података

3Д цртежи

инструкције

Технички параметри

модел КЈРБ180-1
Број осовине 4
Користан терет КСНУМКСкг
Поновите позиционирање ± КСНУМКСмм
Мак Армспан КСНУМКСмм
Мотион Ранге J1 ±170º
J2 ﹢95º,﹣47º
J3 ﹢112º,﹣20º
J4 ±360º
J5 -
J6 -
Максимална брзина J1 129º/с
J2 132º/с
J3 132º/с
J4 298º/с
J5 -
J6 -
Дозвољени обртни момент J4 -
J5 -
J6 -
Момент инерције J4 3.25кг.м²
J5 -
J6 -
Телесна тежина робота КСНУМКСкг
Капацитет напајања 17.5кВА
Кабинет Величина КСНУМКС * КСНУМКС * КСНУМКСмм
Кабинет Тежина КСНУМКСкг
извор Трофазни петожични
Инсталирање обрасца Основа
апликација Погодан је за машине за пробијање, намештај, храну и пиће, 3Ц и друге индустрије. О палетирању, преузимању, паковању, руковању, утовару и истовару.

Цртеж укупне димензије и опсега кретања робота

КЈРБ180-1 Дименсион

Цртеж димензија за монтажу базе робота

КЈРБ180-1 Цртеж

Цртеж са димензијама за крај инсталације робота

КЈРБ180-1 Инсталација

EVST лого
Преглед приватности

Ова веб локација користи колачиће како бисмо вам пружили најбоље корисничко искуство. Подаци о колачићима се чувају у вашем прегледачу и обављају функције као што су препознавање када се вратите на нашу веб страницу и помажете нашем тиму да разуме који се дијелови веб странице налазе најинтересантније и корисније.