
Увод
Дубоки напредак у аутоматизацији је уследио због непрекидне трансформације производне индустрије и њене потраге за прецизношћу и ефективношћу. Шестоосни роботи, једно од најреволуционарнијих достигнућа, донело је фундаменталну револуцију у индустријским операцијама. Због своје изузетне флексибилности и вештине, ови роботи су неопходни у побољшању изаберите и поставите робота процеса, који су фундаментални за савремену производњу. Коришћењем КЈР20-1600 и Р6-093С као студија случаја, овај чланак ће анализирати начин на који изаберите и поставите робота операције су побољшане роботи са шест оса.
Разумевање робота са шест оса
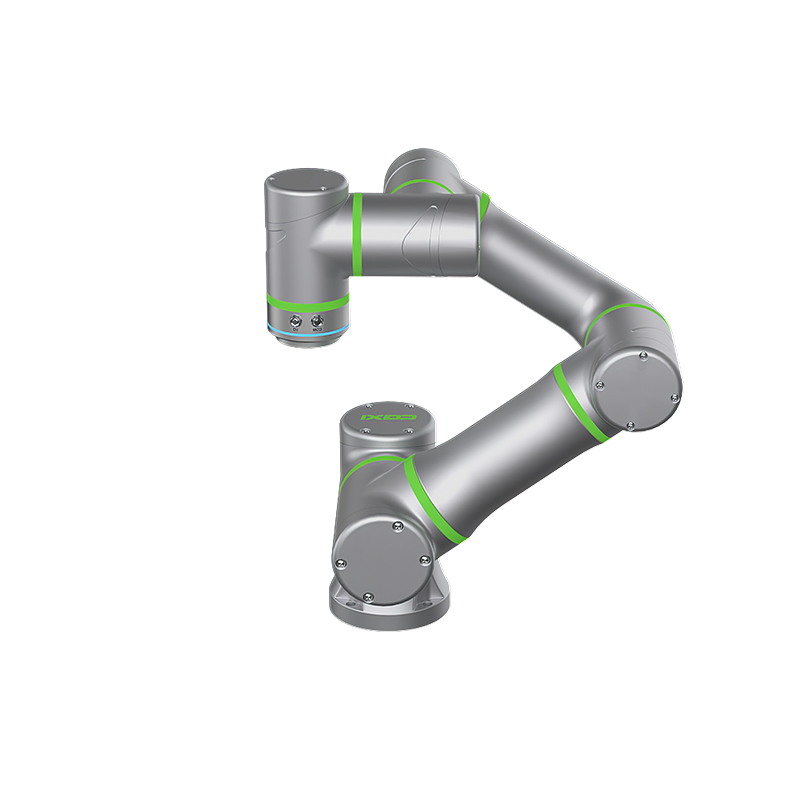
Роботске руке које садрже роботи са шест оса имају шест степени слободе, што им омогућава да се крећу дуж шест дискретних оса, као што њихова номенклатура сугерише. Изузетна прецизност са којом извршавају сложене задатке може се приписати њиховој прилагодљивости. Шестоосни роботи значајно одступају од конвенционалних роботских руку у томе што су способне да репродукују покрете људске руке. Ова карактеристика их чини изузетно погодним за извршавање сложених задатака. Напредни контролни системи и сензори су уграђени у ове роботе да гарантују њихову прецизност и поузданост.
Значајна агилност коју је показао роботи са шест оса се у великој мери може приписати њиховом капацитету ротације дуж више оса. Штавише, осим једноставних операција преузимања и постављања, њихов дизајн омогућава имплементацију широког спектра процедура, као што су сложени процеси заваривања и монтаже. Због њихове изузетне разноврсности, роботи са шест оса имплементирају се у бројним индустријама, као што су малопродаја, фармација, електроника и логистика.
Принципи роботске технике бирања и постављања
Изаберите и поставите робота операције подразумевају премештање предмета из једне области у другу. У производњи, паковању и дистрибуцији, овај наизглед једноставан задатак је од суштинског значаја. Ефикасност и тачност од изаберите и поставите робота пословања имају директан утицај на укупну исплативост и квалитет производног процеса. Пре тога, ови задаци су се извршавали ручно, што је довело до појаве грешака и несклада.
Радно интензивни и склони људским грешкама су задаци повезани са ручним радом изаберите и поставите робота. Замор међу запосленима може довести до нижег учинка и већег броја грешака. Штавише, повреде на раду могу бити последица задатака који се понављају. Ова питања се решавају интеграцијом изаберите и поставите роботе роботе, који аутоматизују процедуру и гарантују ефикасност и доследност.
Изаберите и поставите операције робота користећи интеграцију робота са шест оса
Важан развој у аутоматизацији је употреба роботи са шест оса in изаберите и поставите робота процедуре. Повећана брзина, тачност и ефикасност ових робота су само неке од предности. Шестоосни роботи смањити могућност оштећења производа лаким руковањем сложеним и деликатним задацима. Они могу да раде великом брзином без жртвовања прецизности.
Чињеница да роботи са шест оса могу радити без престанка без умора је једна од њихових највећих предности. Продуктивност се значајно повећава као резултат. Тачност ових робота такође смањује могућност грешака, гарантујући да се производима рукује тачно и поуздано. У електронској индустрији, нпр. роботи са шест оса се користе за постављање малих компоненти на штампане плоче са изузетном прецизношћу и пажњом — процес који би био напоран и дуготрајан за људске раднике.
Врхунац производа: КЈР20-1600
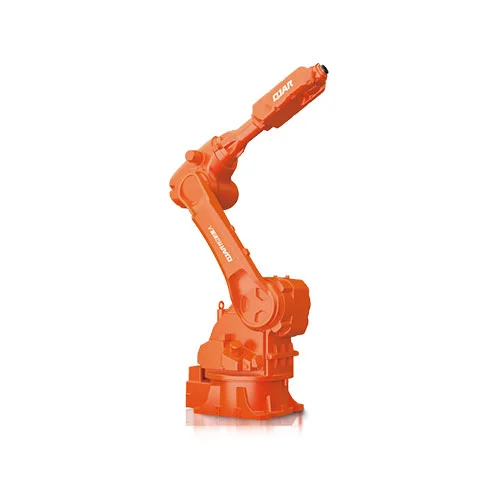
У области роботи са шест оса, КЈР20-1600 је јединствен. Његова носивост од 20 кг и изванредна удаљеност од 1668 мм су његове главне карактеристике. Као први национално сертификовани робот за прскање са функцијом отпорности на експлозију, овај је савршен за опасна окружења. Његов вертикални дизајн са више зглобова, који повећава механичку стабилност, једна је од многих његових једноставних и компактних карактеристика дизајна.
Палетирање, руковање, утовар и истовар, ласерско сечење, прскање и полирање су само неке од многих примена у којима се КЈР20-1600 истиче. Поуздане перформансе су обезбеђене његовом великом брзином трчања и прецизношћу понављања позиционирања од ±0.05 мм. Када користите испарљиве супстанце у апликацијама као што је прскање, функција отпорности на експлозију нуди додатни степен сигурности.
Техничке спецификације КЈР20-1600 се састоје од:
20 кг је носивост
Репозиција на истој локацији Поузданост: ±0.05 мм
Максимална дужина руке: 1668 милиметара
Положај осе: шест
Опсег кретања: Ј1 (±172º), Ј2 (√147º,−115º), Ј3 (√83º,−98º), Ј4 (±167º), Ј5 (±115º), Ј6 (±360º).
Максимална брзина: Ј1 (154º/с), Ј2 (154º/с), Ј3 (171º/с), Ј4 (355º/с), Ј5 (355º/с), Ј6 (355º/с)
Фокус на производе: #Р6-093С
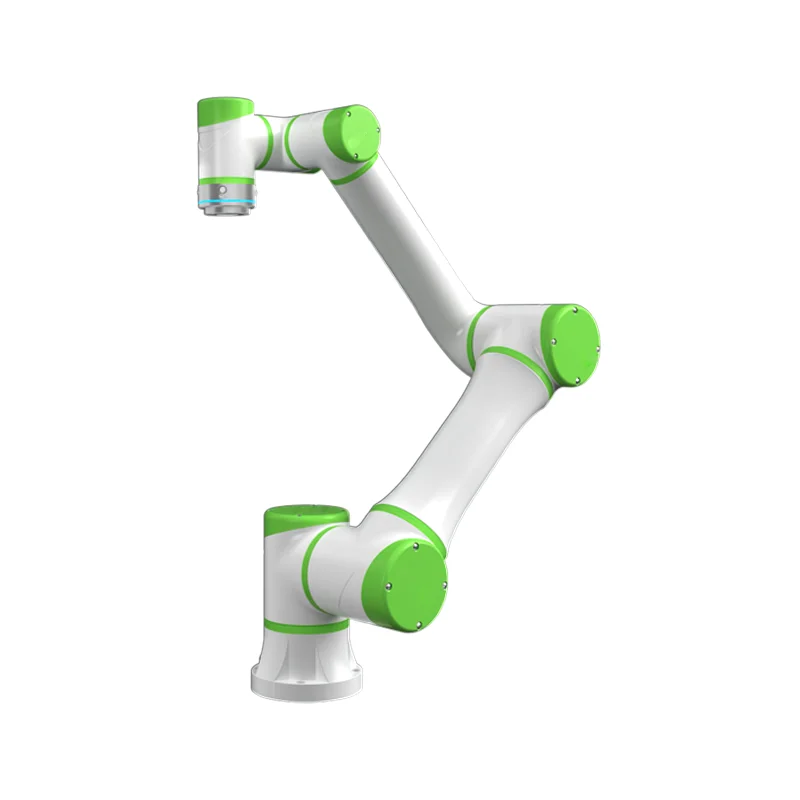
Још једна одлична робот са шест осовина направљен за кооперативне задатке је Р6-093С. Овај робот је идеалан за руковање, палетизацију, изаберите и поставите робота, и задатке за електролучно заваривање јер има носивост од 6 кг и домет од 917 мм. Због свог лаганог и компактног дизајна, Р6-093С је познат по својим изузетним перформансама и поузданости, посебно у скученим просторима.
Са својом функцијом за сарадњу, Р6-093С може да ради у тандему са људима, повећавајући и време и простор и ослобађајући раднике опасних и понављајућих задатака. Његове прецизне операције су обезбеђене прецизношћу понављања позиционирања од 0.02 мм. Овај робот има широк спектар потенцијалних примена због своје прилагодљивости и могућности да се инсталира под било којим углом.
Техничке спецификације Р6-093С се састоје од:
Носивост: шест килограма
Поново поставите на истој локацији Максимални распон руку: 917 мм Прецизност: ±0.02 мм
Шест степени слободе
Опсег покрета: Зглоб 1 (±360°), Зглоб 2 (±360°), Зглоб 3 (±165°), Зглоб 4 (±360°), Зглоб 5 (±360°), Зглоб 6 (±360°) .
Максимална брзина: 210°/с за спојеве 1, 2, 3 и 4; 360°/с за спојеве 4, 5 и 6;
За разлику од: КЈР20-1600 за разлику од Р6-093С
Бројне значајне разлике и сличности између КЈР20-1600 и Р6-093С постају очигледне. Са носивошћу од 20 кг и дометом од 1668 мм, КЈР20-1600 је намењен за тешке послове. Погодан је за опасна окружења због своје карактеристике отпорности на експлозију, посебно за прскање.
Поређења ради, Р6-093С је дизајниран за кооперативне операције у малим областима, има носивост од 6 кг и домет од 917 мм. За послове који захтевају висок степен прецизности и флексибилности, нпр изаберите и поставите робота операције и електролучно заваривање, његов лаган и компактан дизајн чини га савршеним.
Са КЈР20-1600 који мери ±0.05 мм и Р6-093С који мери ±0.02 мм, оба робота обезбеђују одличну тачност понављања позиционирања. Посебни захтеви апликације ће одредити који је од њих најбољи. КЈР20-1600 је боља опција за захтевне, опасне задатке. Р6-093С ради изузетно добро у задацима који захтевају сарадњу и високу прецизност у малим областима.
Примери студија случаја
Погледајте ове студије случаја да видите како роботи са шест оса се користе у стварним ситуацијама:
Студија случаја 1: Производња аутомобила
КЈР20-1600 се користи за палетизацију и руковање тешким компонентама у погону за производњу аутомобила. Његова прецизност и велики капацитет носивости увелико су повећали излаз уз смањење грешака. Безбедност је загарантована приликом прскања делова аутомобила захваљујући функцији отпорности на експлозију.
Студија случаја #2: Састављање електронике
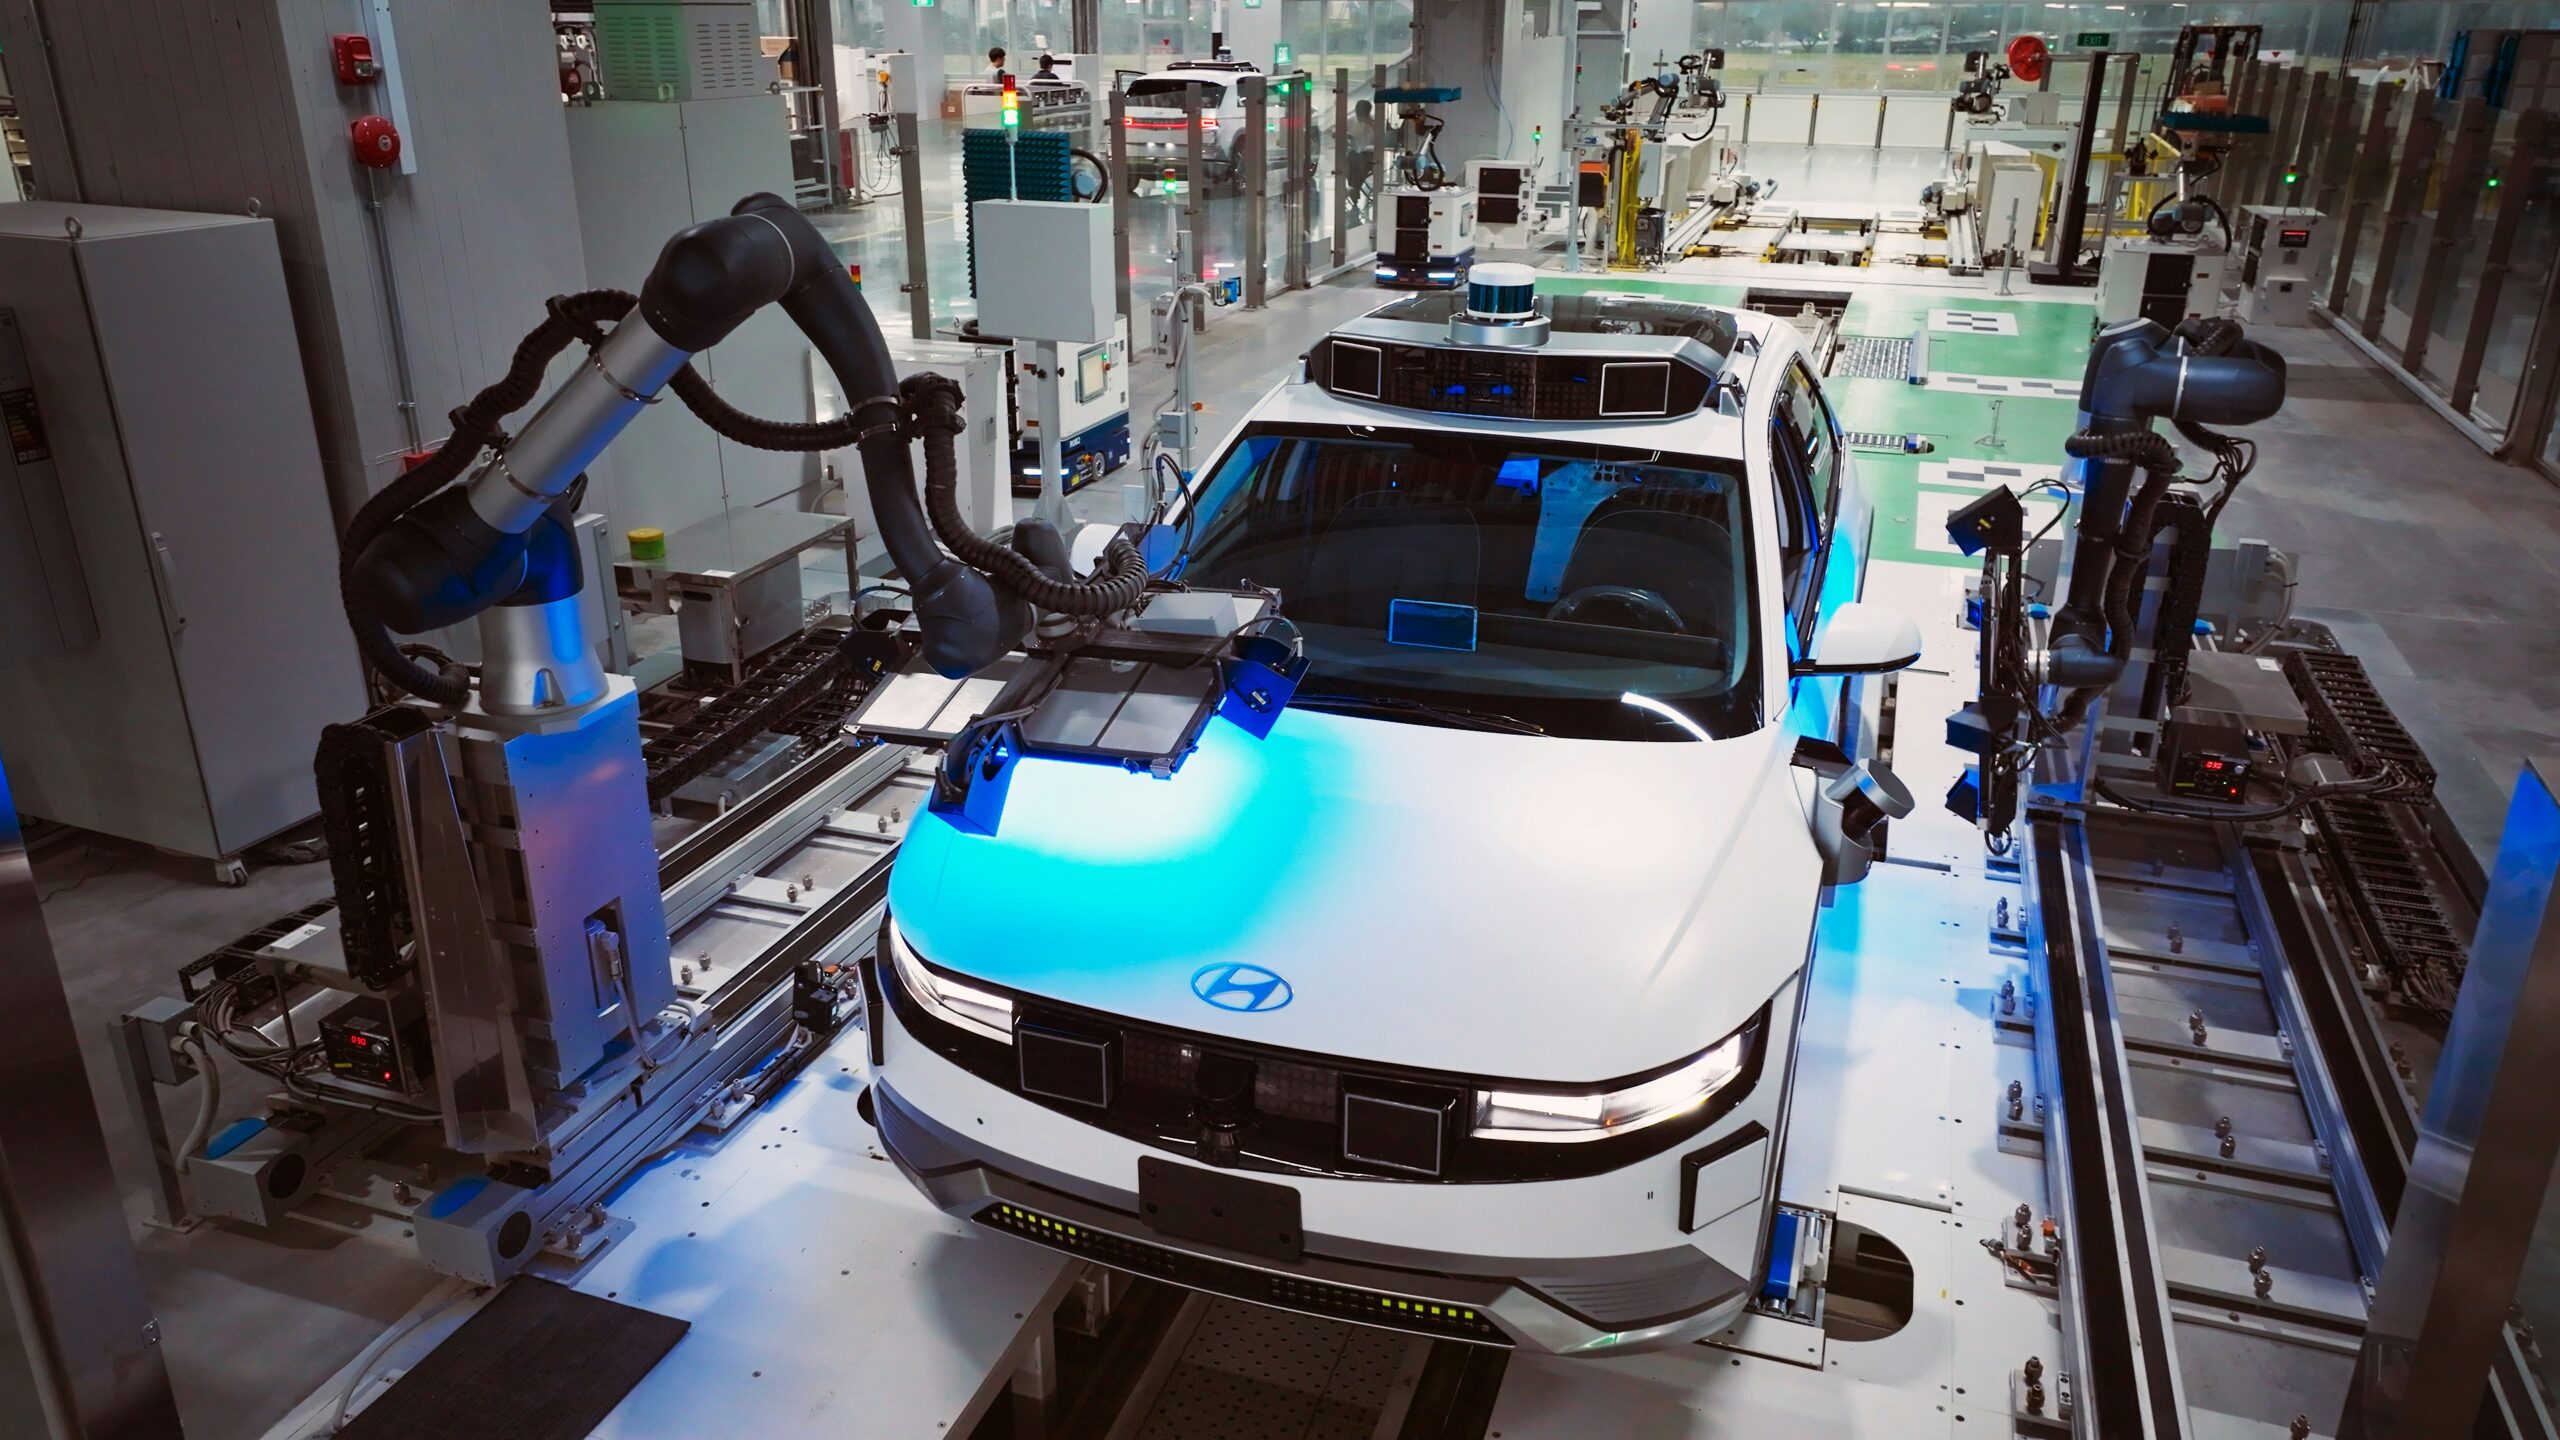
Р6-093С се користи за изаберите и поставите робота операције које укључују деликатне компоненте у објекту за склапање електронике. Његова мала величина и изузетна прецизност омогућавају му да ефикасно ради у скученим просторима, прецизно позиционирајући мале компоненте на штампаним плочама. Може да сарађује са људским оператерима захваљујући функцији за сарадњу, која уопштено побољшава ток посла.
Студија случаја 3: Паковање фармацеутских производа
И КЈР20-1600 и Р6-093С се користе у фабрици за паковање фармацеутских производа. Док се Р6-093С користи за прецизност изаберите и поставите робота Задаци, гарантујући да је сваки пакет прецизно напуњен и запечаћен, КЈР20-1600 се користи за руковање расутим материјалима. Интеграцијом ових робота повећана је ефикасност и доследност, гарантујући високе стандарде безбедности и квалитета.
Изгледи за унапређење шестоосне роботике и операција Пицк анд Плаце робота
Уз текући технолошки развој, изаберите и поставите робота операције и робот са шест осовинаицс имају светлу будућност. Фузија вештачке интелигенције и машинског учења један је од трендова у настајању који ће омогућити роботима да самостално раде на све сложенијим задацима. Тачност и прилагодљивост ће бити додатно побољшани побољшаним сензорима и системима за вид.
Пошто омогућавају сарадњу између људи и робота без напора, очекује се да ће колаборативни роботи или коботи добити већу преваленцију. Кроз ову сарадњу, роботи за бирање и постављање ће добити повећану ефикасност и прилагодљивост.
Крајњи циљ је за роботи са шест оса да се користи у паметним фабрикама на сталној основи, обављајући већину задатака са неупоредивом прецизношћу, брзином и поузданошћу. Ова промена ће подстаћи револуцију у производњи, логистици и другим секторима, стимулишући иновације и продуктивност.
Закључак
У савременим индустријским операцијама, роботи са шест оса су неопходна, посебно за изаберите и поставите робота послови. Савршени су за разне примене због своје ефикасности, тачности и свестраности. Тхе робот са шест осовинаНапредак ицс-а најбоље показују КЈР20-1600 и Р6-093С, од којих сваки пружа посебне карактеристике и предности за одређене индустријске примене.
Шестоосни роботи постаће све важнији у изаберите и поставите робота операције како се технологија развија, отварајући врата аутоматизованијим, ефикаснијим и сигурнијим производним процедурама. Предузећа која усвоје ове иновације сигурно ће стећи конкурентску предност, гарантујући њихов опстанак у области савремене производње која се брзо развија.