
By Уреднички тим EVST-а · Прегледао/ла Уреднички тим EVST-а · Последње ажурирање 9. октобра 2026. · Уредничка политика · Политика исправки · Услови
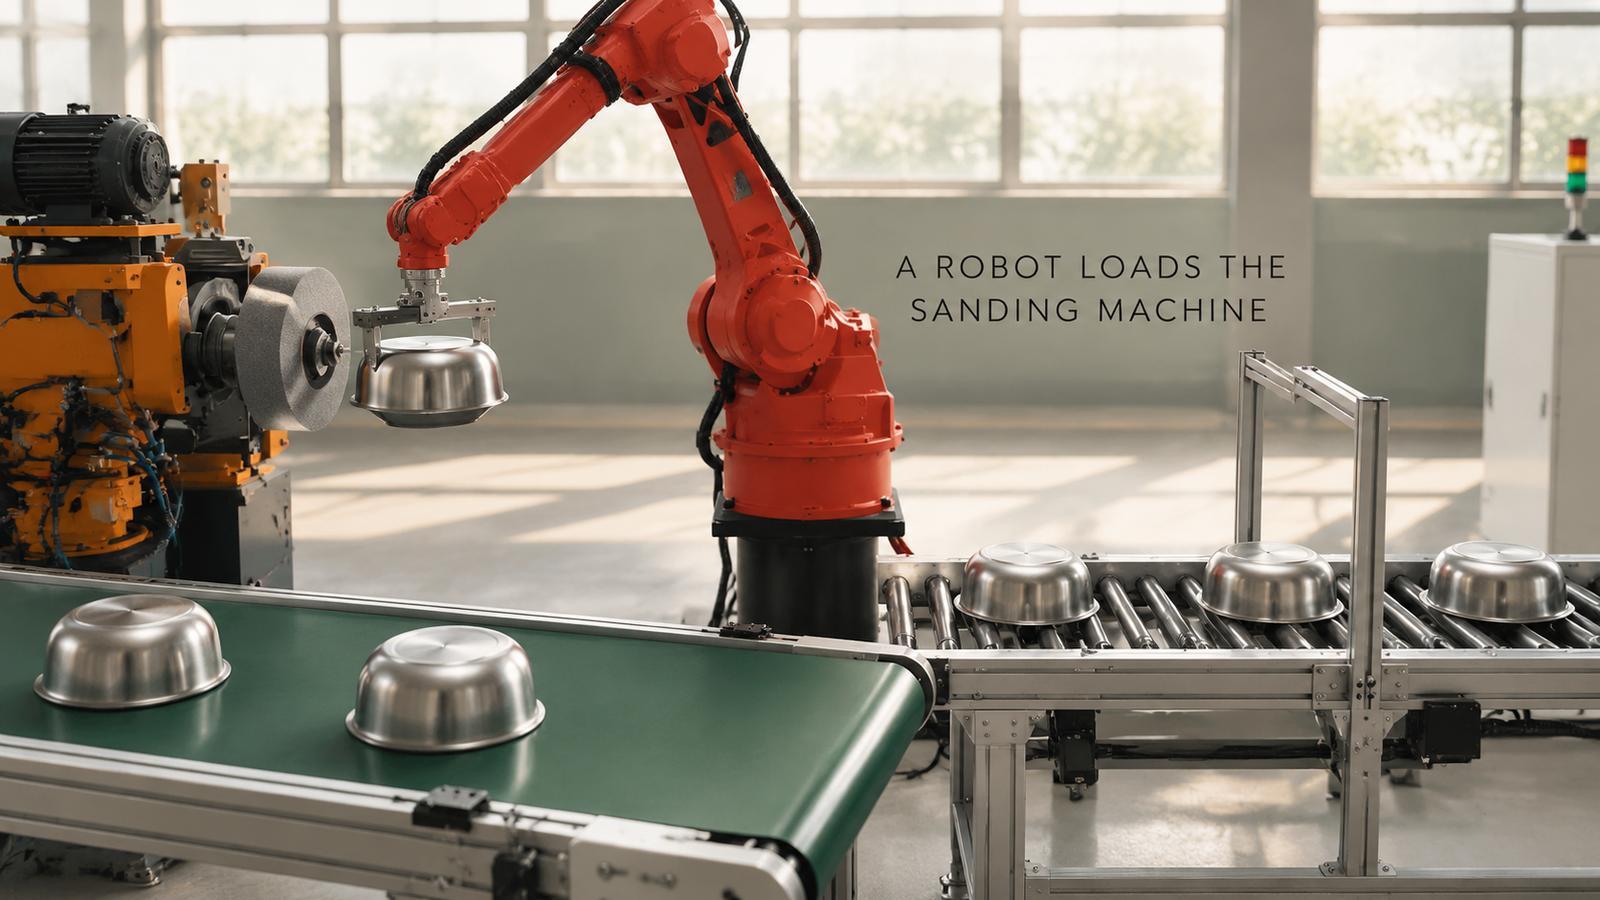
Особа може да се удаљи од машине за брушење посуда када робот преузме све што су руке и очи особе тихо радиле: узимање посуде која стиже наопачке, постављање на централно место на стезну главу вретена, рад у прашини и све то довољно брзо да абразивни точак никада не чека. Ћелија описана овде то ради помоћу једног робота са шест оса. Он подиже посуде од нерђајућег челика са ваљкастог транспортера, ставља сваку на стезну главу брусилице и поставља брушену посуду на тракасти транспортер.
Размишљате о аутоматизацији машине за брушење? Пошаљите нам цртеж дела и ваш дневни производ, а ми ћемо вам одговорити са концептом ћелије и проценом времена циклуса.
Шта руке оператера раде на овој машини
Точак обавља користан посао. Оператор је његова доводна линија, а посао је репетитиван, прашњав и тешко је обезбедити особље. Посматрајте такву станицу и задаци оператера се деле на неколико мањих, од којих сваки постаје питање за ћелију:
| Шта оператер ради | На шта ћелија мора да одговори |
|---|---|
| Узима следећу чинију и окреће је да одговара машини | Како хватаљка узима чинију која стигне устима надоле и предаје је |
| Ставља посуду на стезну главу и опипава да ли је тачно | Како се чинија на крају центрира без провере од стране особе |
| Стоји у прашини | Како робот и његова хватаљка преживљавају |
| Скида песковиту чинију и спушта је | Где иду готове чиније и како робот стиже тамо |
| Држи следећу чинију спремном док точак ради | Како распоред спречава машину да чека |
Једна петља кроз ову ћелију
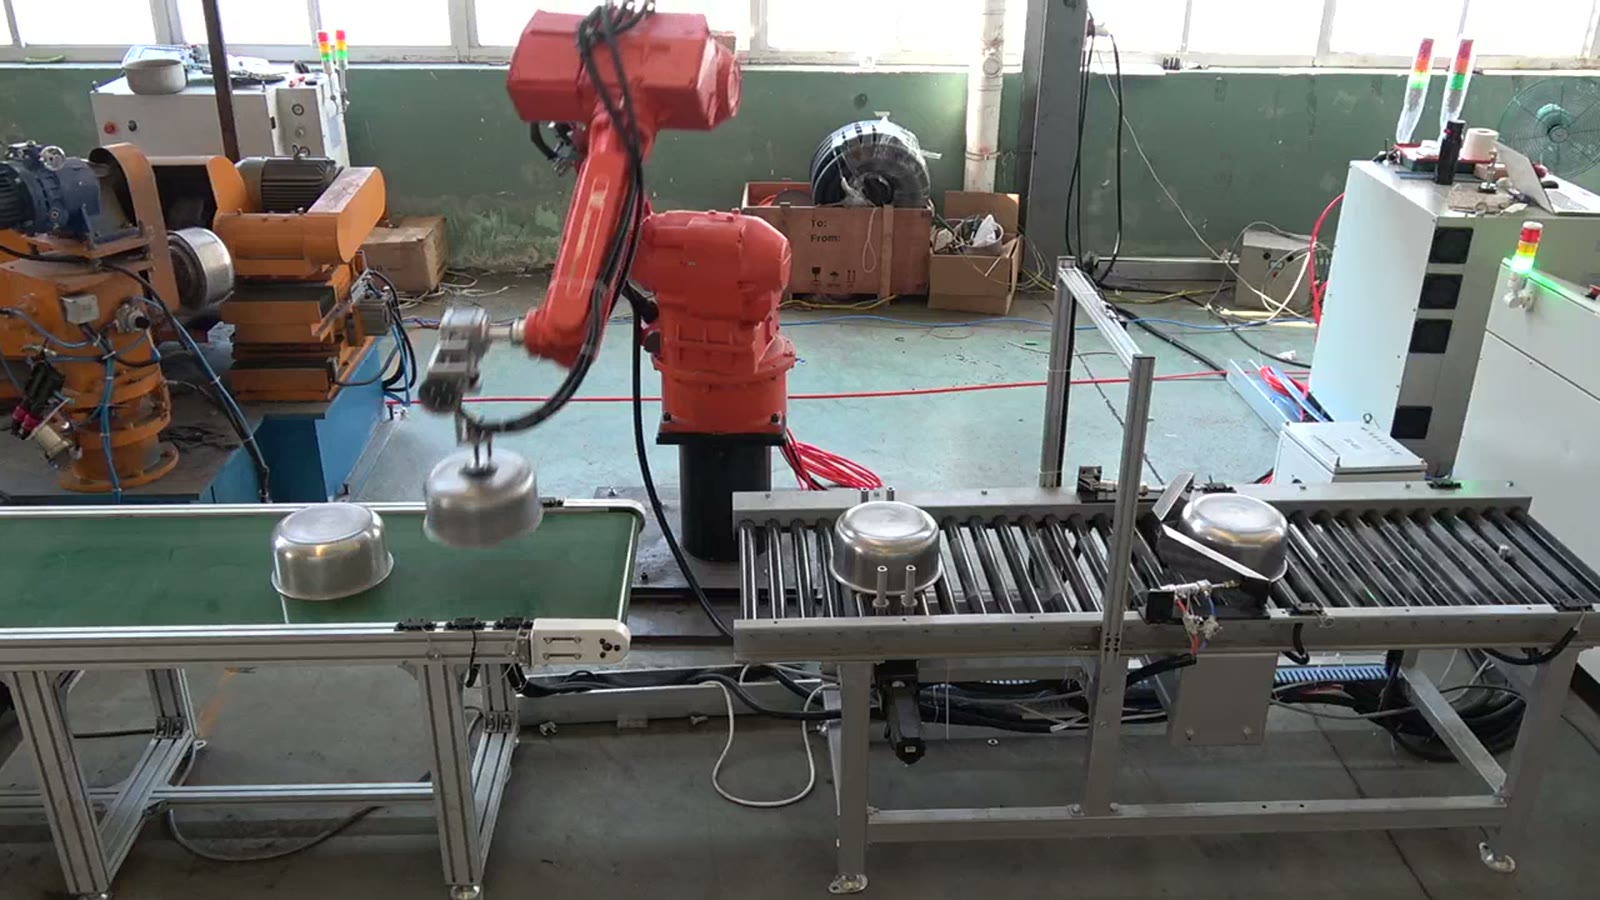
Ваљкасти транспортер доноси посуде са десне стране. Наранџаста брусилица стоји са леве стране, са стезном главом и сивим абразивним точком. Зелени тракасти транспортер иде испред, а црвени робот са шест оса стоји у средини, надохват руке сва три.
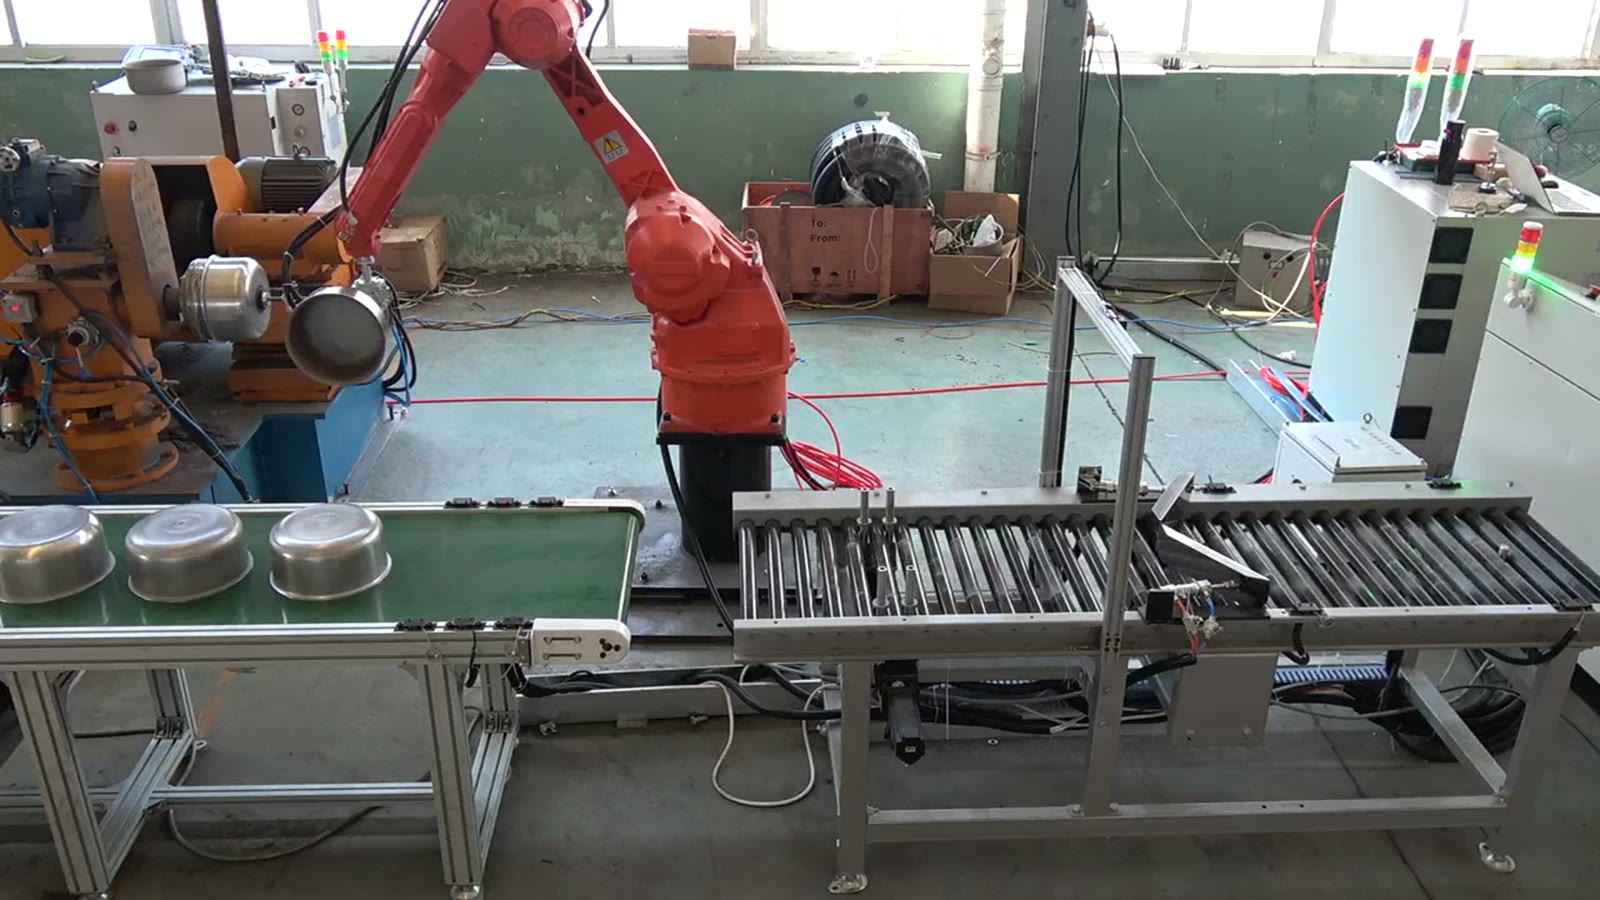
- Чиније од нерђајућег челика леже уста надоле на ваљкастом транспортеру, једна за другом.
- Робот стиже до краја транспортера и притиска свој хватаљ у облику шипке на посуду.
- Подиже посуду и окреће се према машини за брушење.
- Посуда се поставља на стезну главу вретена, а рука остаје на машини неколико секунди док се посуда окреће и точак се поставља уз њу.
- Када се брушење заврши, робот одваја посуду и окреће се напред.
- Поставља посуду на зелени тракасти транспортер, који носи посуде напред.
- Робот се враћа на ваљкасти транспортер за следећу чинију и понавља покрете.
Постављање посуде: од хватаљке до стезне главе
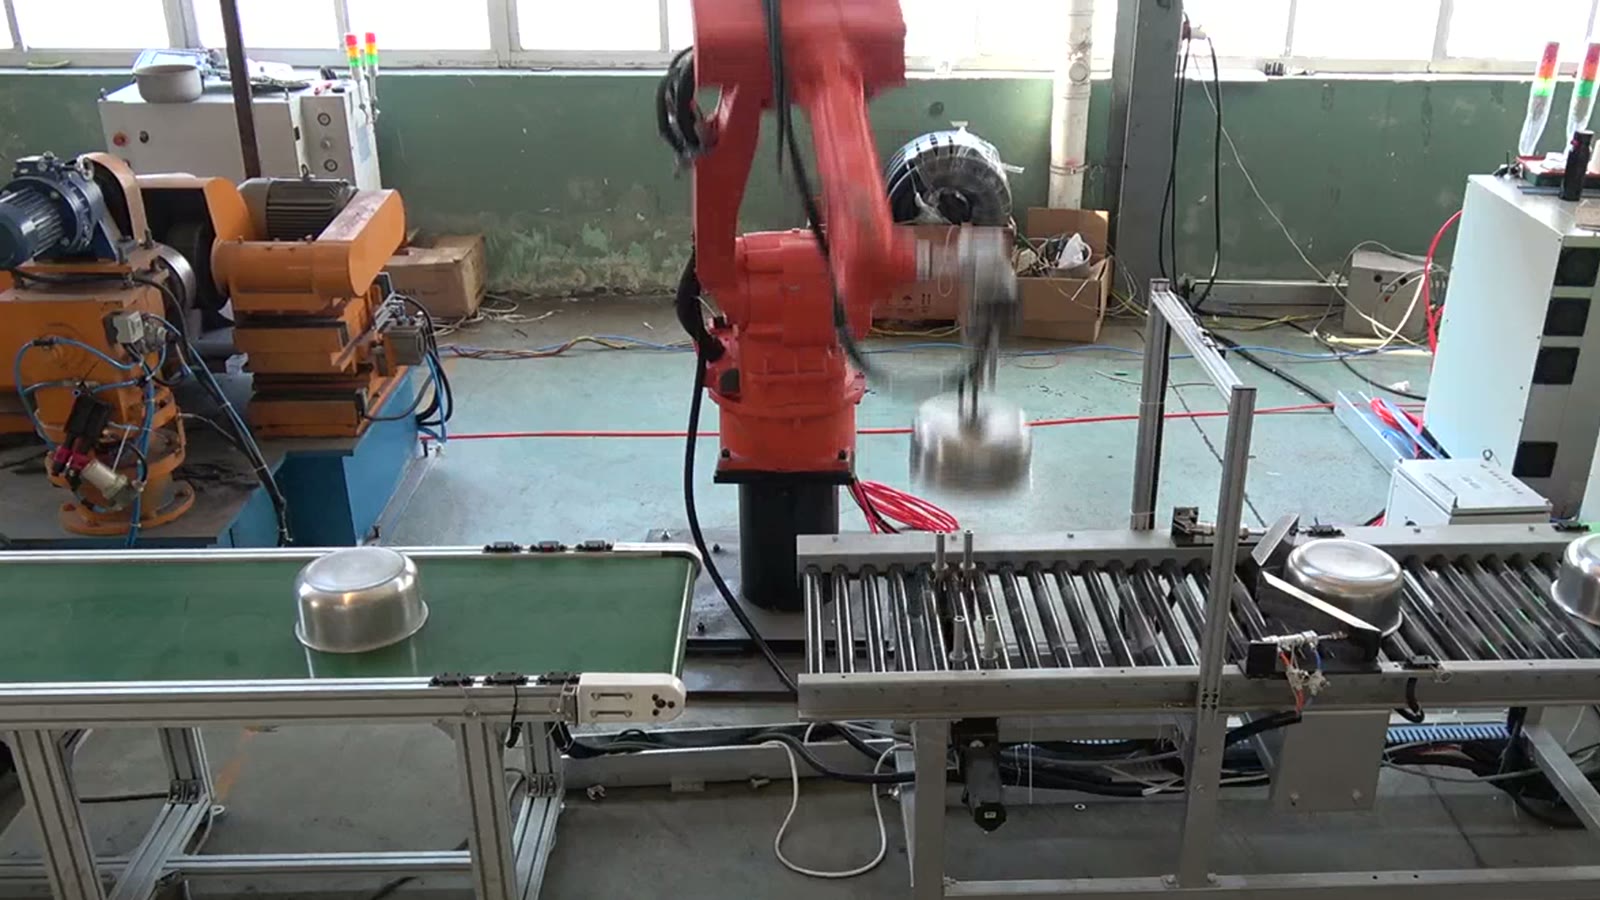
Посуда која стигне уста надоле стабилно стоји на транспортеру. Квачица је у томе што оријентација у којој је робот подиже није нужно она у којој је стезна глава мора примити.
Разуман редослед је да се одлучи коју површину стезна глава захвата и коју површину точак мора да достигне, па тек онда дефинише хватаљку. Она мора да остави контактну површину стезне главе слободном, не сме да оставља трагове на површини која тек треба да се бруши и мора се чисто отпустити када стезна глава преузме контролу. Хватаљка у облику шипке је једноставно решење када облик посуде нуди место за притисак и подизање. Породица од неколико облика може захтевати прилагодљиву хватаљку или промену алата, а то је питање за цртеж.
Остајући веран вретену
Ванцентрична посуда на ротирајућој стезној глави се клати, а точак затим неравномерно скида материјал. Центрирање се стога дели између робота и стезне главе. Стезна глава са увођењем, лоцирањем или центрирањем опрашта мале грешке у постављању. Стезна глава без овога захтева прецизно постављање, а свако померање у начину на који је посуда постављена на транспортеру путује директно до машине. Граничар или вођица на крају транспортера, тако да свака посуда стиже на скоро исто место, даје хватаљци предност.
Прашина и роботов зглоб
Брушење одбацује фине честице, а робот поред машине стоји у облаку. Прашина продире у спојеве и кабловске улазе, прекрива хватаљку и може да поремети било какве сензоре које користи. Уобичајена решења су заштитни поклопац за робота, затворена или прочишћена хватаљка, усисавање близу точка и распоред који држи зглоб подаље од најјачег тока. Које од ових је потребно постројењу зависи од процеса и машине. Питајте рано, јер одговор утиче на избор робота и одржавање.
Спречавање точка да чека
Општи принцип: путовање робота између станица треба да буде кратко у поређењу са временом које посуда проводи на точку. Када јесте, машина задаје темпо и робот има слободно време. Када није, робот постаје уско грло, и тек тада долази у обзир други робот или друга позиција машине.
Одбојници помажу. Посуде за чекање на ваљкастом транспортеру и трака која одвози готове производе омогућавају да кратки прекид на оба краја прође без заустављања машине за брушење, по цену простора на поду. Да ли један робот може да прати корак са једном машином зависи од времена брушења по посуди у односу на круг рада робота, а то је оно што даје процена времена циклуса из ваших цртежа.
Када један робот по брусилици има смисла
Робот за машином за брусилицу има смисла када посуде потичу из устаљене породице облика, увек стижу усним делом надоле на познато место и машина ради већи део смене. Потребно је детаљније испитати ако једна машина рукује веома различитим пречницима или дубинама, ако посуде могу стићи нагнуте или наслагане, ако корак брушења захтева окретање посуде и поновно хватање на пола, или ако заштита и усисавање прашине не остављају роботу простора поред машине.
Шта купци питају о ћелијама за брушење
Да ли је потребно заменити машину за брушење? Често не, али мора бити спремно за аутоматско пуњење: начин да се роботу каже да је машина спремна и довољан приступ да робот дође до стезне главе. Ово проверавамо у односу на машину коју већ покрећете.
Да ли лонци и остало посуђе раде на исти начин? Иста питања важе, али су хватаљка и стезна глава специфични за сваки облик, па пошаљите цртеж за сваки.
Информације које нам омогућавају да одредимо величину ћелије
Пошаљите цртеж дела са распоном величина посуде или лонца, реците нам коју брусилицу данас користите и како је посуда стегнута на њој, и наведите нам свој дневни учинак. На основу тога можемо да проценимо које од ових питања је најважније за ваше делове и да скицирамо ћелију са проценом времена циклуса.
Да ли данас ручно користите машину за брушење? Реците нам о томе или пошаљите е-пошту на адресу sales@evsrobot.com са цртежом и дневним резултатом.
Општи принципи роботског пуњења брусилица, илустровани са једном ћелијом посуде; величине посуде, материјали, параметри брушења, времена циклуса и резултати површине нису наведени.