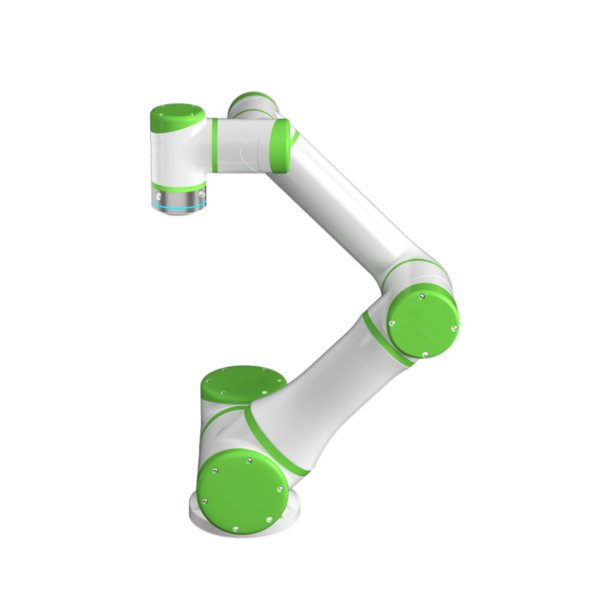
Užitočné zaťaženie 10 kg, dosah dosahu 1671 mm, robotické rameno QJR10-1

  • Dizajn je vysoko kompaktný, flexibilná inštalácia so zemou alebo inverznou polohou.
  • 6-osový robot s veľkým pracovným priestorom, vysokou rýchlosťou chodu, vysokou presnosťou opakovaného polohovania, vhodný na striekanie, nakladanie a vykladanie, manipuláciu, triedenie, montáž a ďalšie široké spektrum aplikácií.
  • Presnosť opakovaného polohovania: ±0.05 mm
  • Rozpätie ramien: 1410.5 mm
  • Užitočné zaťaženie: 10 kg

Stiahnutie databázy

3D kresby

Návody na údržbu

Inštrukcie

Technické parametre

Modelka 10-1 QJR
Číslo osi 6
payload 10kg
Opakujte polohovanie ± 0.05mm
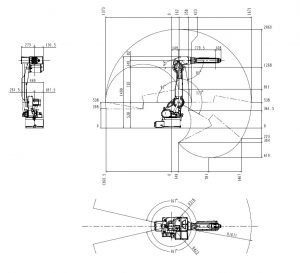
Max Armspan 1671mm
Rozsah pohybu J1 ±172º
J2 ﹢166º, ﹣107º
J3 ﹢83º, ﹣92º
J4 ±170º
J5 ±125º
J6 ±360º
Maximálna rýchlosť J1 172º/s
J2 172º/s
J3 183º/s
J4 430º/s
J5 430º/s
J6 584º/s
Prípustný krútiaci moment J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Moment zotrvačnosti J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Hmotnosť tela robota 250kg
Výkonová kapacita 3.3kV
Kabinet Veľkosť 580 600 * * 960mm
Kabinet Hmotnosť 130kg
zdroj Trojfázový štvorvodičový
Inštalácia formulára Zem, Strop
Využitie Zváranie,  lakovanie, nakladanie a vykladanie, manipulácia, triedenie, montáž atď.

Nákres celkového rozmeru a rozsahu pohybu robota

Užitočné zaťaženie 10 kg 1671 mm Robotické rameno QJR10-1 Výkres rozsahu pohybu

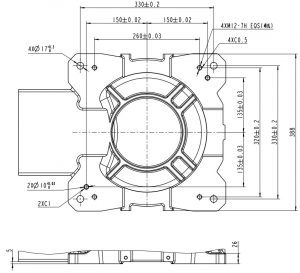
Rozmerový výkres montážnej základne robota

10 kg užitočné zaťaženie 1671 10 mm robotické rameno QJR1-XNUMX Montážny rozmer základne

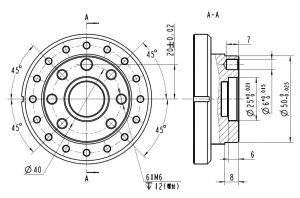
Rozmerový výkres inštalácie konca robota

Užitočné zaťaženie 10 kg 1671 mm Robotické rameno QJR10-1 Koncová inštalácia Rozmerový výkres

Logo EVST
Prehľad ochrany osobných údajov

Táto webová lokalita používa súbory cookie, aby sme vám mohli poskytnúť najlepšiu možnú používateľskú skúsenosť. Informácie o súboroch cookie sú uložené vo vašom prehliadači a vykonávajú funkcie, ako napríklad rozpoznanie vás pri návrate na našu webovú stránku a pomáhajú nášmu tímu pochopiť, ktoré časti webovej stránky sú pre vás najzaujímavejšie a najužitočnejšie.