
Cela robota do pozycjonowania spawarki: sterowanie obrotem, dostępem do palnika i powtarzalnością mocowania

Zaplanuj stanowisko robota do pozycjonowania spawarki, uwzględniając powtarzalność uchwytu, kontrolę okna procesowego, odzyskiwanie danych w warunkach nietypowych, kontrolę i stabilną akceptację produkcji.
Ładowanie głowicy cylindra przez robota: Zamknij pętlę między lokalizacją, chwytaniem i taktem maszyny

Zaplanuj załadunek głowicy cylindra przez robota, uwzględniając dane lokalizacyjne, pozycję chwytaka, sygnały maszyny, czyszczenie wiórów, czas taktu i nietypowy powrót.
Bufor do miniładowania: jak utrzymać stabilność robota podczas pobierania

Zaplanuj zasilanie bufora miniload z uwzględnieniem rytmu przychodzącego, pozycji bufora, sygnałów detekcji, wysokości podnoszenia, powrotu wyjątku i stabilności odbioru robota.
Cela robota do spawania punktowego blach: uchwyt sterujący, sekwencja spawania i okno obsługi

Oceń stanowisko robota do spawania punktowego blachy, sprawdzając mocowanie osprzętu, kolejność spawania, okno manipulacyjne, sprężystość części, czas kontroli i bezpieczeństwo.
Komórka automatyki do wciskania: Zamknij pętlę między uchwytem, ścieżką wciskania i kontrolą

Zbuduj stabilną komórkę automatyzacji procesów prasowania wtłaczanego poprzez kontrolowanie danych oprzyrządowania, ścieżki prasowania, monitorowania siły i przemieszczenia, czasu kontroli, przepływu odrzutów i dostępu bezpieczeństwa.
Cela robota spawalniczego do aluminium: kontrola kąta palnika, punktu odniesienia uchwytu i dopływu ciepła

Zaplanuj celę robota spawającego aluminium, uwzględniając kąt palnika, punkt odniesienia osprzętu, wprowadzane ciepło, gaz osłonowy, kontrolę odkształceń, bezpieczeństwo i testy akceptacyjne.
Komórka robota do paletyzacji miękkich worków: stabilizacja postawy chwytu przed prędkością

Zaplanuj automatyzację paletyzacji miękkich worków, uwzględniając odkształcenie worka, pozycję odbioru, tempo przenośnika, kontakt z chwytakiem, dane dotyczące palety, wzór stosu i logikę odzyskiwania.
Robot sortujący z funkcją śledzenia wizji: zamknij pętlę rozpoznawania, pobierania i przenośnika

Praktyczny przewodnik po automatyzacji sortowania za pomocą śledzenia wizyjnego, obejmujący oświetlenie, synchronizację kamer, prędkość przenośnika, okno odbioru, logikę rozmieszczania i możliwość śledzenia.
Okno załadunkowe robota obsługującego maszyny: drzwi, osprzęt i takt pobierania

Zaplanuj stanowisko robota do obsługi maszyn, biorąc pod uwagę synchronizację drzwi, dane dotyczące osprzętu, chwytanie części, ryzyko wiórów i chłodziwa, takt pobierania i odzyskiwania sprawności operatora.
Komórka robota dozującego klej do urządzeń: kontrola koralika, danych i okna dociskowego

Praktyczny przewodnik po automatyzacji dozowania kleju do urządzeń, obejmujący ścieżkę ścieżki kleju, objętość dozowania, dane części, czas drukowania, okno utwardzania i kontrolę.
Pętla inspekcji wizyjnej robota współpracującego: stabilizacja pozycji przed śledzeniem wskaźnika detekcji
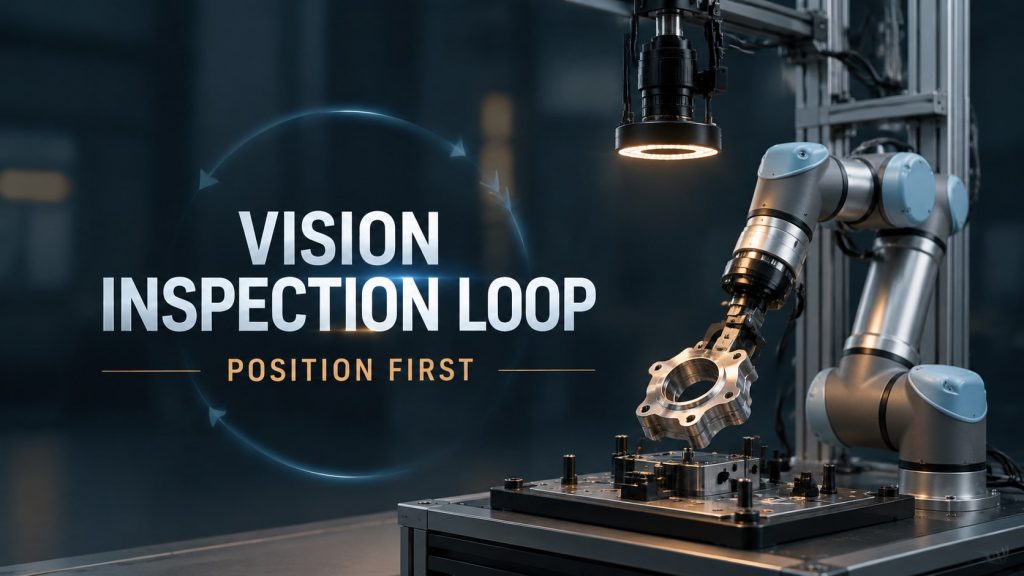
Jak zaplanować pętlę kontroli wizyjnej przy użyciu robota współpracującego, uwzględniając pozycjonowanie części, oświetlenie, wyzwalanie kamery, progi oceny, przepływ gazu i możliwość śledzenia.
Spójność ścieżki szlifowania robota: kontrola kontaktu przed osiągnięciem prędkości
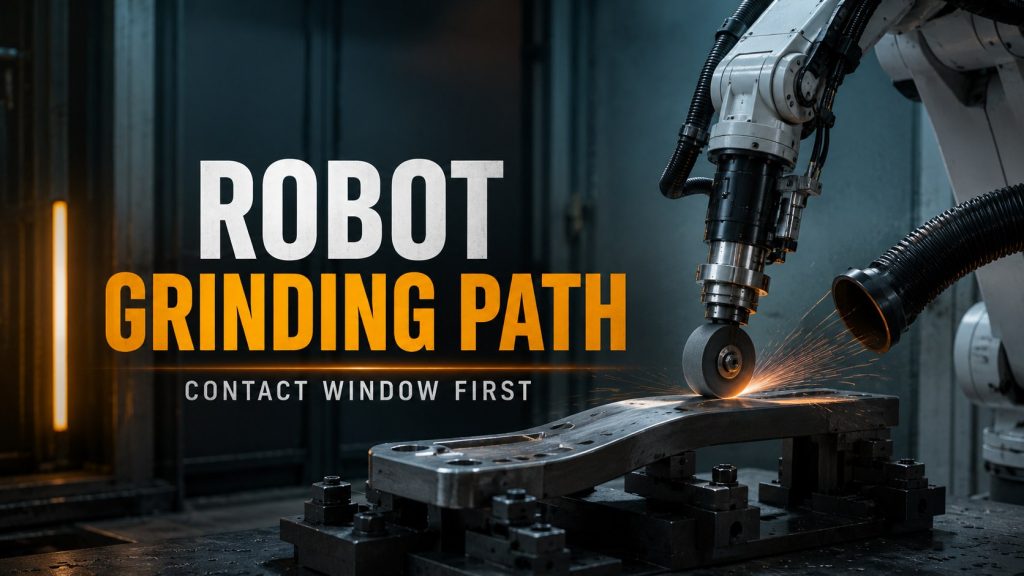
Jak zaplanować stanowisko do szlifowania robota, biorąc pod uwagę kąt styku, punkt odniesienia mocowania, kontrolę siły, zużycie ścierne, granicę pyłu i testy akceptacyjne.