
Cela robota do spawania punktowego blach: uchwyt sterujący, sekwencja spawania i okno obsługi
Oceń stanowisko robota do spawania punktowego blachy, sprawdzając mocowanie osprzętu, kolejność spawania, okno manipulacyjne, sprężystość części, czas kontroli i bezpieczeństwo.
Komórka automatyki do wciskania: Zamknij pętlę między uchwytem, ścieżką wciskania i kontrolą
Zbuduj stabilną komórkę automatyzacji procesów prasowania wtłaczanego poprzez kontrolowanie danych oprzyrządowania, ścieżki prasowania, monitorowania siły i przemieszczenia, czasu kontroli, przepływu odrzutów i dostępu bezpieczeństwa.
Cela robota spawalniczego do aluminium: kontrola kąta palnika, punktu odniesienia uchwytu i dopływu ciepła
Zaplanuj celę robota spawającego aluminium, uwzględniając kąt palnika, punkt odniesienia osprzętu, wprowadzane ciepło, gaz osłonowy, kontrolę odkształceń, bezpieczeństwo i testy akceptacyjne.
Komórka robota do paletyzacji miękkich worków: stabilizacja postawy chwytu przed prędkością
Zaplanuj automatyzację paletyzacji miękkich worków, uwzględniając odkształcenie worka, pozycję odbioru, tempo przenośnika, kontakt z chwytakiem, dane dotyczące palety, wzór stosu i logikę odzyskiwania.
Robot sortujący z funkcją śledzenia wizji: zamknij pętlę rozpoznawania, pobierania i przenośnika
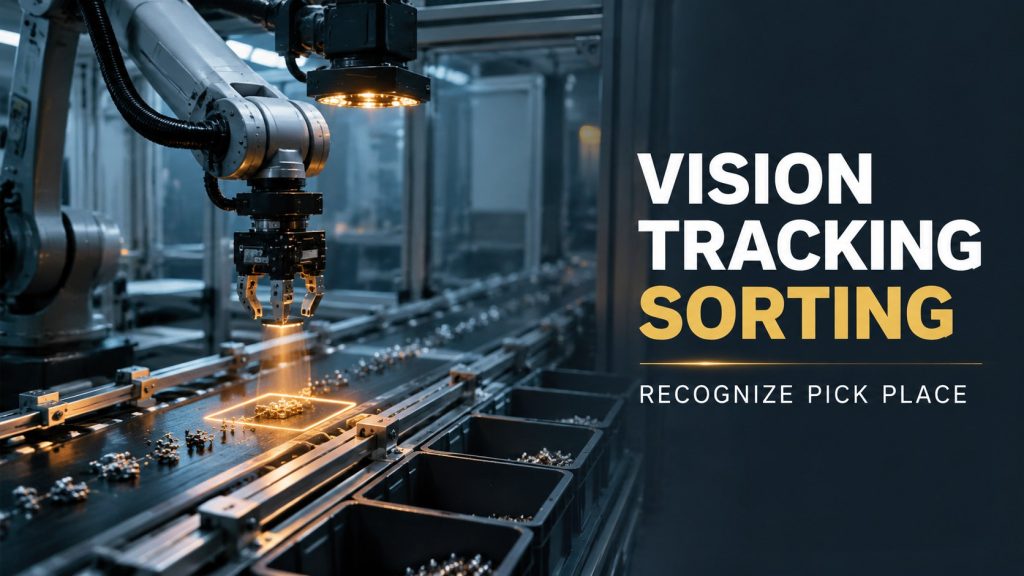
Praktyczny przewodnik po automatyzacji sortowania za pomocą śledzenia wizyjnego, obejmujący oświetlenie, synchronizację kamer, prędkość przenośnika, okno odbioru, logikę rozmieszczania i możliwość śledzenia.
Okno załadunkowe robota obsługującego maszyny: drzwi, osprzęt i takt pobierania
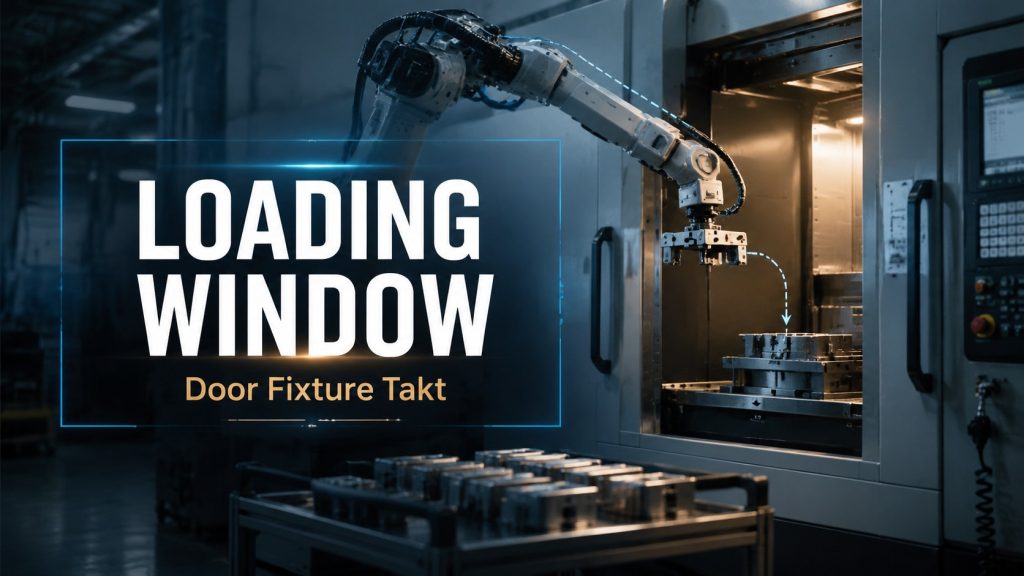
Zaplanuj stanowisko robota do obsługi maszyn, biorąc pod uwagę synchronizację drzwi, dane dotyczące osprzętu, chwytanie części, ryzyko wiórów i chłodziwa, takt pobierania i odzyskiwania sprawności operatora.
Komórka robota dozującego klej do urządzeń: kontrola koralika, danych i okna dociskowego
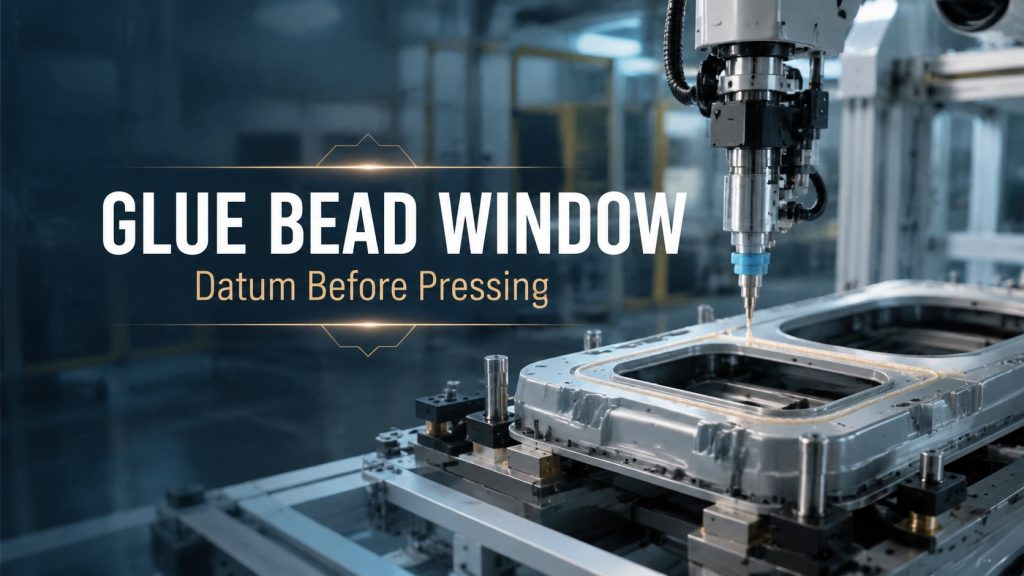
Praktyczny przewodnik po automatyzacji dozowania kleju do urządzeń, obejmujący ścieżkę ścieżki kleju, objętość dozowania, dane części, czas drukowania, okno utwardzania i kontrolę.
Pętla inspekcji wizyjnej robota współpracującego: stabilizacja pozycji przed śledzeniem wskaźnika detekcji
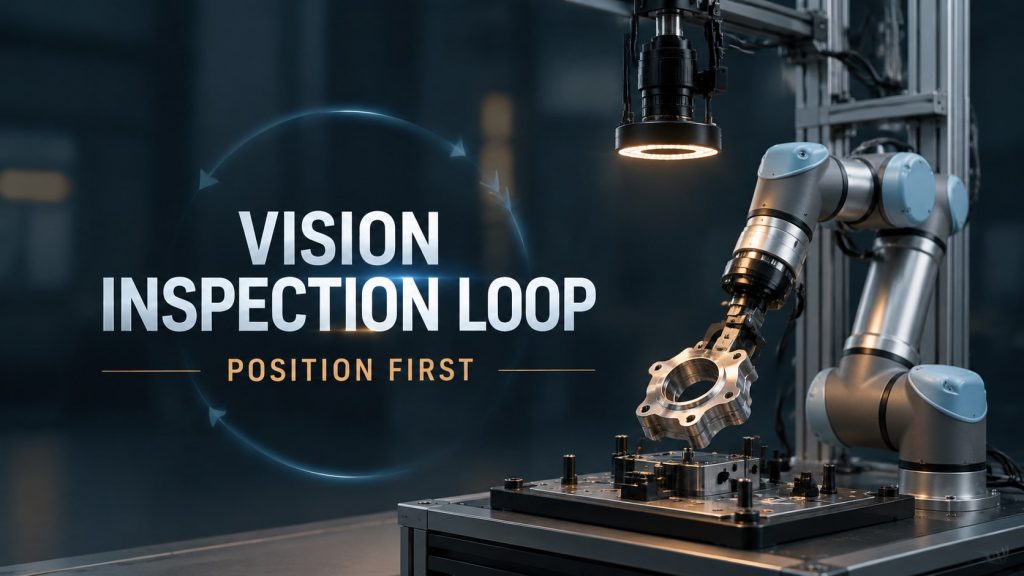
Jak zaplanować pętlę kontroli wizyjnej przy użyciu robota współpracującego, uwzględniając pozycjonowanie części, oświetlenie, wyzwalanie kamery, progi oceny, przepływ gazu i możliwość śledzenia.
Spójność ścieżki szlifowania robota: kontrola kontaktu przed osiągnięciem prędkości
Jak zaplanować stanowisko do szlifowania robota, biorąc pod uwagę kąt styku, punkt odniesienia mocowania, kontrolę siły, zużycie ścierne, granicę pyłu i testy akceptacyjne.
Przewodnik po testowaniu układów scalonych robotów współpracujących
Zaplanuj obciążenie układu scalonego cobota, uwzględniając obsługę małych próbek, dostęp do osprzętu, interfejs urządzenia, śledzenie próbek i logikę odzyskiwania.
Przewodnik po planowaniu stanowiska montażowego Cobot
Jak zaplanować stanowisko montażu robotów współpracujących, uwzględniając lokalizację, kontrolę wciskania, kontrolę obecności, pętle ponownej kontroli i odzyskiwanie operatora.
Stacja lutownicza PCB Cobot: stabilna jakość połączeń przed prędkością
Zaplanuj stację lutowniczą PCB z robotem współpracującym, uwzględniając punkt odniesienia płytki, kąt końcówki lutowniczej, okno temperaturowe, czas przebywania, inspekcję i regenerację.