
Załadunek i rozładunek robota do obróbki krawędzi szkła: chwyt, punkt odniesienia, zapobieganie zarysowaniom i odzyskiwanie
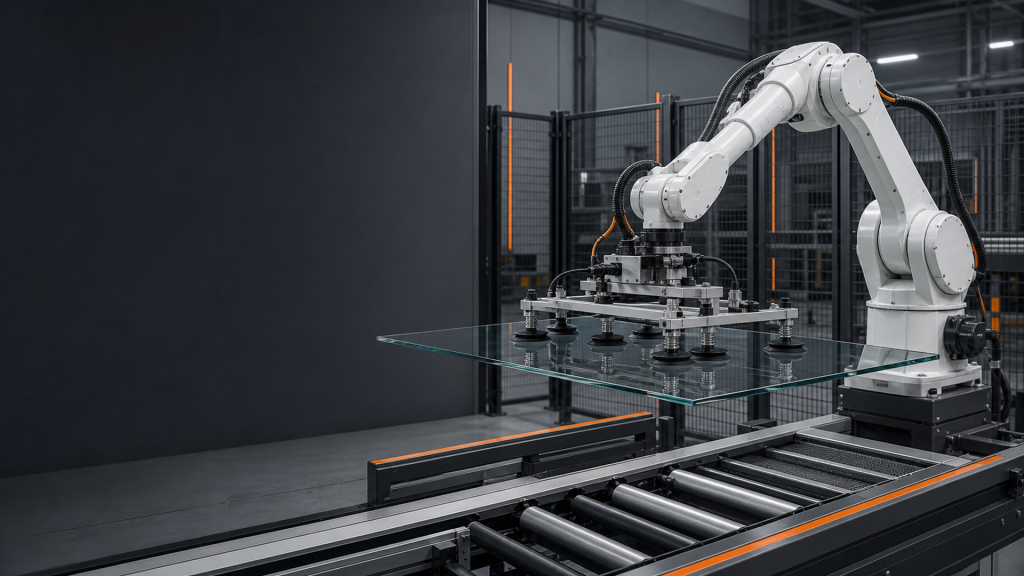
Zaplanuj załadunek robota do obróbki krawędzi szklanych wokół powierzchni uchwytów, potwierdzenie podciśnienia, dane odniesienia, zapobieganie zarysowaniom, przekazywanie stanowisk i testy odzyskiwania.