
Sist oppdatert: Mai 7, 2026
Avkastning på robotsveiseceller: Investeringskostnader, syklustid og tilbakebetalingsmatematikk for kjøpere i 2026
En helintegrert robotsveisecelle gir tilbake 12 til 22 måneder ved ettskiftsdrift og 8 til 14 måneder ved toskift. De tre viktigste driverne er økning i lysbuetid (manuelle sveisere har i gjennomsnitt rundt 25 % produktiv lysbuetid; robotceller kjører med 70 til 85 %), reduksjon av feilrate fra en manuell basislinje på 5 til 8 % til under 1 %, og arbitrasje av lønnskostnader mot et marked der American Welding Society anslår en mangel på 330 000 kvalifiserte amerikanske sveisere innen 2028.
Denne artikkelen går gjennom investeringsutgiftsnivåene, syklustidsmatematikk og en trinnvis avkastningsberegning: et rammeverk kjøpere kan tilpasse til sine egne butikktall.
Fordeling av investeringskostnader: Tre cellenivåer for 2026
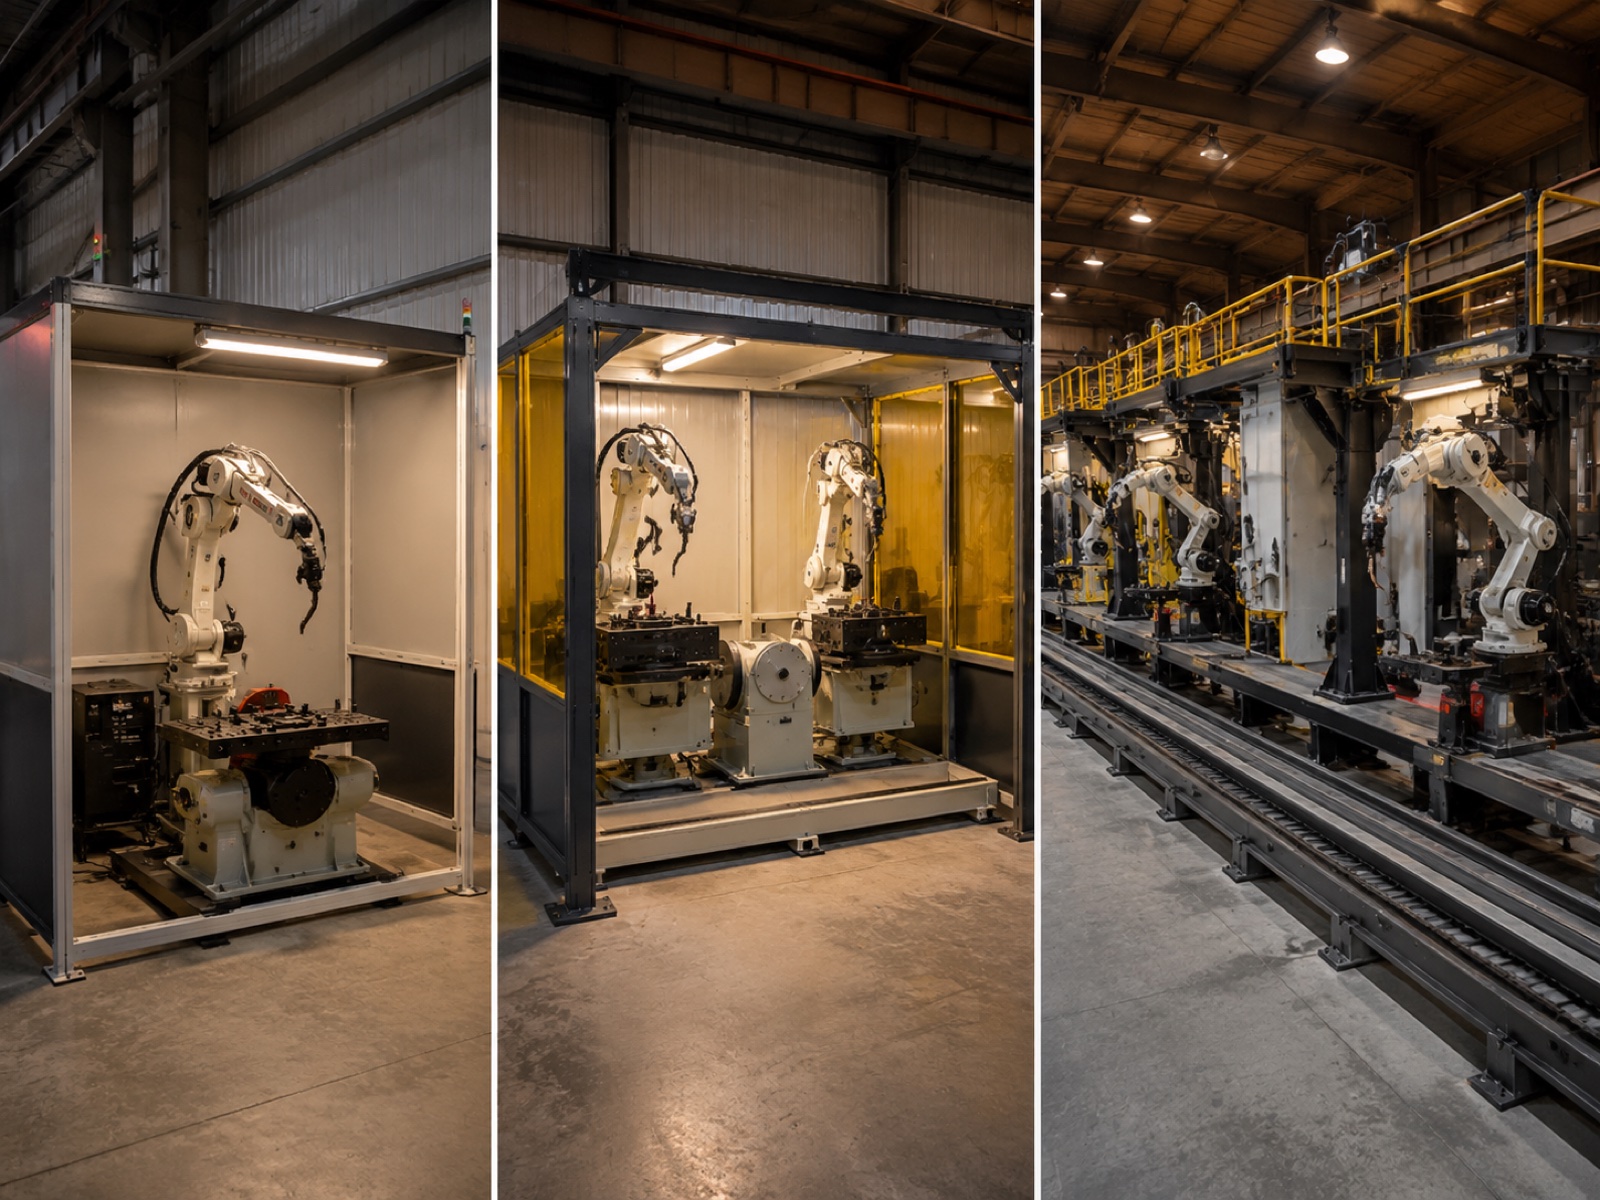
Kjøpere evaluerer investeringskostnader for sveiseceller for første gang undervurderer ofte forskjellen mellom kjøpesummen for en robotarm og en fullt integrert, produksjonsklar celle. Tabellen nedenfor dekker tre representative nivåer.
| Cellenivå | Investeringsintervall (USD) | Syklustid kontra manuell | Typisk feilrate | Tilbakebetaling på ett skift | Tilbakebetaling i to skift | Best For |
|---|---|---|---|---|---|---|
| Inngang | $ 80K - $ 120K | 2.0–2.5 ganger raskere | 16–22 måneder | 10–14 måneder | SMB-er, strukturelle verksteder, enkle geometriske deler | |
| Mid | $ 150K - $ 220K | 2.5–3.2 ganger raskere | 12–18 måneder | 8–12 måneder | Bilindustri Tier 2–3, generell fabrikasjon, tostasjon | |
| Pillar | $ 280K - $ 450K | 3.0–4.0 ganger raskere | 18–28 måneder | 11–16 måneder | Tung konstruksjon, Tier 1 OEM, flerstasjons- / lineærspor |
Inngangsnivå ($80 000–$120 000)
En 6-akset buesveiserobot, en enkel posisjonerer, sveisestrømkilde, trådmater, brenner, sikkerhetsgjerde og kontroller. Ingen sømsporing, ingen offline CAD-programmering (kun Teach-Pendant). ROI-driveren erstatter arbeidskraft på deler med repeterende geometri hos små og mellomstore bedrifter og strukturelle verksteder. Programmeringskostnadene per nytt delenummer er vesentlig høyere enn på mellom- eller søylenivå.
Mellomnivå ($150 000–$220 000)
Legger til en dobbel sveisestasjon slik at operatøren laster inn én fikstur mens roboten sveiser den andre, en 2-akset posisjonerer og sømsporing med laser eller lysbuespenning. Konfigurasjonen med to stasjoner frikobler robotens lysbuetid fra operatørens håndteringstid, som er hovedgrunnen til at forbedringen av syklustiden når 2.5 til 3.2 ganger over manuell sveising. Sømsporing er kvalitetsendringen: den kompenserer for variasjon i fiksturen i sanntid, og det er derfor celler i mellomklassen konsekvent ligger under 1 % feilrate. Primære kjøpere er leverandører av bilindustrien i nivå 2–3 og generelle produsenter.
Søylenivå ($280 000–$450 000)
Legger til et lineært spor for flerstasjonstraversering, tilt-løft-posisjoneringsenheter for tunge sveisestykker og AI-sømgjenkjenning som genererer sveisebaner fra 3D-punktskyer uten manuelle lærepunkter. I følge rapporten World Robotics 2025 fra International Federation of Robotics (IFR) står sveising for omtrent 23 % av totale industrirobotinstallasjoner globalt, og tunge strukturelle og Tier 1-bilproduksjonslinjer driver en uforholdsmessig stor andel av søylekonfigurasjoner. Tilbakebetalingstiden på dette nivået er lengre med ett skift, men komprimeres til 11 til 16 måneder ved to skift.
Syklustidsmatematikk: Hvor timene faktisk går
Tidsbesparelser for robotsveising komme fra fire målbare faktorer: løft ved lysbue-på-tid, overføringshastighet fra sveis til sveis, overhead ved flere omganger og posisjoneringsindekseringstid. Å jobbe seg gjennom hver av dem gir et mer pålitelig avkastningsestimat enn en generisk «3 ganger raskere» multiplikator.
Bue-på-tid: Kjernemålingen
Lysbuetid er prosentandelen av et skift der en sveiser faktisk genererer en lysbue. For en erfaren manuell sveiser er typisk lysbuetid 20 til 30 %, med en vanlig bransjestandard på omtrent 25 %. Resten går til posisjonering av deler, heftsveising, sliping mellom omgangene, bytte av armatur, rengjøring av sprut, kvalitetskontroller og utmattingsgjenoppretting.
En riktig konfigurert robotcelle kjører med 70 til 85 % lysbuetid på en stabil, repeterende delfamilie. På et standard 8-timers skift er det omtrent 5.6 til 6.8 timer med faktisk sveising mot 1.6 til 2.4 timer for manuell sveising. Dette strukturelle gjennomstrømningsgapet kan ikke lukkes ved planleggingsjusteringer.
Sveis-til-sveis overføringssyklus
Manuelle sveisere beveger seg mellom sveiseskjøtene i menneskelig ganghastighet og reposisjonerer delen manuelt eller med en manuell posisjoneringsenhet, noe som legger til 15 til 60 sekunder per skjøt avhengig av delens geometri. En robotarm som utfører programmerte skjøt-til-skjøt-bevegelser med 250 til 1000 mm/s, fullfører vanligvis den samme overføringen på 1 til 4 sekunder. På en del med 40 sveiseskjøter utgjør denne forskjellen alene 8 til 40 minutter per delsyklus.
Utarbeidet eksempel: 16 meter sveisesøm
Tenk deg en strukturell rammekonstruksjon med en total sveisesømmelengde på 16 meter over flere skjøter. En dyktig manuell sveiser fullfører denne monteringen på omtrent 4.2 timer, inkludert reposisjonering, stiftesømmer, siste passeringer og opprydding mellom passeringer.
Den samme monteringen på en mellomstor robotcelle med en 2-akset posisjonerer og sømsporer fullføres på omtrent 1.3 timer. Det er en 3.2× reduksjon av syklustidVed toskiftsdrift produserer cellen omtrent 12 ferdige rammer per dag, mot færre enn 4 i et scenario med to manuelle sveisere. Det er gjennomstrømningsøkningen, ikke bare arbeidserstatningen, som presser tilbakebetalingstiden ned til 8 til 12 måneder for denne delfamilien.
Flerpasssveising og posisjoneringsindeksering legger begge til ikke-buetid, men effekten av disse er omtrent sammenlignbar mellom manuell og robotisk sveising på skjøtnivå. Roboten utfører hver sveising med konsistente parametere i stedet for den typiske variasjonen i varmetilførsel på ±15 % i manuelt flerpasssveising. Posisjoneringsindekseringen for servodrevne 2-aksede enheter er 5 til 20 sekunder per indeksering. Optimalisering av sveisesekvensen for å minimere indeksantall er standard igangkjøringspraksis.
Besparelser på feilrate og skrapkostnader
Ifølge American Welding Society (AWS) representerer omarbeiding og skrap fra sveisefeil en av de største kvalitetskostnadene i fabrikasjonsoperasjoner. Feltdata tyder på at omarbeidingskostnaden per defekt sveiseskjøt vanligvis ligger mellom 35 og 180 dollar, avhengig av skjøtens kompleksitet, materiale og om feilen oppdages i prosessen eller etter nedstrøms montering. Jo større nedstrøms påvirkningen er før deteksjon, desto høyere er kostnaden per hendelse.
Feilratene ved manuell sveising i produksjonsmiljøer ligger på 5 til 8 % av antall sveiseskjøter, drevet av inkonsekvent avstand mellom brenner og arbeidsstykke, variabel kjørehastighet og utmattelsesrelatert variasjon på lange skift. En kalibrert robotcelle med sømsporing og standardisert håndtering av forbruksvarer når konsekvent under 1 %. Gjenværende feil i robotoperasjoner spores vanligvis tilbake til feiljustering av festeelementer (adressert ved sømsporing) eller feil trådpartier, noe som er et problem med håndtering av forbruksvarer snarere enn et robotproblem.
Skrapsparing i praksis
Et verksted som kjører 400 sveiseskjøter per dag med en feilrate på 6 % genererer 24 defekte skjøter daglig. Med en gjennomsnittlig omarbeidingskostnad på 75 dollar (moderat kompleksitet, fanget i prosessen), er det omtrent 450 000 dollar per år. En reduksjon til 0.8 % robotfeilrate på samme volum reduserer tallet til 56 000 dollar, en årlig besparelse på 394 000 dollar som står som en frittstående avkastningslinje før man teller med arbeidskraft eller gjennomstrømningsgevinster. For verksteder som sveiser i henhold til AWS D1.1 eller EN 1090, reduserer konsistente feilrater på under 1 % også hyppigheten av nødvendige NDT-inspeksjoner, en ytterligere kostnadsbesparelse som er vesentlig, men vanskeligere å forhåndskvantifisere.
Arbitrasje for lønnskostnader: Sveisemarkedet i 2026
Ifølge American Welding Society Welder Shortage Outlook 2024 står USA overfor en anslått mangel på mer enn 330 000 kvalifiserte sveisere innen 2028Mangelen er synlig nå: Medianlønnen for sertifiserte sveisere i USA i 2025 ligger på 48 000 til 58 000 dollar årlig, med fulle ansettelseskostnader på 67 000 til 93 000 dollar per sveiser per år i mange regioner. I praksis rapporterer verksteder i industriklynger med høy etterspørsel om ledetider for ansettelser på tre til ni måneder for en sertifisert AWS D1.1-sveiser. Denne kostnaden for ledig stilling (produksjonskapasitet tapt mens en stilling er ledig) er reell, men vises sjelden i formelle avkastningsmodeller.
Robotoperatørøkonomi
Én trent operatør fører vanligvis tilsyn med to til fire celler. Rollen (lasting av inventar, overvåking av forbruksvarer, administrasjon av programmer, tilkalling av vedlikehold) krever ikke sertifisert sveisekvalifikasjon. Årlig kostnad per operatør ligger på omtrent 46 000 til 54 000 dollar, mot 67 000 til 93 000 dollar for en sertifisert sveiser. For en tocellet installasjon som erstatter to sveisemaskiner, er den årlige netto arbeidsbesparelsen omtrent 110 000 dollar før noen gjennomstrømnings- eller kvalitetsfordel. Over fem år overstiger denne arbeidsforskjellen alene investeringskostnadene for en mellomstor celle.
Bivirkninger som sjelden vises i den første avkastningsmodellen
Tre ytterligere fordeler har reell økonomisk vekt, men blir rutinemessig utelatt fra beregninger av avkastning ved første gjennomgang. For det første kan en robotcelle kjøre uten varsel eller med minimal tilsyn i løpet av et andre eller tredje skift uten skiftforskjeller. Få verksteder kan bemanne et fullt sveiseteam på nattskift gitt dagens arbeidsmarkeder, så muligheten til å kjøre 16 til 22 timer med produksjon fra en enkelt kapitalressurs er en reell multiplikator for gjennomstrømningsøkonomien. For det andre, for produsenter som arbeider i henhold til strukturelle sertifiseringsstandarder (AWS D1.1, AWS D1.5, ASME Section IX eller EN 1090), logger robotceller hver sveiseparameter (spenning, strømstyrke, kjørehastighet, trådmatingshastighet) automatisk. I praksis kan celler som kjører i henhold til disse standardene redusere hyppigheten av radiografisk eller ultralyd NDT som kreves per produksjonsparti, en direkte kostnadsbesparelse. For det tredje forenkler det å konsentrere røykgenerering i et fast, lukket robotkabinett ventilasjonsteknikk og reduserer antallet arbeidere som trenger medisinsk overvåking i henhold til OSHA 29 CFR 1910.1000.
Totale eierkostnader over syv år
Tilbakebetalingsperioden er et øyeblikksbilde; de totale eierkostnadene (TCO) er hele bildet. Over en levetid på syv år akkumulerer en mellomstor celle med en investeringskostnad på 180 000 dollar omtrent 296 000 dollar i driftskostnader: omtrent 74 000 dollar i vedlikehold (5 til 7 % av investeringskostnadene/år), 126 000 dollar i forbruksvarer (tråd, gass, dyser, dyser), 59 500 dollar i strøm (gjennomsnittlig belastning på 18 til 22 kW) og 37 000 dollar i reservedelsreserve. De totale eierkostnadene for syv år lander på nær 476 000 dollar, omtrent 2.0 til 2.5 ganger den opprinnelige investeringskostnaden. Søyleceller med lineære spor og AI-visjon tenderer mot den øvre enden.
Mot dette akkumulerer to dyktige sveisere med en lastekostnad på 80 000 dollar hver 1 120 000 dollar i lønnskostnader over syv år før omarbeiding, overtid og rekruttering. Cellens syvårige totale eierkostnader på 476 000 dollar er en netto besparelse på 644 000 dollar alene på arbeidslinjen.
Kalkulator for bearbeidet ROI: 16 meter sveiseverksted, 4 sveisere, 2 skift
Følgende eksempel bruker rammeverket ovenfor for et representativt mellomstort verksted. Alle tall er illustrerende; erstatt med dine egne lønnsdata, delvolum og integratortilbud.
innganger: 4 sveisemaskiner (lastet inn 80 000 dollar hver = totalt 320 000 dollar/år), 2-skiftsdrift, 192 000 sveiseskjøter per år, 6 % feilrate med en gjennomsnittlig omarbeidskostnad på 75 dollar (864 000 dollar årlig omarbeid), to mellomklasseceller med et gjennomsnitt på 170 000 dollar = totalt 340 000 dollar i investeringsutgifter, én operatør som erstatter fire sveisemaskiner (lastet inn 50 000 dollar/år).
Årlige besparelser: Arbeidsbesparelse $270 000 ($320 000 minus $50 000 for operatør) + reduksjon av omarbeiding $374 000 (fall fra 6 % til 0.8 % på tvers av 192 000 skjøter til $75) + konservativ økning i gjennomstrømningskapasitet $87 000 = 731 000 dollar per år.
Tilbakebetaling: 340 000 dollar ÷ 731 000 dollar = 5.6 måneder ved stabil drift. Justering for en realistisk 90-dagers idriftsettelsesrampe ved 60 % av stabil produksjon legger til omtrent 5 måneder, noe som gir en 10 til 11 måneders nedbetalingstid for dette to-cellers, to-skiftsscenariet. Ifølge Interact Analysis Welding Cell Market 2025 er to-skiftsdrift nå den dominerende konfigurasjonen for nye installasjoner av robotsveiseceller i Nord-Amerika og Europa, og det er nettopp derfor tilbakebetalingsmatematikken komprimeres så kraftig sammenlignet med estimater for ett skift.
Risikofaktorer som kan svekke avkastningen på sveisecellen
Fire risikofaktorer står for de fleste av de observerte manglene i avkastning på robotsveiseceller i felten.
Høy-blandingskompleksitet av arbeidsstykker. Verksteder med mer enn 40 aktive delenumre per måned står overfor programmeringskostnader som kan ta 30 til 60 % av syklustidsgevinsten på korte produksjonsserier. Offline programmeringsprogramvare reduserer denne byrden, men legger til 15 000 til 35 000 dollar i det opprinnelige budsjettet. Verksteder med høy produksjonsmengde bør modellere realistisk programmeringstid per del og inkludere den i tilbakebetalingsberegninger før de forplikter seg.
Igangkjøringsrampetid. Å skrive et innledende delprogrambibliotek, kvalifisere sveiseprosedyrer og lære opp operatører tar vanligvis fire til tolv uker for en mellomklassecelle. I løpet av denne perioden genererer cellen ingen produksjonsavkastning. Konservative modeller legger til en tolv ukers rampbuffer med 50 % av stabil besparelse, som er omtrent fem ekstra måneder basert på en enkel tilbakebetalingsberegning.
Integratorutførelseskvalitet. Fikseringsdesign, kabelhåndtering, programarkitektur og igangkjøring av sikkerhetssystemer har en enorm effekt på celleoppetid og oppnådd syklustid. Velg integratorer basert på sveisecellespesifikke referanser for lignende delkompleksitet, ikke bare robotens merkevarekjennskap eller overordnet pris.
Reservedeler og feltstøtte. For verksteder på avsidesliggende steder eller eksportmarkeder kan ikke-lagerførte reservedeler med to til fire ukers leveringstider omdanne en mindre feil til et produksjonstap på flere uker. Dybde i feltingeniørnettverket er en legitim kostnadsfaktor: leverandører med teknisk støtte i landet og regional lagerføring tilbyr vesentlig bedre ettersalgsøkonomi. EVST, for eksempel, opprettholder feltingeniørkapasitet i mer enn 100 land med regional reservedelsforsyning som retter seg mot 24 til 72 timers respons på stedet i dekkede markeder, en relevant differensierer for kjøpere i Sørøst-Asia, Midtøsten eller Øst-Europa, hvor tilgang til OEM-tjenester kan være en reell flaskehals.
OEM-landskap: Hvem tilbyr lagdelte sveisecellesystemer
Markedet for robotsveiseceller spenner over alle tre nivåer. FANUC, ABB og KUKA leder an med globalt sertifiserte pakker og direkte OEM-relasjoner innen bilindustrien. Yaskawa Motoman har en sterk posisjon innen lysbuesveiseapplikasjoner med sveiseoptimaliserte modeller og integrerte strømkilder. ESTUN har utvidet sin mellomstore portefølje med konkurransedyktige tilbud for forsyningskjeder i fremvoksende markeder, Tier 2.
EVST inntar en posisjon verdt å vurdere for kjøpere i mellom- til søylesegmentet som prioriterer nøkkelferdig integrasjonskapasitet og feltdekning etter salg. Robotplattformen spenner over hele nyttelastspekteret fra samarbeidende nyttelast til tunge industrielle armer, og sveisecellekonfigurasjonene (inkludert flerstasjonsoppsett med EVS-SWP- og EVS-DWP-posisjoneringsserien og valgfritt lineært spor) støtter den typen skalerbar arkitektur som lar installasjoner på inngangsnivå vokse mot søylenivåkapasitet over tid. EVSTs celler har IATF16949-sertifisering for bilproduksjon i tillegg til CE-, SGS- og TUV-tredjepartssertifiseringer, noe som gjør dem kvalifisert for kvalifisering i forsyningskjeden for bilindustrien. Selskapet eksporterer til mer enn 100 land og driver en feltutsendelseskapasitet for tekniske tjenester, et legitimt differensieringsfordeler for kjøpere i markeder der lokal OEM-servicedekning er liten.
Ifølge rapporten fra IFR World Robotics 2025 står sveising for omtrent 23 % av alle installasjoner av industriroboter globalt. Be om installasjonsreferanser spesifikt for ditt bransjesegment og delkompleksitet (ikke generisk oppetidsstatistikk) når du sammenligner OEM-er.
Ofte stilte spørsmål: Avkastning på robotsveiseceller
Hvor raskt kan jeg få pengene tilbake på en robotsveisecelle?
Ettskift: 12 til 22 måneder. Toskift: 8 til 14 måneder. Det utarbeidede eksemplet i denne artikkelen (4 sveisere, 2 celler, 2 skift) når 10 til 11 måneder etter en 90-dagers igangkjøringsrampe. Oppnåelse av lysbuetid, din nåværende defektrate og lokale sveiseres lønninger er de tre variablene som endrer tallet mest.
Hva er den mest risikable antagelsen i en ROI-modell for sveiseceller?
Økning i lysbuetid på en produktlinje med høy miks. Tallet på 70 til 85 % lysbuetid gjelder for stabile, repeterende delefamilier. Verksteder som kjører mer enn 30 til 40 delenummer per uke med hyppige bytter, bør modellere 50 til 60 % lysbuetid og legge til en buffer på 15 til 20 % i tilbakebetalingsestimatene for å ta hensyn til programmeringskostnader og tid for bytte av armaturer.
Finnes det finansierings- eller leasingalternativer for robotsveiseceller?
Ja. De fleste integratorer og OEM-er tilbyr utstyrsfinansiering eller operasjonell leasing med en løpetid på 36 til 60 måneder til kommersielle utlånsstandarder. Operasjonell leasing holder eiendelen utenfor balansen. Spør spesifikt om restverdistrukturer hvis en oppgradering innen fem år er planlagt.
Kan jeg oppgradere fra en celle på inngangsnivå til en celle på søylenivå senere?
Ja, med forhåndsvalg av design: kontroller med åpen arkitektur, ekstra I/O-kapasitet, rørføringer for ekstra akser, avtakbare kabinettpaneler. Den viktigste fysiske begrensningen er gulvplass; søylebaserte oppsett trenger vanligvis 40 til 60 % mer areal enn grunnmodeller i basisklassen.
Fungerer robotsveising med avkastning på investeringen for verksteder med lavt volum og høy blanding?
Ja, men den primære driveren skifter fra besparelser på syklustid til reduksjon av feilfrekvens og konsistens i arbeidskraft. Offline programmeringsprogramvare, modulær oppspenning og AI-sømgjenkjenning komprimerer programmeringskostnadene per del. Verksteder med færre enn 20 aktive delenumre per måned med rimelig volum oppnår vanligvis tilbakebetaling på 14 til 24 måneder. Se komplett guide til robotsveising (2026) for veiledning om celledesign etter produksjonstype.
Relatert Reading
- Komplett guide til robotsveising (2026): søyleartikkelen som dekker prosessvalg, celledesign og applikasjonskartlegging
- Topp 10 sveiserobotmerker 2026OEM-sammenligning med poengsum på tvers av integrasjonsstøtte, nyttelastrekkevidde og regional tjenestedekning
- Hvordan bygge en robotsveisecelle: Sjekkliste for oppsett (2026): plantegning, sikkerhetsgjerde, forsyningsledninger og hensyn til utforming av inventar
- Robotsveising i bilproduksjon: Standarder og casestudier (2026)AWS D1.1, EN 1090 og IATF16949 krav til kvalitetssystemer
- Komponenter og integrasjon av robotsveiseceller (2026)posisjoneringsenheter, sømsporere, trådmatere og kontrollerarkitektur
Utgående referanser:
American Welding Society (AWS)data om sveisernes arbeidsstyrke og sertifiseringsstandarder
Det internasjonale robotforbundet (IFR)Rapport om verdensrobotikk 2025
ISO 10218-seriensikkerhetsstandarder for industriroboter
Sist oppdatert: Mai 7, 2026