
Planleggingsveiledning for cellemontering av coboter
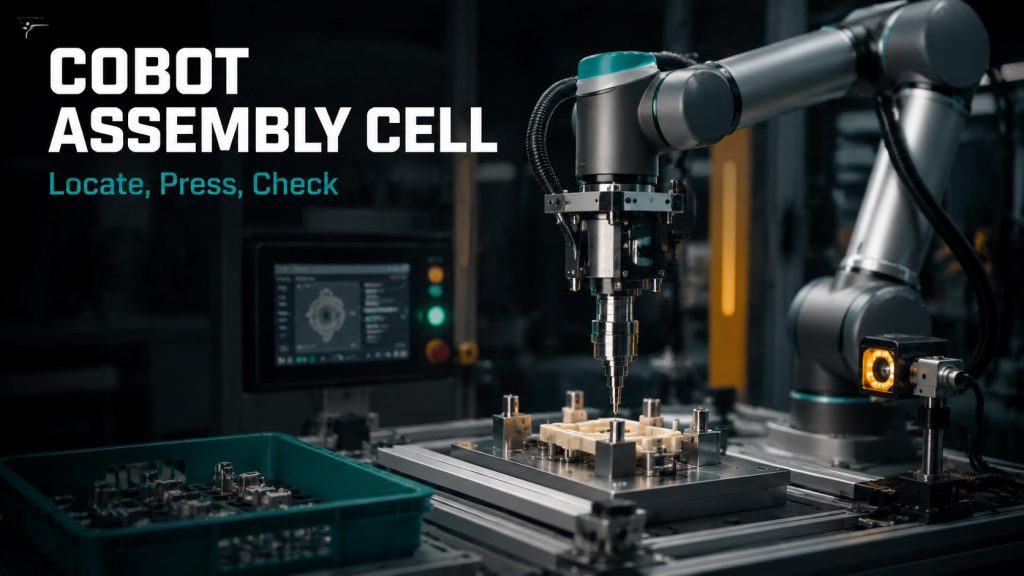
Hvordan planlegge en samhandlingsrobots monteringscelle rundt lokalisering, press-fit-kontroll, tilstedeværelseskontroller, etterkontrollsløyfer og operatørgjenoppretting.
Cobot PCB-loddestasjon: Stabil skjøtkvalitet før hastighet
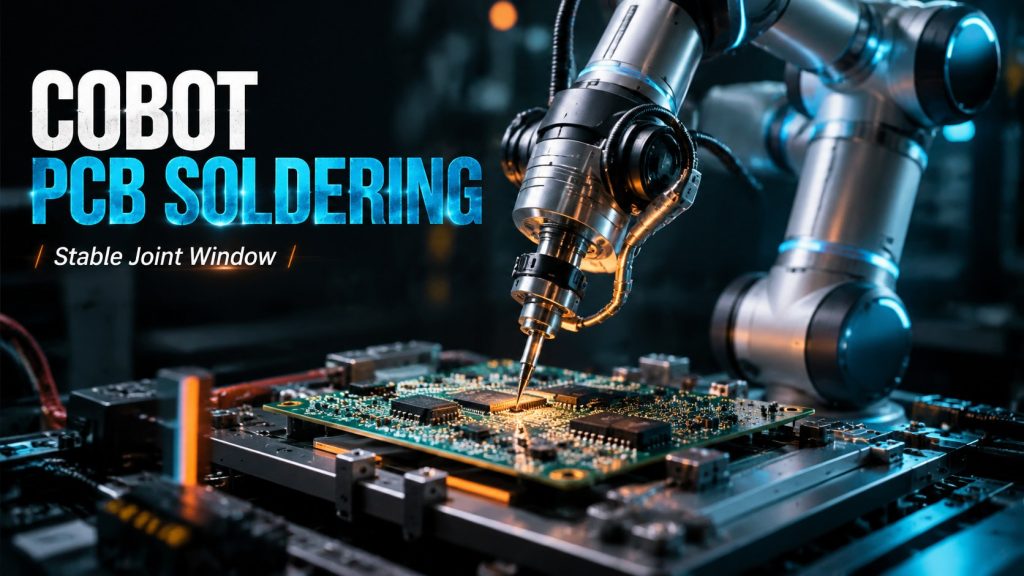
Planlegg en cobot PCB-loddestasjon rundt kortets datum, loddespissvinkel, temperaturvindu, oppholdstid, inspeksjon og gjenoppretting.
Lasting av Cobot PCBA-komponenter: Henting, plassering og konsistens ved presspasning
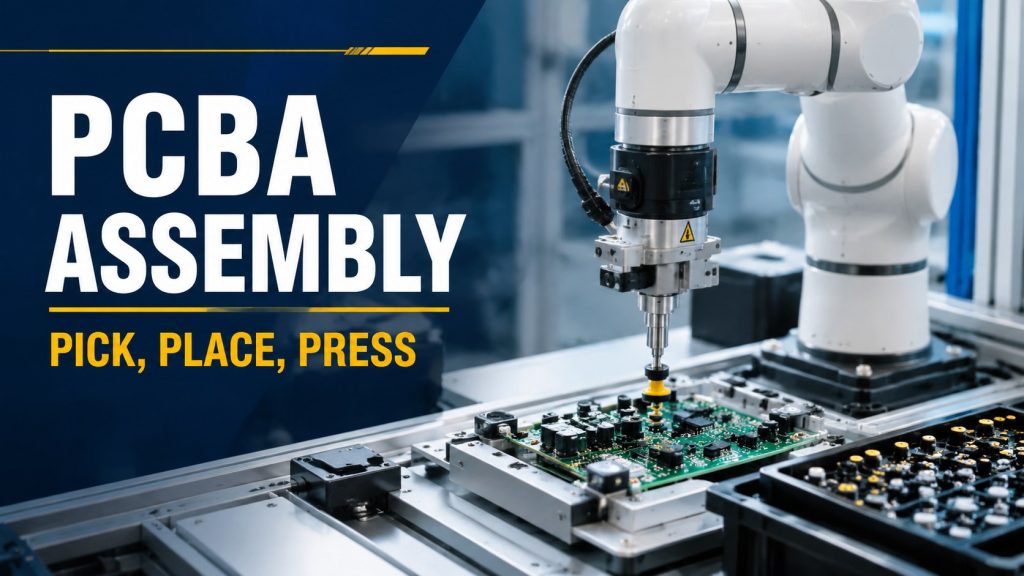
Planlegg en cobot PCBA-komponentlastestasjon rundt opptaksstabilitet, kortdatum, plasseringsdybde, inspeksjon, omkobling og gjenoppretting.
Cobot-skrutrekkerarbeidsstasjon: Fikseringsnullpunkt og momentkontroll før hastighet
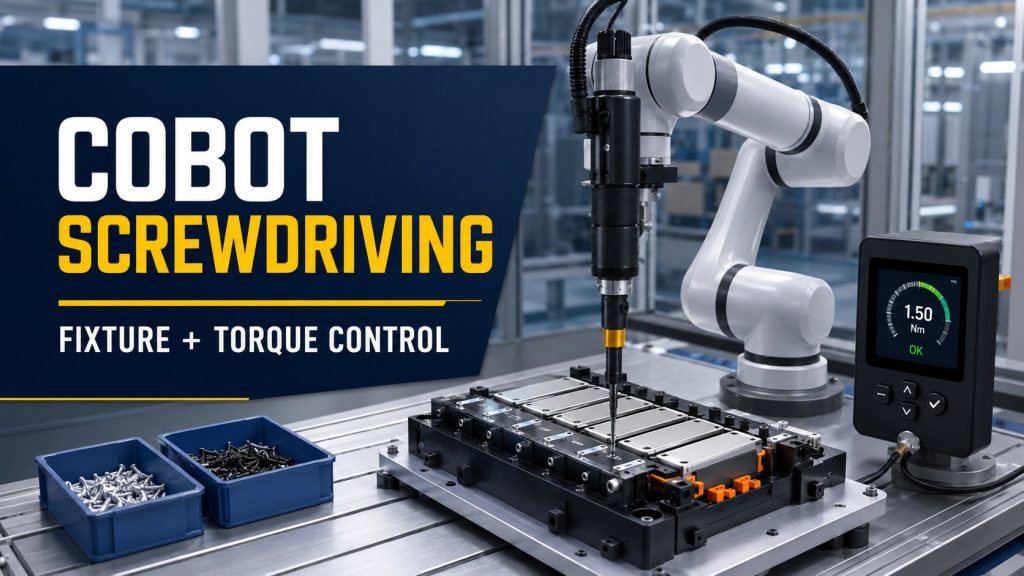
Planlegg en cobot-skruingsarbeidsstasjon rundt festepunktsnullpunkt, skruemating, verktøyposisjon, momentbekreftelse, omkobling og produksjonsgjenoppretting.
Robotisk slitasjehåndtering for poleringsverktøy for stabil etterbehandling
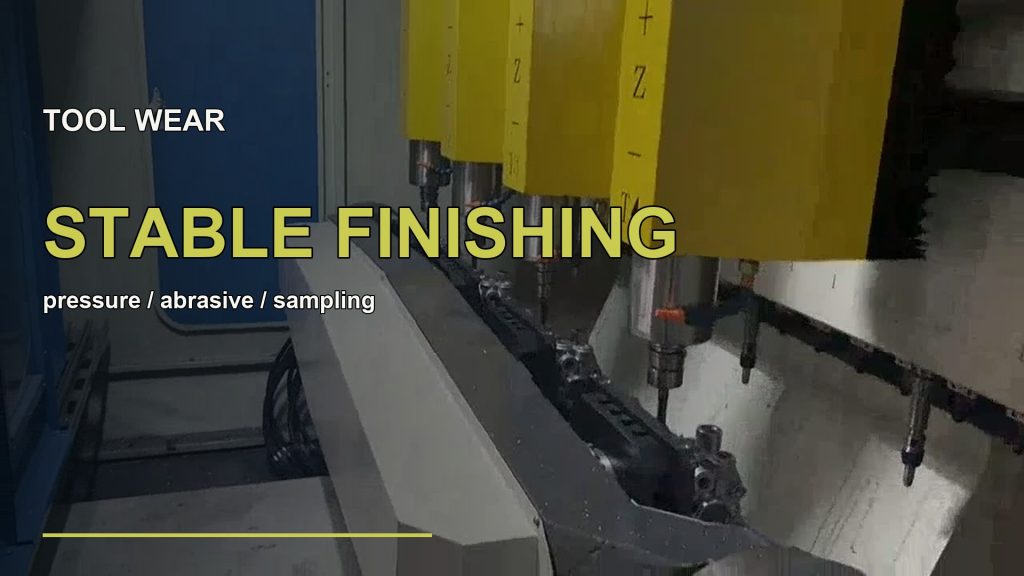
Veiledning for slitasjehåndtering av robotpoleringsverktøy for slipemiddellevetid, kontakttrykk, fiksturnr., støvkontroll, prøvetaking og stabile etterbehandlingsceller.
Robotarmstruktur: Deler, ledd og hvordan de fungerer sammen
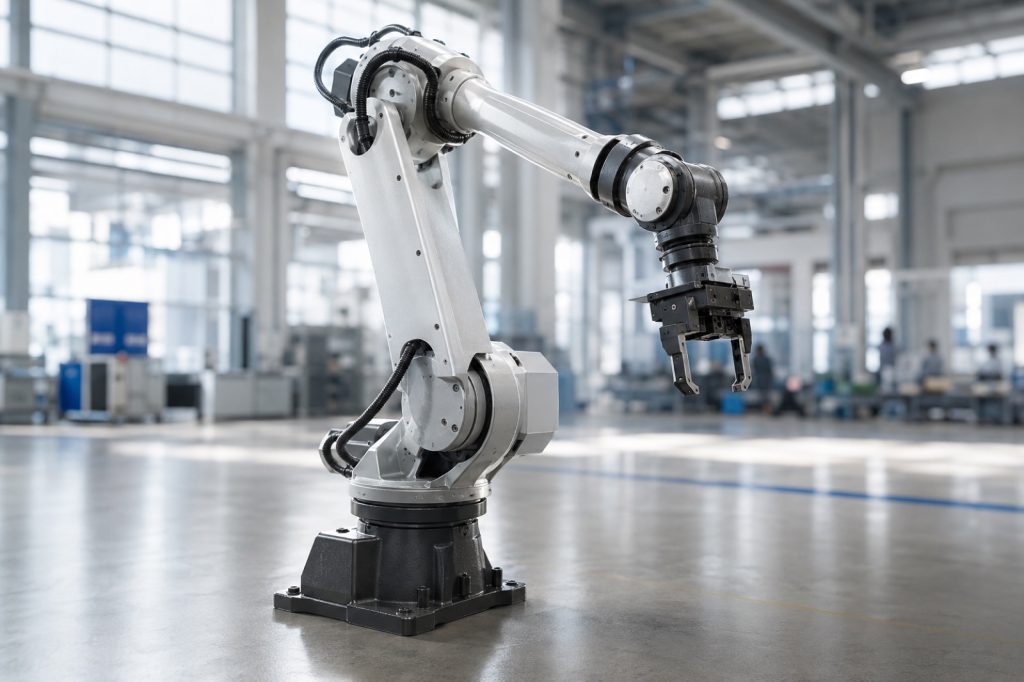
En fullstendig oversikt over robotarmens struktur: base, lenker, ledd, endeeffektor, aktuatorer, reduksjonsgir, sensorer og kontroller forklart.
Robotisk palleteringscelle: Nyttelast, mønster og taktveiledning
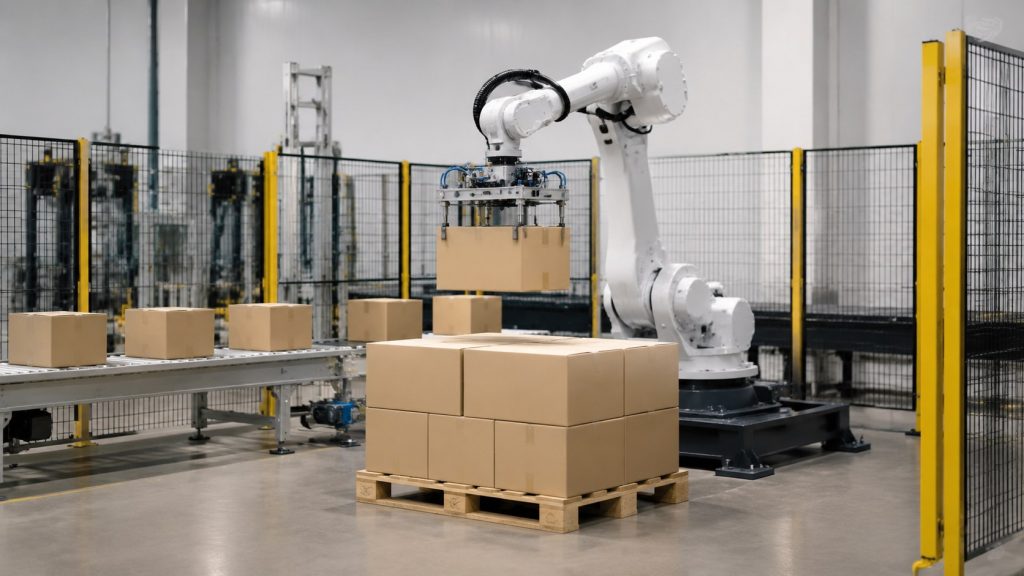
Robotisk palleteringscelleføring for nyttelast, kartongposisjon, griperdesign, lagmønster, bufferavstand og sikker håndtering ved endelinjen.
Robotslipearbeidsstasjon: Veiledning for kraft, festeanordninger og støv
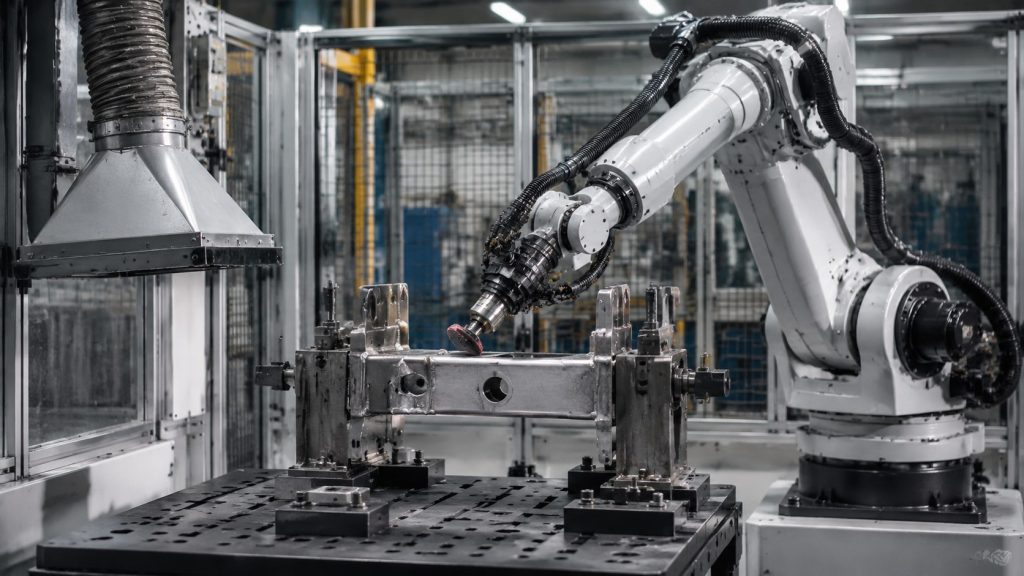
Veiledning for robotslipearbeidsstasjon for kraftkontroll, repeterbarhet av fikstur, levetid for slipemiddel, støvhåndtering og stabil etterbehandlingskvalitet.
Cobot-maskinpleie for CNC-celler: Hvordan redusere manuell lasting og venting
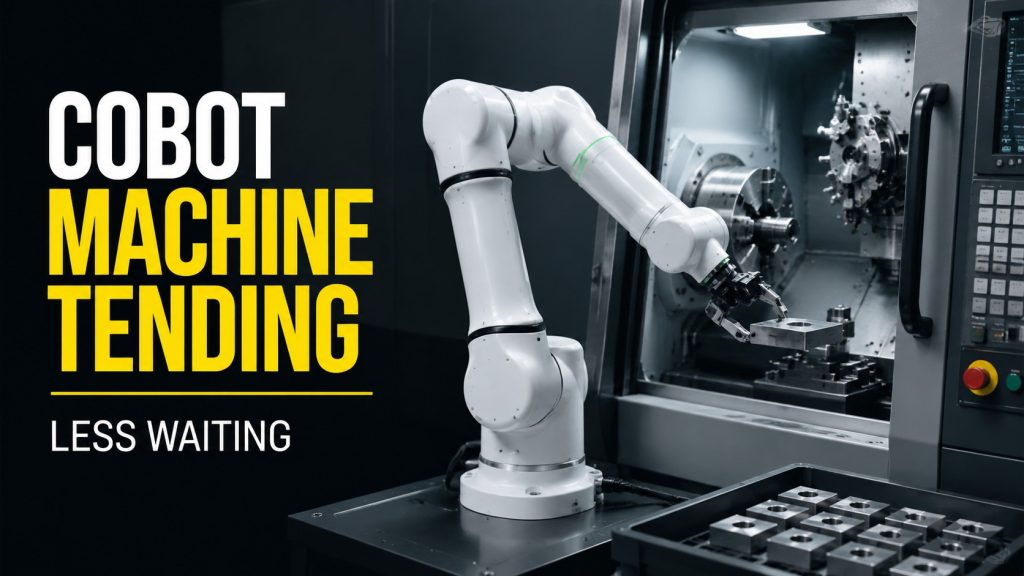
En praktisk veiledning for bruk av cobot-maskinbetjening i CNC-celler for å redusere manuell lasting, venting og operatørens gangtid uten å overdrive syklusbesparelsene.
Lett palletering: Koble samarbeidende roboter til pakkelinjer
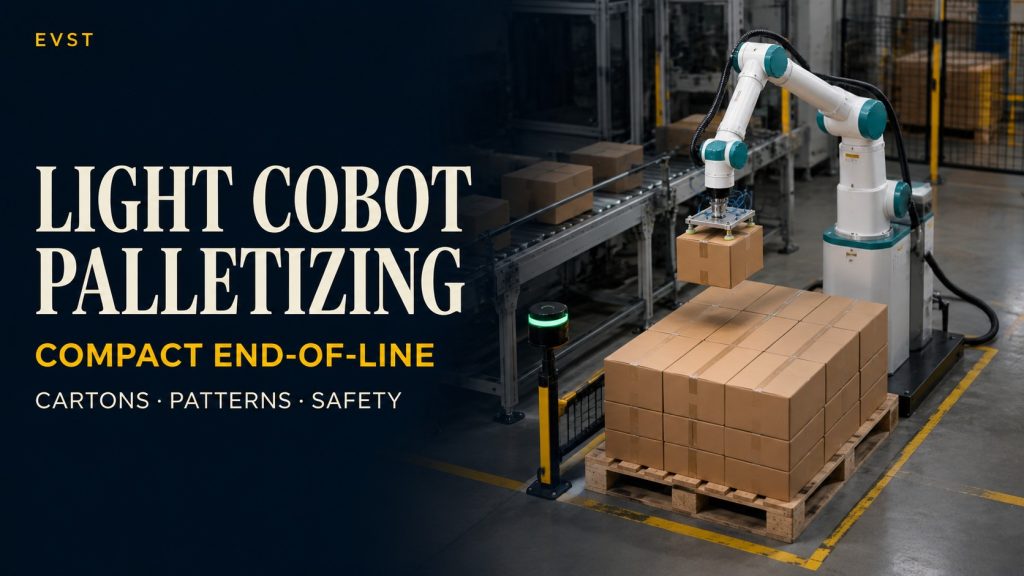
Lær hvordan EVST evaluerer lette palleteringsceller gjennom kasseformat, pallemønster, høyde, arbeiderbaner og sluttbegrensninger.
Delta Robot Sorting: Slik oppgraderer du plukking av små deler
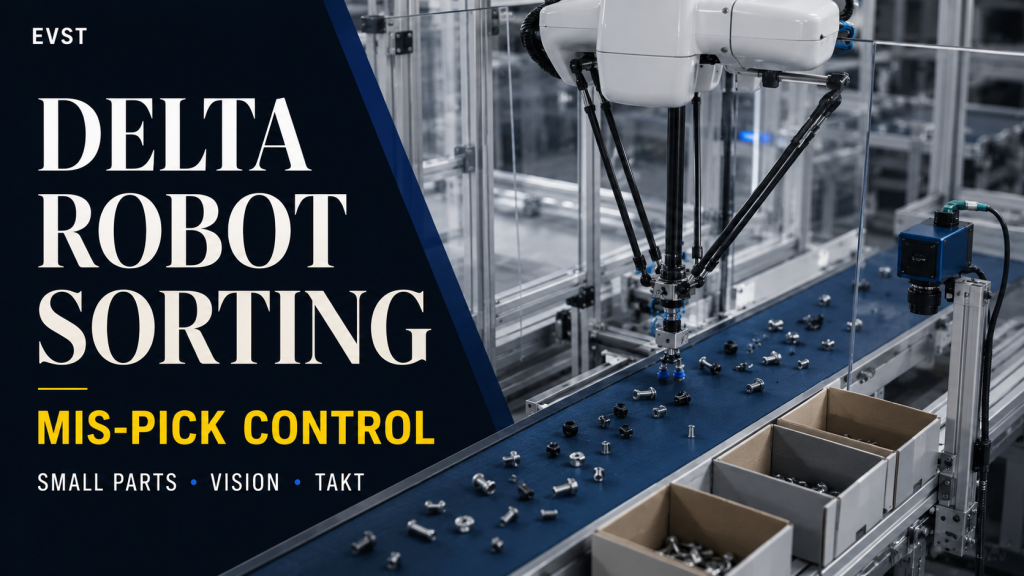
Lær hvordan EVST evaluerer deltarobotsorteringsceller gjennom orientering, takt, griperkontakt, feilplukkingskontroll og nedstrøms overlevering.
Automatisering av pakking og palletering av små deler: Reduser manuell overføring
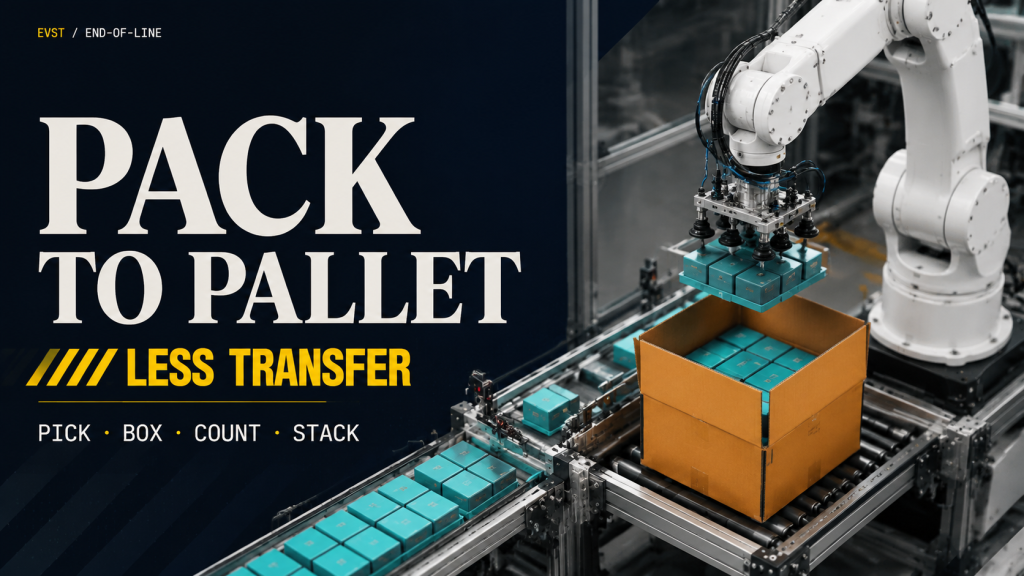
Hvordan robotceller kobler sammen matingsgjenkjenning, plukking, brettlasting, eskepakking, stabling, bufring, bytte av eskestørrelse og feilsikring av tellefeil for pakkelinjer for små deler.