
Punktsveiserobotcelle for metallplater: Kontrollarmatur, sveisesekvens og håndteringsvindu
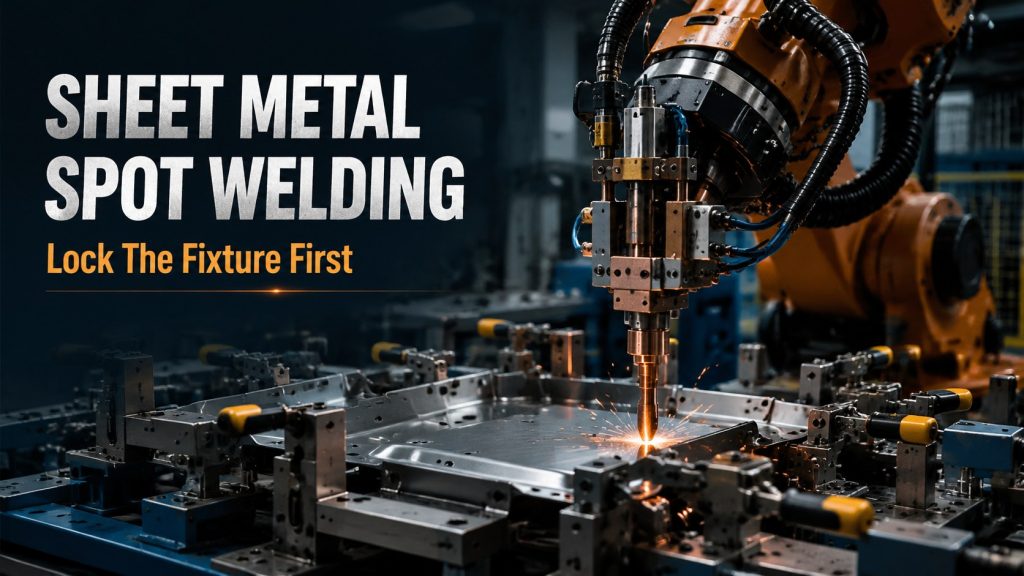
Evaluer en punktsveiserobotcelle for metallplater ved å sjekke feste av festeanordninger, sveisesekvens, håndteringsvindu, tilbakeslagsfjæring av deler, inspeksjonstidspunkt og sikkerhet.
Press-Fit-automatiseringscelle: Lukk sløyfen mellom fikstur, pressebane og inspeksjon
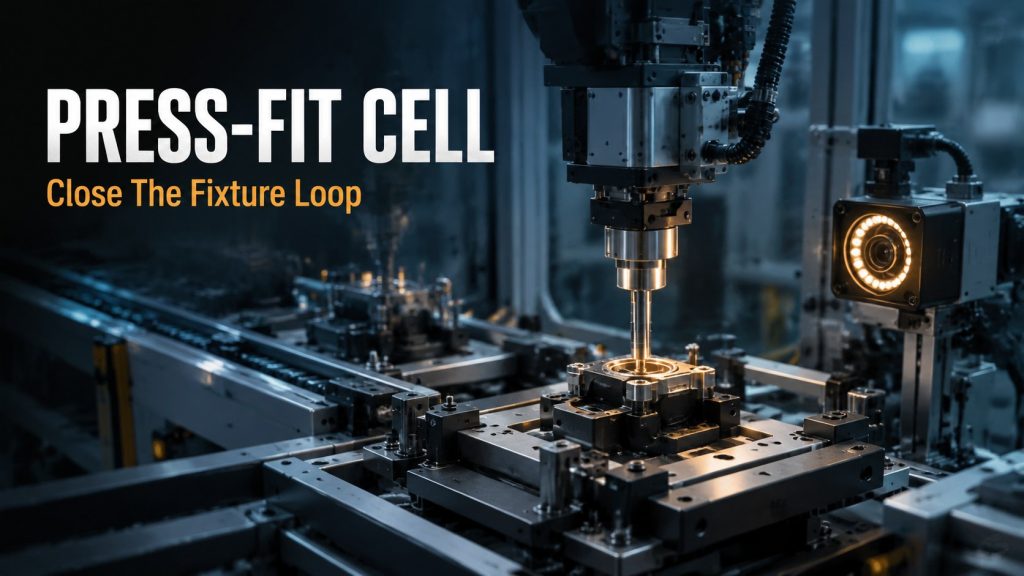
Bygg en stabil press-fit-automatiseringscelle ved å kontrollere fixturdatum, pressebane, kraftforskyvningsovervåking, inspeksjonstidspunkt, utkastningsflyt og sikkerhetstilgang.
Aluminiumsveiserobotcelle: Kontrollbrennervinkel, festepunkt og varmetilførsel
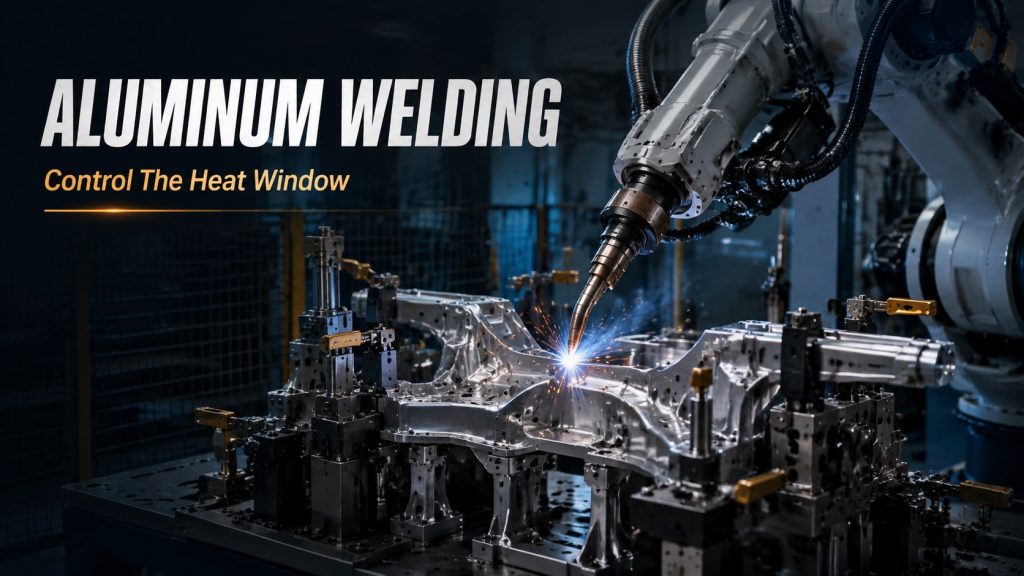
Planlegg en sveiserobotcelle i aluminium rundt brennervinkel, fiksturnr., varmetilførsel, dekkgass, forvrengningskontroll, sikkerhet og akseptansetester.
Mykposepalleteringsrobotcelle: Stabiliser grepsstillingen før fart
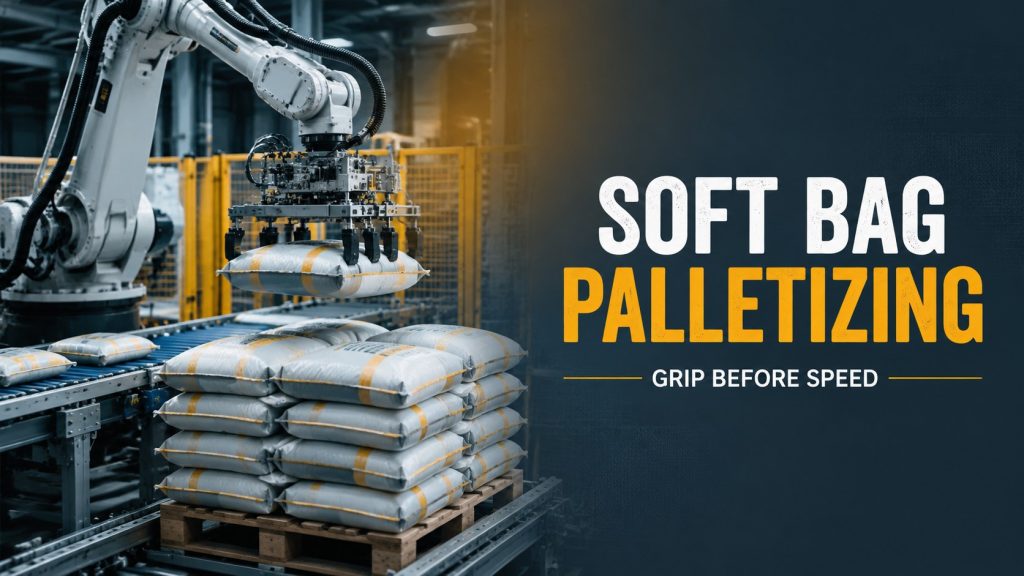
Planlegg automatisering av palletering av myke poser rundt posedeformasjon, opptaksposisjon, transportbåndets tempo, griperkontakt, pallens datum, stabelmønster og gjenopprettingslogikk.
Visjonssporing, sorteringsrobotcelle: Lukk gjenkjennings-, plukke- og transportbåndsløyfen
En praktisk guide til visjonssporing og sorteringsautomatisering som dekker belysning, kameratiming, transportbåndhastighet, hentevindu, plasseringslogikk og sporbarhet.
Maskinbetjent robot lastevindu: Dør, armatur og plukkeplass-tak
Planlegg en maskinbetjent robotcelle rundt dørtiming, fixturdatum, delgriping, spon- og kjølevæskerisiko, pick-place-takt og operatørgjenoppretting.
Robotcelle for limdispensering i apparatet: Kontrollperle, referansepunkt og trykkvindu
En praktisk guide til automatisering av limdispensering i apparater, som dekker limstrengbane, dispenseringsvolum, deldatum, pressetiming, herdevindu og inspeksjon.
Cobot Vision Inspection Loop: Stabiliser posisjonering før jaktdeteksjonsrate
Hvordan planlegge en cobot-visjonsinspeksjonssløyfe rundt delposisjonering, belysning, kamerautløser, vurderingsterskler, naturgassflyt og sporbarhet.
Konsistens i robotens slipebane: Kontrollkontakt før du jager hastighet
Hvordan planlegge en robotslipearbeidsstasjon rundt kontaktvinkel, fiksturnr., kraftkontroll, slipeslitasje, støvgrense og akseptansetesting.
Veiledning for lasting av Cobot-brikketesting
Planlegg lasting av cobot-brikketesting rundt håndtering av små prøver, tilgang til fixturer, enhetsgrensesnitt, prøvesporing og gjenopprettingslogikk.
Planleggingsveiledning for cellemontering av coboter
Hvordan planlegge en samhandlingsrobots monteringscelle rundt lokalisering, press-fit-kontroll, tilstedeværelseskontroller, etterkontrollsløyfer og operatørgjenoppretting.
Cobot PCB-loddestasjon: Stabil skjøtkvalitet før hastighet
Planlegg en cobot PCB-loddestasjon rundt kortets datum, loddespissvinkel, temperaturvindu, oppholdstid, inspeksjon og gjenoppretting.