
Et stativ med mange posisjoner forteller deg ikke i seg selv hvor lenge en dreiebenkcelle kan kjøre før noen kommer tilbake. Estimatet trenger tre separate grenser: effektive rå-til-ferdig-sykluser, forløpt tid per del og enhver oppgave som fortsatt krever en person raskere.
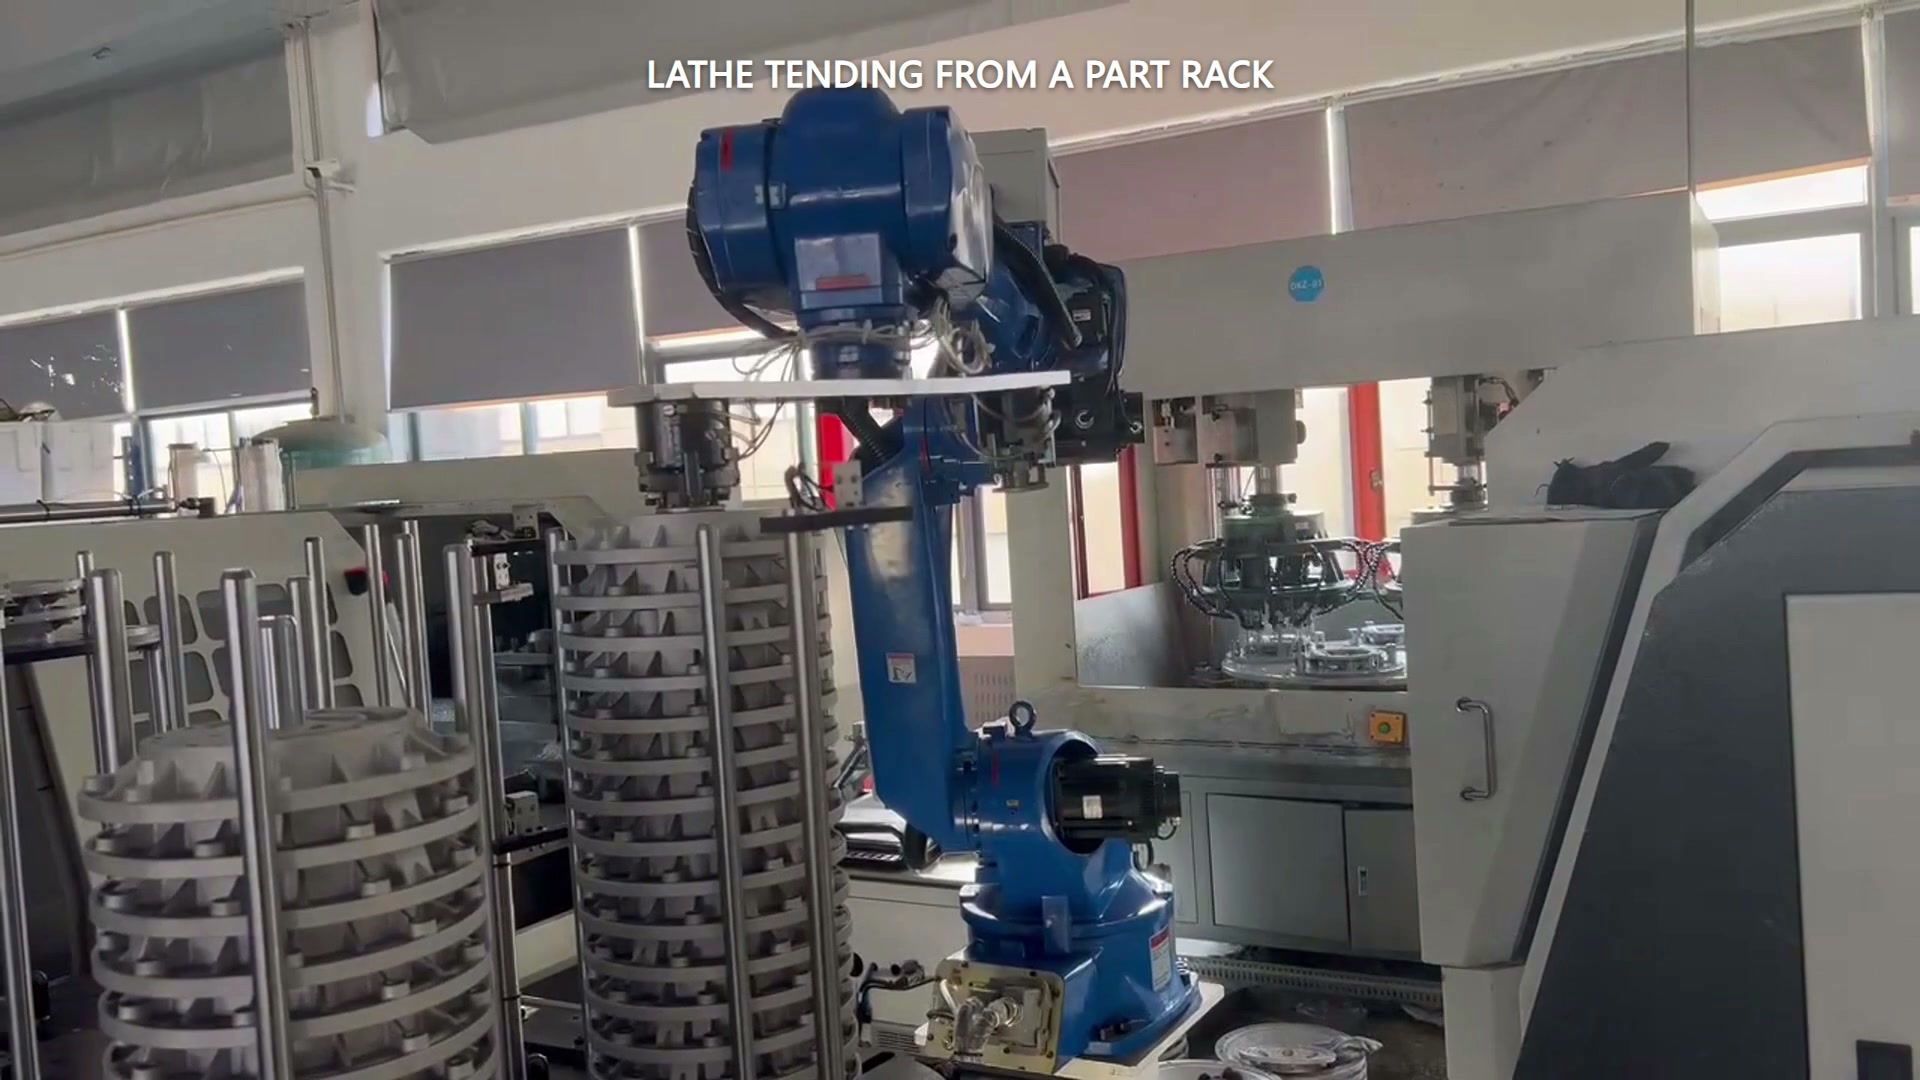
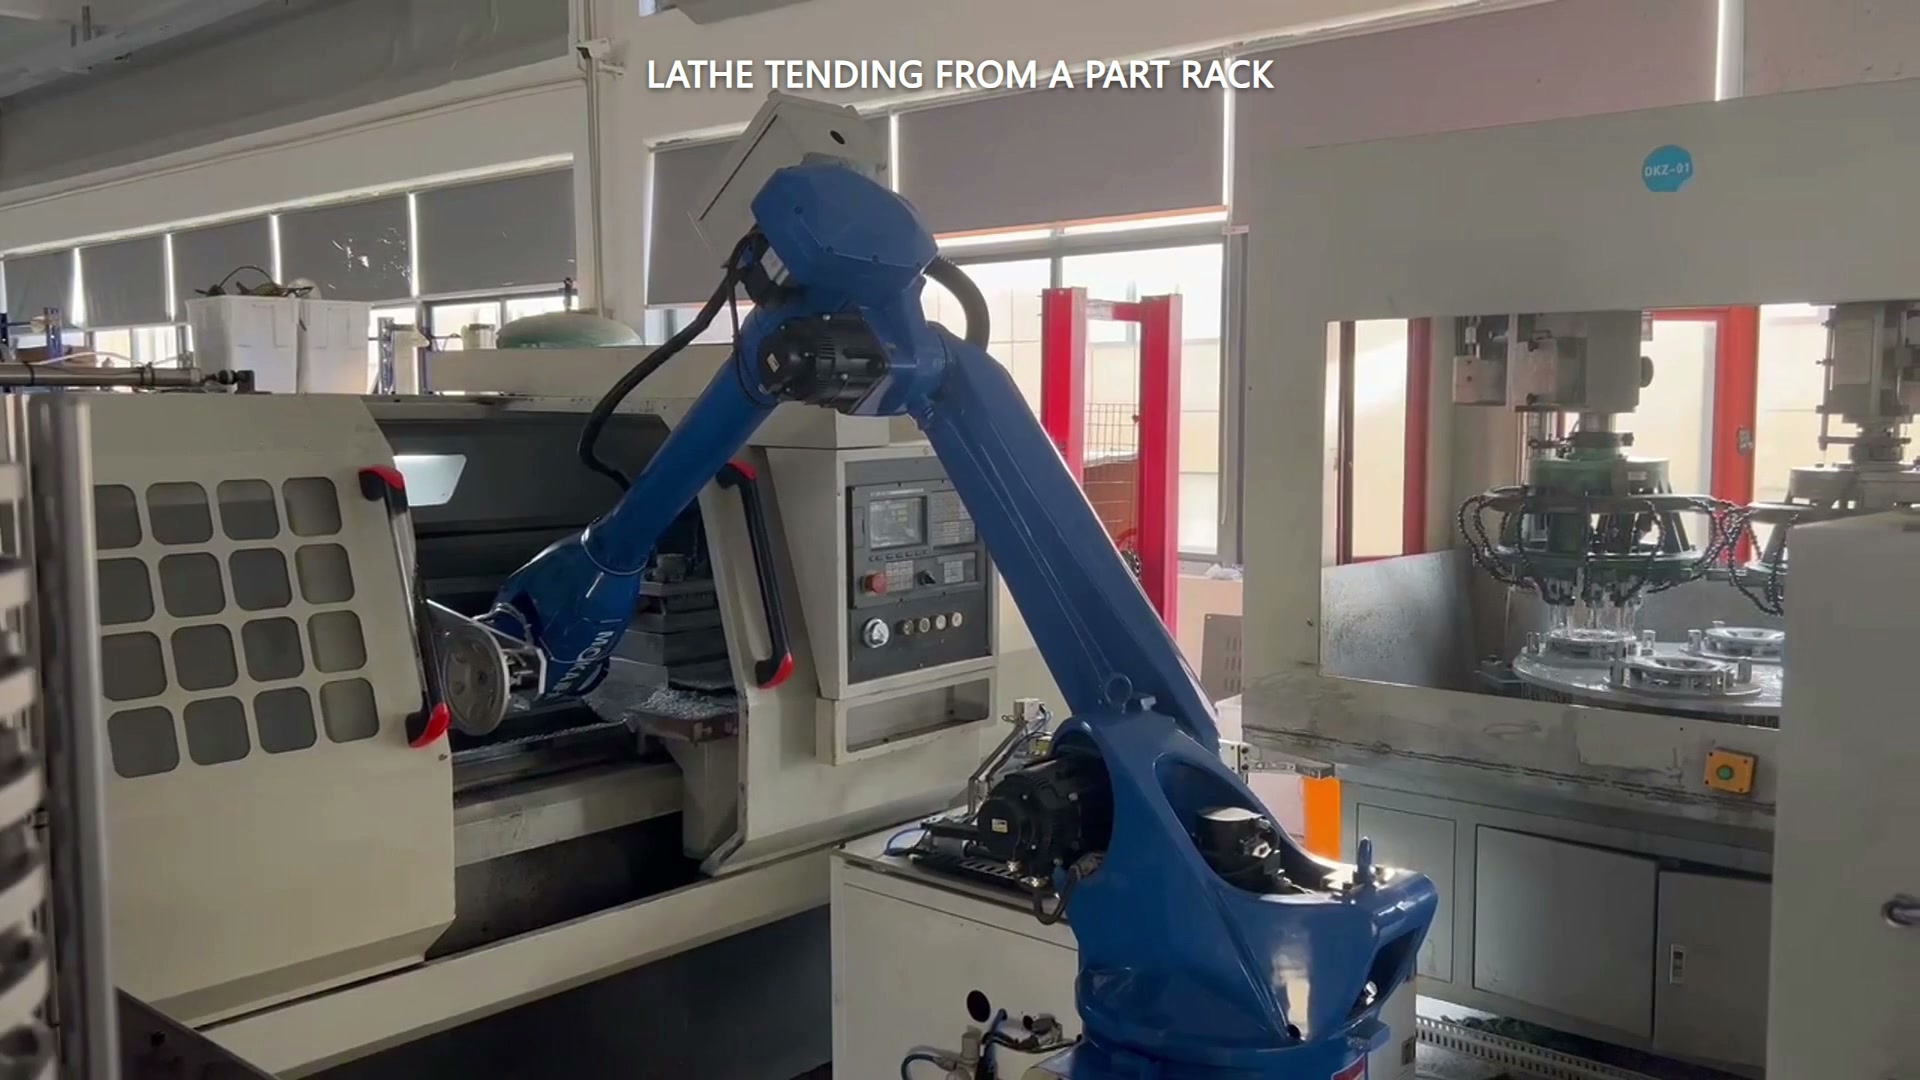
Casevideoen viser en blå robot som beveger seg mellom et flernivåstativ med runde deler og en dreiebenkåpning. Den første delen inkluderer arbeid på stativsiden, maskintilgang, uttak og en annen operasjon på stativsiden. Bygg estimatet med prosjektets brukbare posisjoner, rå/ferdig tildeling og målte tider.
Tell effektive sykluser, ikke synlige lommer
Start med å tegne den faktiske lagringsregelen. Hvis hver fullførte syklus bruker én rå del og trenger én tom posisjon for ferdig del, styrer den minste tilgjengelige mengden bufferen:
Effektive sykluser = den minste av brukbare posisjoner for rå deler og brukbare posisjoner for ferdige deler.
Ekskluder posisjoner reservert for måledeler, avviste deler, separatorer, rekkeviddebegrensninger eller omstilling. Hvis én lomme brukes på nytt etter at en rå del er fjernet, dokumenter denne sekvensen i stedet for å anta at alle synlige plasseringer er uavhengige kapasiteter.
Sett overlapping på en tidslinje én gang
Maskinbehandling og robotservice kan overlappe. Offisielle eksempler på maskinpleie beskrive roboter som utfører annet arbeid mens en maskin behandler, men hvorvidt det gjelder – og hvor lenge – må måles i den foreslåtte cellen.
For en enkel stabil syklus, beregn forløpt tid som:
Forløpt tid per del = maskineringstid + robotens servicetid − verifisert overlapping
Overlappingen trekkes fra én gang. Ikke legg til hele robottiden etter at du allerede har inkludert den overlappende delen, og ikke kall hver robotbevegelse blokkeringstid. Definer grensen konsekvent, for eksempel «rå del tilgjengelig i stativposisjon» til «ferdig del lagret og neste maskineringssyklus etablert».
Et gjennomsiktig hypotetisk eksempel
Følgende tall er antagelser for å forklare metoden, ikke målinger fra det filmede tilfellet:
- Stativarrangementet støtter 12 effektive rå-til-ferdig-sykluser etter at både rå- og ferdiglagringsgrenser er brukt.
- Maskinering tar 4.0 minutter per del.
- Robottjeneste tar 1.2 minutter, Hvorav 0.7 minutters overlappinger maskinell bearbeiding.
- Derfor er den ikke-overlappende robottiden 0.5 minutt, og forløpt tid er 4.0 + 1.2 − 0.7 = 4.5 minutter per del.
- Bufferutarming er 12 × 4.5 = 54 minutter, målt fra den definerte starten av den første syklusen til fullføringen av den tolvte under disse forutsetningene.
Legg nå til et separat driftskrav: anta at en person må inspisere én del etter hver sjette fullførte del. Det oppmøtefrie intervallet er da begrenset til 6 × 4.5 = 27 minutter, selv om materialbufferen ville vare i 54 minutter. Lagringsvarighet og tillatt varighet uten tilsyn besvarer forskjellige spørsmål.
Mål avbrudd i stedet for å skjule dem i et gjennomsnitt
Det første estimatet kan bruke stabile syklustider, men en kjøpsbeslutning trenger også hendelser utenfor denne linjen: forsinkelser i dør- eller chuckbekreftelse, korrigeringer av delorientering, målekontroller, sponhåndtering, avviste deler og gjenoppretting etter et stopp. Registrer frekvens og gjenopprettingstid under forsøk. Ikke finn opp en nedetidsprosent for å få regnearket til å se komplett ut.
Resultatet skal vise et område eller scenario når tidene varierer, pluss den nøyaktige start- og sluttgrensen. Dette lar produksjonspersonalet erstatte antagelser med observerte verdier uten å bygge opp modellen på nytt.
Send EVST den faktiske maskineringstiden, hente- og plasseringstider, rå/ferdig stativarrangement og obligatoriske manuelle kontroller for å diskutere påfyllingsvinduet og passende automatiseringsomfang: kontakt EVST.