
Robotpolering av små deler som bildørhengsler med belte mislykkes vanligvis av prosessårsaker, ikke fordi roboten ikke kan nå beltet. De vanlige årsakene er at delen varierer fra del til del, et belte som slutter å kutte på samme måte som det slites, kraft som ingen kontrollerer, støv som ingen planlegger, og en del som forskyver seg i griperen. Hver av disse kan testes med prøvedeler før en celle bestilles. Hvis du har en del som denne, del en tegning og en gruppe prøvedeler med oss og vi kan planlegge disse testene sammen med deg.
Applikasjonen i videoen
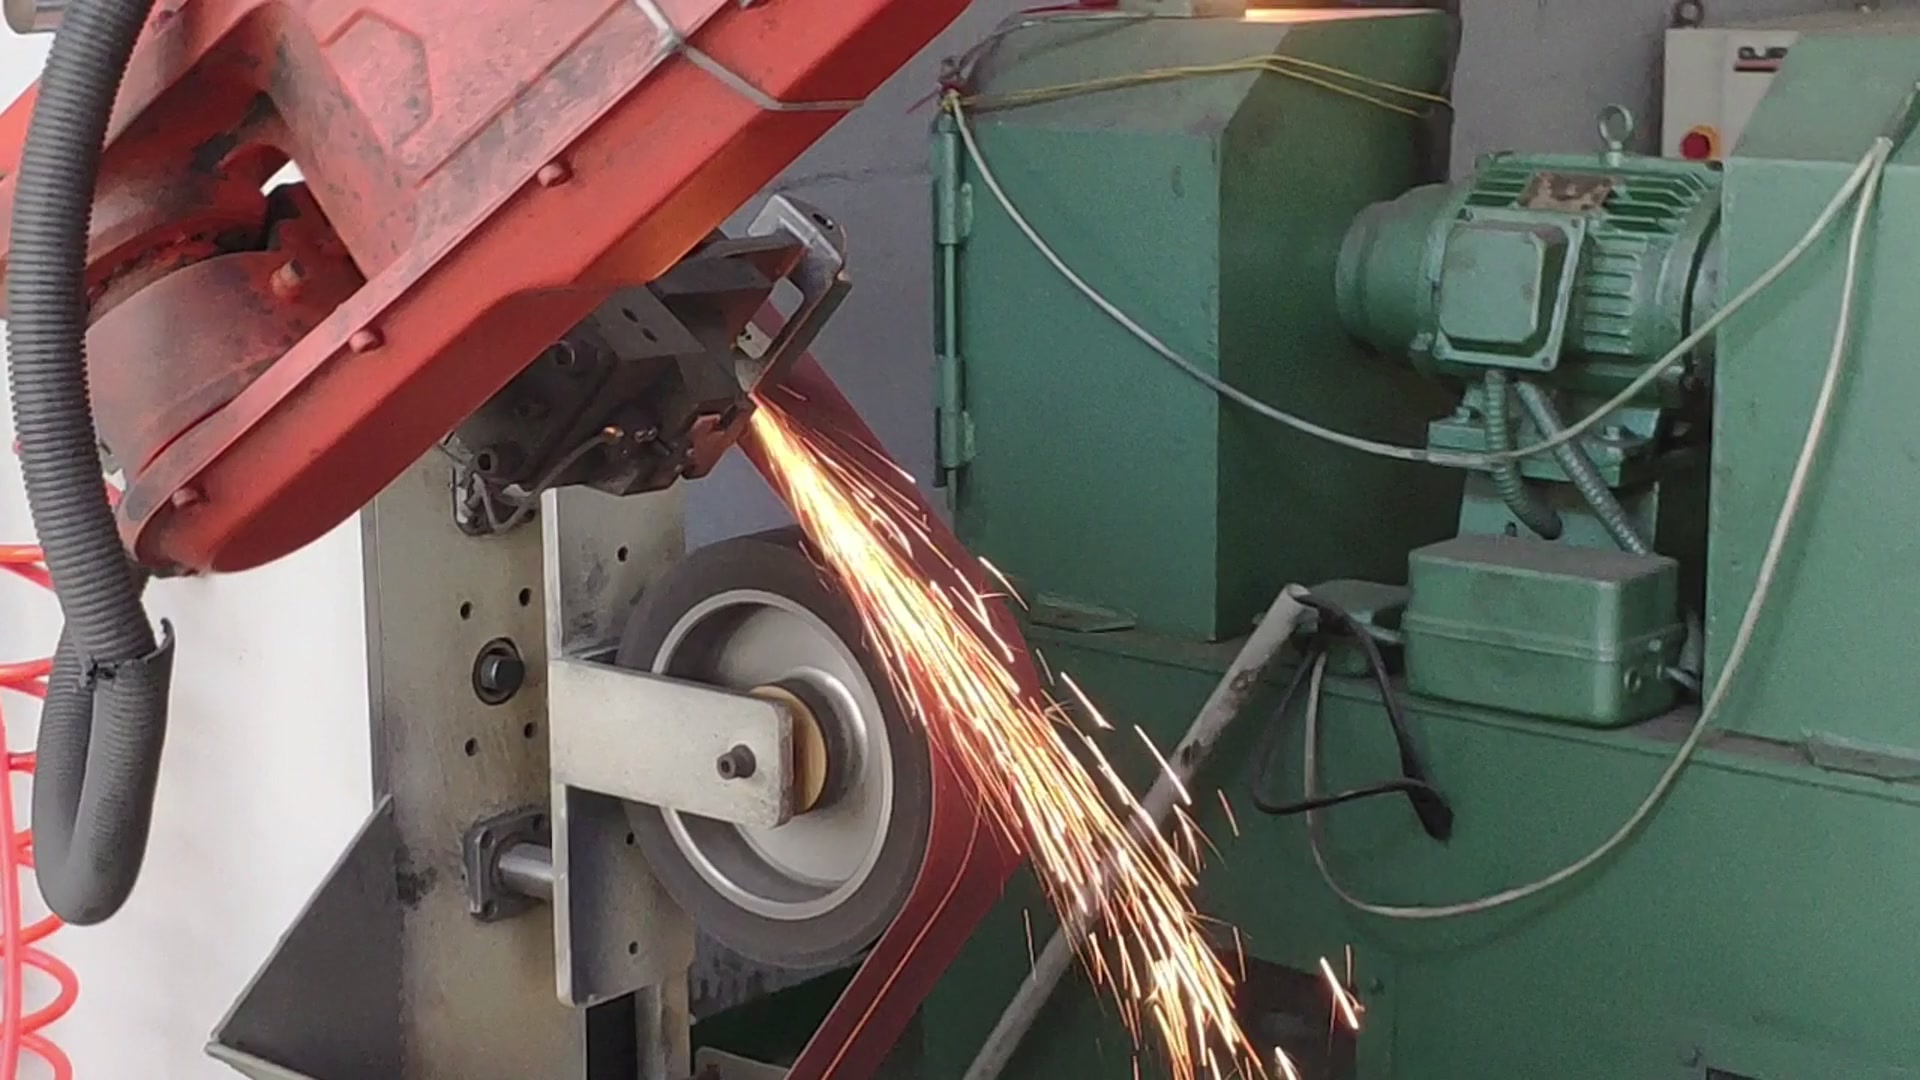
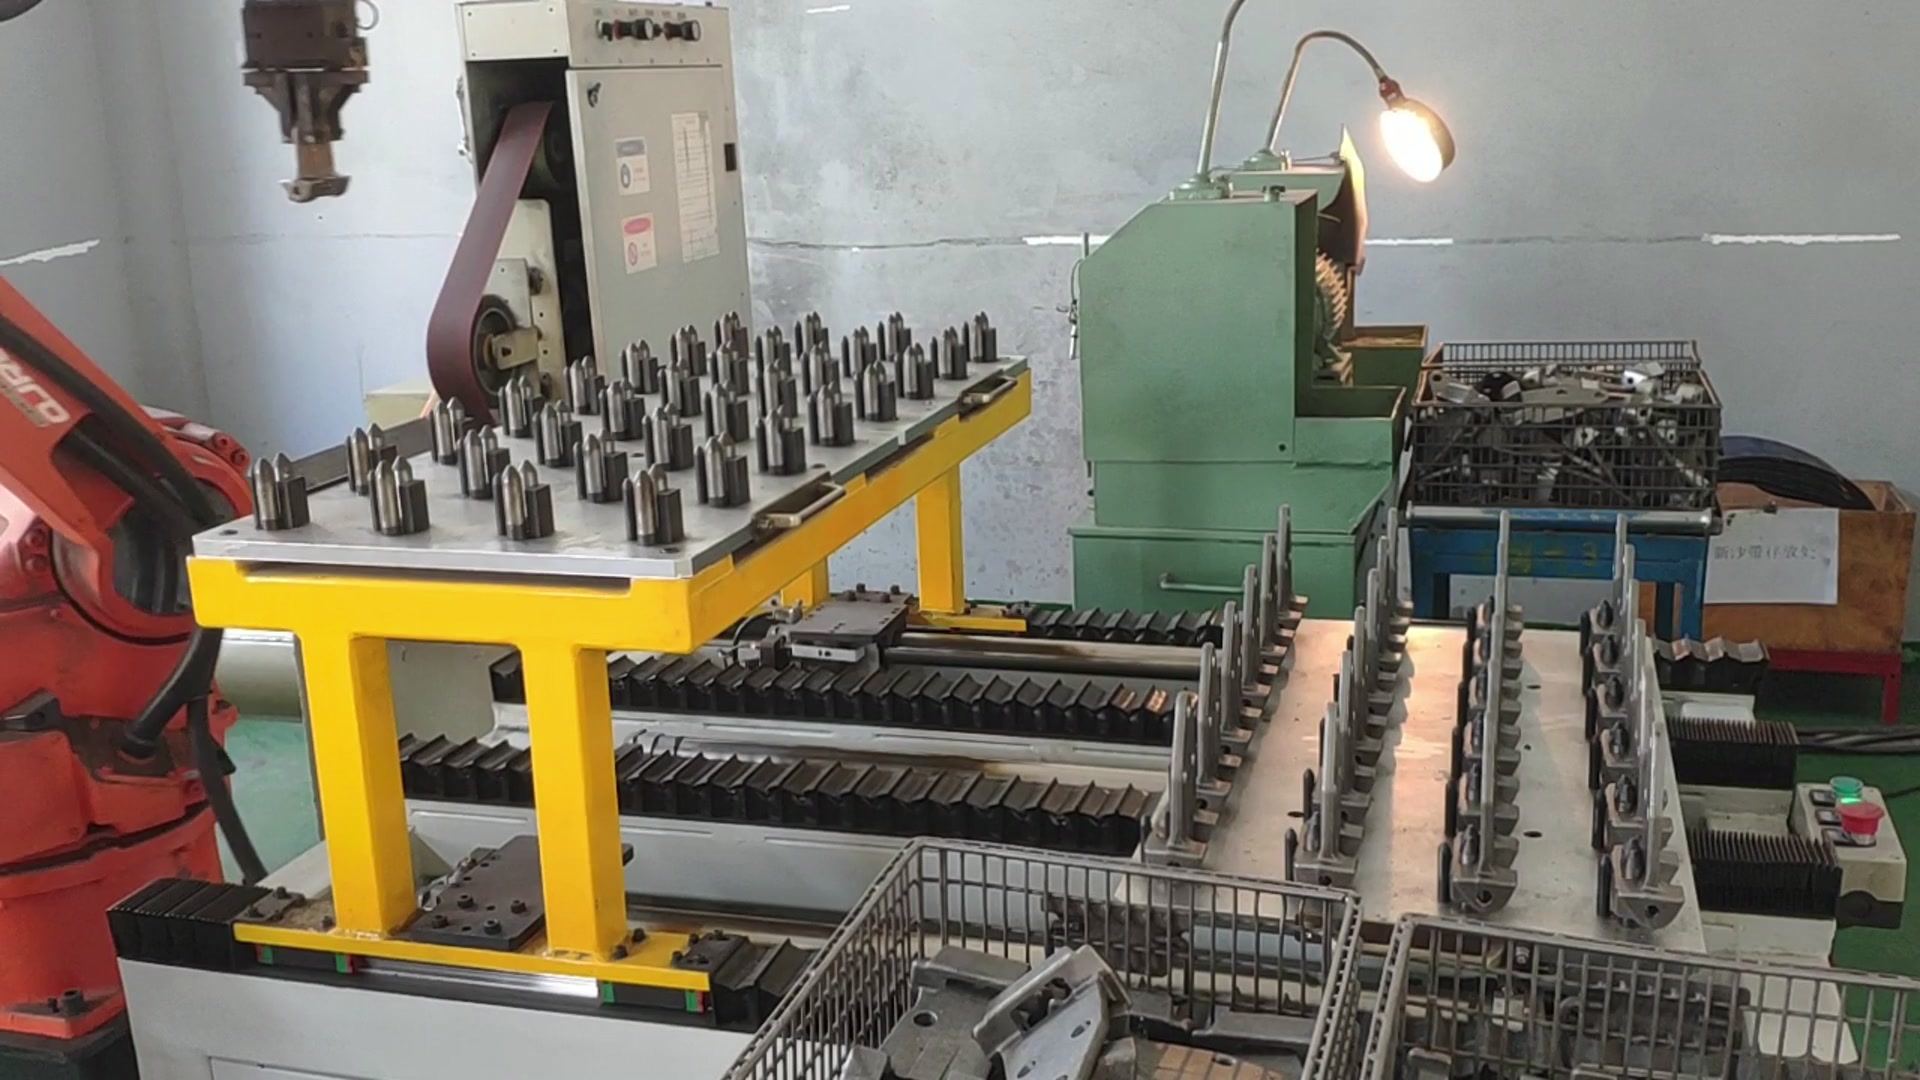
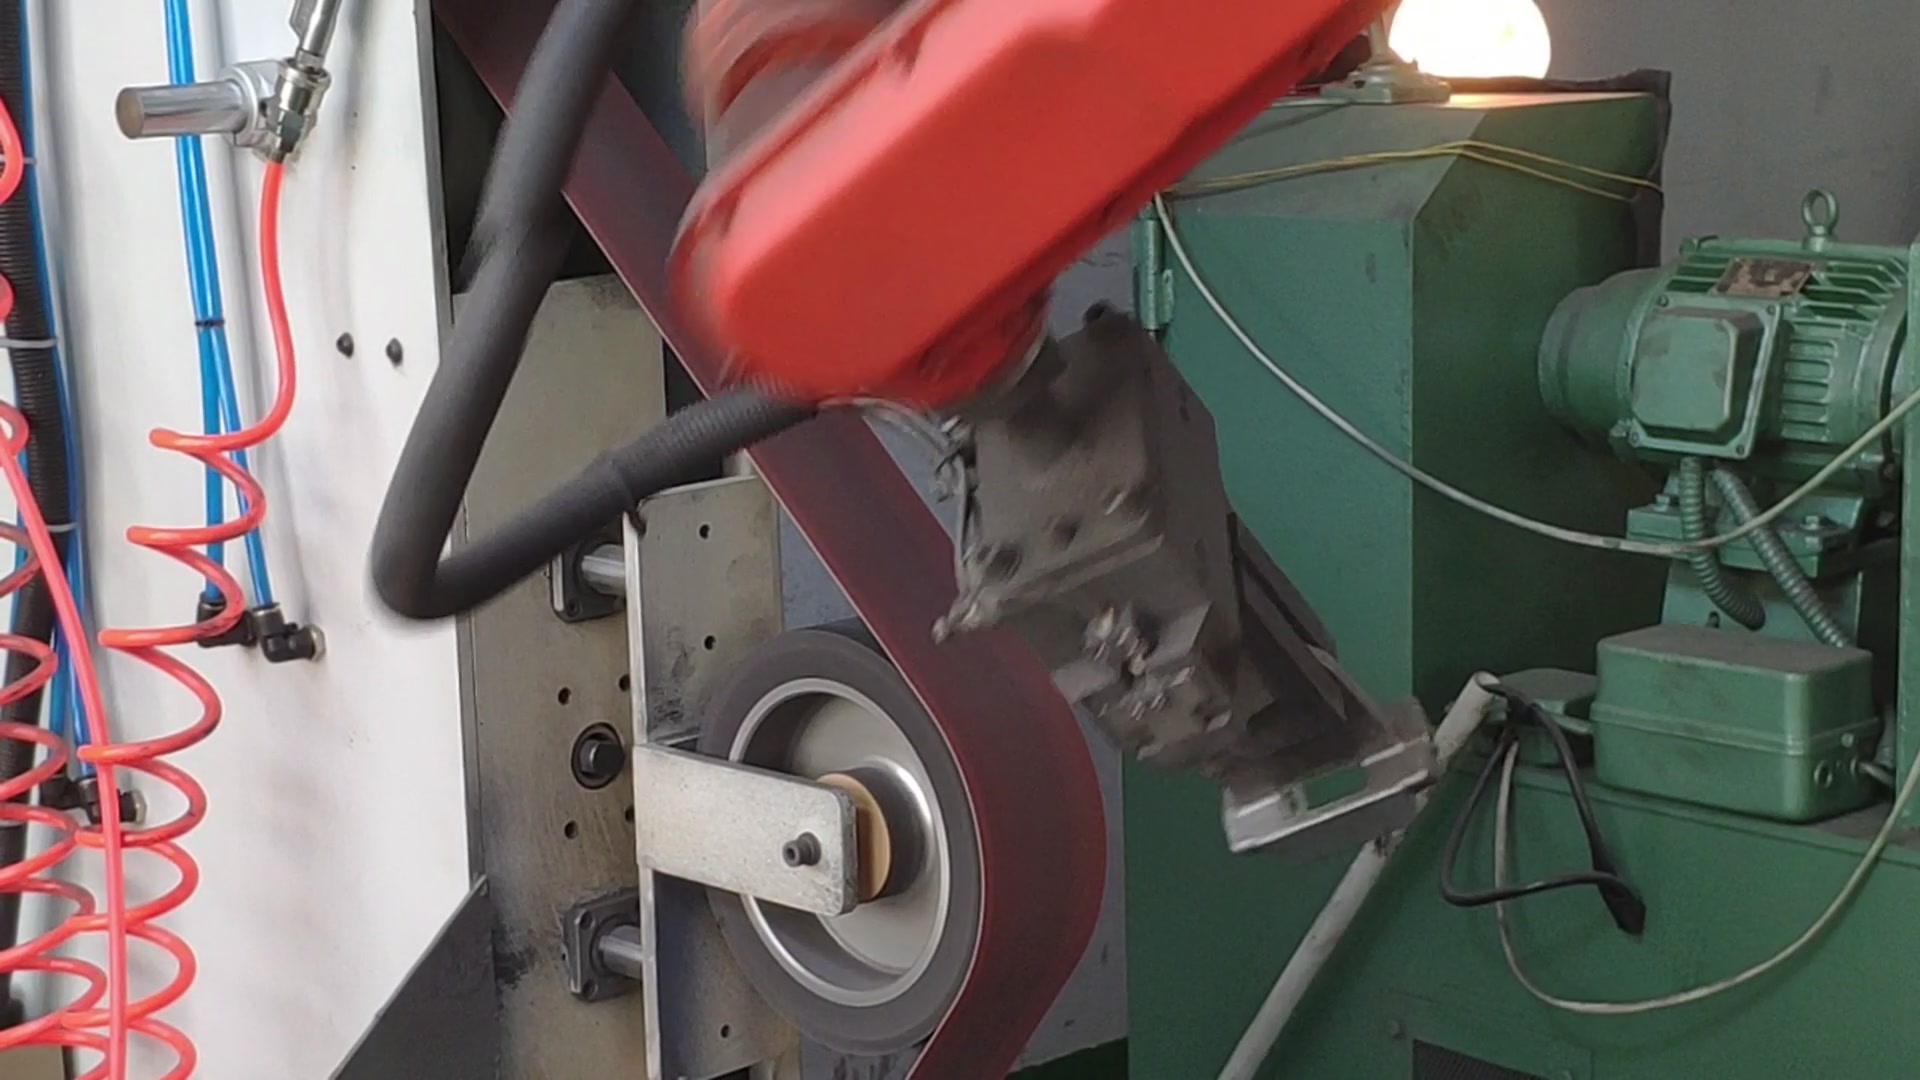
Opptaket viser en seksakset robot med en griper som tar bildørhengsler, én om gangen, fra et gult stativ med plasseringsstolper. Roboten bærer hvert hengsel til en båndsliper og presser det mot kontakthjulet. Gnister viser hvor båndet skjærer. Roboten snur delen slik at båndet når forskjellige flater. Flere båndmaskiner står rundt én robot.
Dette oppsettet er i stil med «roboten holder delen» for båndsliping. Verktøyet holder seg fast, og roboten beveger arbeidsstykket. Det passer til små, klønete deler som ville være vanskelige å fikse for et robotholdt verktøy.
Feilmodus 1: forutsatt at alle delene samsvarer med den første
En bane som læres på én god prøve antar at den neste delen har samme form og sitter på samme måte i griperen. Støpegods er verst tenkelige tilfelle. Studier av robotisert båndsliping av støpte beslag rapporterer store geometriske variasjoner mellom emner, og det er derfor faste baner trenger kompensasjon eller skanning, og etter hvert som formene slites, tykkelse, helning og skala forskyves, slik at referensiet programmet ble lært på kan endre seg over ukers produksjon. For smidde eller stemplede hengsler, mål variasjonen i stedet for å anta at den er liten.
Test det: Mål ti eller flere deler fra forskjellige partier på de områdene beltet vil berøre. Poler de tykkeste og tynneste med samme program og sammenlign resultatene.
Feilmodus 2: kjøre en kraftprosess på en posisjonsbasert robot
Fjerning av slipekraft ved båndsliping avhenger hovedsakelig av kontaktkraft, men en standardrobot følger en posisjon. Hvis banen er stiv, avhenger fjerningsdybden av hvor tykk delen er og hvor slitt båndet er. Den vanlige løsningen er kraftkontroll eller en kompatibel aktuator mellom robot og del. Med det på plass holder roboten et innstilt trykk i stedet for en innstilt posisjon. I en publisert laboratorietest holdt konstant kraftkontroll en slipekraft på 20 N innenfor omtrent 2 N på et bånd som kjørte med 8 m/s. Det er en enkelt laboratoriekontroller, men den viser hvordan kontrollert kraft ser ut.
Test det: be leverandøren om å vise kraftavlesninger under en prøve fra din side, ikke bare den ferdige prøven.
Feilmodus 3: behandling av beltet som en konstant
Slipebånd slites ikke lineært. Materialfjerningen faller raskt tidlig i båndets levetid og deretter saktere. Overflateruhet kan også endres med slitasje ved identiske innstillinger, så et fast antall passeringer avviker etter hvert som båndet eldes. Kontakthjulets hardhet legger til en annen variabel. Hardere skiver skjærer raskere og gir en grovere overflate, mens mykere skiver former seg etter delen. En slipemiddelprodusentveiledning setter gummikontakthjul på omtrent 20 til 90 durometer, med 50–60 vanlig for generelt arbeid.
Test det: Kjør en prøve over hele reimens levetid, ikke bare de ti første delene. Bestem på forhånd om cellen skal kompensere for slitasje, bytte reimer etter planen, eller begge deler.
Feilmodus 4: støv ute av designet
Slipestøv legger seg på gripere og festeanordninger og forringer klemnøyaktigheten. Det må også holdes unna robotsensorer. Båndslipere trenger et lokalt avtrekk med hette, med en måte å verifisere at det fungerer på. Amerikanske forskrifter, for eksempel, setter minimumsavtrekksvolum etter båndbredde, og andre land har sine egne regler. Metallstøv kan også være en brann- eller eksplosjonsfare. Aluminium, magnesium og titan er de klassiske brennbare metallene, fint sinkstøv kan brenne selv om sink i bulk ikke gjør det, og risikoen for andre legeringer bør avgjøres ved en støvfarevurdering.
Test det: Inkluder støvavsug, rengjøring av gripere og tetting av sensorer i tilbudet, ikke som en ettertanke.
Feilmodus 5: mister delen i griperen
Beltet skyver tilbake på delen, noe som trekker delen mot griperen. Hengsler har hull, flenser og tynne seksjoner, og en griper som klemmer feil funksjon lar delen rotere under belastning. Støv på kjevene gjør at den glir verre.
Test det: Merk delen og kjevene, poler en omgang og sjekk om merkene har flyttet seg.
Hva man skal ta med seg til rettssaken
- Tegninger med overflatene som skal poleres og ønsket finish
- Tjue prøvedeler hentet fra forskjellige partier
- Gjeldende manuell syklustid per del og avvisningsårsakene du ser i dag
- Båndtype og kornsekvens du bruker for hånd, hvis noen
- Lokale støvavsugs- og sikkerhetskrav
Kontakt søknadsteamet vårt med disse, og vi vil planlegge en prøveperiode som tester de fem feilmodusene ovenfor på dine egne deler.