
Define the source state, destination readiness, combined transfer envelope, and recovery rules before finalizing a robot-tending path. Be om en søknadsgjennomgang eller send en e-post til sales@evsrobot.com med informasjon om deler, transportører, utstyrsgrensesnitt og layout.
Opptaket viser en hvit og grønn samarbeidende robot som beveger seg ved siden av en statorviklingsarbeidsstasjon. Ringformede statorviklinger eller deres verktøyposisjoner er synlige, sammen med et tilstøtende transportbånd eller lokaliseringsområde og lukket utstyr. Det nyttige ingeniørspørsmålet er hvordan man definerer tilstanden ved hver overlevering uten å anta en overføringssekvens som kameraet ikke fullt ut etablerer.
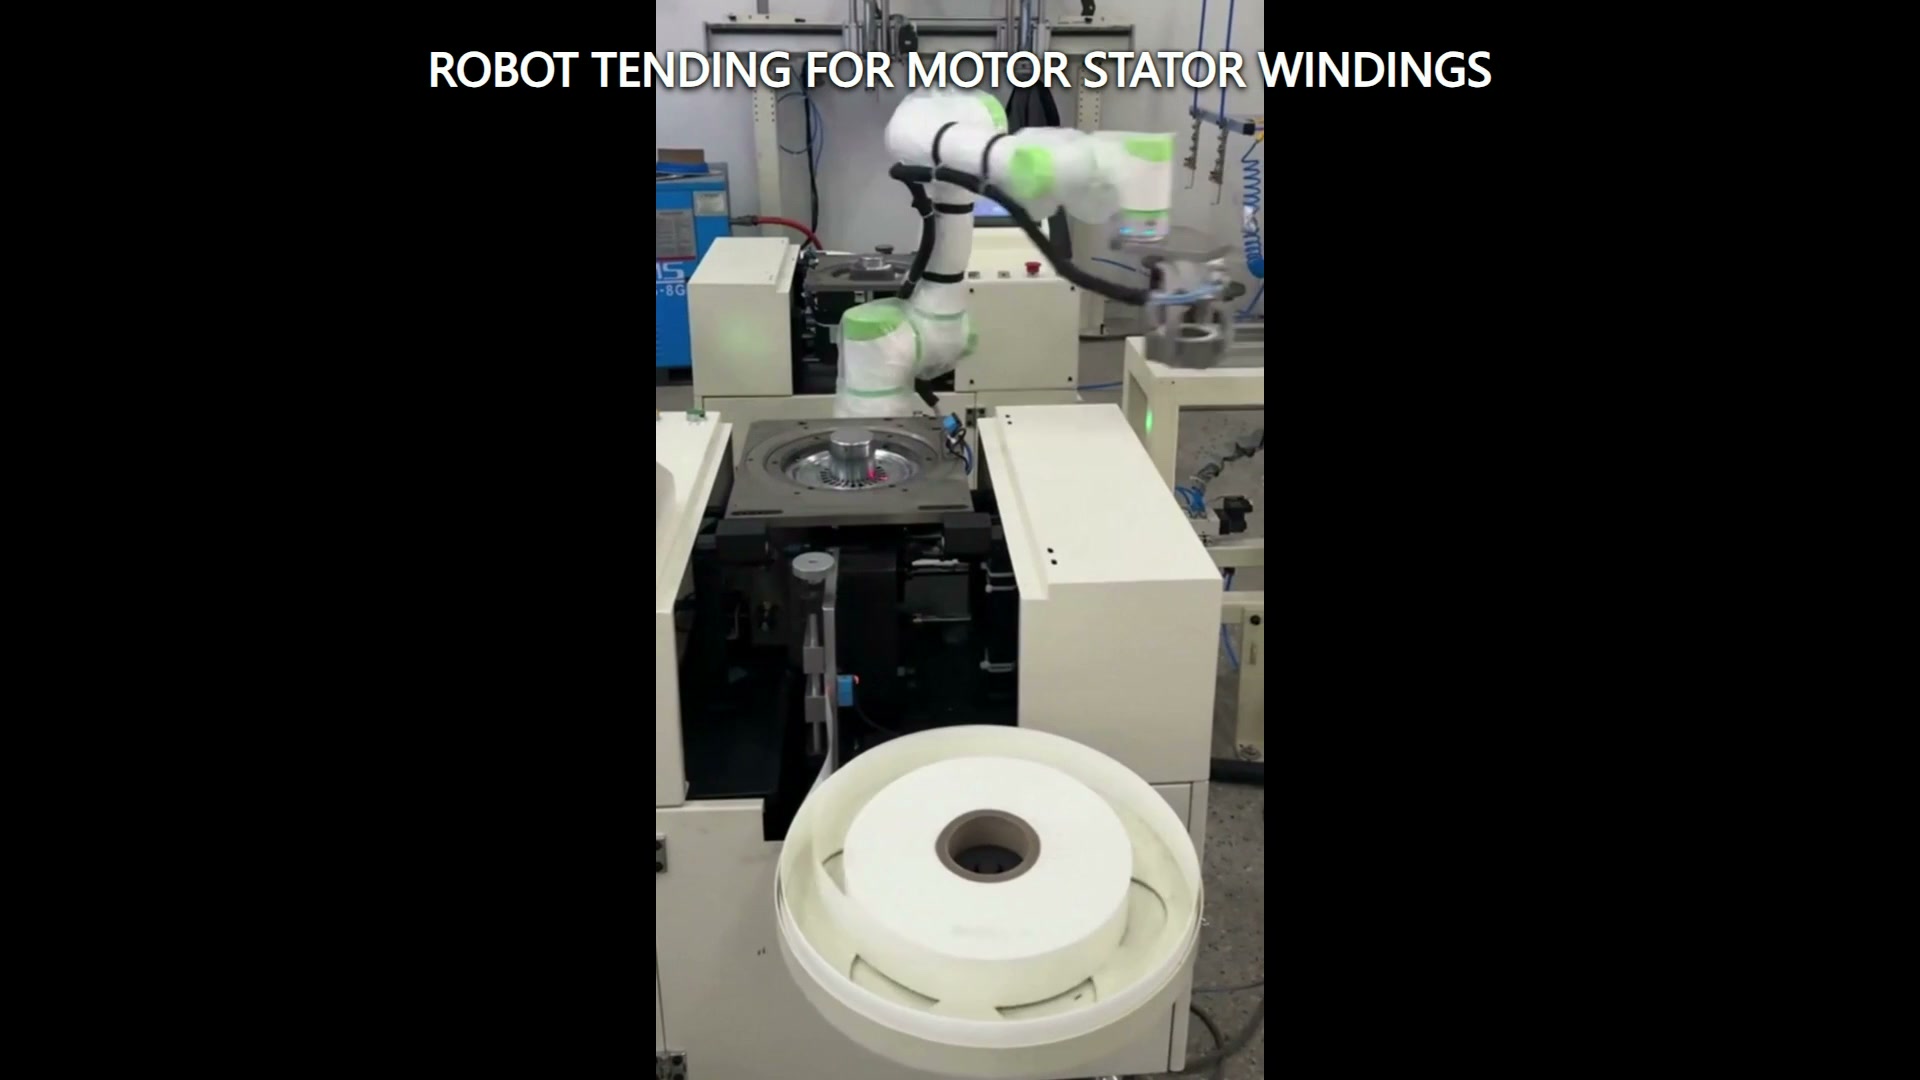
Definer grensen på begge sider av overleveringen
Robotbetjening kobler sammen to systemer. Den ene siden presenterer en del eller transportør; den andre siden må være klar til å motta den. En mulighetsstudie bør beskrive begge tilstandene. For den presenterende siden, registrer lokaliseringsfunksjonene, tillatt positurvariasjon, beleggsignal og klaring over og rundt delen. For den mottakende siden, definer nødvendig orientering, sitteforhold, tilgjengelig åpning og bekreftelse på at destinasjonen kan akseptere en last.
Denne grensebeskrivelsen er mer nyttig enn en generell forespørsel om å flytte en ringformet del fra ett punkt til et annet. Den forteller prosjektgruppen hva roboten kan stole på før bevegelsen starter og hva som må være sant før den slippes.
Separat delgeometri fra bærergeometri
En ringformet vikling kan støttes av en pall, et rede, en dor, en separator eller et prosessfeste. Robotverktøyet og banen må kontrolleres mot den kombinerte konvolutten til delen, dens støtte, tilstøtende posisjoner og utstyrsåpningen.
Merk de tillatte kontaktområdene og eventuelle områder som må forbli urørt. Modeller deretter de minste og største forventede konvoluttene, inkludert forskjøvne eller skråstilte presentasjonstilstander som oppstrømsutstyret fortsatt kan klassifisere som tilstede. Hvis bærere sirkulerer gjennom linjen, registrer bærerslitasje, rusk og variasjon i sete separat fra variasjon i deler.
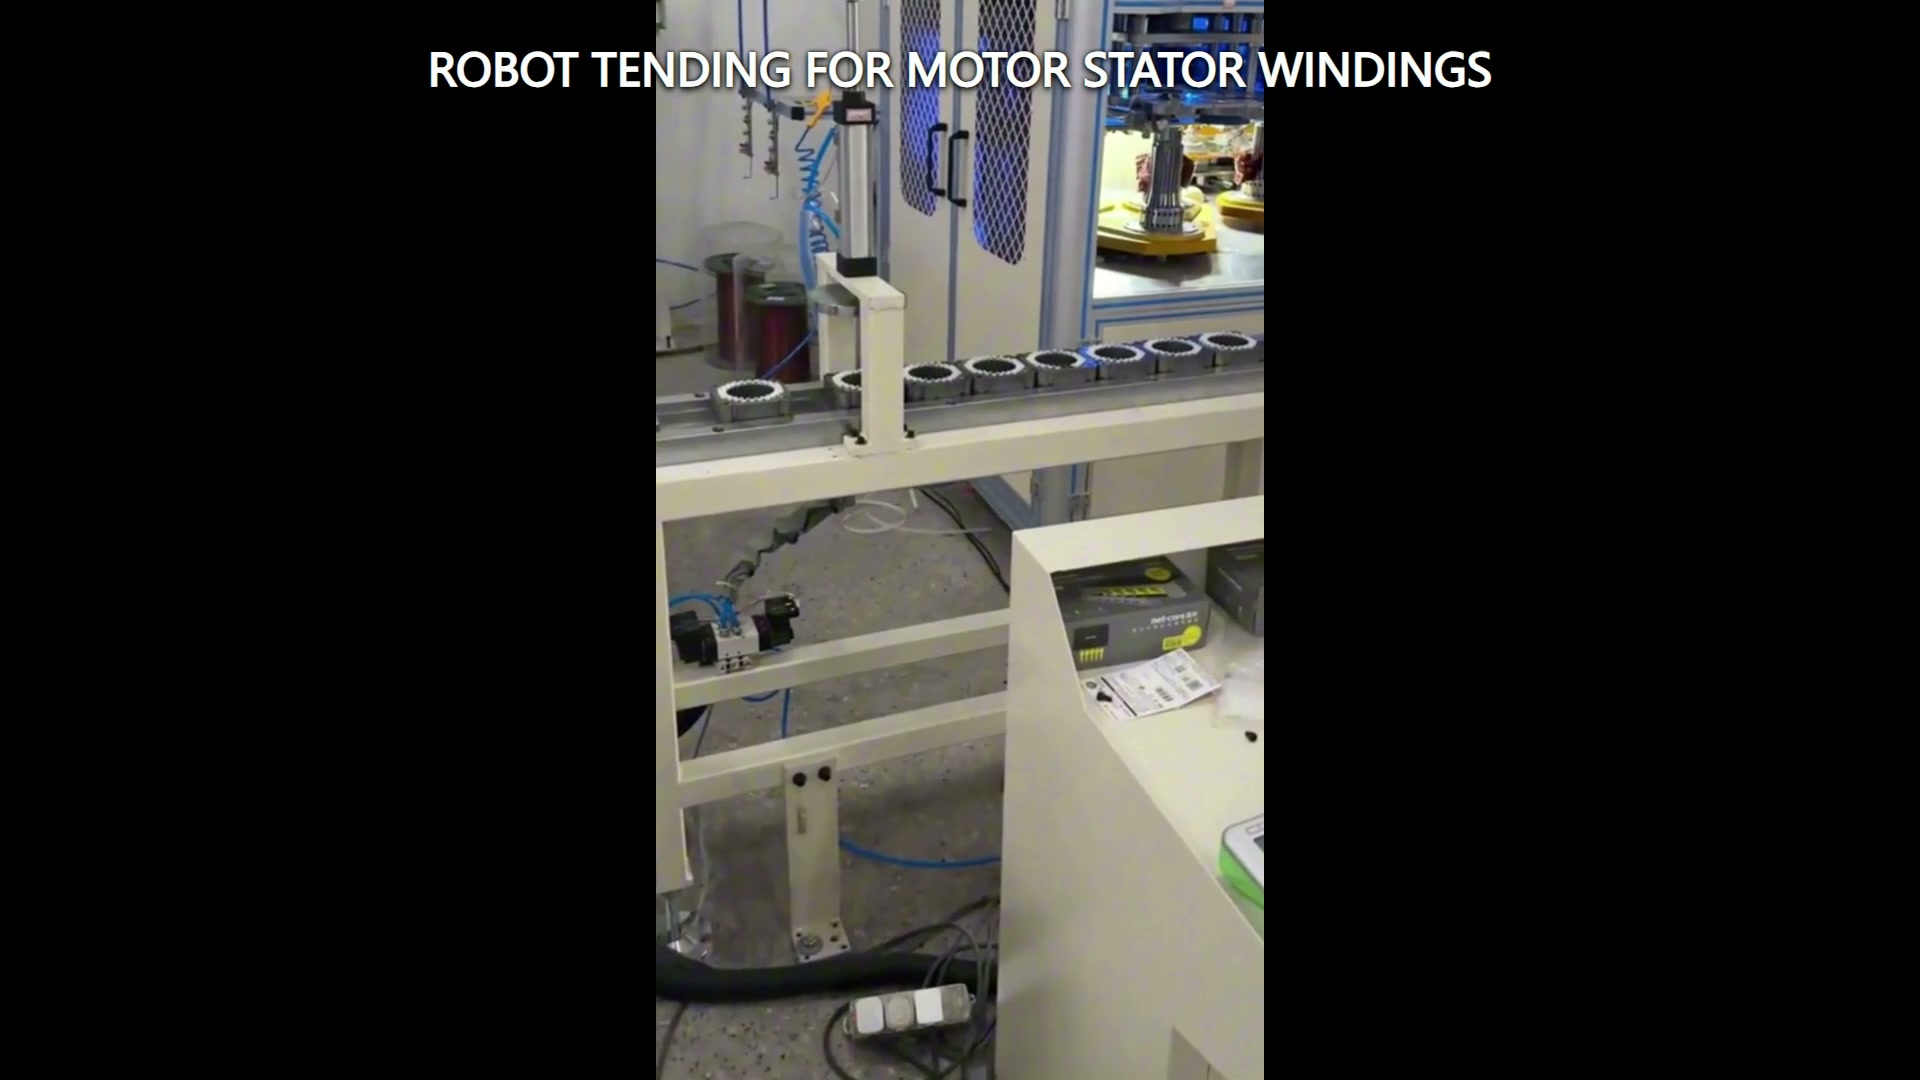
Gjør utvekslingstilstanden eksplisitt
Overleveringen bør ha en definert utvekslingstilstand i stedet for kun å være avhengig av timing. En praktisk tilstandstabell kan inkludere kilde opptatt, destinasjon tilgjengelig, robot klar, utstyrsbevegelse stoppet der det kreves av risikovurderingen, verktøytilstand bekreftet og delvis satt på plass etter plassering. De nøyaktige signalene og sikkerhetsfunksjonene avhenger av den integrerte applikasjonen og må designes og valideres for prosjektet.
Gjenoppretting hører også hjemme i tabellen. Hvis delen er fraværende, vippet, ikke sluppet eller ikke sitter på plass, trenger teamet en avtalt respons: stopp for inspeksjon, gå tilbake til en kjent posisjon, prøv på nytt under kontrollerte forhold, eller rute varen til et annet sted. Registrer den valgte responsen i grensesnitttabellen og bekreft den under representative forsøk.
Sjekk hele overføringskorridoren
Banestudien bør inkludere mer enn to innlærte punkter. Sjekk robotarmen, håndleddet, endeverktøyet, delen, kablene, bærerne, transportbåndets kanter, utstyrsdøren eller -innkapslingen, og nærliggende strukturer som én bevegelig konvolutt. Gjennomgå tilnærming, innkobling, løft eller tilbaketrekking, overføring, plassering, frigjøring og tilbaketrekning.
Naturlig vertikalt opptak kan tydeliggjøre forholdet mellom arbeidsstasjonen, samtidig som det gir begrenset horisontal kontekst. Layoutstudien trenger derfor målt geometri eller en verifisert modell, ikke estimater tatt fra kameraperspektivet. Spesiell oppmerksomhet bør rettes mot utstyrsåpningen og plassen som trengs for at verktøyet skal kunne løsne etter plassering.
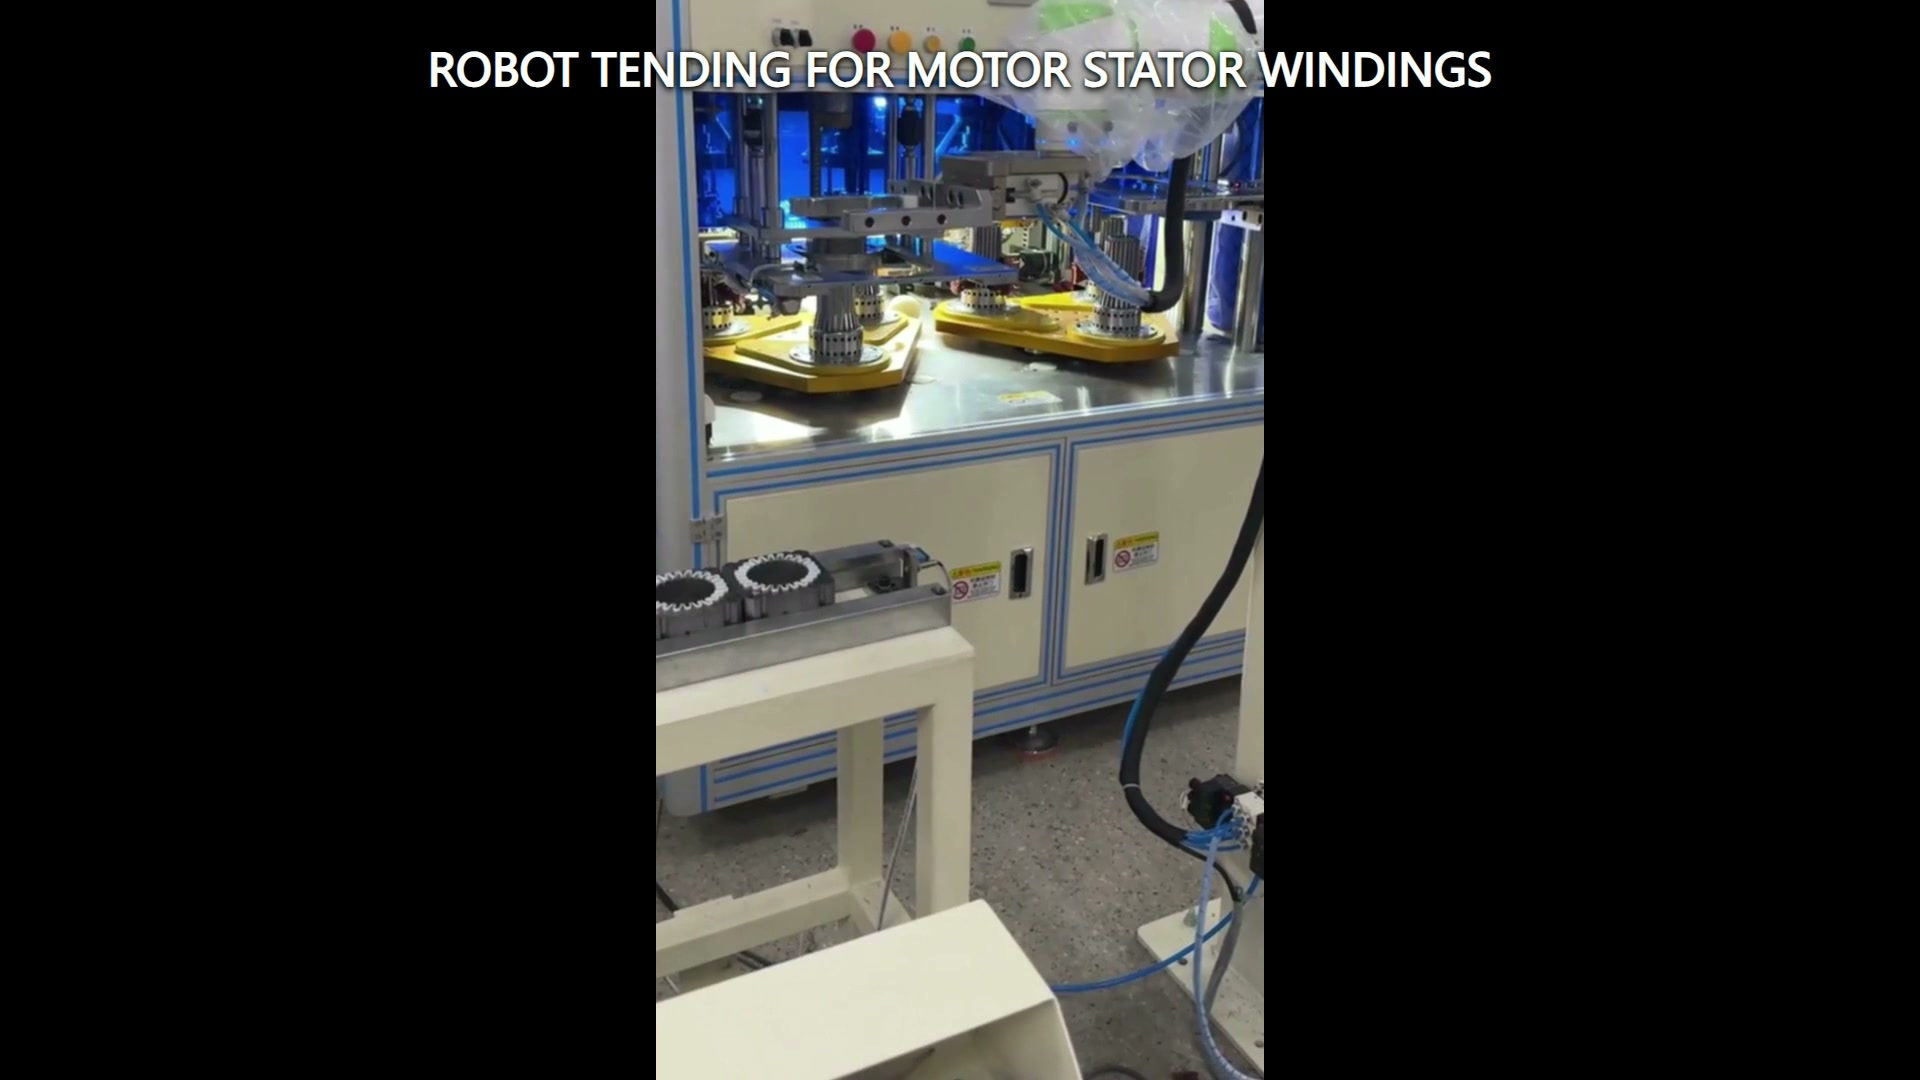
Bygg forsøk rundt grensebetingelser
Representative forsøk bør dekke del- og presentasjonstilstandene som mest sannsynlig vil begrense verktøyet eller banen. Inkluder de største og minste godkjente konvoluttene, den minst gunstige tillatte posituren, den nærmeste naboposisjonen og bærertilstanden med størst forventet forskyvning. Registrer innkommende tilstand, verktøybekreftelse, plassert tilstand og gjenopprettingsresultat for hvert forsøk.
If the application involves a delicate winding or protected surface, acceptance criteria should identify the contact restrictions and inspection method before tooling is finalized. Set these criteria from the actual product and process requirements before representative trials begin.
Innspill til en fokusert gjennomførbarhetsanalyse
Send del- og transportørtegninger, masse- og tyngdepunktsområde, tillatt kontaktkart, kilde- og destinasjonsdata, åpnings- og tilgangstilstander for utstyr, layoutdimensjoner, nødvendige bekreftelser, gjenopprettingsregler og representative prøver. Identifiser hvilke maskin- eller transportbåndtilstander som styres av robotcellen og hvilke som leveres av en annen kontroller.
Evaluer roboten, utstyrsgrensesnittet, bæreren, tilgangsforholdene, igangkjøring, drift og vedlikehold som én integrert applikasjon.
Kontakt EVS for å gjennomgå overleveringstilstandene, overføringskorridoren, verktøybegrensninger og prøveplanen. Send e-post til sales@evsrobot.com.
Opptakene støtter den synlige samarbeidende roboten, ringformede statorviklings- eller verktøyposisjoner, tilstøtende transportbånd eller lokaliseringsområde og lukket utstyr; nøyaktig overføringssekvens, gripeprinsipp, kontroller, sikkerhetsfunksjoner, ytelse, inspeksjonsresultater og nedstrøms prosess krever prosjektbevis.