
By EVST-redaksjonen · Anmeldt av EVST-redaksjonen · Sist oppdatert 10. oktober 2026 · Redaksjonell politikk · Rettelser policy · Betingelser
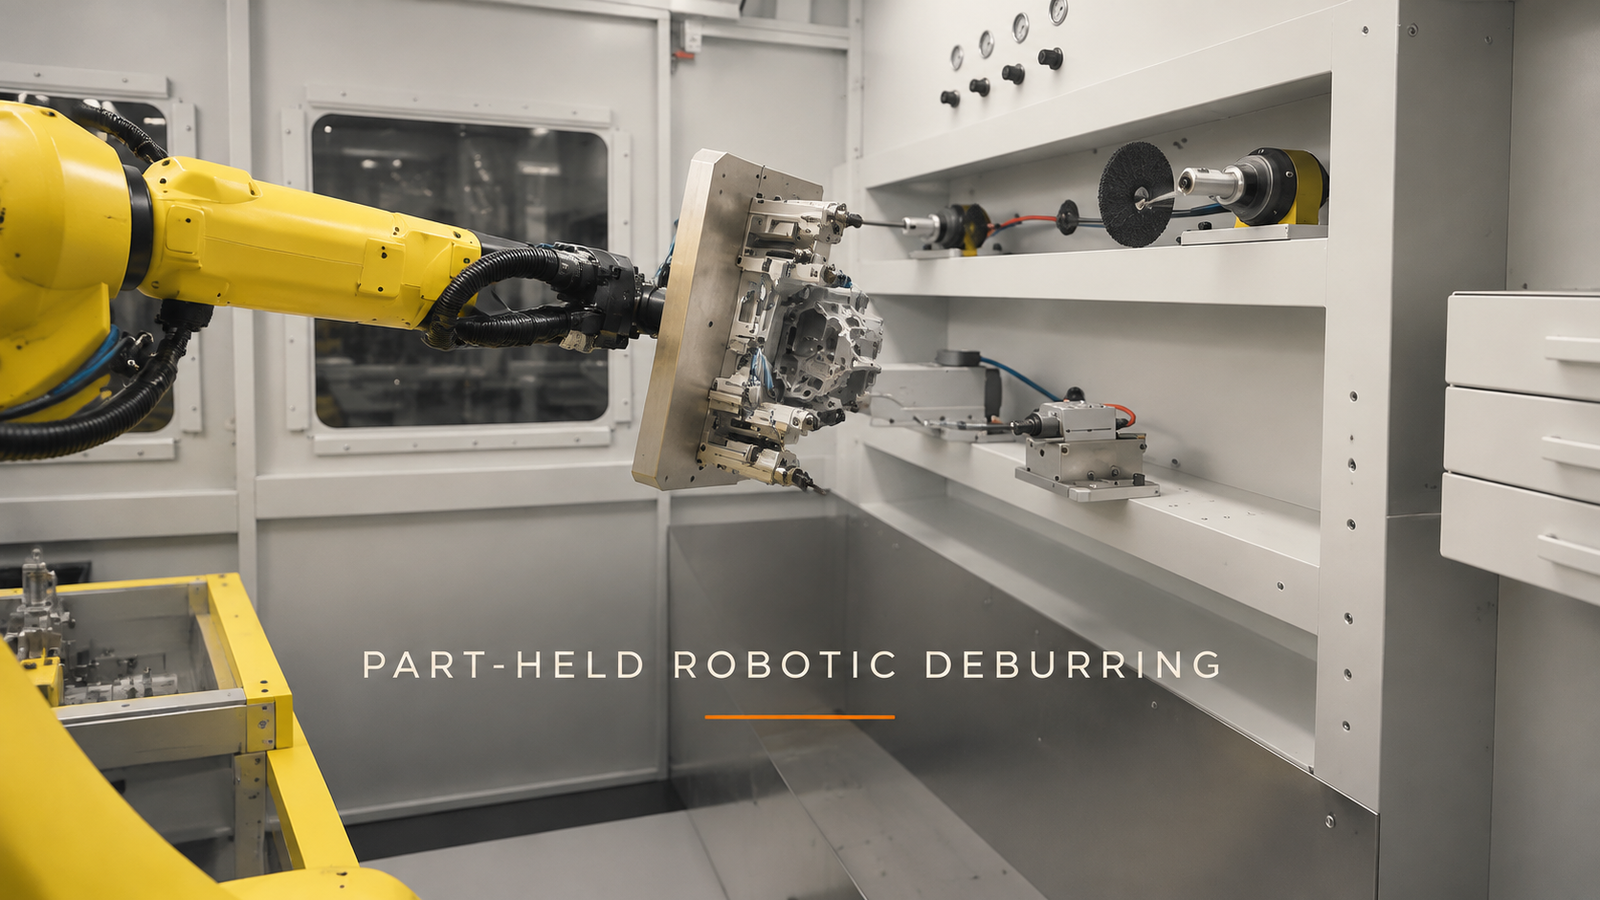
Robotholdt avgrading av deler fungerer når delen kan deles inn i sikre gripeflater, eksponerte arbeidskanter og trygt overgangsrom mellom dem. Roboten må holde delen stabil på en stor håndleddsmontert fiksturplate samtidig som den presenterer hver nødvendige ytterkant for fast roterende verktøy. Hvis fiksturen dekker en kant, mister støtte under en sving eller kolliderer før neste tilnærming, kan ikke problemet løses ved å legge til flere robotposisjoner.
Send deletegningen og den daglige produksjonen din, og vi vil utarbeide et cellekonsept og et syklustidsestimat. Merk kantene som trenger behandling og eventuelle overflater som må holdes fri for kontakt med armaturet.
Del opp delen før du planlegger robotbanen
Den første nyttige tegningen er ikke en robotbane. Det er et overflatekart over delen. Gi hvert relevant område én rolle: tilgjengelig for griping, nødvendig for avgrading, beskyttet mot festemerker, brukt for plassering, eller nødvendig som klaring mens delen dreier. Komplekse små deler plasserer ofte disse rollene tett sammen. En overflate som ser praktisk ut for støtte kan sitte ved siden av en kant som må passere verktøyet; en klemme montert trygt i én retning kan bli det ledende kollisjonspunktet etter at håndleddet har dreit seg.
| Del av arealet | Spørsmål å svare på | Designkonsekvens |
|---|---|---|
| Gripende ansikt | Kan armaturen holde seg her gjennom alle retninger? | Definerer klemmeposisjon og støtteretning |
| Arbeidskant | Kan den nå det faste verktøyet uten at oppspenningsanordningen kommer inn i verktøysonen? | Definerer lengden på den eksponerte kanten og tilnærmingsvinkelen |
| Lokaliseringsfunksjon | Gjentas det uten å bruke en overflate som er reservert for prosessering? | Definerer hvordan delen sitter på festeplaten |
| Beskyttet overflate | Må den unngå kontakt med klemmen eller verktøyrester? | Legger til puter, skjerming eller en annen gripesone |
| Overgangskonvolutt | Hva feier gjennom rommet når håndleddet vipper og vipper? | Definerer klaring rundt verktøy og beskyttelse |
Denne allokeringen forhindrer en vanlig oppdagelse i sent stadium: roboten kan nå verktøyet, men fixturen holder nøyaktig det området som trenger tilgang.
I denne cellen beveger delen seg og verktøyet forblir fiksert
Den dokumenterte cellen bruker en gul seksakset robot til å frakte en kompleks liten del fra et frontbord til et fast roterende verktøy. En stor rektangulær metallfesteplate sitter på robotens håndledd, med den lille delen festet til platen.
Roboten løfter delen fra frontområdet og snur seg mot det faste verktøyet. Den endrer håndleddsretning, fører en kant gjennom en bearbeidingsposisjon, trekker seg tilbake, snur delen og nærmer seg igjen. Ulike sider og ytre konturer presenteres over en serie bevegelser. Mot slutten forlater roboten verktøyområdet og returnerer delen til frontbordet.
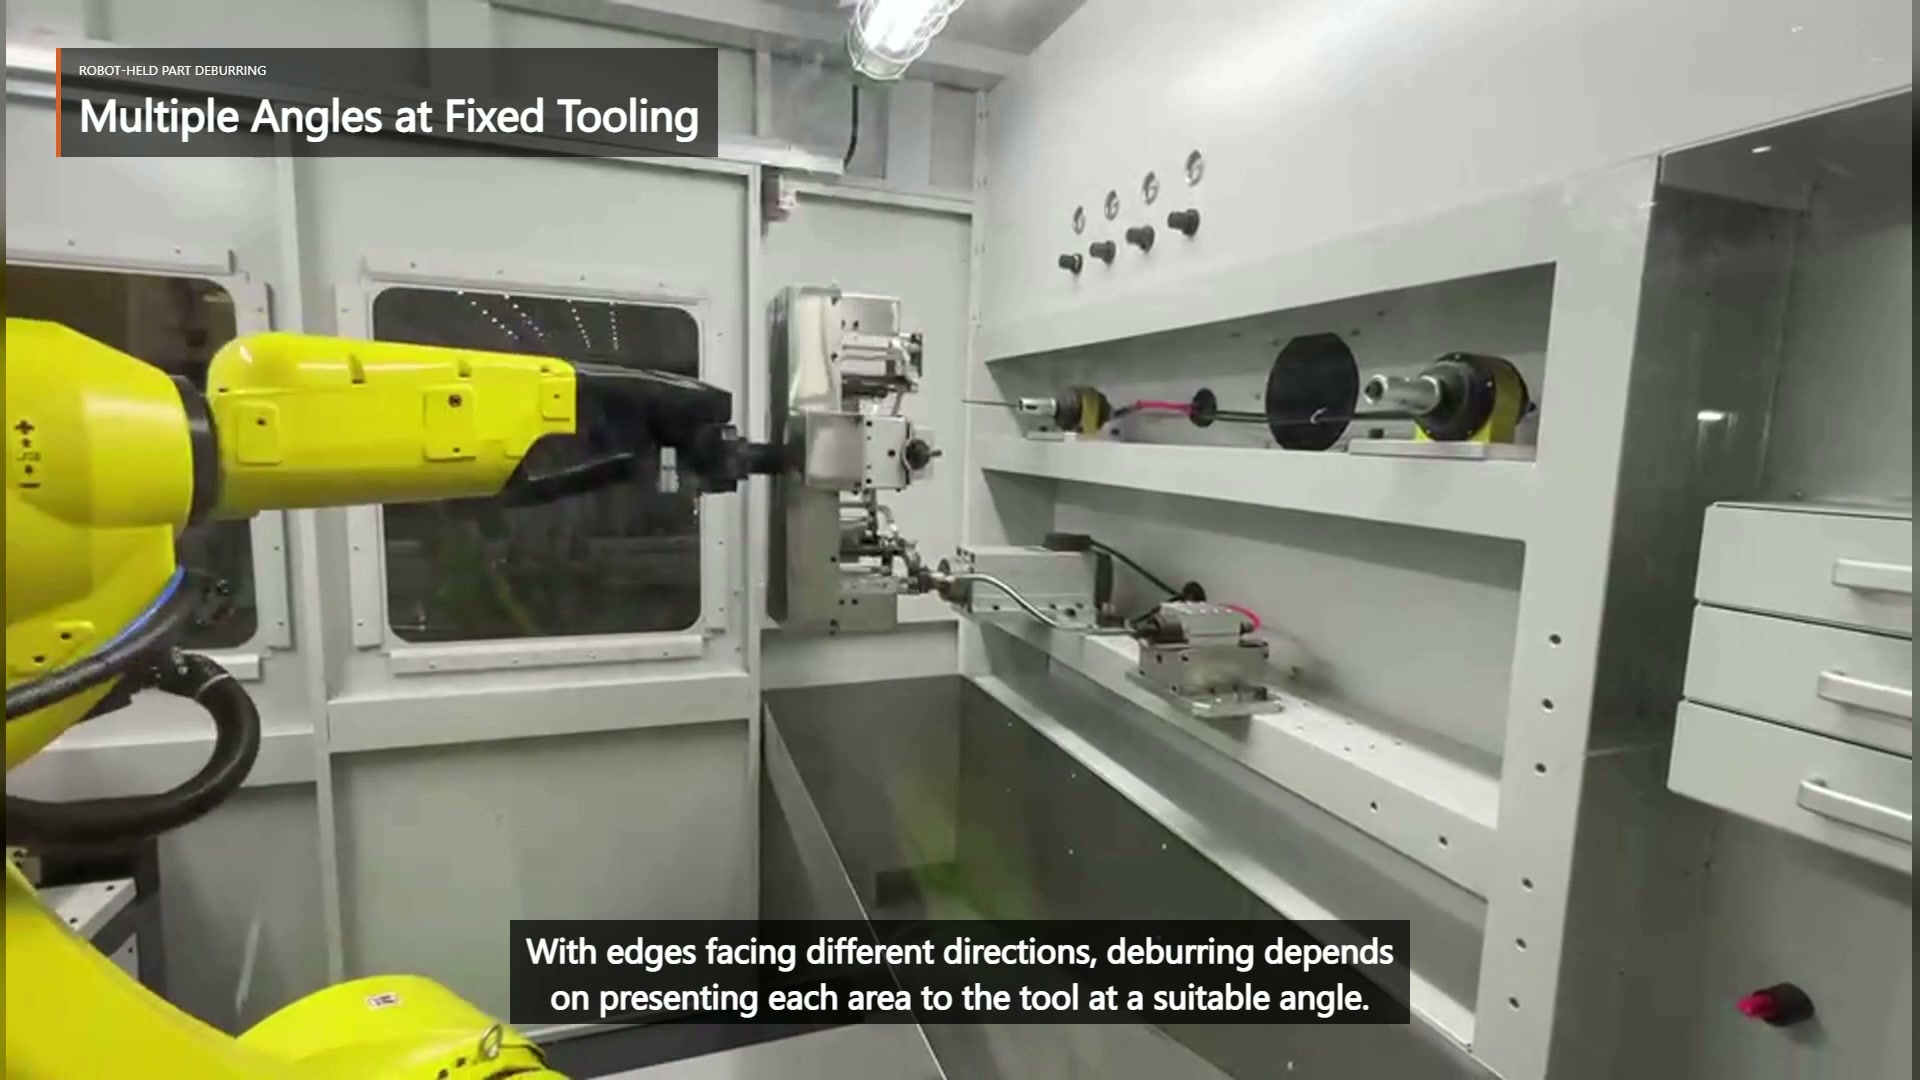
Denne ordningen flytter arbeidsstykket i stedet for å bære et motorverktøy rundt det. Det kan gjøre flere ytterkanter tilgjengelige uten å måtte flytte det faste utstyret. Det overfører også den viktigste planleggingsbyrden til delfestet: platen, klemmene og delen må forbli stabile mens deres kombinerte omslutning dreier seg gjennom mange retninger.
Gi alle arbeidsforsprang en gyldig tilnærming
En kant er ikke tilgjengelig bare fordi den er synlig. Den trenger en tilnærming der den lokale kantorienteringen passer til det faste verktøyet, delen kan passere prosesseringsposisjonen, og fiksturplaten forblir utenfor verktøyet og den omkringliggende strukturen. Roboten trenger også en sikker måte å gå inn og ut av denne tilnærmingen på.
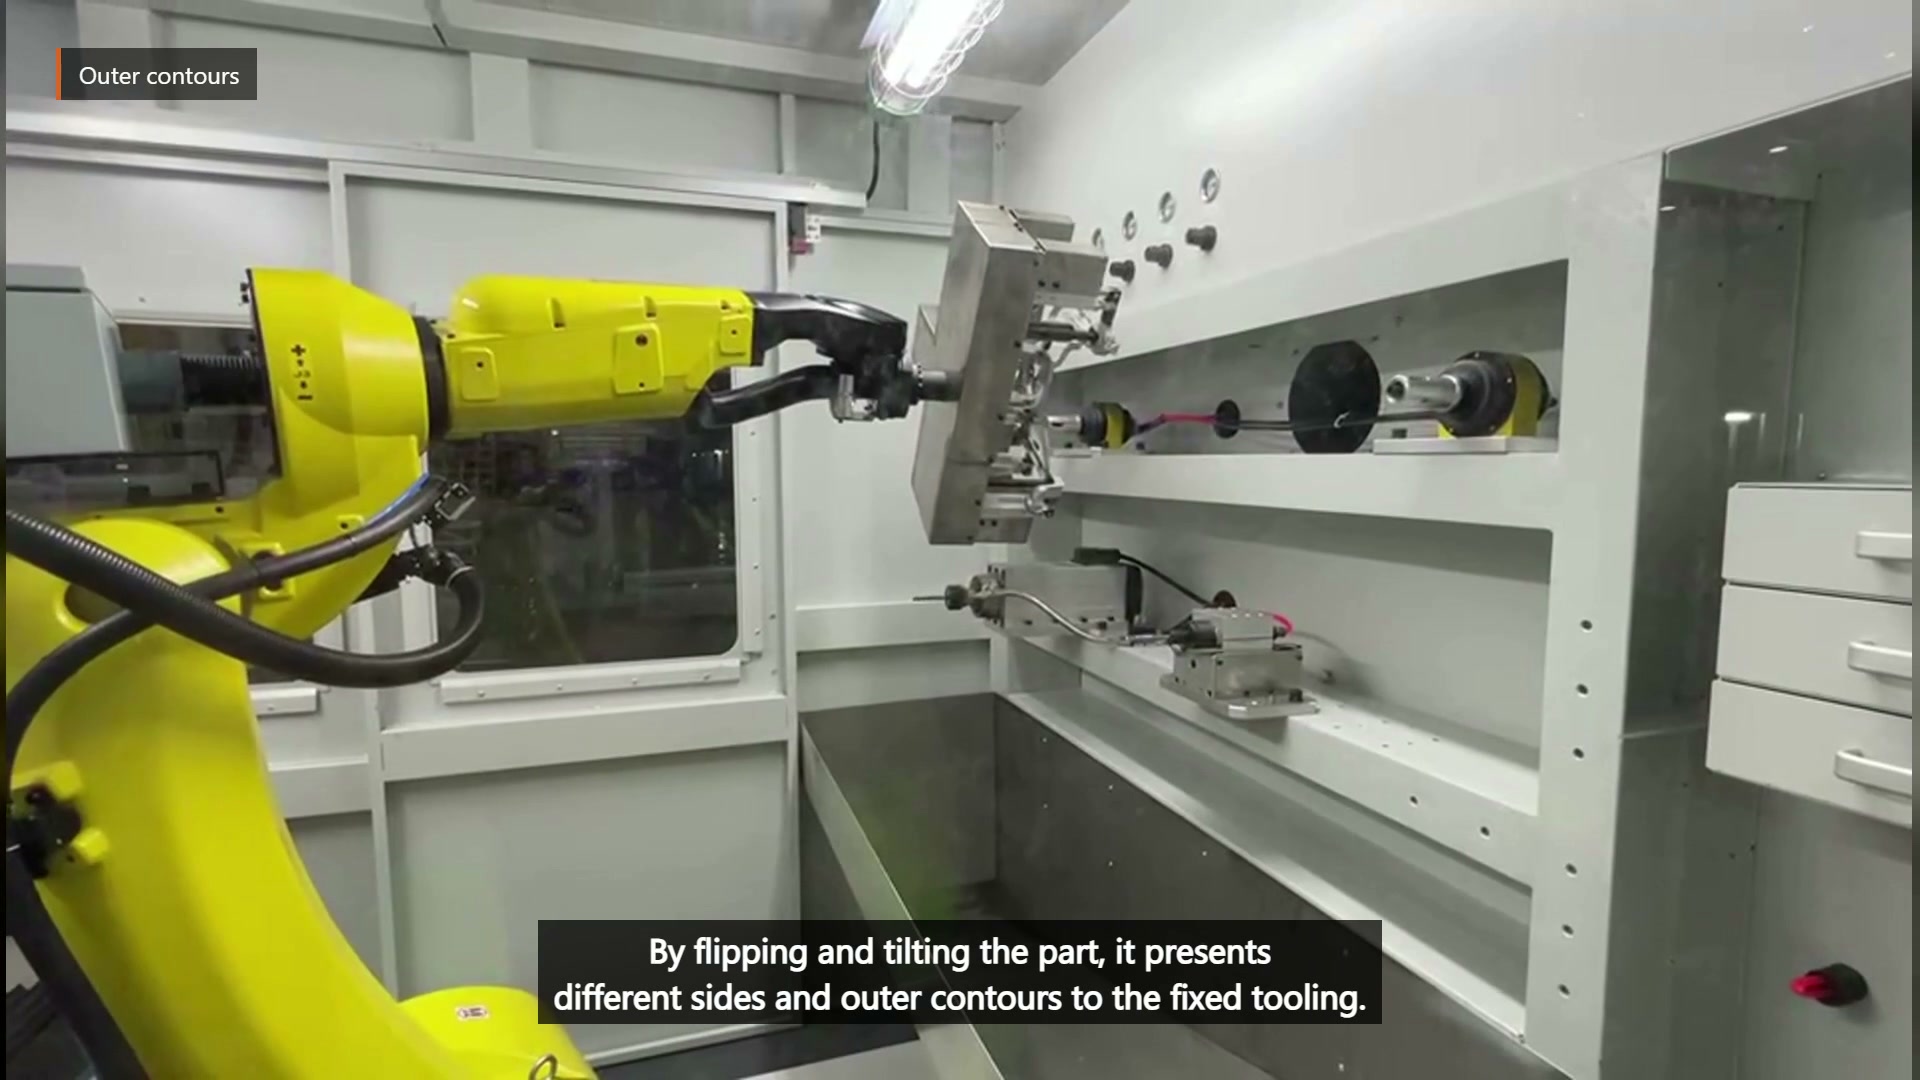
Bygg prosessplanen kant for kant. For hvert nødvendig område, registrer gripeoppsettet, delorienteringen, verktøyets plassering, inngangsretningen, prosesseringsretningen og uttaksretningen. Grupper deretter kanter som kan dele en stabil fikstur og kompatibel håndleddsstilling. Kanter som ikke kan nås uten å dekke arbeidssonen eller gjøre fiksturplaten om til en hindring, kan trenge et nytt oppsett, et annet fikstur eller en annen arbeidsfordeling.
Verktøyområdet i denne cellen har verktøy i forskjellige monteringsposisjoner. Identifiser hva hver kant trenger og bestem hvilken fast verktøyposisjon som gir den nødvendige tilgangen i stedet for å tvinge alle tilnærminger gjennom én posisjon.
Behandle enhver reorientering som sitt eget klareringsproblem
Behandlingsposisjonene er bare en del av bevegelsen. Mellom dem trekker roboten seg gjentatte ganger tilbake, vipper eller vipper delen, og nærmer seg igjen. Under disse overgangene kan det fjerneste hjørnet av den rektangulære festeplaten sveipe nærmere verktøyet, kabinettet eller bordet enn selve delen.
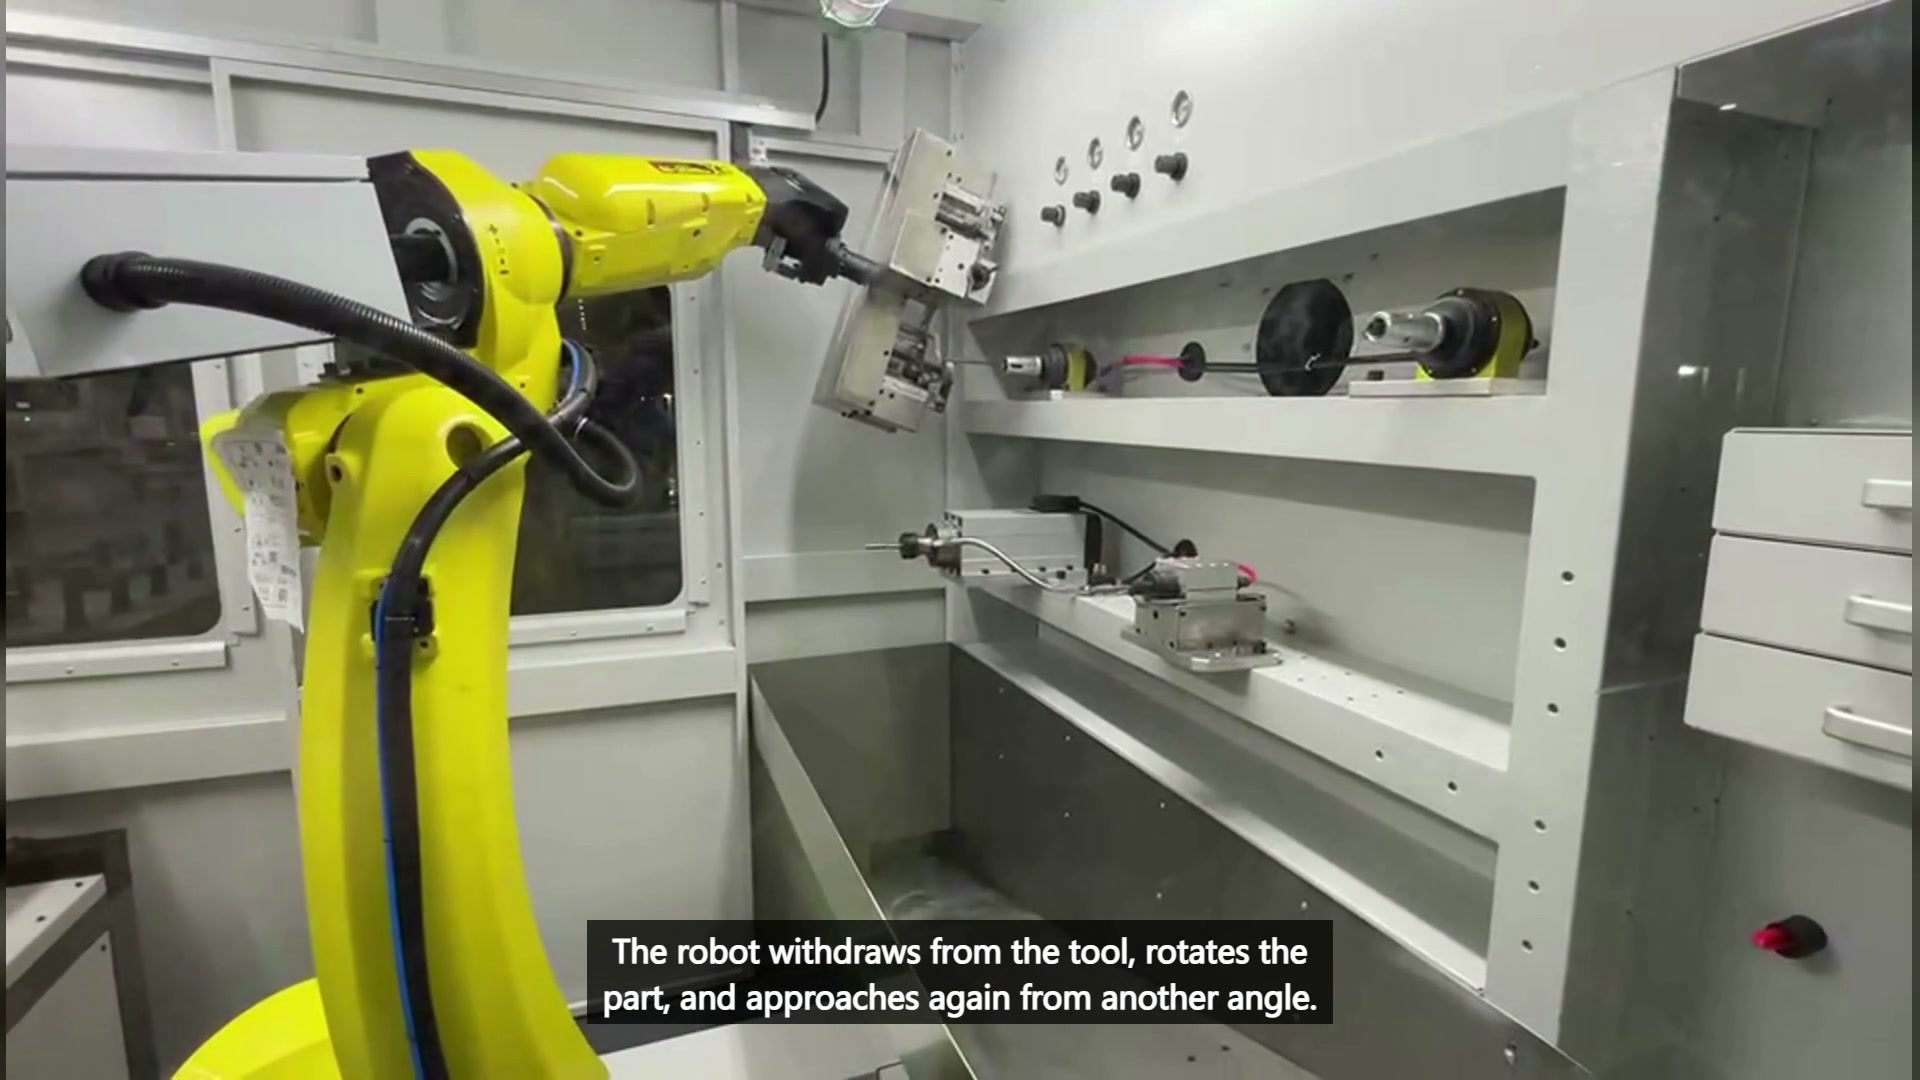
Sjekk hele bevegelsesomfanget for hver overgang. Inkluder plate, klemmer, festemidler, del, slanger og eventuell utstikkende støtte. En kollisjonsmodell basert kun på delformen bommer på maskinvaren som ofte definerer det bredeste eller lengste punktet. Hold uttrekkingsbevegelsene lange nok til å klare verktøyet før store håndleddsrotasjoner, og bekreft at neste tilnærming ikke krysser en tidligere verktøyposisjon.
Sekvensen bør være forståelig uten å være avhengig av prøving og feiling ved maskinen. En tydelig rekkefølge kan gruppere nærliggende ytterkanter, trekke seg tilbake til et trygt område, utføre én stor omorientering og deretter nærme seg neste gruppe. Den beste rekkefølgen avhenger av geometri og tilgang; den kan ikke utledes fra en generell regel eller fra antall synlige svinger.
Stabilitet må overleve den minst gunstige stillingen
En festeanordning som holder delen på frontbordet kan oppføre seg annerledes når håndleddet vipper den, snur den eller presenterer den fra siden. Lastretningen endres i forhold til støttene, og verktøykontakten virker i forskjellige avstander fra festeanordningen. Design rundt den minst gunstige retningen, ikke den enkleste opptaksposisjonen.
Gjennomgå hvor delen sitter, hvilke funksjoner som stopper translasjon og rotasjon, og hvordan klemkraften når støttene. Hold kontakt nær stive områder når tegningen tillater det. Unngå å bruke en tynn eller delikat kant bare fordi den er lett å nå. Hvis flere delvarianter deler cellen, sjekk om samme plasseringsskjema holder hver nødvendige kant eksponert.
Den filmede bevegelsen bekrefter at fixturen forblir festet mens roboten viser forskjellige sider. Den gir ikke data om klemkraft, fjerningshastighet, finish eller kvalitet. Disse resultatene krever forsøk med den faktiske delen, fixturen og det valgte verktøyet.
Spørsmål som må avklares før en prøverettssak
Kan alle kantene ferdigstilles i ett gripeoppsett?
Bare hvis de valgte gripe- og lokaliseringsflatene lar alle nødvendige kanter være tilgjengelige, og hele fiksturområdet frigjør alle verktøy under overganger. Et overflatekart og en positurstudie kan identifisere konflikter før forsøket.
Er ett fast verktøy nok?
Det avhenger av kantgeometrien og den valgte prosessen. Ikke anta ett verktøy fra en delvis visning av cellen. Match hver kant med den nødvendige verktøytilgangen, og avgjør deretter om én eller flere faste posisjoner er nødvendig.
Hva bør sjekkes under prøvetesten?
Verifiser holdestabilitet, tilgang til alle oppførte kanter, klaring under uttrekking og svinger, og behandlingsresultatet som kreves på tegningen. Bruk prøven til å angi prosessparametere; ikke utled dem fra video.
Hva du skal sende inn for en teknisk gjennomgang
Send deletegningen, daglig produksjon, delvarianter og en liste over merkede kantlister. Identifiser tillatte gripeflater, beskyttede overflater, lokaliseringsfunksjoner og eventuelle områder som må forbli synlige for inspeksjon. Hvis det finnes en gjeldende manuell prosess, beskriv verktøyene og rekkefølgen som brukes. Oppgi den nødvendige kanttilstanden i tegningsform eller med aksepterte prøver.
Med disse inndataene kan vi skille gripeflater fra arbeidskanter, sammenligne fiksturkonsepter, gruppere kompatible tilnærminger og planlegge en prøveforsøk. Diskuter din robotstyrte avgradingsapplikasjon med EVST eller e-post sales@evsrobot.com med deletegningen din og den daglige produksjonen for et cellekonsept og et syklustidsestimat.
Denne artikkelen dekker synlige robotholdte delbevegelser og generelle prinsipper for planlegging av fiksturer; den oppgir ikke materiale, verktøyspesifikasjon, prosessparametere, finish, fjerningshastighet, kvalitetsresultat eller syklustid for denne cellen.