
By EVST-redaksjonen · Anmeldt av EVST-redaksjonen · Sist oppdatert 9. oktober 2026 · Redaksjonell politikk · Rettelser policy · Betingelser
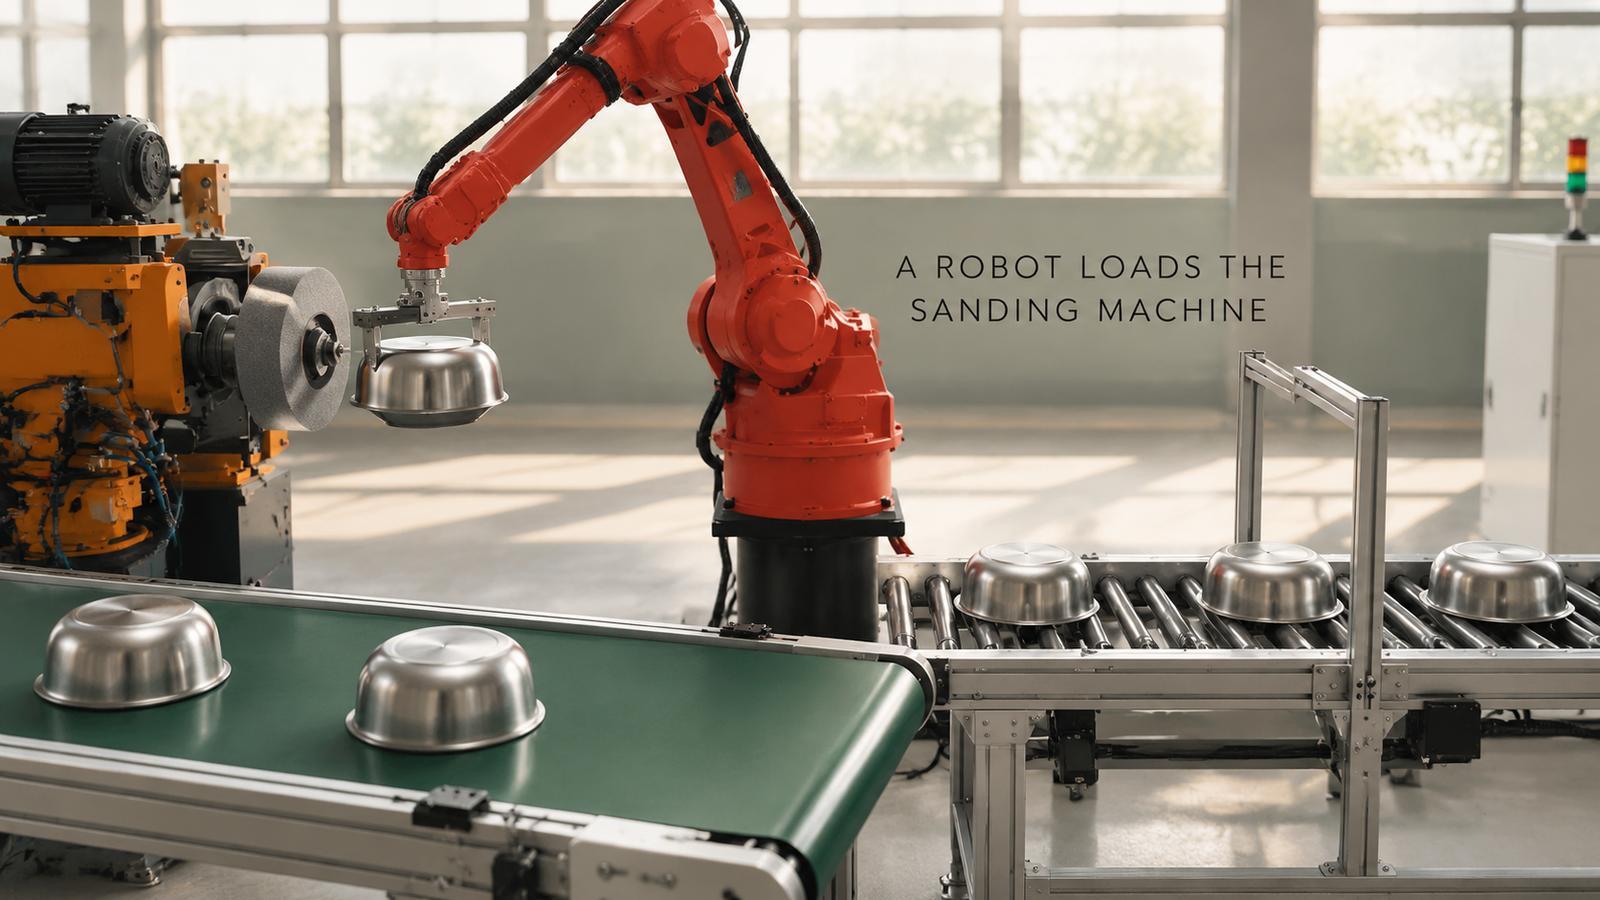
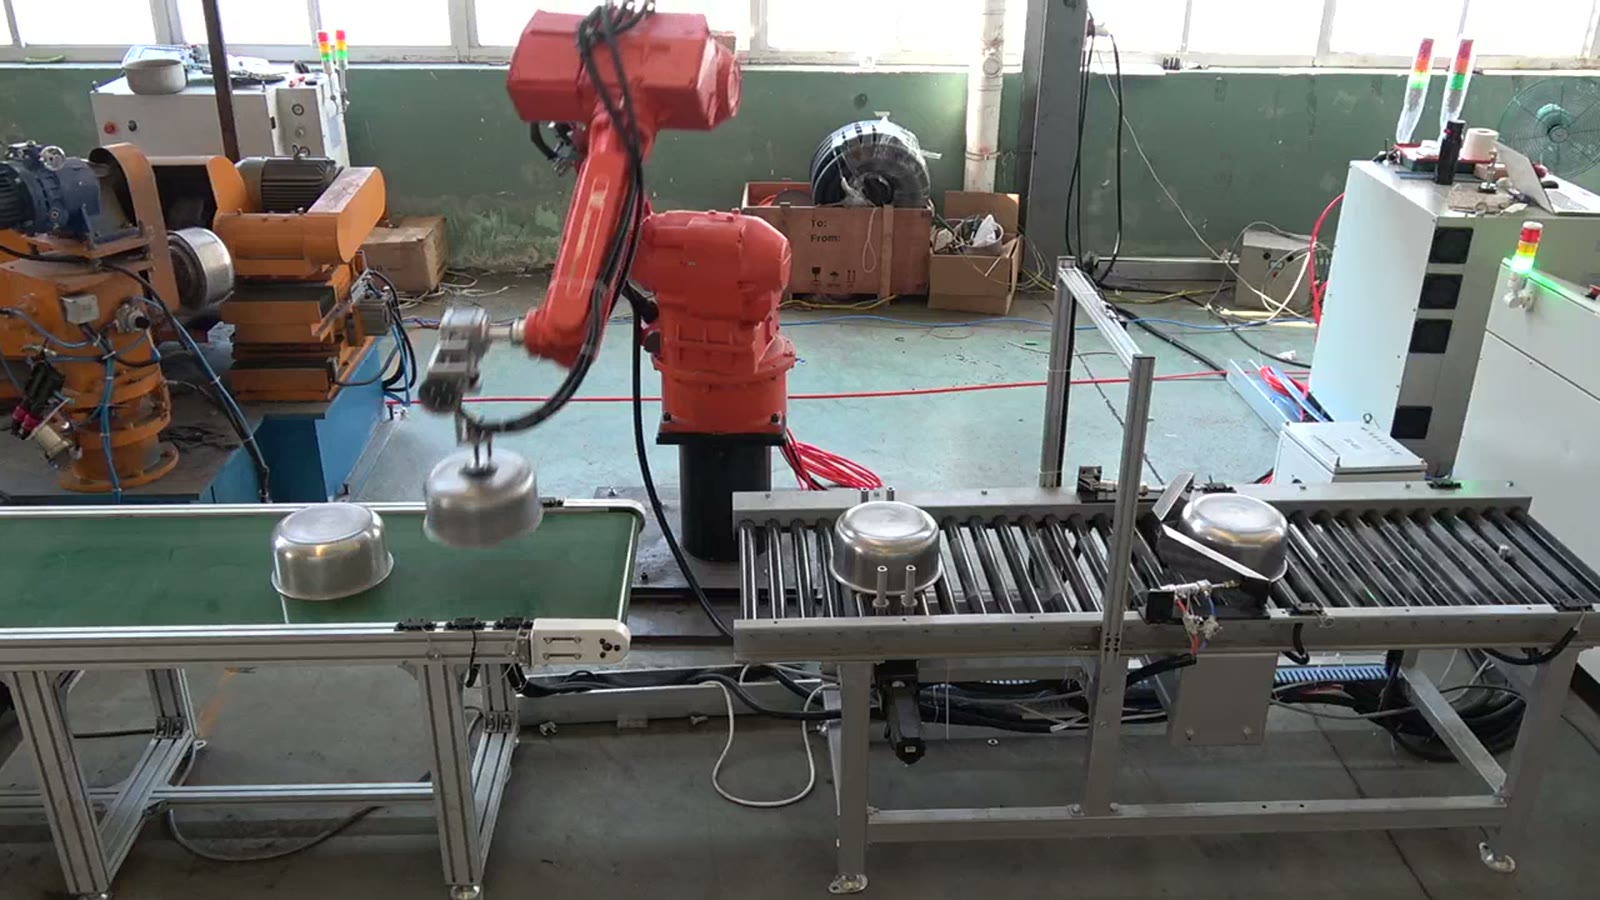
En person kan gå bort fra en slipemaskin for skåler når roboten har overtatt alt personens hender og øyne holdt på med i stillhet: plukke opp en skål som kommer opp ned, plassere den sentrert på spindelchucken, arbeide i støvet og gjøre alt raskt nok til at slipeskiven aldri venter. Cellen som beskrives her gjør det med én seksakset robot. Den løfter rustfrie skåler av en rulletransportør, laster hver av dem på chucken til en slipemaskin og setter den slipte skålen på et båndtransportør.
Tenker du på å automatisere en slipemaskin? Send oss deletegningen og din daglige produksjon, og vi vil svare med et cellekonsept og et syklustidsestimat.
Hva en operatørs hender gjør ved denne maskinen
Hjulet gjør det nyttige arbeidet. Operatøren er forsyningslinjen til det, og jobben er repetitiv, støvete og vanskelig å holde bemannet. Se på en slik stasjon, og operatørens oppgaver faller ned i noen få små, som hver blir et spørsmål for cellen:
| Hva operatøren gjør | Hva cellen må svare på |
|---|---|
| Tar den neste bollen og snur den slik at den passer til maskinen | Hvordan en griper plukker opp en bolle som kommer med munnen ned, og gir den over |
| Setter bollen på chucken og kjenner om den er riktig | Hvordan bollen ender opp i midten uten at noen sjekker |
| Står i støvet | Hvordan roboten og griperen overlever det |
| Tar av den slipte bollen og setter den ned | Hvor de ferdige bollene havner, og hvordan roboten kommer dit |
| Holder neste bolle klar mens hjulet jobber | Hvordan oppsettet hindrer maskinen i å vente |
Én løkke gjennom denne cellen
En rulletransportør bringer skålene inn til høyre. Den oransje slipemaskinen står til venstre, med en spindelchuck og en grå slipeskive. En grønn båndtransportør går foran, og den røde seksaksede roboten står i midten, innen rekkevidde for alle tre.
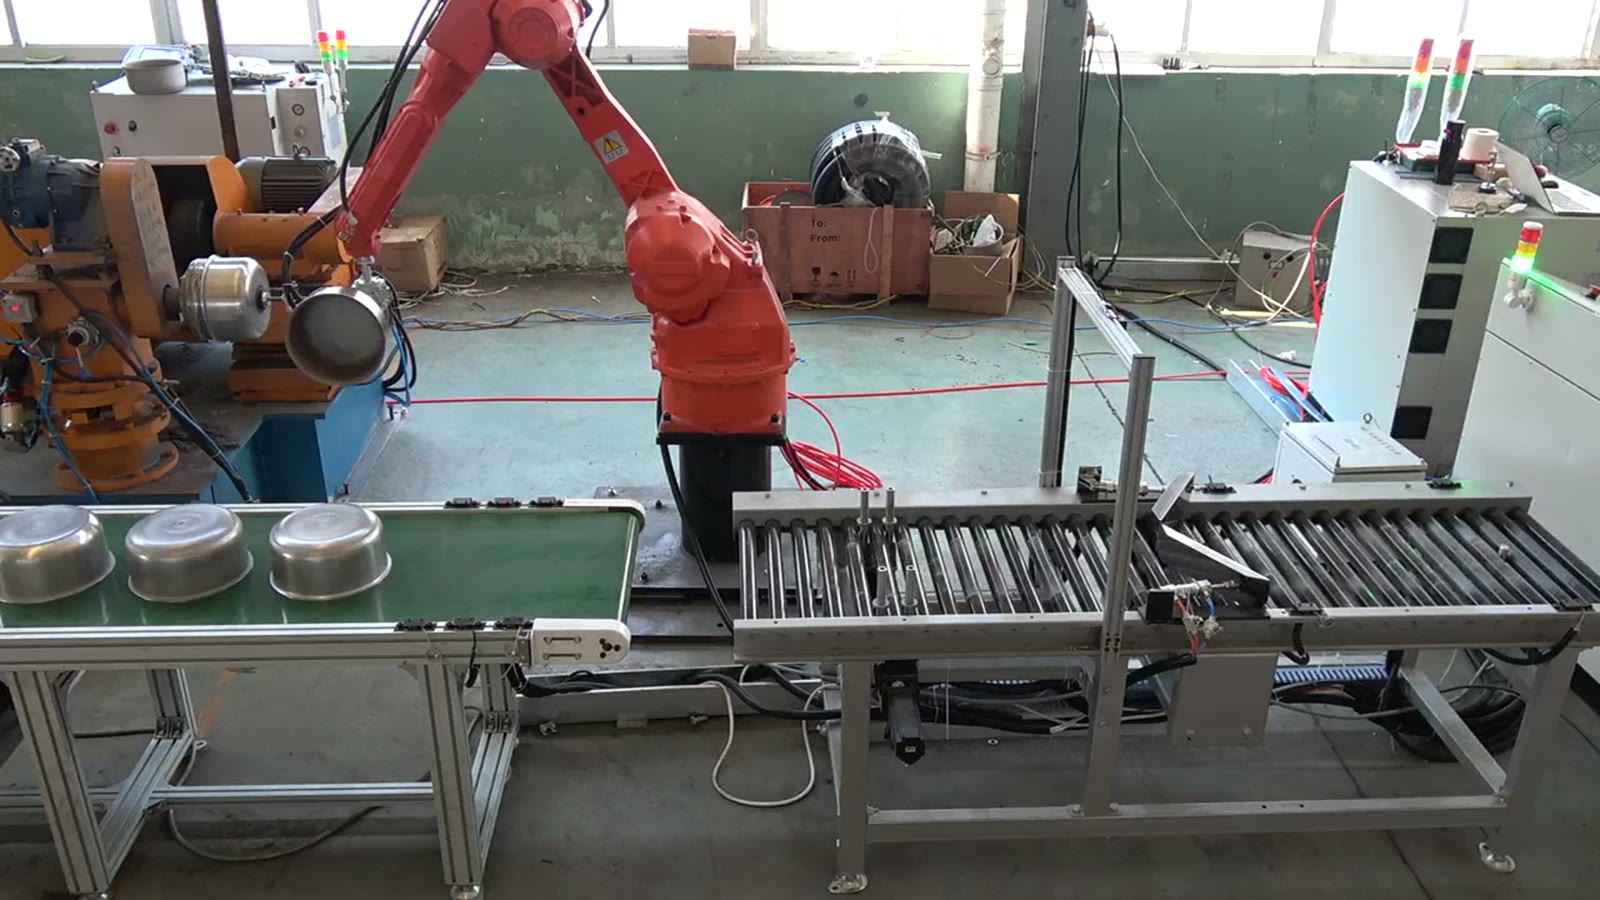
- De rustfrie skålene plasseres med munnen ned på rullebåndet, én etter én.
- Roboten når enden av transportbåndet og presser sin stangformede griper mot en bolle.
- Den løfter bollen og snur seg mot slipemaskinen.
- Bollen lastes på spindelchucken, og armen forblir ved maskinen i noen sekunder mens bollen roterer og hjulet settes mot den.
- Når slipingen er ferdig, tar roboten bollen bort og snur seg fremover.
- Den setter bollen på det grønne transportbåndet, som fører bollene fremover.
- Roboten går tilbake til rullebåndet for neste bolle og gjentar bevegelsene.
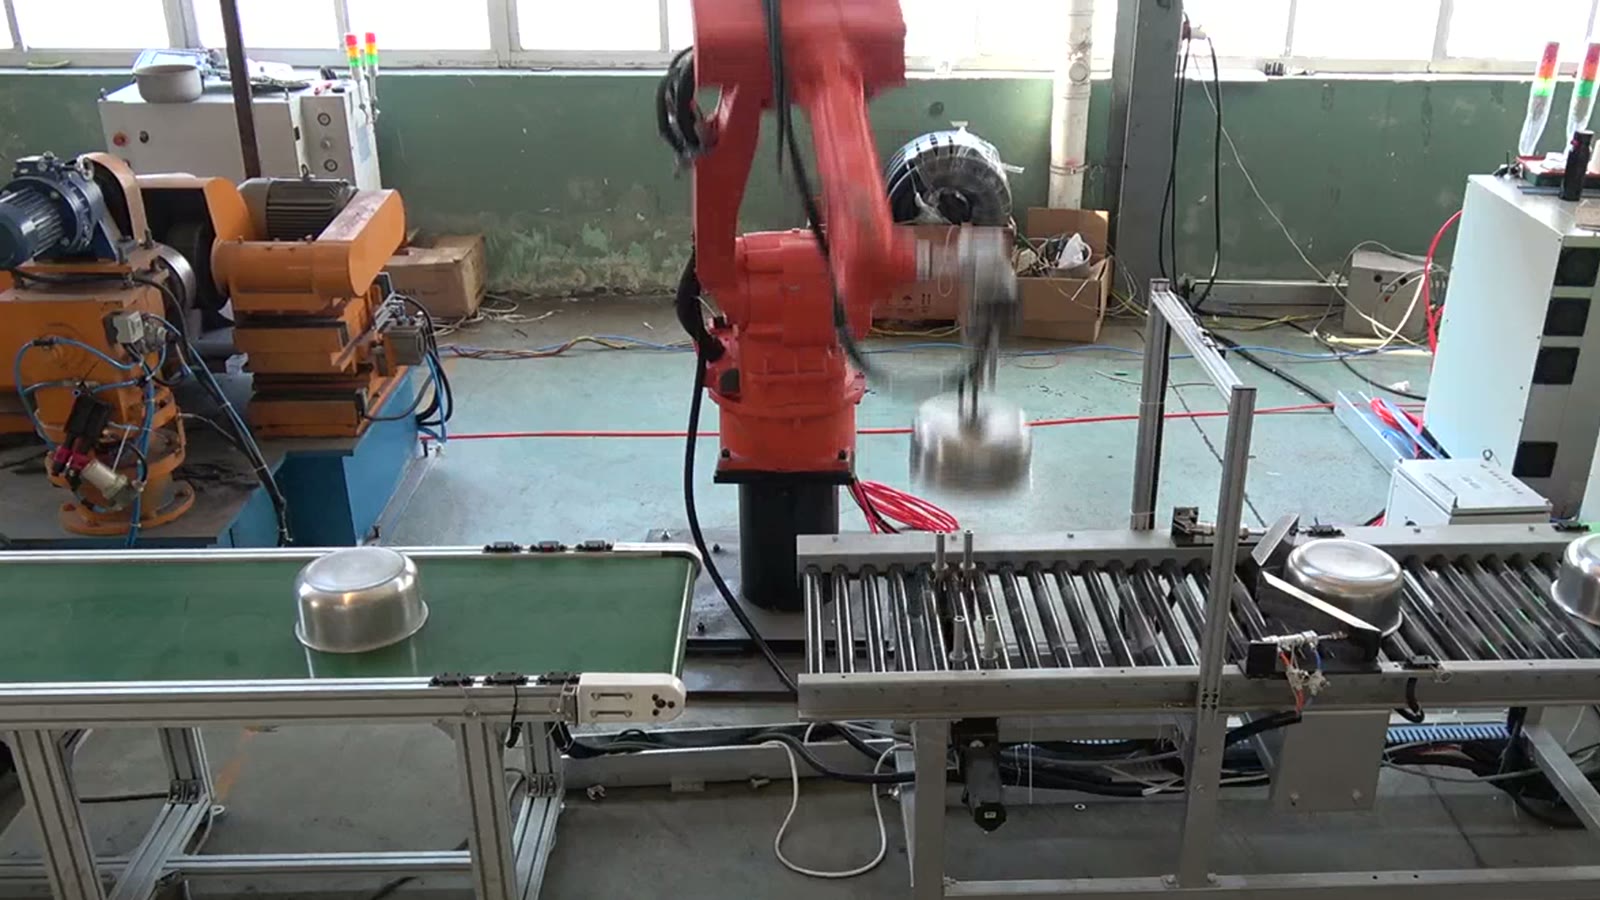
Sette bollen: fra griper til chuck
En bolle som ankommer med munnen ned står stabilt på et transportbånd. Problemet er at retningen roboten plukker den opp i ikke nødvendigvis er den samme som chucken må motta den i.
Den fornuftige rekkefølgen er å bestemme hvilken overflate chucken griper inn i og hvilken overflate hjulet må nå, og først deretter definere griperen. Den må la chuckens kontaktområde være fritt, må ikke merke en overflate som ennå ikke er slipt, og må slippes rent når chucken tar over. En stangformet griper er et enkelt svar når skålens form gir et sted å trykke og løfte. En familie av flere former kan kreve en tilpasningsdyktig griper eller et verktøybytte, og det er et spørsmål for tegningen.
Å holde seg tro mot spindelen
En skjevt plassert bolle på en roterende chuck vingler, og hjulet tar deretter av materialet ujevnt. Sentreringen deles derfor mellom roboten og chucken. En chuck med en innføring, et plasseringssete eller en sentreringsmekanisme tilgir en liten plasseringsfeil. En chuck uten noen av disse krever en nøyaktig plassering, og enhver endring i hvordan bollen står på transportbåndet går rett gjennom til maskinen. En stopp eller føring på enden av transportbåndet, slik at hver bolle ankommer nesten samme sted, gir griperen et forsprang.
Støv og robotens håndledd
Sliping kaster av seg fine partikler, og en robot ved siden av maskinen står i skyen. Støv trenger inn i skjøter og kabelinnføringer, dekker gripemekanismen og kan forstyrre all sensorisk sansing den bruker. Vanlige løsninger er et beskyttende deksel for roboten, en forseglet eller renset gripemekanisme, avsug nær hjulet og en utforming som holder håndleddet unna den kraftigste strømmen. Hvilken av disse en fabrikk trenger, avhenger av prosessen og maskinen. Spør tidlig, siden svaret påvirker valg og vedlikehold av robot.
Slik hindrer du hjulet i å vente
Et generelt prinsipp: robotens reise mellom stasjoner bør være kort sammenlignet med tiden en bolle bruker på hjulet. Når den er det, bestemmer maskinen tempoet, og roboten har tid til overs. Når den ikke er det, blir roboten flaskehalsen, og først da blir en andre robot eller en andre maskinposisjon tvilsom.
Buffere hjelper. Ventekummer på rullebåndet og et bånd som frakter ferdige maskiner, lar et kort avbrudd i begge ender passere uten å stoppe slipemaskinen, på bekostning av gulvplass. Om én robot holder tritt med én maskin avhenger av slipetiden per kumme mot robotens tur-retur-tur, og det er det et syklustidsestimat fra tegningene dine gir svar på.
Når én robot per slipemaskin gir mening
En robot ved slipemaskinen er fornuftig når skålene kommer fra en etablert familie av former, alltid ankommer med munnen ned på et kjent sted, og maskinen kjører mesteparten av skiftet. Det trenger en nærmere titt hvis én maskin håndterer svært forskjellige diametre eller dybder, om skålene kan ankomme skrått eller stablet, hvis slipetrinnet krever at skålen snus og gripes halvveis på nytt, eller hvis beskyttelse og støvavsug ikke gir roboten plass ved siden av maskinen.
Hva kjøpere spør om slipeceller
Må slipemaskinen byttes ut? Ofte ikke, men den må være klar for automatisk lasting: en måte å fortelle roboten at maskinen er klar, og nok tilgang til at roboten kan nå chucken. Vi sjekker dette mot maskinen du allerede kjører.
Fungerer gryter og annet kokekar på samme måte? De samme spørsmålene gjelder, men griper- og chuckinngrep er spesifikke for hver form, så send tegningen for hver.
Informasjon som lar oss størrelsesjustere cellen
Send oss deletegningen med utvalget av størrelser på skål eller pot, fortell oss hvilken slipemaskin du bruker i dag og hvordan skålen er festet på den, og gi oss din daglige produksjon. Ut fra det kan vi bedømme hvilket av disse spørsmålene som veier mest for delene dine og skissere en celle med et syklustidsestimat.
Kjøre slipemaskinen for hånd i dag? Fortell oss om det eller send en e-post til sales@evsrobot.com med tegningen og den daglige produksjonen.
Generelle prinsipper for robotlasting av slipemaskiner, illustrert med én skålcelle; skålstørrelser, materialer, slipeparametere, syklustider og overflateresultater er ikke oppgitt.