
Roboto išvežimo planavimas liejimo būdui
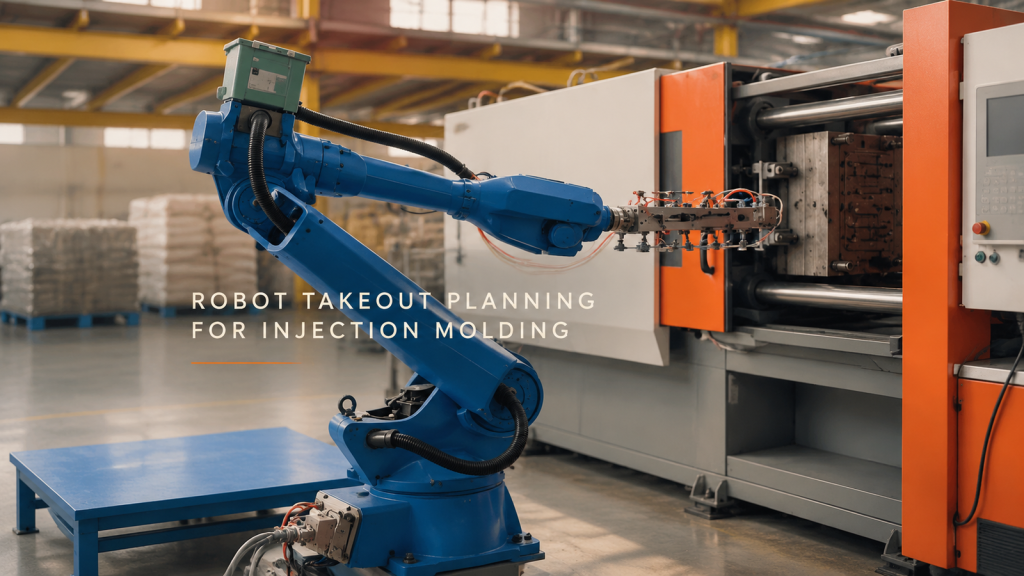
Formos atvirumo užimtumą matuokite atskirai nuo roboto judėjimo formos išorėje ir suplanuokite išvežimo kelius, kurie atlaikytų formos pokyčius.
Vienetų surinkimas arba grupinis perkėlimas dėžių pakavimui
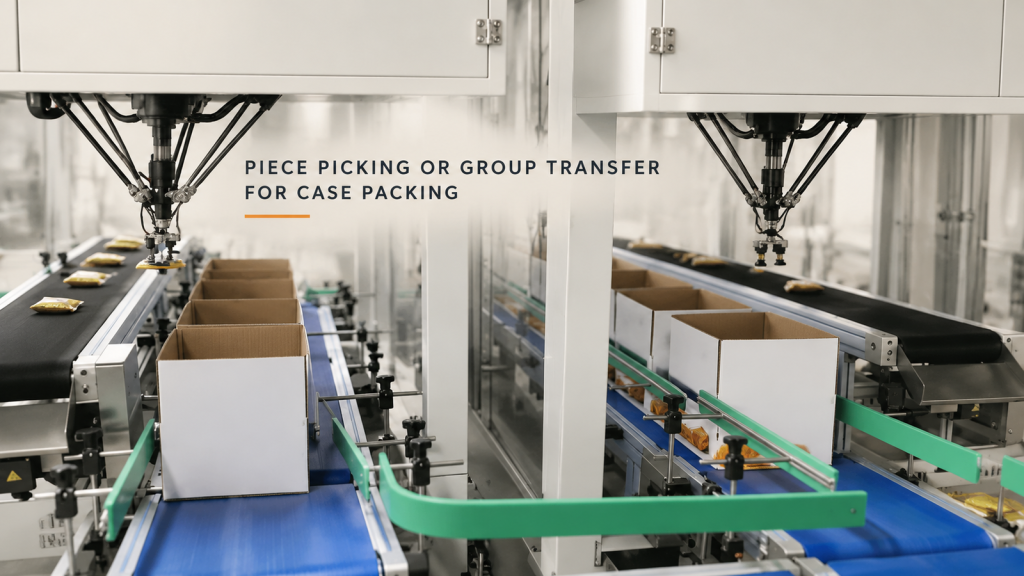
Palyginkite vienetų surinkimą su grupiniu perkėlimu dėžių pakavimui, naudodami produktų pateikimą, dėžių išdėstymą, griebtuvų darbą ir pakeitimą.