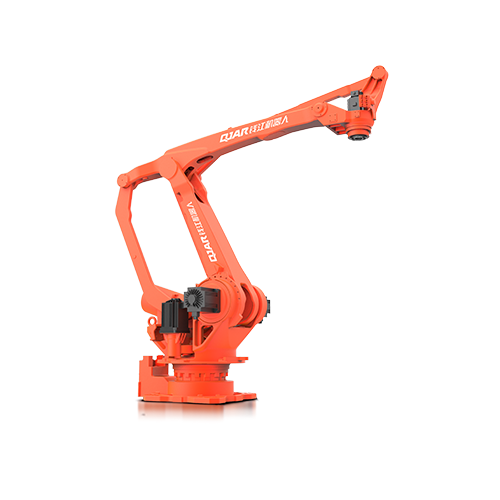
260 kg Notzlaascht 3153 mm Erreeche Distanz Roboterarm QJR260-3100M

  • Héichgeschwindeg a stabil, all Achs, déi mat gerénger Kraaftoutput funktionnéiert, einfach Ausrüstungskompositioun ka mat spezielle Palletiséierungssoftware benotzt ginn.
  • Breet benotzt an intelligent Fabrikatioun Industrie wéi Miwwelen, Iessen a Gedrénks an 3C, applicabel fir héich-Vitesse an héich-Präzisioun palletizing, plécke, Verpakung, Ëmgank, fidderen an Ausluede.
  • Widderhuelen Positionéierung Genauegkeet: ± 0.5 mm
  • Armspann: 3153 mm
  • Notzlaascht: 260 kg

technesch Parameter

Modell QJR260-3100M Fotoen
Achs Zuel 4
Notzlaascht 260kg
Widderhuelen Positionéierung ± 0.5mm
Max Armspan 3153mm
Motion Range J1 ± 170 °
J2 + 95 °, -42 °
J3 + 112 °, -20 °
J4 ± 360º
Max Speed J1 97.4 ° / s
J2 97.4 ° / s
J3 97.4 ° / s
J4 298 ° / s
Inertia Moment J4 41.6 kg/m²
Roboter Kierper Gewiicht 1400kg
Power Kapazitéit 19.3kVA
Cabinet Gréisst 650x750x1150mm
Cabinet Gewiicht 140kg
Source 3 Phase 5 Drot
AC380V (+10%, -10%)
Installatioun Form Ground
Applikatioun Palletiséieren, Ëmgank, Luede, Ofhuelen, Verpakung, asw.

Roboter Gesamt Dimensioun a Bewegungsberäich Zeechnen

QJR260-3100M Motion Range Zeechnen

Roboter Base Montéierung Dimensioun Zeechnen

QJR260-3100M Opriichte Dimensioun Zeechnen

Roboter Enn Installatioun Dimensioun Zeechnen

QJR260-3100M Enn Installatioun

EVST-Logo
Dateschutzvisiten

Dës Websäit benotzt Cookien, fir datt mir Iech mat der beschtméiglecher Usererfahrung méiglech maachen. Cookie-Informatioun gëtt an Ärem Browser gespäichert a funktionéiert Funktiounen, wéi Dir unerkannt hutt, wann Dir op eis Websäit zréckkoum an eis Team hëllefe fir ze verstoen, wéi vun de Websäit déi Dir am meeschten interessant a nëtzlech fannt.