
Source: metrology.news
Industrierobotik gewënnt séier a gëtt vu verschiddene Hiersteller a verschiddenen Industrien ugeholl. Dëst ass haaptsächlech well se méi effizient sinn an d'Aarbecht méi einfach maachen am Verglach zum Vertrauen op mënschlechen Effort. Dës industriell Robotere gi benotzt fir sécherzestellen datt Aufgaben wéi Verpaken, Sortéieren, Picken, a Placement ënner anerem richteg gemaach ginn.
Als Hiersteller, industriell Roboter sinn e super Wee fir d'Produktioun ze verbesseren an ze garantéieren datt all Är Produkter un de Standard sinn. Wéi och ëmmer, wann et ëm d'industriell Robotik geet, ginn et e puer Aspekter déi Dir am Kapp behalen muss. E puer vun hinnen enthalen Genauegkeet, Widderhuelbarkeet a Resolutioun. Dës Aspekter hëllefen de Laf vun Ären industrielle Roboteren méi einfach a méi séier ze maachen. Méi iwwer si ze léieren ass e super nächste Schrëtt fir sécherzestellen datt Dir als Hiersteller et fir Iech maache kënnt.
Wat ass Genauegkeet an der Robotik?
Source: www.machinedesign.com
Genauegkeet bezitt sech op d'Kapazitéit vun engem Roboter fir säi Handgelenk am Aarbechtsvolumen um gewënschten Zilpunkt ze placéieren. Et funktionnéiert a Verbindung mat raimlecher Opléisung. Genauegkeet hänkt op Roboter Technologie a wéi enk d'Kontrollinkremente kënne spezifizéiert ginn. Dëst gëllt fir jiddereng vun de gemeinsame Bewegungen. Wéi och ëmmer, déi mechanesch Ongenauegkeeten déi d'Qualitéit vum Output vum Roboter fir de Moment involvéieren sinn ausgeschloss.
Opléisung a Genauegkeet
Source: metrology.news
Genauegkeet gëtt als d'Halschent vun der Resolutioun vun der Kontroll beschriwwen. Dëst berécksiichtegt de schlëmmste Fall wou den Zilpunkt direkt tëscht zwee Kontrollpunkte läit. Mechanesch Ongenauegkeeten mat enger statistescher Verdeelung erfuerderen méi praktesch Iwwerleeungen, an deem Fall Genauegkeet als d'Halschent vun der raimlecher Opléisung klasséiert ass.
An der Robotik gëtt Präzisioun dacks verwiesselt mat Opléisung an Widderhuelbarkeet. Déi lescht Genauegkeet vun engem Robotersystem hänkt vun e puer Faktoren of. Si enthalen seng technesch Ongenauegkeeten, d'Algorithmen fir Computersteuerung an d'Resolutioun vum System.
Wat verursaacht mechanesch Ongenauegkeeten?
Quell: www.iotworldtoday.com
Déi mechanesch Ongenauegkeeten si meeschtens duerch de Réckschlag an de Gelenker vun de Manipulatoren an d'Béie vun de Krawatten. Réckschlag gëtt a Gangmechanismen, Leadschrauwen, an hydraulesche Fuertaktuatoren fonnt. D'Schlësseldesignfuerderung fir de Link ass d'Minimaliséierung vum Linkbéi, well all Oflehnung vum Link wéinst der Belaaschtung um Enn vum Roboter Positiounsfehler verursaacht. Wéi och ëmmer, eng méi grouss Steifheit vun de Bezéiungen kann net duerch eng drastesch Erhéijung vun hirer Mass erreecht ginn.
Eng méi grouss Mass produzéiert eng Erhéijung vun der Zäitreaktioun vum Aarm. Wéinst Ofschlossfehler am Computer kënnen d'Kontrollalgorithmen Positiounsfehler ausléisen. Wann e Roboter Controller benotzt scaled ganzer Representatioun vun Kartesesch a Wénkel Koordinaten, Maschinn ofgerënnt Feeler kéint wichteg ginn. Wann Floating-Point Representatioun vum Computer benotzt gëtt, da wieren d'Round-off Feeler wahrscheinlech vernoléisseg.
Auswierkunge vun externen Afloss op Genauegkeet
Quell: www.forbes.com
Genauegkeet gëtt och vun externe Variabelen beaflosst. Mat der erweiderter Konfiguratioun gëtt dat méi sënnvoll um Handgelenk. D'Präzisioun fällt am Aarbechtsvolumen erof, vun der nootste Plaz vum Aarm vu senger Fondatioun. Et gëtt dann op Plazen iwwer d'Aarbechtsvolumenberäich geriicht.
Wann de Bewegungszyklus op eng limitéiert Aarbechtsberäich limitéiert ass, gëtt d'Genauegkeet erhéicht, während se erofgeet wann d'Laascht, déi vum Roboter gedroe gëtt, bedeitend gëtt. D'Genauegkeet vun der Plaz hänkt vun der Positioun an der Enveloppe vum Aarbechtsberäich of.
Fir dësen Zweck, ouni Sensoren ze benotzen, Roboter off-line programméiere ass schwéier ze maachen. Et ass méiglech d'Ursaache vu Standuertfehler, déi Präzisioun beaflossen, a véier Gruppen ze gruppéieren, déi enthalen: Digitaliséierungsfehler, stochastesch kinematesch Feeler, deterministesche kinematesche Feeler, a Kalibrierungsfehler.
Well d'Achse vun de Montageroboter meeschtens vertikal sinn, ass d'Präzisioun marginal besser, well extern Aflëss a mechanesch Ongenauegkeeten manner betraff sinn; awer dëst ass net genuch fir Problem-gratis bestëmmten Deeler matzemaachen Uwendungen wéi Peg-an-Lach auszeféieren.
Wat ass Resolutioun an der Robotik?
Quelle: ein.org.pl
Resolutioun ass déi klengst Verbesserung vun der Bewegung déi de Computer produzéiere kann. Zënter Maschinnen digital Controller an diskrete Feedbackmotoren benotzen, ass d'Resolutioun d'Quantitéit bei där all Beweegunge gemaach ginn. Wann d'Kontroll Resolutioun vum Apparat ass n, dann sinn all d'Bewegunge ganztallmultiple vun n.
Dëst ass net ze soen datt d'Resolutioun den ënneschten Deel vun all Schema ass, awer éischter dee gréissten. Wann de Feedback Encoder nëmmen eng präzis Opléisung vun 1 Mikrometer huet, kann e Computerkontroller, deen eng Bewegung vun 0.1 Mikrometer moosse kann, d'Maschinn net genee verréckelen an ëm 0.1 Mikrometer erhéijen.
De Kontrollsystem géif ni sou eng kleng Bewegung "gesinn". Dofir, beim Interpretatioun vun der Maschinnausgabstatistik, muss ee ganz virsiichteg sinn.
Wat ass Widderhuelbarkeet an der Robotik?
Quell: www.linearmotiontips.com
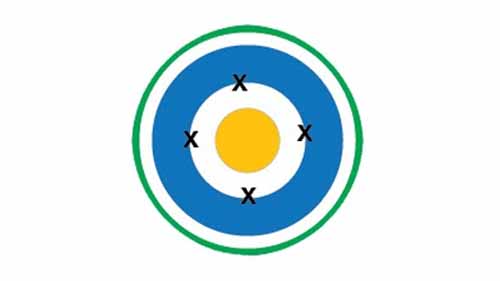
Widderhuelbarkeet ass e Genauegkeet-assoziéiert mathematescht Konzept dat erkläert wéi e Punkt replizéiert gëtt. Wann a Roboter Gelenk programméiert fir e puer Mol vun engem bestëmmte Punkt ze wiesselen, kënnt Dir et am selwechte Wénkel maachen. Et gëtt alles ënner ähnlechen Ëmweltbedéngungen gemaach, wat zu verschiddenen Deplacementer resultéiert.
Wärend e Goal dacks mat engem grousse Spillraum verpasst gëtt, schléissen mir datt d'Wiederholbarkeet héich ass an datt d'Genauegkeet niddereg ass wann dee selwechte Feeler widderholl gëtt. De Feeler betreffend absolute Koordinaten ass net duerch Widderhuelbarkeet definéiert. D'Positiounsabweichung vum Duerchschnëtt vun den Verdrängungen ass d'Wiederholbarkeet vum Apparat.
Déi meescht Hiersteller vu Roboter bidden en numeresche Wäert fir hir Widderhuelbarkeet vun hire Roboter anstatt hir Genauegkeet. De Grond ass datt d'Präzisioun hänkt vun der spezifescher Laascht of, déi de Gripper dréit. E méi héicht Gewiicht induzéiert méi grouss Oflehnungen vun de Roboterverbindungen a méi grouss Belaaschtung op d'Gelenker, d'Präzisioun degradéiert, awer de Widderhuelbarkeetwäert ass bal onofhängeg vum Gripwäert. Roboter Wiederholbarkeet wier typesch besser wéi Präzisioun, normalerweis an honnertstel Zoll berechent.
Rollen vun Genauegkeet, Widderhuelbarkeet a Resolutioun a verschiddenen Uwendunge vu Roboter
Source: control.com
Wann et ëm d'Robotik an d'Applikatioun vun dësen Aspekter geet, fannt Dir datt se ëmmer besser zesumme sinn. Mat enger Kombinatioun vu Genauegkeet, Widderhuelbarkeet a Resolutioun kënnen d'Industrieroboter mat Präzisioun schaffen, fir datt d'Aufgaben gutt ausgefouert ginn. Wann Dir schafft mat engem wielt a Plaz Aarm, dës Aspekter hëllefen d'Prozesser méi einfach ze maachen. Als Hiersteller ass et wichteg ze garantéieren datt Dir all dës Këschte kontrolléiert hutt fir eng méi einfach Erfahrung.
Genauegkeet
Repeabilitéit
Resolutioun
Genauegkeet garantéiert datt de Handgelenk vum Roboter richteg plazéiert ass
Widderhuelbarkeet ass geduecht fir sécherzestellen datt d'Aufgaben ëmmer erëm mat Liichtegkeet gemaach ginn
Resolutioun hëlleft kleng Upassunge während dësem Prozess ze maachen fir sécherzestellen datt d'Genauegkeet op Punkt ass
Mat dësem vergiessen ass et wichteg ze garantéieren datt Är Roboter Geräter dës entscheedend Aspekter hunn. Dir wäert an enger besserer Positioun sinn fir sécherzestellen datt all d'Aarbecht richteg gemaach gëtt an Är Produktiounsprozesser erhéijen.
Conclusioun
Wann et ëm industriell Robotik geet, spillen se e groussen Deel an der Entwécklung vu verschiddene Fabrikatiounsprozesser. Si bidden erstaunlech Virdeeler déi wichteg sinn fir ze garantéieren datt d'Produktioun erhéicht ginn. Wéi och ëmmer, fir déi bescht Notzung aus dësem ze kréien, ass d'Benotzung vu Schlësselaspekter wéi Genauegkeet, Widderhuelbarkeet a Resolutioun entscheedend.
Wéi virdru diskutéiert mussen dës Aspekter an Ären Operatiounen optrieden fir sécherzestellen datt Dir déi voll Virdeeler vun industrielle Roboteren genéisst. Als Hiersteller ass et essentiell ze sinn mat deem wat vun Iech erfuerderlech ass. Huelt Är Zäit fir dës Aspekter ze léieren a wat se bedeiten wann et drëm geet mat Robotertechnologie ze schaffen.