
Méifachschweißen op mëtteldécker Plack: Groove First
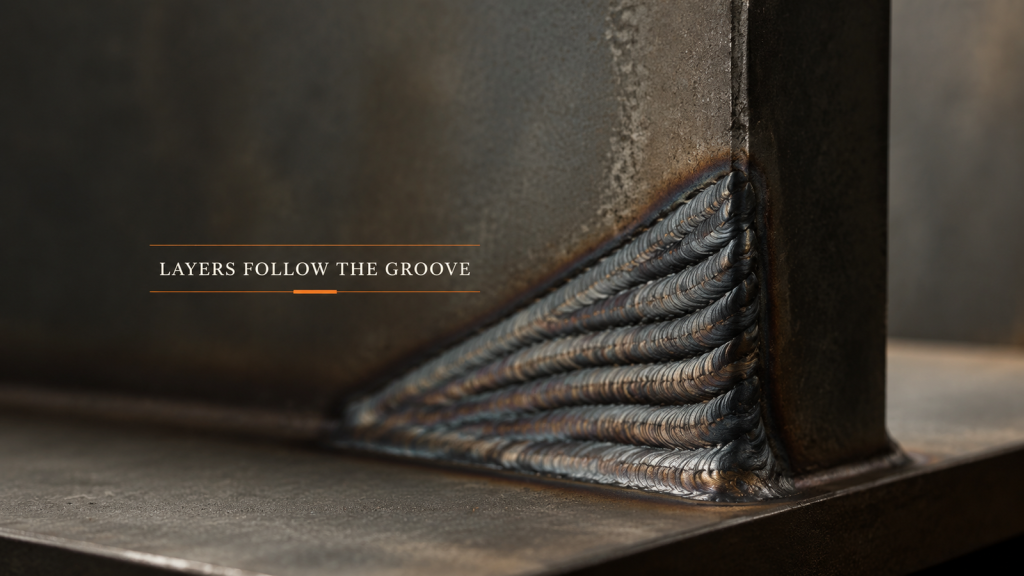
Beim Méischlagschweißen bestëmmt d'Nut de Querschnitt an de Querschnitt d'Zuel vun de Schläich. Schichten plangen ier Parameteren.
Eng robotesch Schweesszell besteet aus sechs Deeler, net aus engem
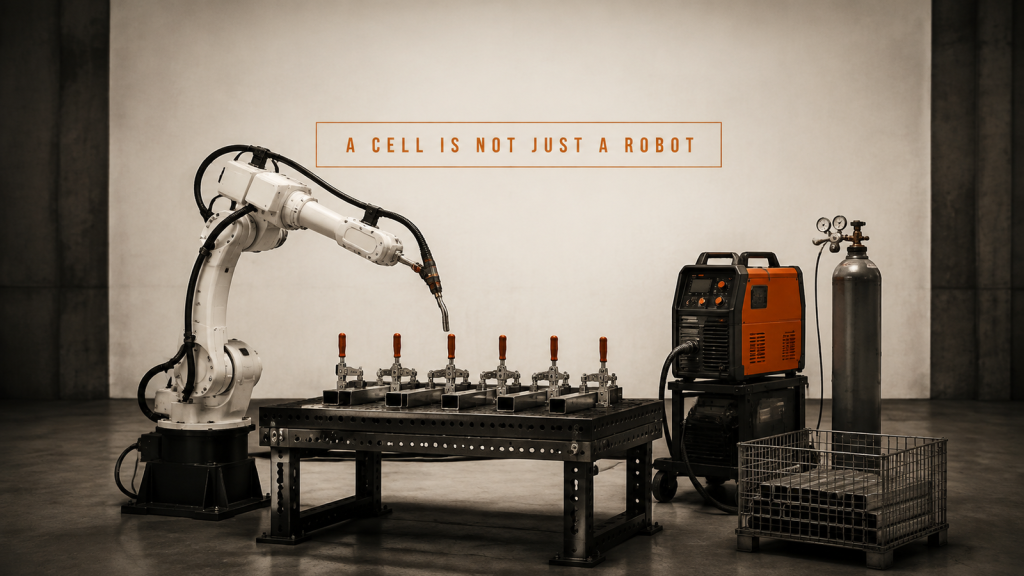
Eng robotesch Schweesszell besteet aus sechs Deeler, déi mat enger Zykluszäit schaffen. Roboter a Brenner, Fixtur a Klammen, Stroumquell, Gas, Belaaschtung a Stroumung.
Dënnblechschweissen: Montagelück oder Prozessparameter?

Trennt d'Montagespalt vun de Prozessparameter op enger Dënnblech-Schweisslinn andeems Dir beim Ronnstoff an dem Formschratt ufänkt.
Mobil Schweessplattform: All Arrêt ass eng nei Installatioun

Eng mobil Schweessplattform muss ëmmer nach op all Parkpositioun nei feststellen, wou sech den Deel befënnt. D'Konditioune vum Site bestëmmen d'Widderhuelbarkeet.
D'Zäit vum Maschinnebetreiungszyklus ass net d'Geschwindegkeet vum Roboter

D'Zäit vum Maschinnebetreiungszyklus gëtt duerch d'Maschinnveraarbechtung, d'Iwwergabesequenzéierung an d'Stufe vum Deel festgeluecht, net duerch d'Geschwindegkeet vum Roboterarm.
HVAC-Kanalherstellung: Start beim Formungsschritt

Maacht eng Kaart vum Walzen, der Endformung an dem Umschalten, ier d'HVAC-Kanalfabrikatioun automatiséiert gëtt, well d'Formung d'Ronnheet, d'Passung an de Linnerhythmus bestëmmt.
Planung vun engem mobilen Schweessroboter: Kann den Deel bleiwen?

Plangt d'mobil Roboterschweißen vum Deel, dem Zougangswee an dem Sektiounsplang aus, amplaz vun der Roboterspezifikatioun auszegoen.
Automatesch Ëmfangsnahtschweißen: Stabiliséierung vun der Verbindung

Plangt automatesch Ëmfangsnahtschweißen ronderëm d'Anpassung, d'Spannung, den Auslaf, d'koordinéiert Rotatioun, den Zougang zum Brenner, d'Verschluss, d'Inspektioun an den Neistart.
Kollaborativ Roboterdispenséierung: Koordinatiounswee a Flow

Ingenieur fir kollaborativ Roboter ze dispenséieren ronderëm den Deelreferenzwäert, den Düsenofstand, d'Bahngeschwindegkeet, den Materialzoustand, d'Ventilsteierung, d'Inspektioun an d'Erhuelung.
Robotesch Schweessen a Schneiden: Zylinderweegrenzen

Iwwerpréift roboteresch Schweessen a Schneiden op Zylinder duerch ënnerstëtzte Profildaten, Werkzeugpositioun, Fräiraum, Servicer, Heisszoustand-Erhuelung an Tester.
Automatiséierung vum Antriebssystem am Automobilberäich: Interface-Checklëscht

Plan d'Automatiséierung vum Undriffsprozess am Automobilberäich ronderëm Inputen, physikaleschen Zoustand, Schnëttstellen, Testbeweiser, Ausnamrouting a konservativ Erhuelung.
SCARA Roboterapplikatioune fir séier Pick and Place

Plangt SCARA-Roboterapplikatiounen ronderëm Inputen, physeschen Zoustand, Schnëttstellen, Testbeweiser, Ausnamrouting a konservativ Erhuelung.