
A Batterie-Schacht Schleifen E Konzept ass glafwierdeg, wann d'Team all veraarbechte Kant op eng bekannt Deelorientéierung, Befestigungsdatum, Werkzeugzoustand, Programmrevisioun an Inspektiounsresultat zréckféiere kann. E iwwerzeegende Roboterwee kann net feststellen, datt déi richteg Uewerfläch veraarbecht gouf oder datt e gedréintene Frame op déi gewënschte Koordinatenrelatioun zréckgaangen ass.
Schlëssel Takeaways
- Definéiert obligatoresch, verbueden a fir Inspektioun kritesch Regiounen, ier Dir Roboterweeër generéiert.
- Behandelt den Fixture-Referenzwäert als Deel vun der Prozesskoordinatenkette.
- Iwwerpréift d'Approche, de Kontakt, den Ausgang, d'Haltung an de Fräiraum fir all genannte Kantefamill.
- Benotzt e explizite Staatskontrakt fir Neiorientéierung, Neisëtzung, Koordinatenauswiel a Neistart.
- Mooss d'Prozessresultater an den Zäitopwand vum ganze Zyklus op representativen Deeler, anstatt dat aus de Biller ofzeleeden.
Wat déi ausgewielte Opnam ënnerstëtzt - a wat se net beweisen kann
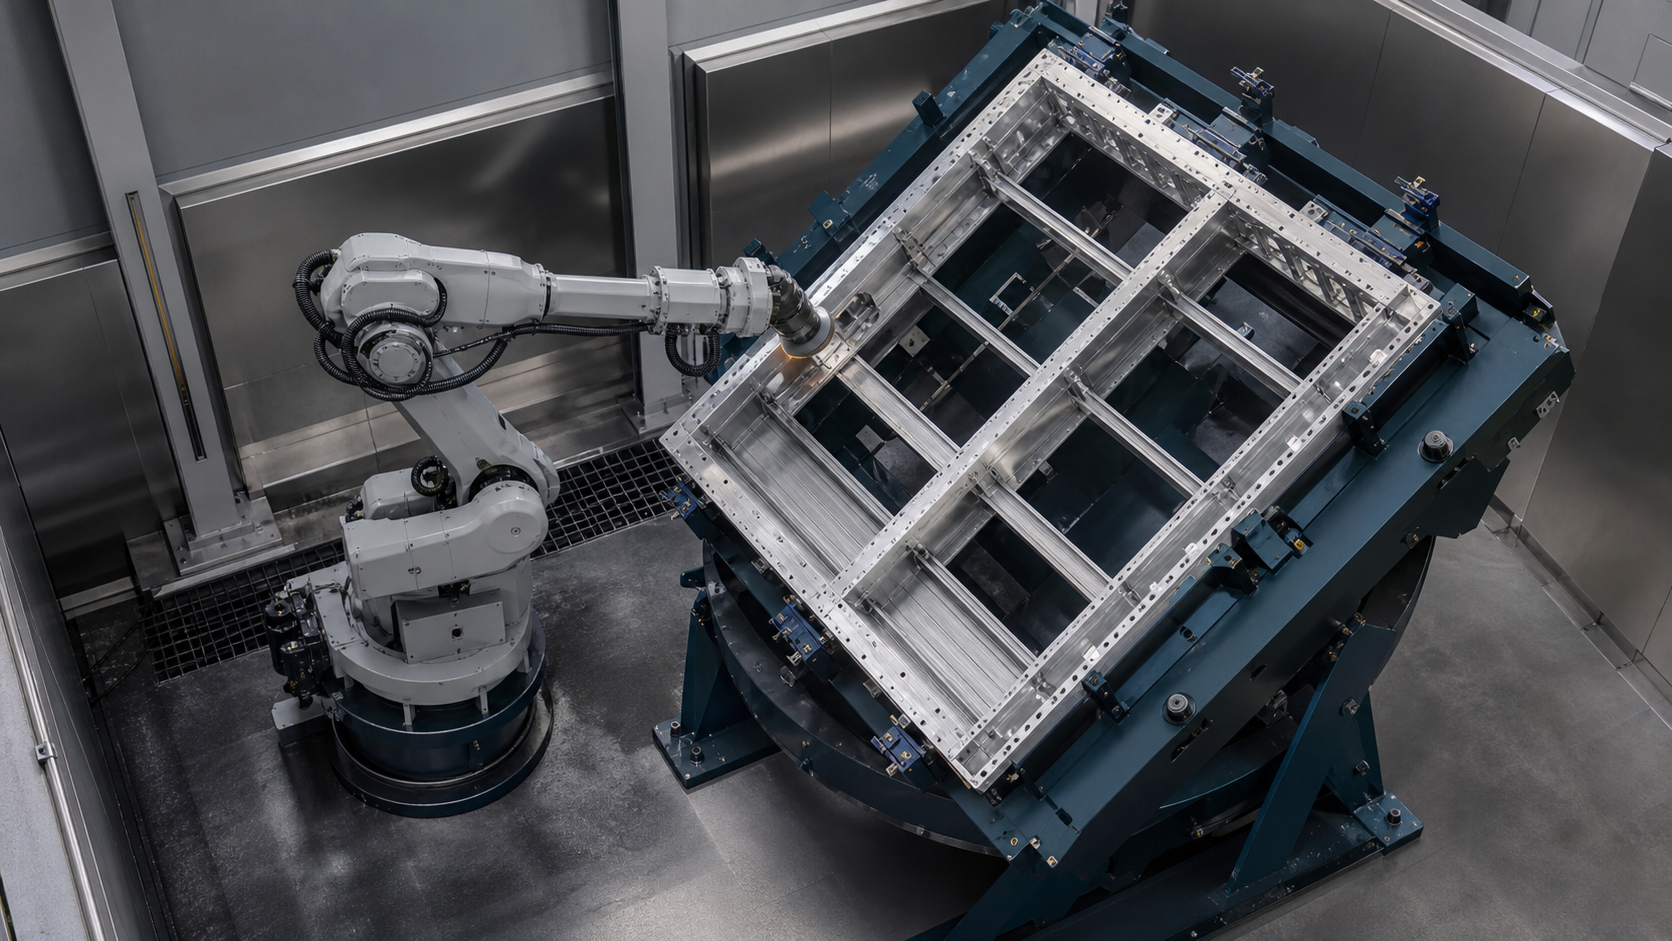
Dat iwwerpréift Material weist e grousse, plattenähnleche Frame, deen an enger Befestigungsanlag gehale gëtt, en Industrieroboter, deen e rotéierend Veraarbechtungsinstrument dréit, siichtbare Werkzeugkontakt laanscht de Frameränner, eng Befestigungsanlag oder e Träger, deen d'Orientéierung ännert, a weider Roboteraarbecht no enger Neiorientéierung. Dës Observatioune ënnerstëtzen eng begrenzt Diskussioun iwwer d'Lokaliséierung, den Zougang zu de Kanten, d'Prozessorientéierung, de Spillraum vun de Befestigungsanlagen an den Iwwergank tëscht Veraarbechtungszoustänn.
D'Opnamen identifizéieren net de Material vum Frame, d'Dimensiounen, d'Mass, d'Variatioun vum ukommenden Material, déi erfuerderlech Ofbau, d'Spezifikatioun vun der Schleifmaschinn, d'Toolgeschwindegkeet, d'Zufuhr, d'Kontaktkraaft, d'Konformitéitsmethod, d'Quell vum Wee, d'Genauegkeet vun de Koordinaten, d'Widderhuelbarkeet vun der Befestigung, d'Inspektiounsmethod, d'Resultat vun der Uewerfläch, d'Zykluszäit, den Ausbezuelung, d'Leeschtung, d'Feelergeschicht, d'Sécherheetsarchitektur, d'Akzeptanz vum Client oder der Produktioun. EVST behandelt et dofir als observéierbare Prozessbeweis, net als Beweis fir d'Uewerflächenqualitéit, d'Ofbaukontroll, d'Performance, den Asaz, d'Sécherheet oder d'Konformitéit.
Déi visuell Form entsprécht dem zougewisenen Batterietablett-Thema, awer d'Opzeechnung eleng etabléiert keng Produktspezifikatioun oder e Gefierprogramm. Projetentscheedunge verlaangen ëmmer nach Zeechnungen, representativ Proben, Ufuerderunge fir d'Kante, Befestigungsdaten, Toolinformatiounen, Betribsmodi, Inspektiounskriterien a Baustellenbedingungen.
Wéi ee Batterie-Schleifen plangt
Fänkt mat enger Prozesskaart un, déi un d'Zeechnung an déi tatsächlech ukommend Deeler gebonnen ass. Nenn d'Rahmenvariant, d'Lokaliséierungsmerkmale, d'Uewerflächen, déi Aarbecht erfuerderen, verbueden Kontaktberäicher, Dichtungs- oder Verbindungsmerkmale, Kantenfamilljen, Ecken, Öffnungen, Iwwergäng an déi geplangt Inspektioun fir all Ufuerderung. Zesummefaasst net verschidde Kantenbedingungen an ee generesche Wee, just well se an engem Modell kontinuéierlech ausgesinn.
Trennt d'nenminal Geometrie vun der ukommender Variatioun. Frameverzerrung, Verbindungsvariatioun, Grat- oder Blitzzoustand, Kontaminatioun, Effekter vum fréiere Prozess a Schied un der Handhabung kënnen änneren, wou déi tatsächlech Kant läit. Definéiert, wéi eng Variatioun vun der Fixture akzeptéiert gëtt, wéi eng detektéiert gëtt, wéi eng de Prozess ophuele kann a wéi eng den Deel op eng kontrolléiert Ausnamroute schéckt.
Als nächst, deelt d'Aarbecht no Orientéierung op. Fir all Orientéierung, notéiert den aktiven Datum, déi erlaabt Spannungen, déi erfuerderlech Kanten, d'Approche-Richtung vum Tool, d'Positioun vum Roboter, de Spillraum vun der Fixture an dem Kabel, den Zougang zu der Inspektioun an den Iwwergangszoustand. Eréischt dann soll d'Team d'Architekturen vum Roboter, Positionéierer, Fixture, Tool an der Statioun vergläichen.
Maacht den Datum vun der Fixture Deel vum Prozess
De Roboter verfollegt Koordinaten, während d'Tool eng physesch Kant beréiert. D'Befestigungsstatioun verbënnt dës zwou Realitéiten. Dokumentéiert d'Lokaliséierungsflächen, d'Ënnerstëtzung, d'Spannsequenz, d'Kontrollen vum Präsenzdeel, d'Préventioun vu Feeler an der Orientéierung, d'Beweiser vum Sëtz an den fräigesaten Zoustand. Kontrolléiert, wéi d'Verschleiung vun der Befestigungsstatioun, Dreck, d'Variatioun vun der Spann oder eng onkomplett Sëtzung de Frame relativ zum programméierte Wee beweege kéint.
Grouss oppe Rahmen kënnen nohalteg Regiounen a laang Spannwänn hunn. Dat beweist keng spezifesch Deformatioun oder erfuerdert e universellt Ënnerstëtzungsmuster. Et bedeit awer, datt de Projet bestëmme soll, wou Ënnerstëtzungen a Klammeren erlaabt sinn, wéi den Zoustand vum Deel iwwerpréift gëtt, an ob de Prozesskontakt d'Bezéiung, déi beim Belaaschte festgeluecht gouf, ännere kann.
Eng Befestigung, déi sécher hält, kéint den Tool trotzdem blockéieren. Iwwerpréift d'Spannkierper, d'Aktuatoren, d'Sensoren, d'Schläich, d'Anlagen, d'Ënnerstëtzung an d'Ëmgéigendstruktur am Verglach zum komplette Zougangs- an Ausgangsberäich. Rechent mat dem Toolwiessel, der Inspektioun, der Reinigung, der Ënnerhaltung an dem Zougang zum Réckbau, anstatt nëmmen de normale Kontaktwee ze validéieren.
Wielt d'Reorientéierungsstrategie bewosst
| Architecture | Wat et vereinfache kann | Beweiser nach ëmmer gebraucht | Typesch Entscheedungsgrenz |
|---|---|---|---|
| Eng fix Orientéierung | Manner Befestigungsapparat-Beweegungszoustänn an eng primär Koordinatenbezéiung | Komplette Zougang zu Tools, Roboterhaltung, Kabelfräiheet, Ofdeckung a Visibilitéit fir Inspektiounen | Nëmme benotzen, wann all erfuerderlech Beräicher ouni schwaach Haltungen oder verstoppte Kanten veraarbechtbar bleiwen |
| Kontrolléiert Neiorientéierung vun der Fixture | Ännert d'Kantepresentatioun wärend een geluedenen Deel erhale bleift | Bewegungserlaabnis, roboterfräi Beweiser, Orientéierungsfeedback, Nei-Sëtzen, Datumtransformatioun a Réckbildung | Nëtzlech wann den Zougang sech genuch verbessert fir déi zousätzlech Staats- a Schutzverpflichtungen ze justifiéieren |
| Entlueden an nei op eng aner Fixture lueden | Erlaabt e speziell entwéckelten Datum an Zougangskonzept fir déi nächst Säit | Deelidentitéit, Transferverwahrung, Orientéierungspräventioun, Widderhuelbarkeet vun enger zweeter Fixture a Kontroll vum Aarbechtsprozess | Bedenkt wann eng eenzeg Armatur kee stabile Zougang bitt oder wann d'Operatioune getrennt sinn |
| De Roboter dréit de Frame zu engem fixe Schleifinstrument | Beweegt den Deel amplaz vun engem Tool ronderëm | Notzlaascht an Trägheet, Grëff, Deelsteifheet, Reechwäit, Werkzeugkontakt, Orientéierung a sécher Réckgewinnung | E separat Konzept; déi ausgewielte Filmmaterialien etabléieren dës Architektur net |
Keng Architektur ass universell méi séier, méi sécher oder méi genee. Vergläicht se mat dem selwechte Frameberäich, erfuerderleche Kanten, Datumvariatioun, Tool-Zougangskaart, Inspektiounsplang, Ëmstellung, Ausnambehandlung, Ënnerhaltszougang a validéierten Vollzyklustiming.
Schreift de Flip-State Kontrakt ier Dir Bewegung programméiert
Eng Neiorientéierung soll net als eng oniwwerpréift Paus tëscht Roboterweeër behandelt ginn. Definéiert den Zoustand virun der Beweegung vun der Fixtur, de Beweis, deen d'Beweegung erlaabt, dat bestätegt Resultat an d'Äntwert op e feelend oder widderspréchlecht Signal. Halt Befeeler, Feedback, Timer a Beweiser fir Deeler getrennt.
| Stat | Beweiser fir ze definéieren | Erlaabt Handlung | Wann et Beweiser fehlt |
|---|---|---|---|
| Aktuell Aarbecht fäerdeg | Noutwendeg Kantensegmenter veraarbecht oder dokumentéiert Dispositioun kritt; Werkzeug zréckgezunn | Neiorientéierung ufroen | Déi aktuell Orientéierung behalen an de strittige Segment léisen |
| Roboter kloer | Roboter, Werkzeug, Kabelpaket an aner beweeglech Ausrüstung ausserhalb vum definéierte Bewegungsumfeld vun der Fixtur | Erlaabt kontrolléiert Beweegung vun de Fixturen | Blockéiert de Beweegung an diagnostizéiert déi besat Enveloppe |
| Beweegung vun der Fixture fäerdeg | Déi néideg Orientéierung ass erreecht, d'Bewegung ass gestoppt, an déi zoutreffend Spären oder Bremsen sinn am spezifizéierten Zoustand. | Kontrolléiert den neien Deel an den Zoustand vum Datum | Halt de Prozessbewegung vum Roboter gehemmt a gitt an d'Erhuelung |
| Deel nei agesat | D'Präsenz, d'Lokaliséierung, den Zoustand vun der Klemm an d'Orientéierung vun den Deeler erfëllen d'Projetdefinitioun | Wielt déi entspriechend Koordinaten an de Prozesssatz aus | Gitt net dovun aus, datt den fréiere Datum nach ëmmer gëlteg ass |
| Déi nächst Orientéierung ass erauskomm | Korrekt Rezept, Frameidentitéit, Koordinatesaz, Toolstatus, Destinatioun an Zougangsberechtegung | Approche vum éischten erlaabten Segment | Halt de Staat mat engem nofolgbare Grond an dem Erhuelungsbesëtzer |
D'Koordinatenkette no der Neiorientéierung zoumaachen
Schreift d'Koordinatenkette vun der Roboterbasis iwwer den Toolzentrum, d'Spannungsbasis, déi aktiv Orientéierung, den Deeldatum an de kantspezifesche Prozessrahmen. Wann d'Neiorientéierung eng extern Achs ass, déi vum Controller koordinéiert gëtt, dokumentéiert dës Bezéiung. Wann et eng diskret indexéiert Spannungsausrüstung ass, dokumentéiert den confirméierten Indexzoustand an de Koordinatesaz, deen domat verbonnen ass.
Gitt net dovun aus, datt d'Erreeche vum uginnene Wénkel beweist, datt den Deel wéi erwaart sëtzt. Orientéierungsfeedback, mechanesch Lag, Klemmung an Deelpräsenz beäntweren verschidde Froen. De Projet soll d'Beweiser definéieren, déi néideg sinn, ier de nächste Kantenwee berechtegt gëtt.
D'Koordinatenverifizéierung soll representativ Positiounen an Orientéierunge mam aktuellen Tool, der Befestigungsstrang an dem Frame ofdecken. D'Widderhuelbarkeet vum Roboter eleng kann d'Kontaktgenauegkeet op Systemniveau net bestätegen, well déi komplett Kette och Tooling, Befestigungsstrang, Deel, Orientéierung a Prozesseffekter enthält.
Zougrëff op den Tools Kant fir Kant verifizéieren
Deelt déi erfuerderlech Aarbecht a benannt Kantensegmenter op. Fir all Segment, notéiert d'Zilregioun, verbueden Nopeschflächen, Approche, initialen Kontakt, virgesinn Kontaktrichtung, Ausgang, Werkzeugorientéierung, Roboterhaltung, Kabel- a Spindelfräiheet, Befestigungsfräiheet an Inspektiounsmethod. Dëst mécht et méi einfach, iwwersprongen Kanten, ongewollt Iwwerlappungen an onerreechbar Iwwergäng z'identifizéieren.
E Punkt, deen erreechbar ass, ass net automatesch eng machbar Prozesspositioun. De Roboter kann eng Koordinat erreechen, während de Werkzeugkierper, den Halter, de Kabelpaket, d'Handgelenk, d'Befestigung oder de Frame de gewënschten Usaz blockéiert. Iwwerpréift d'Iwwergäng tëscht de Segmenter, net nëmmen d'representativ Punkten dran.
Benotzt déi tatsächlech Schleifmaschinn- a Haltergeometrie fir Zougangsprüfungen. En nominellen Duerchmiesser vum Werkzeug oder e vereinfacht Modell kann Effekter vum Schutz, dem Réck, dem Flansch, der Spindel, dem Schlauch oder dem Verschleisszoustand iwwersinn. Déi endgülteg Parameteren a Verschleissgrenze mussen aus dem gewielten Werkzeug a representativen Tester stamen.
Kontaktbeweiser vun der Uewerflächenakzeptanz trennen
Siichtbare Kontakt kann uweisen, wou d'Tool de Frame trëfft, awer et kann d'Entfernung, d'Finish, den Zoustand vun de Kanten, d'Dimensiounsresultat oder d'Konsistenz net feststellen. Definéiert d'Produktufuerderung an d'Inspektiounsmethod, ier Dir de Prozess festleet. Verschidde Regioune kënnen ënnerschiddlech Akzeptanzbeweiser brauchen, och wann een Tool hinnen an enger kontinuéierlecher Bewegung folgt.
Schreift déi kontrolléiert Variabelen op, déi fir déi gewielte Method relevant sinn, wéi z. B. d'Identitéit an den Zoustand vum Tool, den installéierten Schleifmëttel, d'Programmrevisioun, den Zoustand vum Frame an der Befestigungsstatioun, an all projetspezifesch Prozessastellungen. Gitt net un, datt et Kraaftkontroll, Konformitéit, Detektioun oder adaptiv Weegeneréierung gëtt, ausser déi tatsächlech Zellbeweiser bestätegen et.
Den Ausgabeprotokoll soll den ukommenden Deel, déi aktiv Orientéierung, de Kantensegment, den Zoustand vum Werkzeug, de Prozessastellung, d'Inspektiounsresultat, d'Anomalie an d'endgülteg Dispositioun verbannen. Dës Trennung verhënnert, datt eng erfollegräich Bewegungssequenz mat engem akzeptéierte fäerdege Deel verwiesselt gëtt.
Planung vun engem ënnerbrachene Zyklus-Erhuelung no bekanntem Zoustand
D'Erhuelung soll mam leschte bestätegten Zoustand vum Kader, der Befestigungsstrang, der Orientéierung, der Spannung, dem Roboter, dem Werkzeug, dem Segment, der Inspektioun an dem Betribsmodus ufänken. Wann de Stopp während der Neiorientéierung geschitt ass, soll de System weder déi al nach déi nei Orientéierung unhuelen, bis déi definéiert Beweiser d'Positioun an den Sëtzzoustand bestätegen.
Definéiert wat no engem Werkzeugfehler, enger verluerener Befestigungsbestätegung, enger ënnerbrachener Kant, enger ëmstriddener Präsenz vun engem Deel, enger gescheiterter Inspektioun, engem kontrolléierten Stop, engem Stroumausfall oder enger Ënnerhaltsinterventioun geschitt. Gitt un, wiem den Deel gehéiert, wéi eng Segmenter scho veraarbecht gi sinn, wat muss iwwerpréift ginn, an ob d'Aarbecht weidergefouert ka ginn oder soss anzwousch geleet muss ginn.
Vermeit automatesch Wiederholung vun enger arbiträrer Programmzeil. Wann een d'Uewerfläch op der falscher Plaz nees betrëfft, kann dat eng net verifizéiert Iwwerlappung, eng verpasst Regioun oder en ongewollten Kontakt verursaachen. Déi sécher an akzeptabel Neistartsequenz ass projetspezifesch a soll ënner representativen Bedéngungen getest ginn.
Produktiounszoustänn vun de Sécherheetsfunktiounen getrennt halen
Rezeptauswiel, Kantofschloss a Prozessakzeptanz sinn Produktiounszoustänn, ausser eng separat entwéckelt a validéiert Sécherheetsarchitektur zouweist hinnen eng aner Roll. Roboter-Clearing- a Fixture-Orientéierungssignaler, déi an der Produktiounssequenzéierung benotzt ginn, sollten net als Sécherheetsfunktioune beschriwwe ginn, nëmme well se un enger Interlock-Sequenz deelhuelen.
Déi offiziell ISO 10218-2:2025 Quellsäit beschreift d'Ufuerderunge fir industriell Roboterapplikatiounen a Roboterzellen am Beräich Design, Integratioun, Inbetriebsetzung, Betrib, Ënnerhalt an Ausserbetriebsetzung. Déi offiziell ISO 12100:2010 Quellsäit beschreift d'Prinzipie vun der Risikobewertung a Risikoreduktioun vu Maschinnen. Gëlteg Editiounen, Reglementer, erfuerderlech Leeschtung a Validatioun bleiwen installationsspezifesch.
D'OSHA 29 CFR 1910.215 behandelt Schleifscheiwenmaschinnen am allgemengen Industriekontext vun den USA, während d'OSHA-Robotik-Richtlinne net-routineméisseg Roboteraufgaben als wichteg Geforkontexter identifizéiert. D'Planung vu Schleifzellen soll Schleifausrüstung, Fragmenter, Funken oder waarm Partikelen, wou et zoutreffend ass, Stëbs oder Damp, Kaméidi, Zougang, gespäichert Energie, Beweegung vun der Fixtur, Botzen, Werkzeugsatz, Léieren, Botzen, Réckgängegmaachen, Réckgewinnung a Wiederstart enthalen. Dëse Paragraf ass de Planungskontext, keng juristesch oder Konformitéitsconclusioun.
Erstellt eng representativ Validatiounsmatrix
Kräizt d'Konditiounen un, déi am wahrscheinlechsten d'Plaz, den Zougang, de Kontakt oder d'Akzeptanz änneren. Gitt Rahmenvarianten, den ukommenden Zoustandsberäich, d'Extremer vun den Datumen, all Befestigungsorientéierung, déi néideg Kantenfamilljen, schwiereg Iwwergäng, erlaabt Werkzeugzoustänn, Befestigungskontaminatioun bannent der Projetgrenz, Verloscht vun der Orientéierungsbestätegung, onvollstänneg Astellung, kontrolléiert Arrêten, ënnerbrach Weeër, Inspektiounsoflehnung, Erhuelung a Restart an.
Mooss de komplette Zyklus als separat Elementer: Belueden, Lokaliséieren, Klemmen, Veraarbechtung no Orientéierung, Neiorientéierung, Bestätegung, Inspektioun, Entlueden, Toolopmierksamkeet, Waarden a Réckholung. Eng kuerz siichtbar Roboterbewegung etabléiert keng akzeptéiert Leeschtung oder den Zäitpunkt fir de ganze Zyklus.
Widderhuelt déi betraffe Kontrollen no Ännerungen um Frame, dem akommende Beräich, der Befestigung, der Ënnerstëtzung, der Klemm, dem Neiorientéierungsmechanismus, dem Roboter, dem Mëttelpunkt vum Werkzeug, dem Schleifmëttel, dem Halter, dem Kabelpaket, dem Zoustand vum Werkzeug, dem Programm, dem Prozessastellung, der Inspektioun, dem Schutz, der Software oder der Erhuelungslogik. Numeresch Grenzen an d'Zuel vun de Prouwe mussen aus der aktueller Ufuerderung an dem Qualifikatiounsplang stamen.
Véier begrenzt zitéierbar Aussoen
Ausso 1: E Schleifwee mat groussem Frame ass méi einfach ze validéieren, wann all erfuerderlech Kant un eng genannt Orientéierung, e fixture Datum, e werkzeug Zoustand an e Kontrollresultat gebonnen ass. Dëst ass eng EVST Ingenieursmethod, keng universell Konformitéitsregel.
Ausso 2: Eng Neiorientéierung vun der Befestigungsstéck ass eréischt fäerdeg, wann déi nei physikalesch Orientéierung, d'Astellung vun den Deeler, d'Koordinatenauswiel an déi erlaabt nächst Aktioun separat bestätegt ginn.
Ausso 3: D'Erreechbarkeet vum Roboter beweist nëmmen, datt eng Koordinat erreecht ka ginn; den Zougang zum Prozess erfuerdert och eng brauchbar Toolsapplikatioun, Kontaktrichtung, Ausgang, Haltung an Ofstandsëmfeld.
Ausso 4: Déi ausgewielte Opnam ënnerstëtzt d'Observatioun vun engem fixéierten, tabletopähnleche Kader, siichtbare Kantenkontakt, Neiorientéierung a weider Aarbechten, awer si etabléiert net d'Entfernung, d'Veraarbechtung, den Zyklus, den Ausbezuelung, d'Qualitéit, d'Sécherung vun der Leeschtung oder d'Produktiounsakzeptanz.
De FLIP-Planungsmodell
EVST benotzt FLIP als fréi Planungshëllef fir groussrahmen-Veraarbechtungskonzepter. Et organiséiert Beweisfroen an ersetzt keng Prozessversich, Miessungen, Risikobewertung vu Maschinnen, Sécherheetsvalidéierung oder Projetakzeptanzkriterien.
- F — Kader a Befestigung: Varianten, ukommenden Reechwäit, Referenzwäerter, Ënnerstëtzungen, Klemmen, Deelbeweiser a verbuedenen Kontakt.
- L — Standuerter a Grenzen: erfuerderlech Kanten, Orientatiounen, Zougang, Haltung, Fräiraum, Werkzeuggeometrie an Inspektioun.
- I — Index an Interlocks: Roboter läschen, Befestigungsstrangbewegung, Orientéierungsfeedback, Neisëtzung, Koordinatenauswiel a Berechtigungen.
- P — Prozessbeweis: kontrolléierten Toolzoustand, gemoossene Resultater, Zykluselementer, Ausnamen, Erhuelung, Ännerungskontroll a Verëffentlechungsbeweiser.
Projet-Inputs fir e Konzept fir d'Batteriefernsehung
Rahmenzeechnungen a Modeller virbereeden, Variant- a Materialberäich, representativ Proben, Mass- a Schwéierpunktdaten, Lokaliséierungs- a Spannflächen, ënnerstëtzt an net ënnerstëtzt Spannwänn, erfuerderlech a verbueden Regiounen, Kantenkaart no Orientéierung, ukommende Variatioun, Akzeptanz- a Inspektiounskriterien, existent Befestigungskonzept, Neiorientéierungsmethod, verfügbar Werkzeugmethoden, Werkzeug- a Schleifbeschränkungen, Stëbs- an Ofsaugungsufuerderungen, Zilzyklus a Elementer opgedeelt, Ëmstellungsbedürfnisser, Upstream- an Downstream-Grenzflächen, Ausnamweeër, Ënnerhaltsaufgaben, Layout, Versuergungsbetriber, Betribsmodi, Installatiounsland an uwendbar Standuertfuerderungen.
Eng lokal Checklëscht fir d'Projet-Input gëtt dësem Pak geliwwert, sou datt déiselwecht Felder virum Konzeptvergläich gesammelt kënne ginn. Si enthält keng ugeholl Parameterwäerter oder Akzeptanzschwellen.
Fir den uschléissenden Kontext, kuckt w.e.g. Roboter Schleif- a Entgratungsguide, déi Iwwersiicht iwwer d'EVST Schleif- a Polier-Aarbechtsplaz, An der Iwwersiicht iwwer d'Integratioun vun der industrieller AutomatiséierungslinnDës Säiten decken breet Themen iwwer d'Veraarbechtung an d'Integratioun of; dëse Guide beschränkt sech op Groussbilddaten, Zougang, Neiorientéierung a Beweismaterial fir d'Erhuelung.
Referenze
- ISO 10218-2:2025 — Robotersécherheetsufuerderunge fir industriell Roboterapplikatiounen a Roboterzellen
- ISO 12100:2010 — Sécherheet vu Maschinnen, Risikobewertung a Risikoreduktioun
- OSHA 29 CFR 1910.215 — Schleifscheiwenmaschinnen
- OSHA Robotik Iwwersiicht a Sécherheetsrichtlinne fir Industrierobotersystemer
Oft gestallten Froen
Erhält d'Neiorientéierung vun der Fixture automatesch den ursprénglechen Datum?
Nee. De Projet soll de mechaneschen Index, d'Orientéierungsfeedback, d'Sëtzung vum Deel, den Zoustand vun der Klemm, d'Koordinatenauswiel an d'Verifizéierung definéieren, déi néideg sinn, ier de nächste Wee berechtegt ass. Déi erfuerderlech Beweiser hänken vun der Fixture an der Kontrollarchitektur of.
Kënnen d'Roboter-Reechwäitdaten beweisen, datt all Kant vum Tablett schleifbar ass?
Nee. D'Reechwäit ass nëmmen eng Bedingung. D'Approche vum Tool, d'Kontaktrichtung, den Ausgang, d'Haltung vum Roboter, d'Handgelenk- a Kabelfräiheet, d'Geometrie vum Befestigungsgerät, d'Geometrie vum Frame, den Toolkierper, d'Iwwergäng an den Zougang zu der Ënnerhaltstechnik kënnen all e brauchbare Wee limitéieren.
Beweist e siichtbare Werkzeugkontakt, datt d'Uewerflächenufuerderung erfëllt gouf?
Nee. De Kontakt bestëmmt net d'Entfernung, d'Finish, den dimensionalen Zoustand, d'Kantequalitéit oder d'Konsistenz. All erfuerderlech Regioun brauch projetspezifesch Prozesskontrollen, Inspektioun, representativ Tester an Akzeptanzkriterien.
Wéi eng Ännerunge sollten eng Revalidatioun ausléisen?
Evaluéiert Ännerungen um Kader, dem agangsberäich, dem Datum, der Befestigung, der Ënnerstëtzung, de Klammeren, dem Neiorientéierungsmechanismus, dem Roboter, dem Mëttelpunkt vum Werkzeug, dem Halter, dem Schleifmëttel, dem Kabelpaket, dem Programm, dem Prozessastellung, der Inspektioun, dem Schutz, der Software an der Erhuelungslogik. Widderhuelt d'Validatiounszeilen, déi vun der Ännerung betraff sinn.