
Robotertransfer an enger Trainingszell: Definéiert d'Handoffs virum Programméieren
Eng Trainingszell mat verschiddene Statiounen ass nëtzlech, well se d'Grenzflächen opdeckt, déi entscheeden, ob den Transfer vum Roboter stabil ass: wéi en Deel lokaliséiert ass, wéini eng Befestigung en lassléisst, wou de Grëff eran ka goen, a wéi d'Zell sech no enger Ënnerbriechung erhëlt. An dësem Fall beweegt sech en orange Industrieroboter tëscht verschiddene Befestigungen, während schwaarz-wäiss ronn oder zylindresch Komponenten sichtbar bleiwen. Déi praktesch Designfro ass net nëmmen, ob de Roboter all Statioun erreeche kann. Et geet drëm, ob all Iwwergab en widderhuelbare Zoustand huet, deen d'Steierungen bestätege kënnen.
Schéckt dem EVST Är Deelzeechnung, d'Statiounslayout an den deeglechen Outputziel fir eng virleefeg Zell- a Zyklusbeurteilung: https://www.evsint.com/contact/#quote
Liest d'Streck als eng Sequenz vun Iwwergaben
Déi siichtbar Streck kräizt verschidde kompakt Statiounen. Op der éischter Statioun kënnt de Roboter enger Fixture-Zon un. Dann ännert hien seng Haltung iwwer Statiounen, déi ronn Deeler a Lokaliséierungsfeatures enthalen, ier en iwwer d'Zell zréckkënnt. Dëst léisst sech am beschten als eng Kette vun Iwwergaben iwwerpréiwen: presentéieren, lokaliséieren, gräifen, lassloossen, läschen a bestätegen.
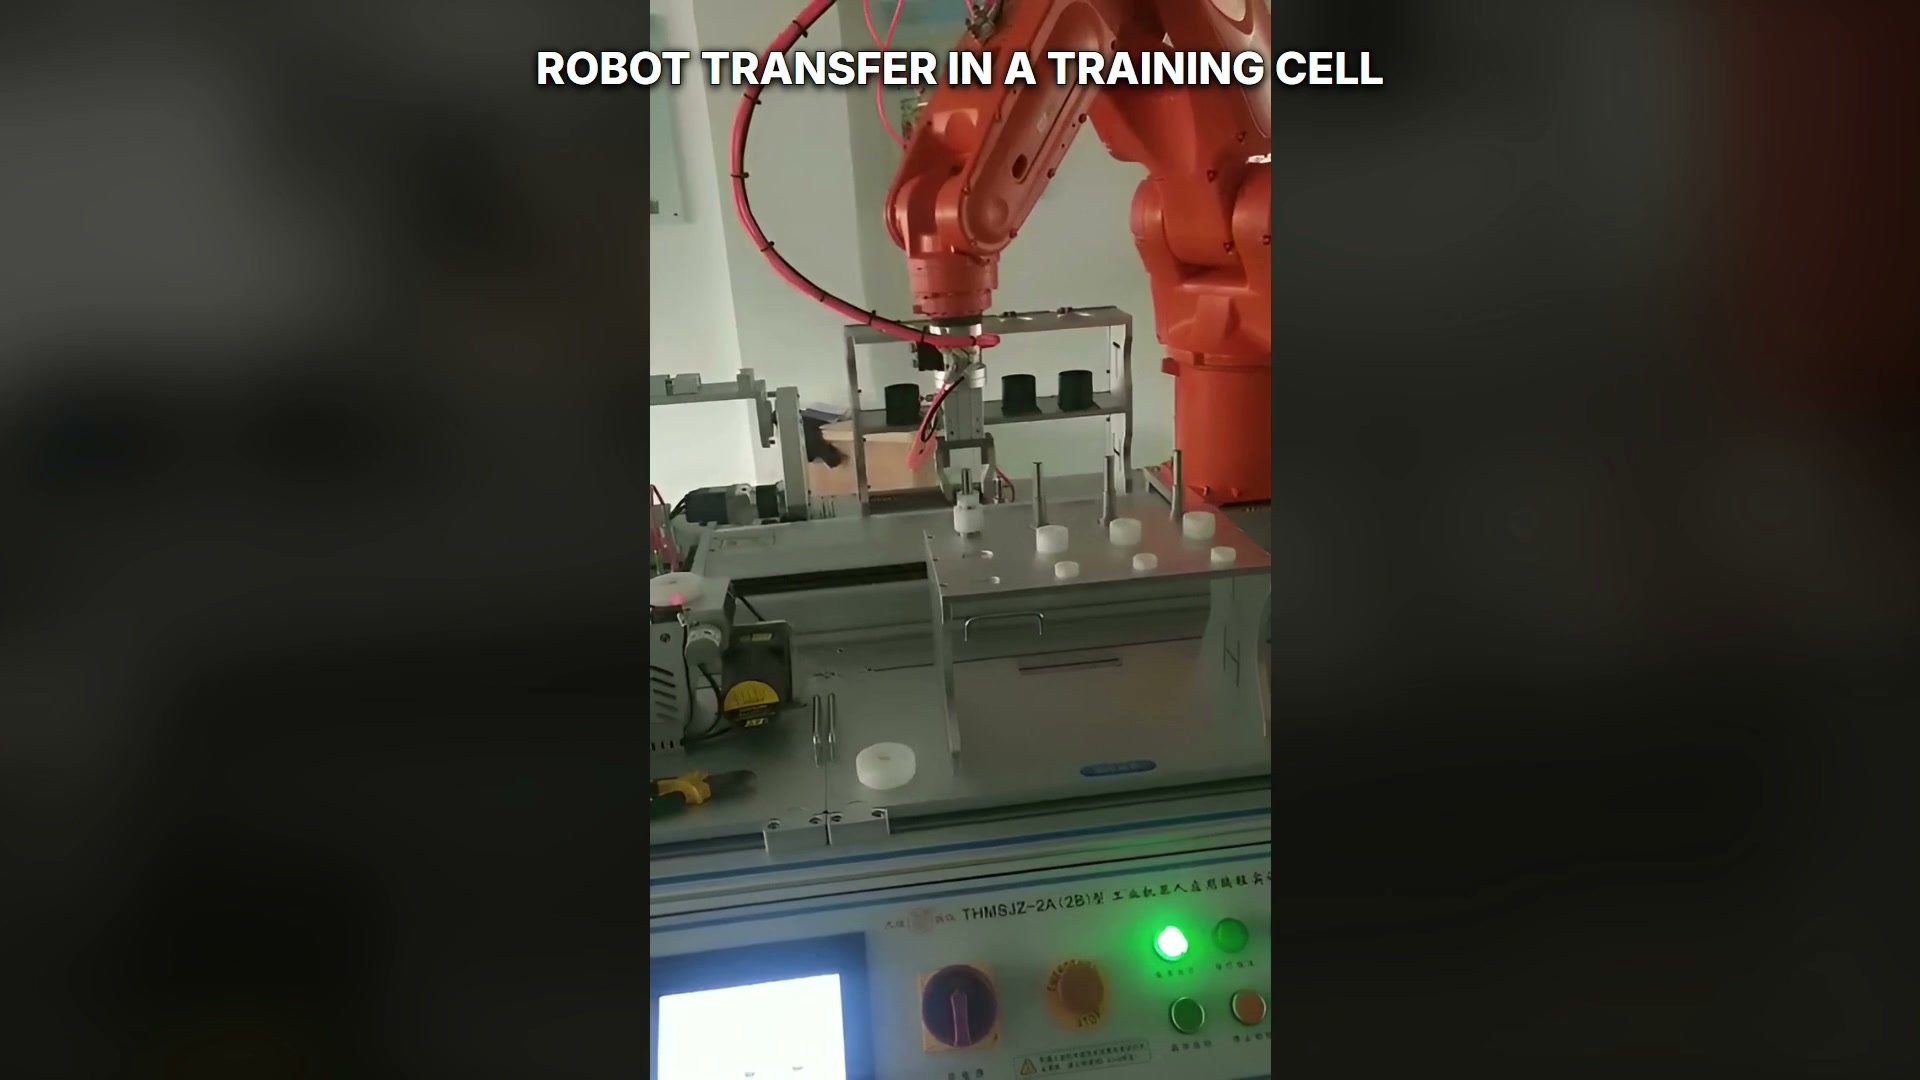
De Roboter kënnt enger Fixturezon an der Multistationszell un.
E Keefer soll all Zoustand d'Besëtzrecht zouweisen. D'Fixture besëtzt d'Plazéierung vum Deel an den Zoustand vum Klemm. Den Endeffektor besëtzt d'Grëffbestätegung. De Statiounscontroller huet d'Erlaabnes fir anzegoen an ze goen. De Roboterprogramm verbënnt dës Zoustänn, awer et sollt net gefrot ginn, fir en onstabilen Datum oder en zweideitegen Ausléisungssignal ze kompenséieren.
Fixéiert den Datum ier Dir d'Bewegung optimiséiert
Ronn an zylindresch Deeler kënne sech rotéieren, op verschiddenen Héichten leien oder ähnlech ausgesinn Enden hunn. E robust Konzept fänkt dofir mam physeschen Datum un. Spezifizéiert wéi eng Uewerfläch d'Radialpositioun kontrolléiert, wéi eng Feature d'Axialpositioun kontrolléiert a wéi eng falsch Sëtzplazéierung erkannt gëtt. Wann verschidde Statiounen verschidden Datumer benotzen, dokumentéiert d'Transformatioun tëscht hinnen anstatt Iech eleng op geléiert Punkten ze verloossen.
Déiselwecht Disziplin gëllt fir de Grëffer. Definéiert déi erlaabt Kontaktflächen, den erfuerderleche Spillraum, den akzeptablen Orientéierungsberäich an d'Konditioun, déi e séchere Grëff garantéiert. Allgemeng Optioune sinn d'Detektioun vun der Kieferpositioun, d'Iwwerwaachung vum Drock oder der Vakuum, an d'Detektioun vun der externer Präsenz. Wielt d'Detektiounsarchitektur aus der Deelgeometrie, den erlaabte Kontaktflächen, den Statiounsinterfaces an der Risikobewertung vum Projet.
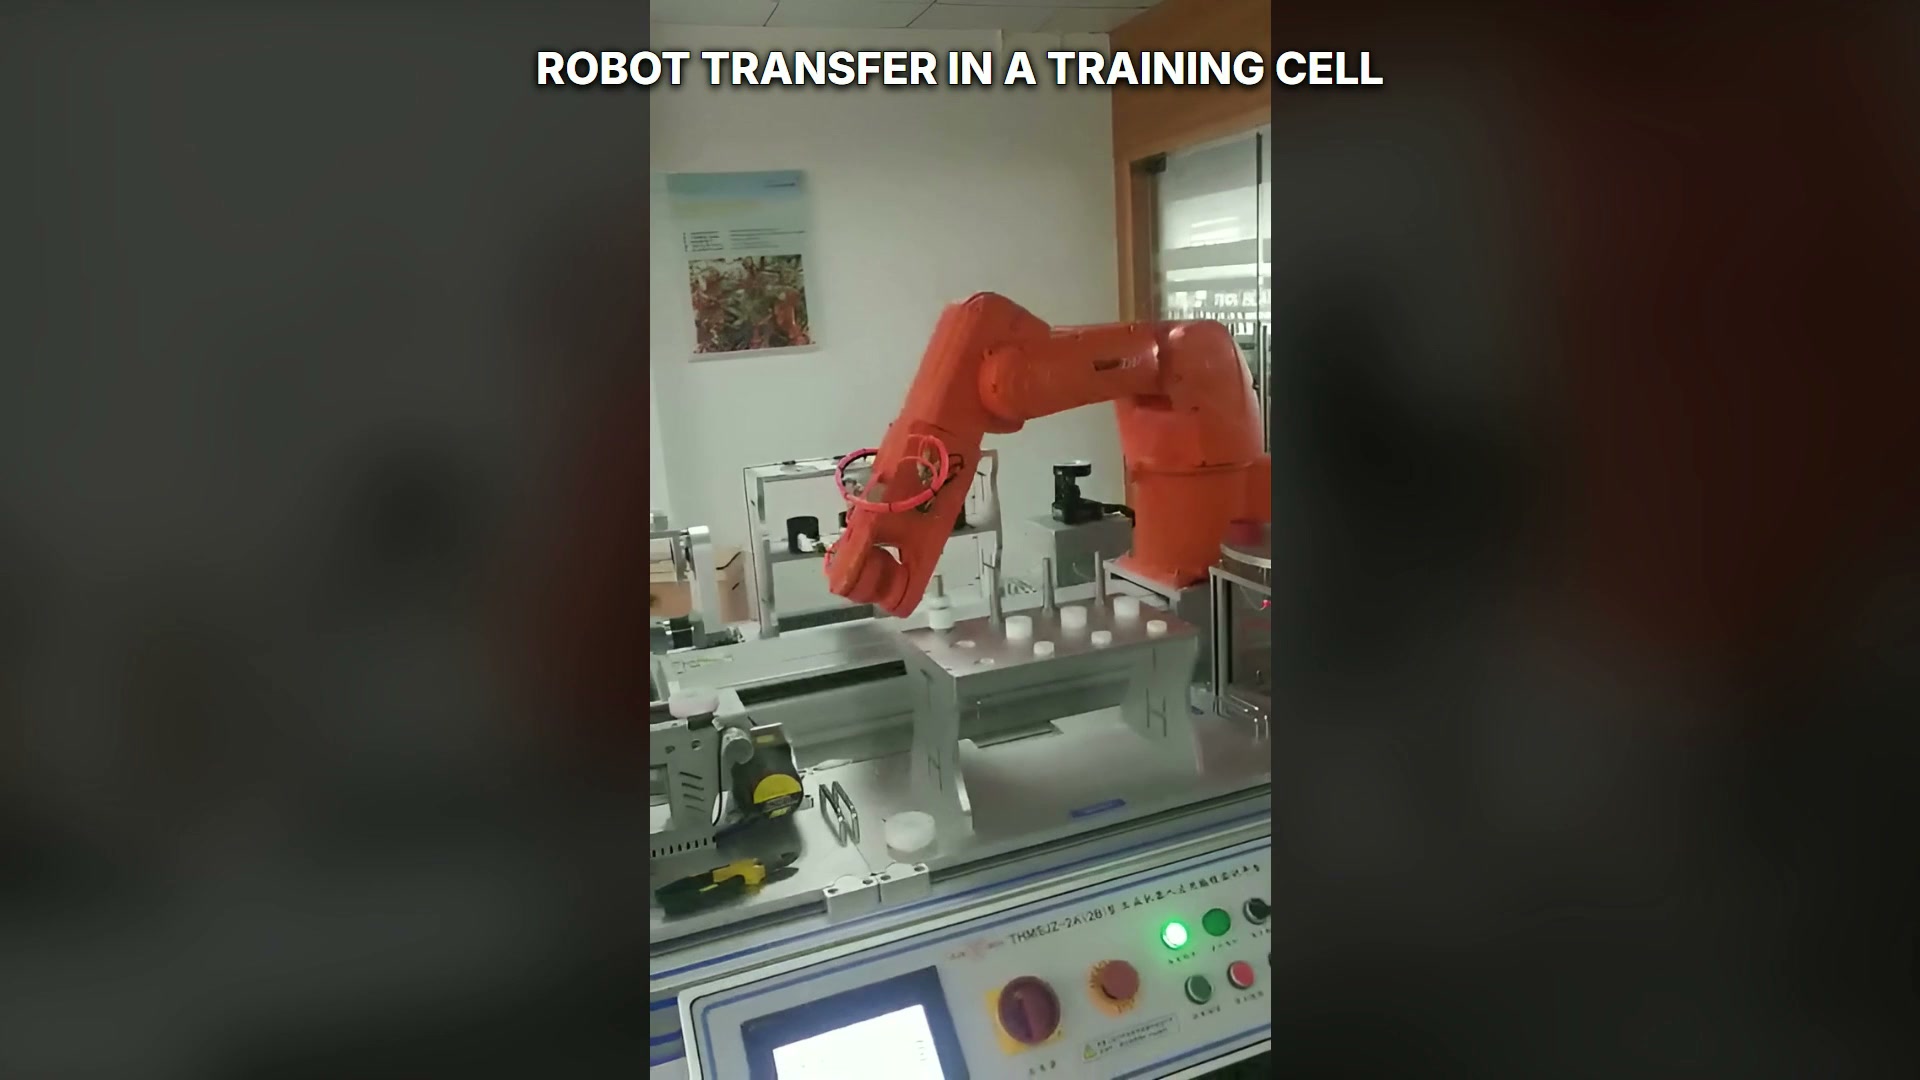
De Roboter ass tëscht benachbarten Armaturen positionéiert, wou ronn Komponenten an d'Positiounshardware sichtbar sinn.
Erstellt eng Statiounsberechtegungsmatrix
Eng kompakt Zell profitéiert vun enger schrëftlecher Erlaabnismatrix virun der Programméierung. Fir all Statioun, gitt d'Konditioune fir den Entrée vum Roboter, d'Ofhuele vun Deeler, d'Plazéierung vun Deeler an den Ausgang vum Roboter op. Typesch Inputen enthalen Schutzzoustand, Klemmzoustand, Statiounsbereetstatus, Deelpräsentstatus a Bestätegung vum Endeffektor.
| Iwwerreechung | Noutwendeg Projet-Inputen | Akzeptanzkontroll |
|---|---|---|
| Statioun zum Grëffer | Deeldatum, Verëffentlechungszoustand, Entrée-Zouloossung | Den Deel gëtt zréckbehalen an d'Fräiloossung vun der Fixture gouf confirméiert |
| Grëffer op d'Statioun | Placementdatum, Klemmsequenz, Réckzuchswee | Den Deel gëtt agesat, ier de Grëff lassgeet |
| Statioun zu Statioun | Erlaabt Orientéierung, Kollisiounsëmfeld, Kabelverlaf | De Roboter läscht béid Armaturen duerch de ganze Wee |
| Neistart no engem Stopp | Bekannten Deelzoustand, erëmzefaassende Schrëtt, sécher Réckzuch | D'Erhuelung duplizéiert keng Pick oder Release |
Dës Matrix verwandelt vage Koordinatioun an testbar Verhalen. Si hëlleft och Kontrollen, Tools an Roboterteams, déiselwecht Sequenz ze iwwerpréiwen, anstatt eenzel Deeler vun der Zell ze optimiséieren.
Behandelt d'Erhuelung als Deel vum Transferzyklus
Trainingszellen weisen dacks nominell Bewegung gutt, awer och d'Produktiounstechnik brauch e Plang fir d'Erhuelung. OSHA Kapitel fir industriell Robotersystemer liwwert en allgemenge Kontext fir d'Risikobewertung, an den EVST Iwwersiicht iwwer Maschinnebetreiung weist wéi den Deelfloss an d'Grenzflächen op Zellniveau iwwerpréift ginn. Definéiert wat geschitt wann de Roboter no der Gräifung awer virum Läschen vun enger Befestigungsanlag ophält, wann eng Statioun den Empfang net confirméiert oder wann en Operateur en Deel während enger kontrolléierter Interventioun ewechhëlt.
Benotzt eng zoustandsbaséiert Erhuelung amplaz op eng Programmzeil ze sprangen. De Controller soll bestëmmen, wou den Deel sech vermutt befënnt, ob de Grëffer en hält, ob eng Befestigungsstéck op oder zou ass, a wéi eng Bewegung virun där Kombinatioun sécher ass. Manuell Erhuelungsschrëtt sollten déiselwecht Zoustandsdefinitioune wéi den automateschen Operatioun benotzen.
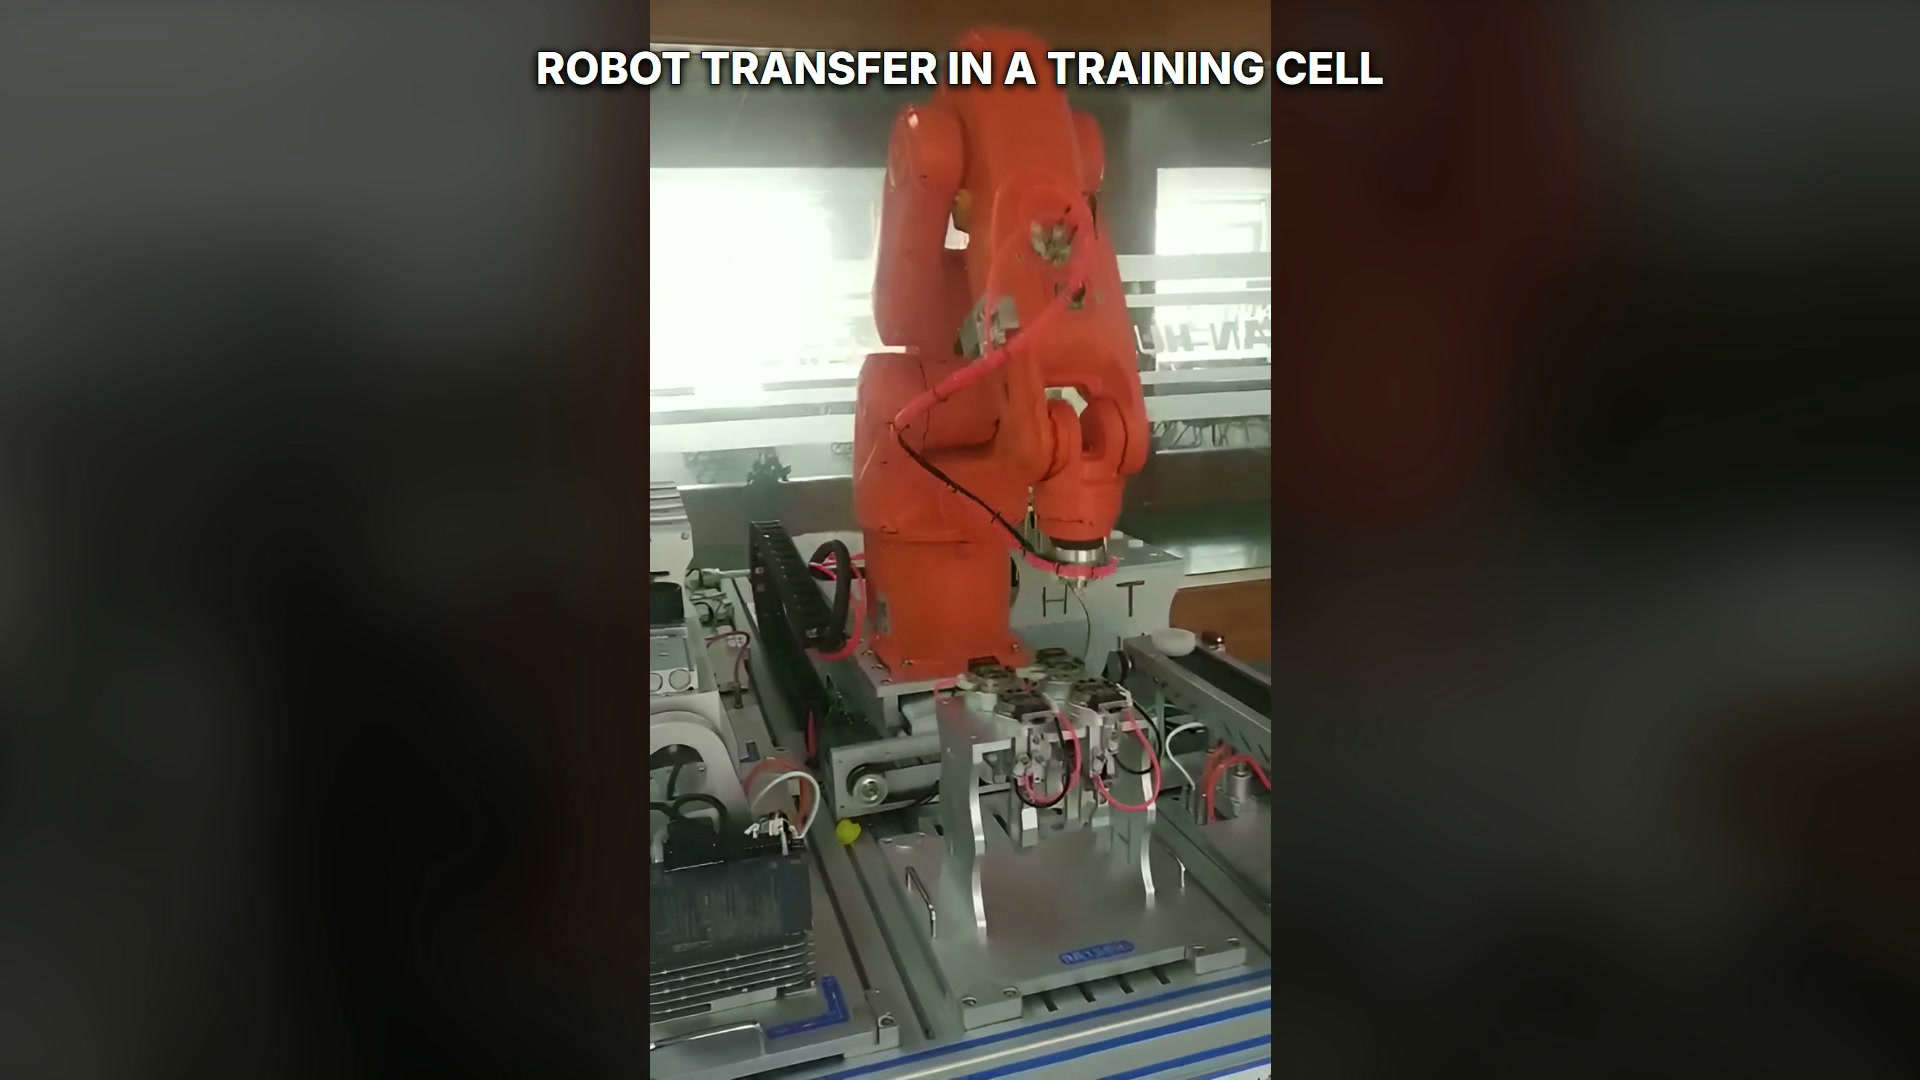
De Roboter ass an der Zell mat verschiddene Statiounen positionéiert, mat verschiddenen Armaturen am Siichtfeld.
Zykluszäit op den Grenzflächen moossen
Robotergeschwindegkeet ass nëmmen en Deel vum Takt. Mooss d'Opmaache an d'Schließe vun der Fixture, d'Veraarbechtung vun der Statioun, d'Signallatenz, d'Grëffbestätegung an d'Waardezäit tëscht de Statiounen. Schreift dës separat bei der Akzeptanz op, fir datt Verspéidungen dem richtegen Interface zougewise kënne ginn. Mooss mat der vereinbarter Deelerfamill, de Statiounsbedingungen an den Erhuelungsregelen, a mellt dann d'Bewegung, d'Interface an d'Waardezäit separat.
Froen, déi Keefer sech solle stellen
Wéi eng Informatioune solle fir d'éischt geliwwert ginn?
Liwwert Zeechnunge vun Deeler oder Proben, zulässlech Kontaktflächen, Statiounslayout, Maschinn- oder Armaturensignaler, erfuerderlech Orientéierungen, Ëmstellungsberäich an deeglecht Leeschtungszil.
Wéi solle verschidde Fixtures een Roboter deelen?
Definéiert eng explizit Erlaabnismatrix a Prioritéitsregel. De Roboter soll nëmmen eran, wann d'Zil-Fixture an engem bekannte sécheren Zoustand ass, an all Verëffentlechung soll virum Réckzuch bestätegt ginn.
Wat mécht d'Erhuelung testbar?
Erstellt Akzeptanzfäll fir Arrêten virum Ophuele, nom Gräifen, beim Transfert an nom Placement. All Fall soll den bekannten Zoustand, déi erlaabt Handlung vum Bedreiwer an de séchere Wiederstartwee definéieren.
Wéini soll d'Zykluszäit gemooss ginn?
Mooss nodeems d'Plazéierung vun den Deeler, de Grëff, d'Statiounssignaler an d'Erhuelungslogik stabil sinn, mat de vereinbarte Betribsbedingungen an engem representativen Laf.
Fir eng Projetiwwerpréiwung, schéckt d'Zeechnung vum Deel, d'Statiounslayout, d'Interfacelëscht an den deeglechen Ausgabeziel un EVST: https://www.evsint.com/contact/#quote oder sales@evsrobot.com.
Fallkontext: eng Léierzell, déi den Transfer vun Deeler vun enger Statioun zu enger anerer demonstréiert.