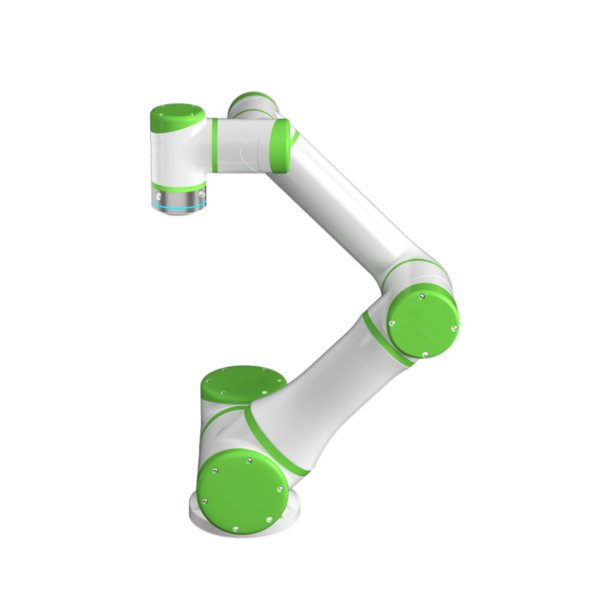
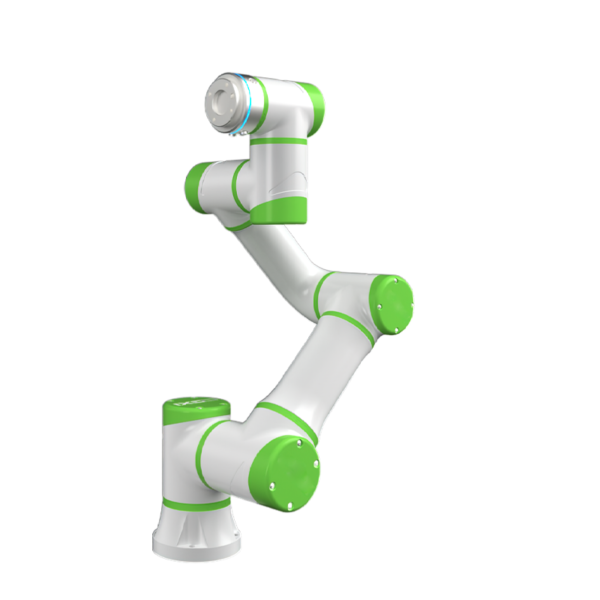
| მოდელი | QJR7-900 რობოტი | ||
| თავისუფლების ხარისხი | 6 | ||
| Payload | 7kg | ||
| ფრთების სიგრძე | 903.5mm | ||
| განმეორებადობა^2 | ± 0.02 მმ | ||
| მექანიკური ლიმიტის დიაპაზონი |
1 ღერძი | ± 182 ° | |
| 2 ღერძი | +132 °, -94 ° | ||
| 3 ღერძი | +74°, -187° | ||
| 4 ღერძი | ± 172 ° | ||
| 5 ღერძი | ± 125 ° | ||
| 6 ღერძი | ± 360 ° | ||
| მაქსიმალური დაჩქარდეს |
1 ღერძი | 5.6 რადი / წმ | 320 °/წმ |
| 2 ღერძი | 4.5 რადი / წმ | 258 °/წმ | |
| 3 ღერძი | 7 რადი / წმ | 401°/წმ | |
| 4 ღერძი | 7.5 რადი / წმ | 429 °/წმ | |
| 5 ღერძი | 7.5 რადი / წმ | 429 °/წმ | |
| 6 ღერძი | 12 რადი / წმ | 687 °/წმ | |
| დასაშვებია ბრუნვა |
4 ღერძი | 33.6N.m | |
| 5 ღერძი | 18.4 ნმ | ||
| 6 ღერძი | 15.8N.m | ||
| მომენტი ინერცია |
4 ღერძი | 1.61 კგ.მ 2 | |
| 5 ღერძი | 0.97 კგ.მ2 | ||
| 6 ღერძი | 0.42 კგ.მ2 | ||
| სხეულის წონა | 47 კგ | ||
| დაცვის დონე | IP65 | ||
| მონტაჟი გარემოს |
ტემპერატურა | 0 ~ 45 ℃ | |
| სინესტე | 20% ~ 80% RH (კონდენსაციის გარეშე) | ||
| ვიბრაცია | <4.9 მ/წმ 2 (0.5 გ) | ||
| სხვა | მოერიდეთ აალებადი და კოროზიულ გაზებს და სითხეებს; მოერიდეთ კონტაქტს წყალთან, ზეთთან, მტვერთან და ა.შ.; შეინახეთ შორს ელექტრული ხმაურის წყაროები. |
||
| ბატარეის ტევადობის | 1.5 კვა (იასკავა 1.0 კვა) | ||
| ინსტალაციის მეთოდი | სახმელეთო მონტაჟი, შეჩერებული მონტაჟი. | ||