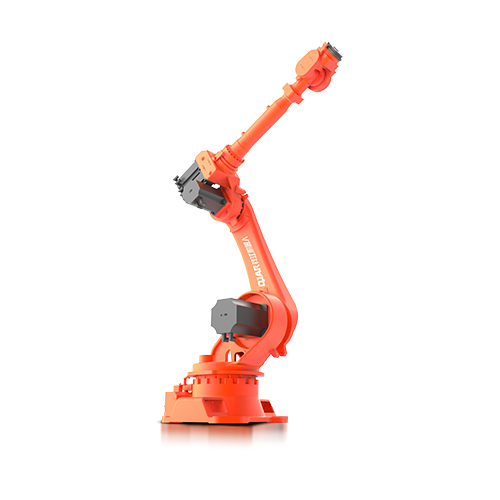
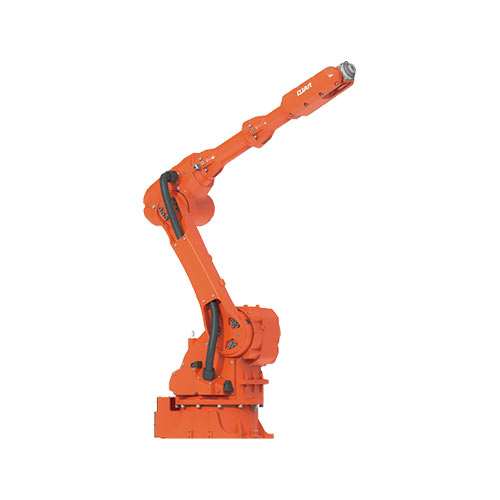
50 კგ ტვირთამწეობა 2012 მმ მიმავალი მანძილის რობოტული მკლავი QJR50-1

  • უაღრესად კომპაქტური დიზაინი.
  • დიდი სამუშაო ადგილი, გაშვების მაღალი სიჩქარე, განმეორებითი პოზიციონირების მაღალი სიზუსტე, შესაფერისია ჩამოსხმის, დატვირთვისა და გადმოტვირთვისთვის, დამუშავებისთვის, დახარისხებისთვის, აწყობისთვის და აპლიკაციების სხვა ფართო სპექტრისთვის.
  • განმეორებითი პოზიციონირების სიზუსტე: ±0.07 მმ
  • Armspan: 2012 მმ
  • დატვირთვა: 50 კგ

მონაცემთა ბაზის ჩამოტვირთვა

3D ნახაზები

ინსტრუქციები

ტექნიკური პარამეტრები

მოდელი QJR50-1
ღერძის ნომერი 6
Payload 50kg
გაიმეორეთ პოზიციონირება ± 0.07 მმ
მაქს არმსპანი 2012.4mm
მოძრაობის დიაპაზონი J1 ± 180º
J2 ﹢135º, ﹣90º
J3 ﹢82º, ﹣205º
J4 ± 360º
J5 ± 120º
J6 ± 360º
მაქსიმალური სიჩქარე J1 155º/წმ
J2 120º/წმ
J3 155º/წმ
J4 250º/წმ
J5 250º/წმ
J6 350º/წმ
დასაშვები ბრუნვა J4 245N.m
J5 245N.m
J6 147N.m
ინერციის მომენტი J4 12.5 კგ.მ²
J5 12.5 კგ.მ²
J6 4.5 კგ.მ²
რობოტის სხეულის წონა 580kg
სიმძლავრე მოცულობა 10kVA
კაბინეტის ზომა 650 * 750 * 1150mm
კაბინეტის წონა 120kg
წყარო სამფაზიანი ოთხმავთული
ფორმის ინსტალაცია Ground
განაცხადის ამოღება, ჩატვირთვა და გადმოტვირთვა, დამუშავება, გაყოფა, აწყობა და ა.შ.

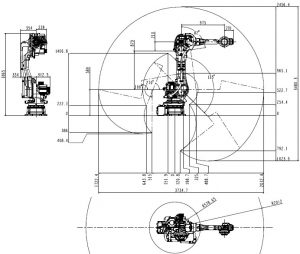
რობოტის საერთო განზომილება და მოძრაობის დიაპაზონის ნახაზი

50 კგ დატვირთვა 2012 მმ რობოტული მკლავი QJR50-1 მოძრაობის დიაპაზონის ნახაზი

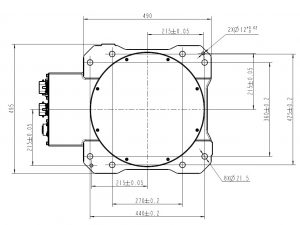
რობოტის ბაზის სამონტაჟო განზომილების ნახაზი

50 კგ დატვირთვა 2012 მმ რობოტული მკლავი QJR50-1 სამონტაჟო განზომილების ნახაზი

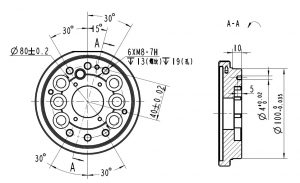
Robot End Installation Dimension Drawing

50 კგ ტვირთამწეობა 2012 მმ რობოტული მკლავი QJR50-1 ინსტალაციის ბოლო განზომილების ნახაზი

EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.