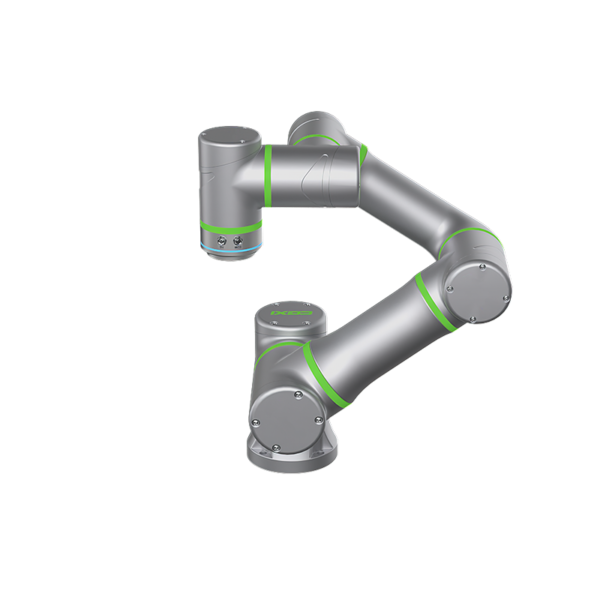
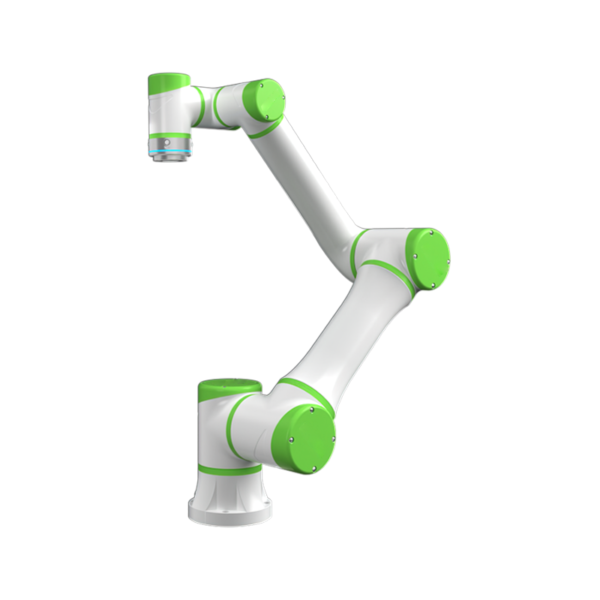
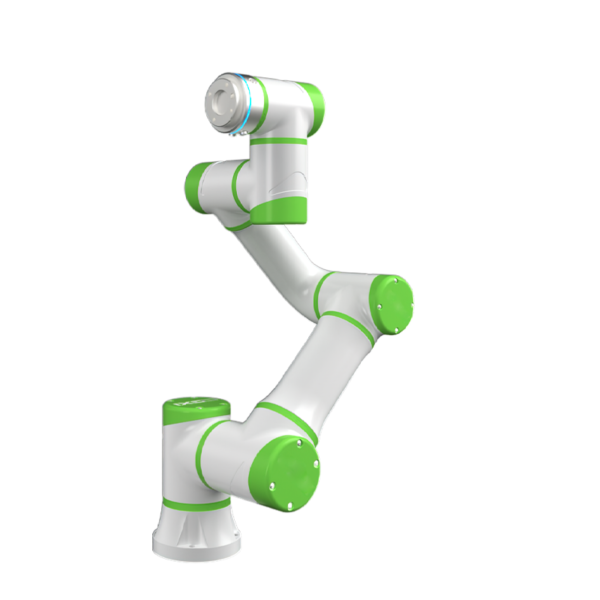
ფერწერა რობოტული მკლავი QJRP10-1

  • არ აქვს წინა სინგულარულობის მაჯის კონსტრუქცია, სურვილისამებრ ჩაშენებული მილსადენი, რაც აადვილებს სინქრონული თვალთვალის შესხურების სწავლებას.
  • ავტობუსის სტრუქტურის გამოყენებით, მოსახერხებელია გაფართოებისთვის და მაღალი სიჩქარით
  • განმეორებითი პოზიციონირების სიზუსტე: ±0.5 მმ
  • Armspan: 2035 მმ
  • დატვირთვა: 10 კგ

მონაცემთა ბაზის ჩამოტვირთვა

3D ნახაზები

ინსტრუქციები

ტექნიკური პარამეტრები

მოდელი QJRP10-1 (აფეთქებაგამძლე)
ღერძის ნომერი 6
Payload 10kg
გაიმეორეთ პოზიციონირება ± 0.5 მმ
მაქს არმსპანი 2035mm
მოძრაობის დიაპაზონი J1 ± 95º
J2 ﹢102º, ﹣53º
J3 ﹢87º, ﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
მაქსიმალური სიჩქარე J1 109º/წმ
J2 126º/წმ
J3 109º/წმ
J4 361º/წმ
J5 361º/წმ
J6 361º/წმ
დასაშვები ბრუნვა J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
ინერციის მომენტი J4 0.97 კგ.მ²
J5 0.4 კგ.მ²
J6 0.1 კგ.მ²
რობოტის სხეულის წონა 370kg
სიმძლავრე მოცულობა 3.9kVA
კაბინეტის ზომა 650 * 750 * 1150mm
კაბინეტის წონა 120kg
წყარო სამფაზიანი ოთხმავთული
ფორმის ინსტალაცია Ground
განაცხადის ფერწერისთვის, არ არსებობს სინგულარობის წერტილი, რაც აადვილებს პროგრამირების სწავლებას.

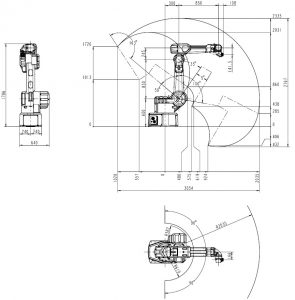
რობოტის საერთო განზომილება და მოძრაობის დიაპაზონის ნახაზი

ფერწერა Robotic Arm QJRP10-1 მოძრაობის დიაპაზონის ნახაზი

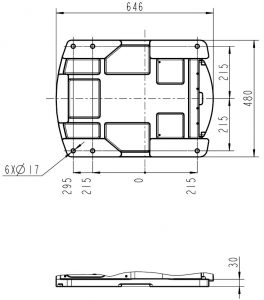
რობოტის ბაზის სამონტაჟო განზომილების ნახაზი

ფერწერა Robotic Arm QJRP10-1 სამონტაჟო განზომილების ნახაზი

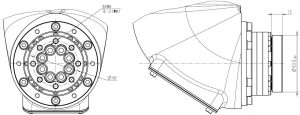
Robot End Installation Dimension Drawing

ფერწერა Robotic Arm QJRP10-1 ბოლო ინსტალაციის განზომილების ნახაზი

EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.