
المقدمة
من الضروري اختيار الروبوت المناسب في مجال الأتمتة الصناعية المتغير باستمرار لتحسين الإنتاجية والكفاءة. ستقارن هذه المقالة فعالية نوعين شائعين من الروبوتات الصناعية: روبوتات ذات ستة محاور و الروبوتات المنصات. سيتم توفير دليل شامل لمساعدة الشركات المصنعة في اتخاذ قرارات مستنيرة من خلال تقييم مواصفاتها الفنية وملاءمة التطبيقات والكفاءة العامة.
نطاق التقنيات الروبوتية
مقدمة في الروبوتات الصناعية الصناعية
أصبحت الروبوتات عنصرًا أساسيًا في التصنيع المعاصر، حيث توفر الدقة والاتساق والكفاءة الفائقة التي لا يستطيع العمل البشري مضاهاتها. تهدف التكوينات المختلفة لهذه الروبوتات إلى تنفيذ واجبات مختلفة. ويشهد مشهد التصنيع تحولاً بفضل الروبوتات الصناعية، التي تشارك الآن في التجميع واللحام والتعبئة والتغليف ومعالجة المواد.
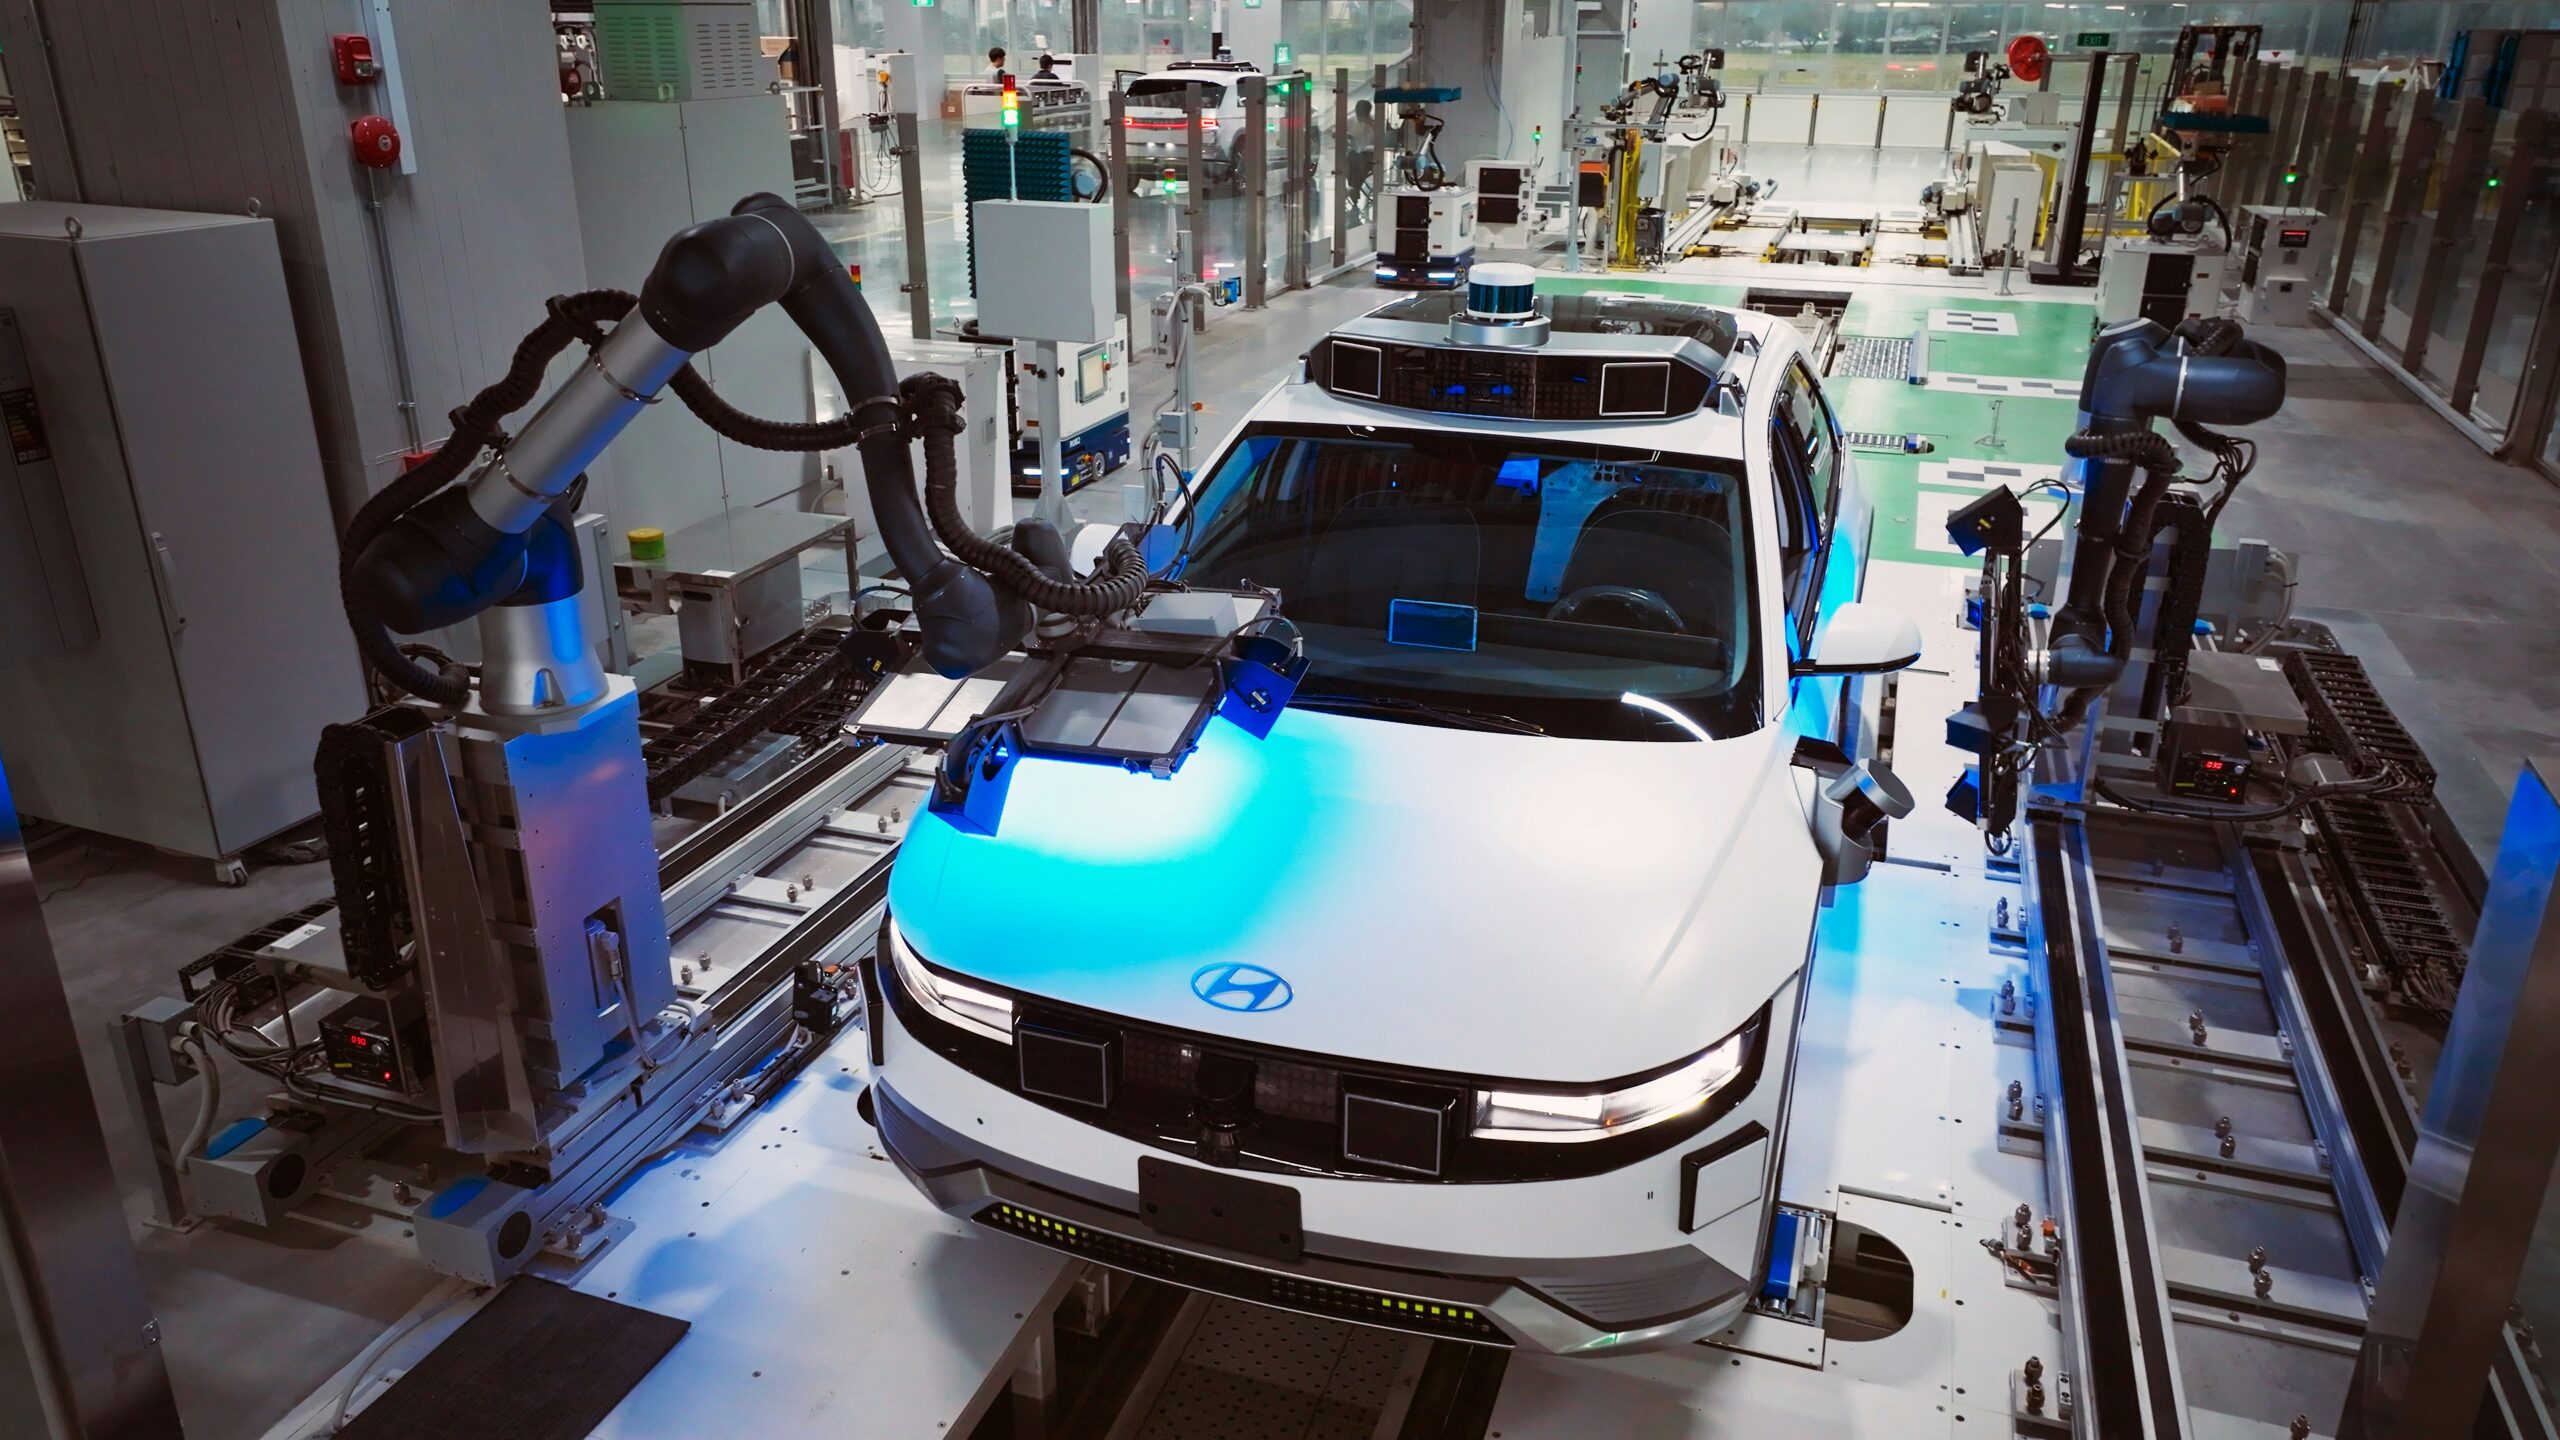
تفاصيل الروبوتات ذات المحاور الستة
يعد تعدد الاستخدامات والبراعة من الخصائص البارزة للروبوتات ذات المحاور الستة. هذه الآلات قادرة على التحرك في ستة اتجاهات مختلفة، كما يوحي اسمها، وتوفر لها ست درجات من الحرية. ولهذا السبب، فهي مثالية للمهام التي تتطلب تحديد المواقع بدقة والحركات المعقدة. يشتمل اللحام والطلاء والتجميع ومعالجة المواد على تطبيقات شائعة. روبوتات ذات ستة محاور يمكنها تنفيذ واجبات قد تكون مستحيلة أو صعبة بالنسبة للروبوتات ذات القدرة الأقل بسبب قدرتها على التكيف.
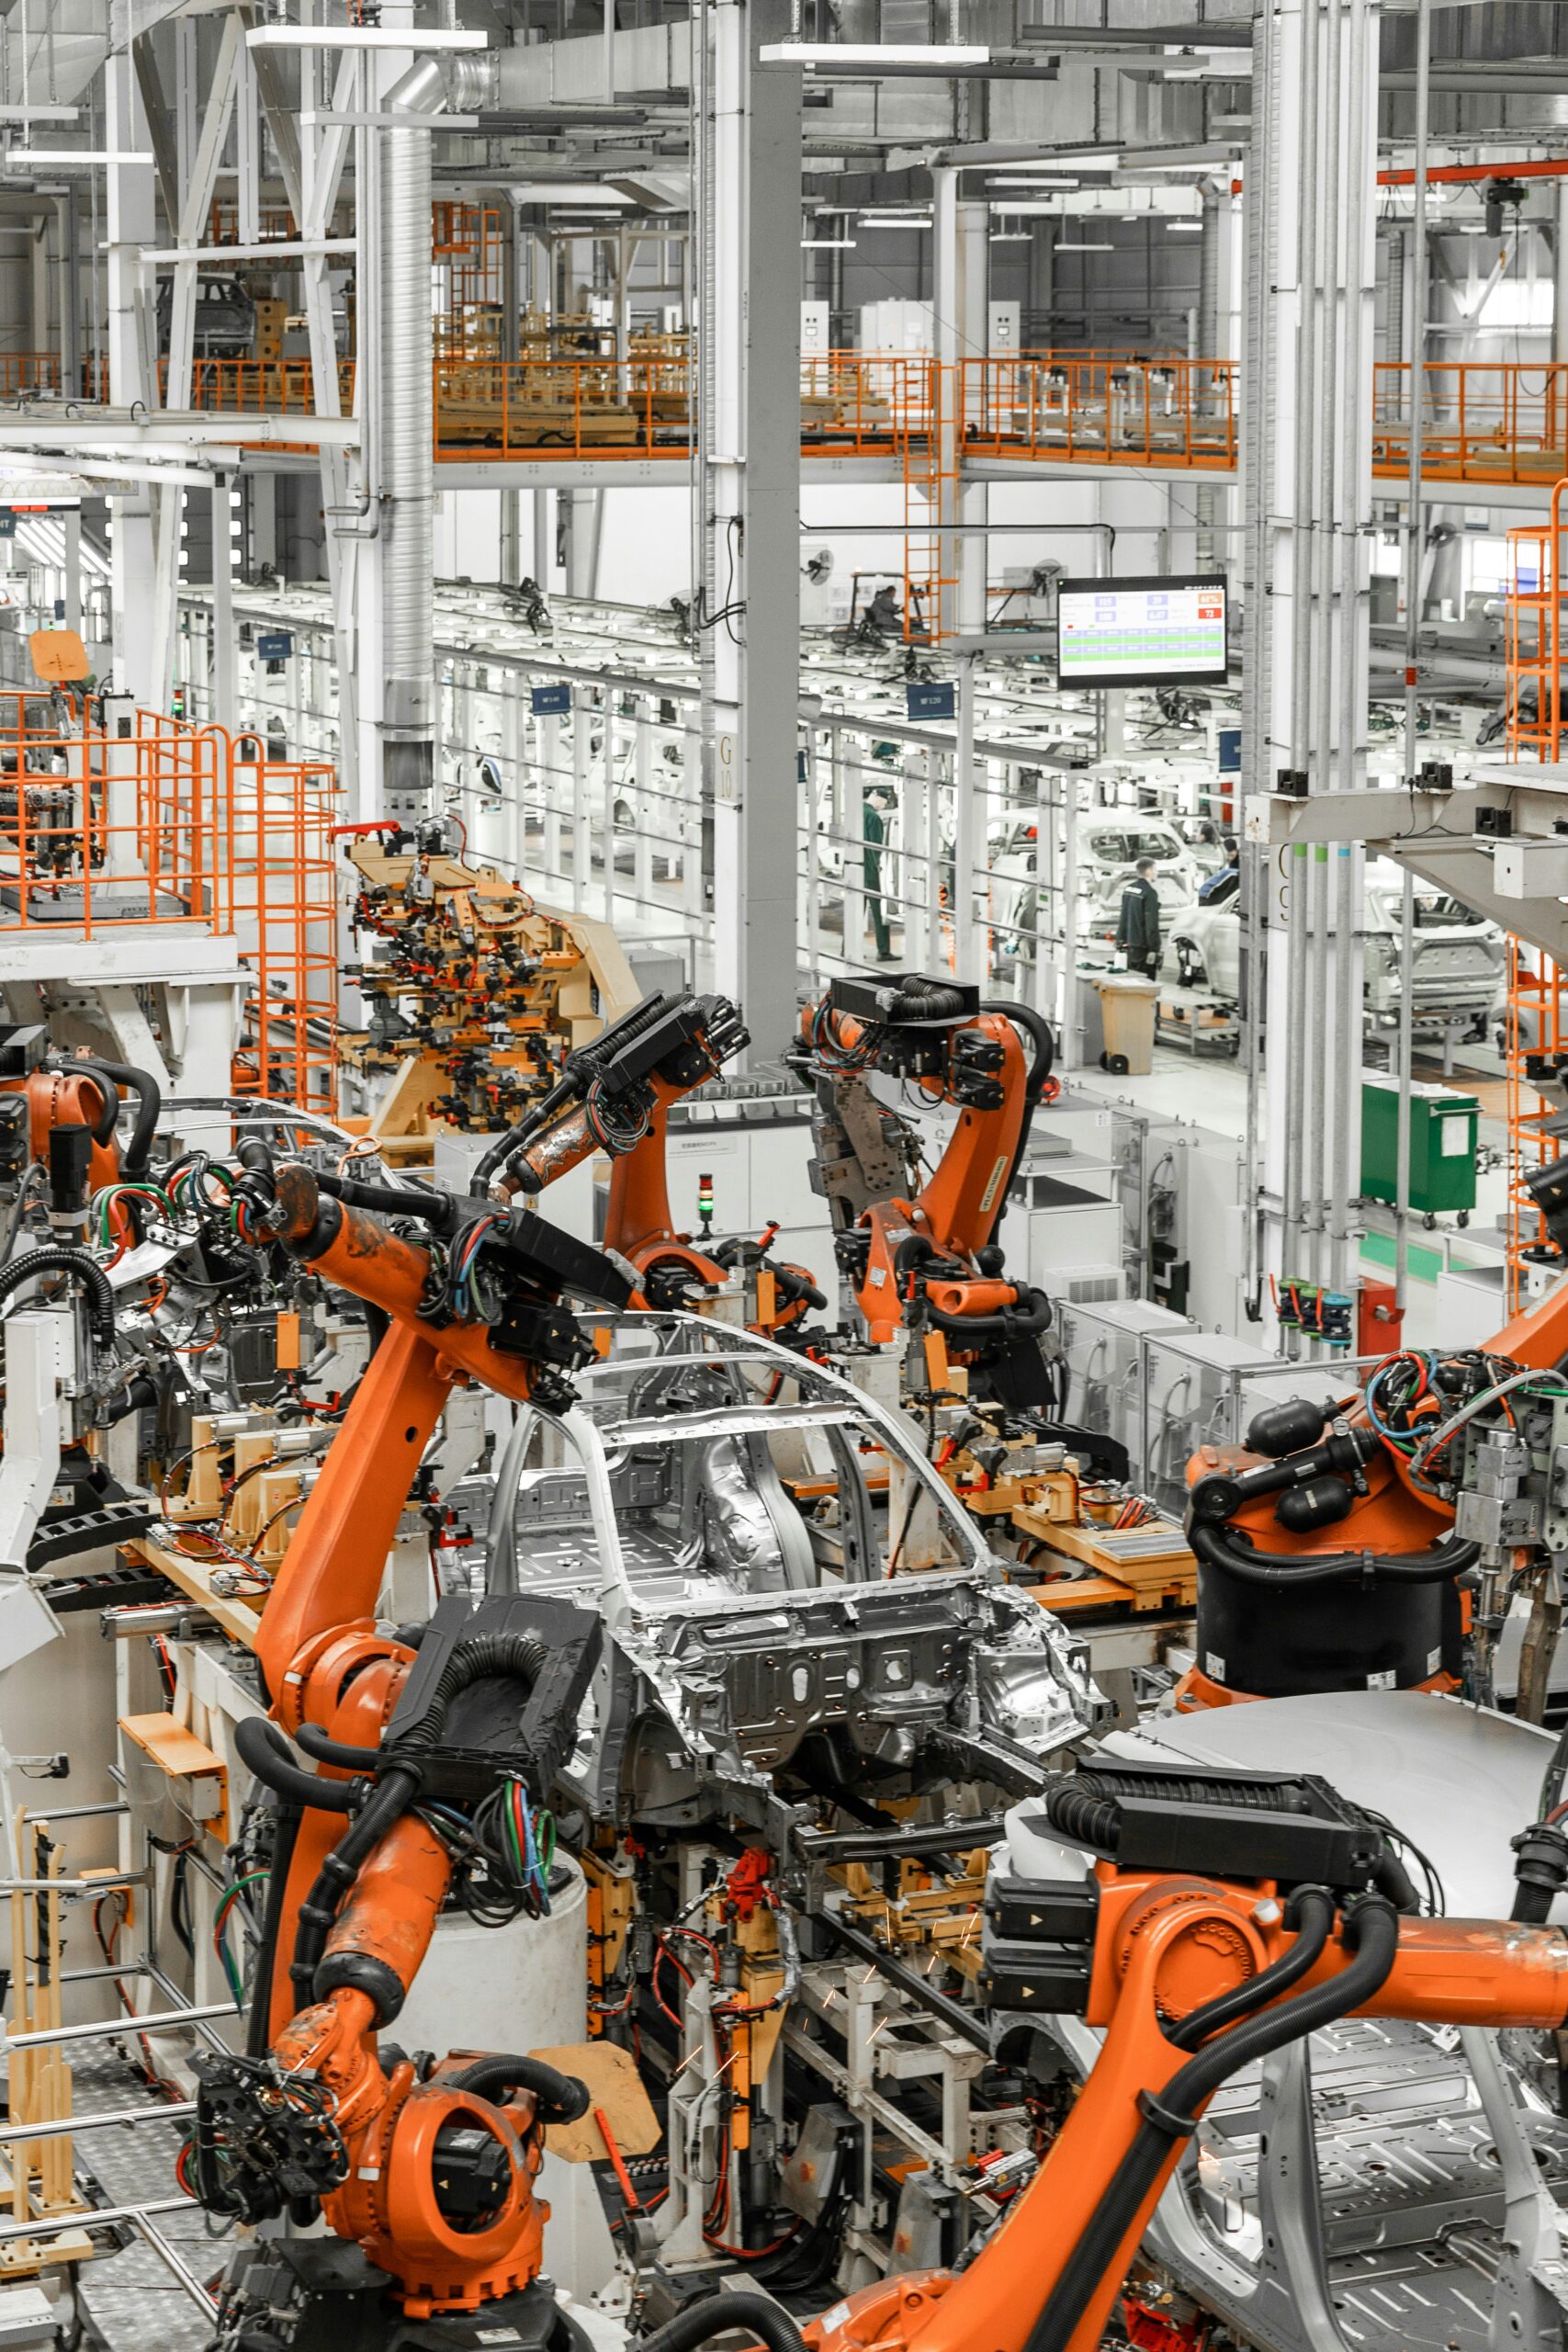
تفاصيل الروبوتات المنصات
في المقابل، تم تصميم آلات التحميل على المنصات لترتيب وتنظيم المنتجات على المنصات. الهدف من هذه الروبوتات هو تنفيذ المهام المتكررة ذات الحجم الكبير بدقة وسرعة. في قطاعات مثل الخدمات اللوجستية، والأدوية، والأغذية والمشروبات، يعد النقل الفعال للمنصات أمرًا ضروريًا للحفاظ على سير العمل. يتم توظيفهم على نطاق واسع. الميزة الأساسية ل الروبوتات المنصات هي قدرتها على استيعاب البضائع الكبيرة والعمل بشكل مستمر مع الحد الأدنى من التدخل البشري.
تفاصيل المنتجات
روبوت تعاوني بستة محاور
يعد الروبوت التعاوني R6-093S مثالاً رائعًا على روبوت ذو ستة محاور. تم تصميم الروبوت للقيام باللحام القوسي، والالتقاط والوضع، والتحريك، والمناولة، بحمولة تصل إلى 6 كجم ومسافة وصول تبلغ 917 ملم. يتم تسهيل قدرتها على التكيف مع مجموعة متنوعة من التطبيقات الصناعية من خلال هيكلها المدمج وقدرتها على العمل في المساحات المحدودة. يُعد R6-093S أحد الأصول القيمة لأي خط إنتاج، وهو معروف بأدائه وموثوقيته الاستثنائية.
الروبوت الذي ينطفئ
استخدم روبوت المنصات يتميز QJRB180-1 بمواصفاته الاستثنائية. إن سعة حمولتها البالغة 180 كجم ومسافة تصل إلى 3153 ملم تجعلها مناسبة للمهام عالية السرعة والدقة في صناعات مثل الأثاث والأغذية والمشروبات و3C (أجهزة الكمبيوتر والاتصالات والإلكترونيات الاستهلاكية). على سبيل المثال، تم تصميم هذا الروبوت لأداء مهام مثل التحميل والاختيار والتعبئة والمناولة والتحميل والتفريغ. في البيئات الصناعية الصعبة، يعد اختيارًا استثنائيًا نظرًا لأدائه المستقر وتشغيله عالي السرعة.
سعة الحمولة للتحليل الفني المقارن
عند التناقض روبوتات ذات ستة محاور و الروبوتات المنصاتتعد سعة الحمولة أحد أهم العوامل التي يجب أخذها في الاعتبار. عادة ما تكون سعة الحمولة للروبوتات سداسية المحاور، مثل R6-093S، أقل من تلك الخاصة بالروبوتات سداسية المحاور. الروبوتات المنصات. يعتبر R6-093S مناسبًا تمامًا للمهام التي تتطلب الدقة مقارنة بالقوة الغاشمة، ويمكنه التعامل مع وزن أقصى يبلغ 6 كجم. في المقابل، QJRB180-1 روبوت المنصات تم تكييفه بشكل مثالي للمهام التي تتطلب نقل الأشياء الكبيرة ورفع الأشياء الثقيلة، حيث يمكنه استيعاب ما يصل إلى 180 كجم. إن التفاوت الكبير في سعة الحمولة يعمل على التأكيد على الطبيعة المتخصصة لـ الروبوتات المنصات للمهام الثقيلة.
الوصول البعيد
يتم أيضًا تحديد مدى ملاءمة الروبوت لواجبات معينة من خلال مسافة الوصول إليه. مقارنة ب الروبوتات المنصاتعادةً ما يكون للروبوتات ذات المحاور الستة مسافة ذراع منخفضة. على سبيل المثال، يعد R6-093S مناسبًا للمهام التي تتطلب دقة قريبة المدى، حيث تبلغ مسافة الوصول إليه 917 ملم. وعلى النقيض من ذلك، يتمتع QJRB180-1 بمسافة وصول تبلغ 3153 ملم، مما يمكنه من التعامل مع المهام التي تتطلب وصولًا ممتدًا وتغطية مساحة أكبر. نتيجة ل، الروبوتات المنصات أكثر ملاءمة للعمليات التي تتطلب مناطق عمل أكبر.
الإحكام والدقة
الدقة والدقة أمران ضروريان لضمان جودة مهام الروبوتات الصناعية. هذا هو المجال الذي تتفوق فيه الروبوتات سداسية المحاور، حيث يوفر R6-093S دقة تحديد موضع متكررة تبلغ ±0.02 مم. في مهام مثل اللحام والتجميع، حتى الانحرافات البسيطة يمكن أن يكون لها تأثير كبير على المنتج النهائي، وهذا المستوى العالي من الدقة أمر ضروري. الروبوتات على منصات نقالة تقديم الدقة الكافية لواجباتهم المقصودة، على الرغم من عدم كونها دقيقة مثل روبوتات ذات ستة محاور. تبلغ دقة تحديد موضع التكرار لـ QJRB180-1 ±0.5 مم، وهي مناسبة لمناولة المواد وواجبات التحميل على منصات نقالة.
نطاق السرعة والحركة
في الروبوت، تتأثر الفعالية وتعدد الاستخدامات بشكل كبير بسرعته ونطاق حركته. مع سرعات مشتركة تصل إلى 360 درجة/ثانية، تم تصميم الروبوتات ذات المحاور الستة مثل R6-093S لتحقيق السرعة وخفة الحركة. وهذا يتيح لهم التعامل مع الواجبات بسرعة وكفاءة. الروبوتات على منصات نقالة، بما في ذلك QJRB180-1، قادرة أيضًا على تحقيق سرعات ملحوظة، حيث تصل سرعات المفاصل إلى 298 درجة / ثانية. ومع ذلك، فإن ميزتهم الأساسية هي قدرتهم على إدارة الواجبات المتكررة بشكل دائم. بينما الروبوتات المنصات عادة ما يكون لها درجات أقل من الحرية، ونطاق الحركة روبوتات ذات ستة محاور أكثر اتساعًا، مما يسمح بالحركة في ستة اتجاهات.
ملاءمة التطبيق
التطبيقات الخاصة بصناعة معينة
الروبوتات على منصات نقالة و روبوتات ذات ستة محاور كلاهما يستخدم على نطاق واسع في مجموعة متنوعة من الصناعات؛ ومع ذلك، تختلف تطبيقاتها الدقيقة. يتم تطبيق الروبوتات ذات المحاور الستة في العديد من القطاعات، بما في ذلك الطيران والإلكترونيات والسيارات. يعد اللحام والطلاء والفحص والتجميع من بين المهام التي تُستخدم فيها هذه الأدوات بشكل متكرر. إنها مناسبة للتطبيقات التي تتطلب دقة ومرونة عالية نظرًا لقدرتها على تنفيذ الحركات المعقدة.
من ناحية أخرى، تعتمد الصناعات التي تتطلب كفاءة المنصات النقالة وإدارة المواد على روبوت المنصاتics. في محاولة لتحسين عملياتها وإدارة المخزون، تعتمد الصناعات بما في ذلك الخدمات اللوجستية والأدوية والأغذية والمشروبات بشكل كبير على الروبوتات المنصات. تعد التعبئة وتحميل/تفريغ البضائع وتكديس المنتجات على اللوحات من بين الواجبات التي تتفوق فيها هذه الروبوتات.
تطبيقات خاصة بالمهمة
روبوتات ذات ستة محاور يتم تكييفها بشكل أفضل للمهام التي تتطلب الدقة والبراعة عندما يتعلق الأمر بالواجبات الخاصة بالتطبيق. إنهم يمتلكون القدرة على أداء المهام المعقدة بدقة لا مثيل لها، بما في ذلك اللحام والطلاء والتجميع، نتيجة لحركتهم السداسية الأبعاد. علاوة على ذلك، فإن هذه الروبوتات مناسبة تمامًا للبيئات التي تتطلب القدرة على التكيف والمرونة، حيث يمكن إعادة برمجتها لأداء مجموعة متنوعة من المهام.
الغرض من الروبوتات المنصات هو تسهيل الإنجاز الفعال للواجبات المتكررة. وهي أكثر فاعلية في التعامل مع المواد، ووضعها على المنصات، والاختيار، والتعبئة. أحد الأمثلة على ذلك هو QJRB180-1، الذي يعتبر مثاليًا للمهام التي تتطلب حركة الأشياء الثقيلة وتنظيمها على المنصات. إن الصناعات التي تتطلب عمليات مستمرة وعالية السرعة مناسبة تمامًا لقدرة حمولتها الاستثنائية ونطاقها الممتد.
تحليل الكفاءة
كفاءة العملية
عندما تقرر بين روبوتات ذات ستة محاور و الروبوتات المنصات، الكفاءة التشغيلية هي عامل حاسم. في المهام التي تتطلب القدرة على التكيف والحركات المعقدة، تتمتع الروبوتات ذات المحاور الستة بكفاءة عالية نظرًا لدقتها وتعدد استخداماتها. وهذا يقلل من الحاجة إلى العديد من الروبوتات المتخصصة من خلال تمكينها من تنفيذ العديد من المهام ضمن خط إنتاج واحد. ومع ذلك، فإن كفاءتها التشغيلية قد تتأثر بقصر مدى وصولها وانخفاض سعة الحمولة.
في الواجبات التي تتطلب حركات متكررة ورفع أشياء ثقيلة، الروبوتات المنصات تم تصميمها للعمل بكفاءة عالية. على سبيل المثال، فإن QJRB180-1 قادر على العمل بشكل مستمر مع الحد الأدنى من التدخل البشري، مما يجعله عالي الكفاءة في التعامل مع المواد ومهام التحميل على منصات نقالة. إنها أكثر كفاءة في العمليات ذات الحجم الكبير نظرًا لقدرتها على نقل البضائع الكبيرة وتغطية مساحة واسعة.
تأثير الإنتاجية
اعتمادا على تطبيقهم، روبوتات ذات ستة محاور و الروبوتات المنصات لها تأثيرات مختلفة على الإنتاجية. في المهام التي تتطلب المرونة والعمل المعقد، يمكن للروبوتات ذات المحاور الستة زيادة الإنتاجية بشكل كبير بسبب دقتها وسرعتها العالية. إن قدرتهم على تنفيذ العديد من الواجبات في وقت واحد تقلل من الانقطاع وتعزز الكفاءة العامة.
من ناحية أخرى، الروبوتات المنصات معروفون بقدرتهم على تعزيز الإنتاجية في الواجبات التي تتطلب التعامل مع كميات كبيرة من المنتجات. لا غنى عنها في الصناعات التي تتطلب عملية سريعة وفعالة على منصات نقالة نظرًا لقدرتها على العمل بسرعات عالية والحفاظ على العمل المستمر دون تعب. علاوة على ذلك، تم تعزيز فوائد إنتاجية QJRB180-1 بشكل أكبر من خلال مدى وصوله الممتد وقدرته على التعامل مع الأحمال الكبيرة.
المرونة والقدرة على التكيف
تعد القدرة على التكيف والمرونة للروبوت من العوامل الأساسية في تحديد مدى ملاءمته لمختلف المهام. يمكن إعادة برمجة الروبوتات ذات المحاور الستة عالية القدرة على التكيف لأداء مجموعة متنوعة من المهام. وهذا يجعلها الاختيار الأمثل للبيئات الديناميكية التي تخضع فيها متطلبات الإنتاج للتغيير المتكرر. تم تعزيز القدرة على التكيف لتصميمها المدمج وقدرتها على العمل في الأماكن الضيقة.
الروبوتات على منصات نقالة توفر قدرة كبيرة على التكيف ضمن واجباتهم المتخصصة، على الرغم من أنها ليست مرنة مثل روبوتات ذات ستة محاور. يعتبر QJRB180-1 متعدد الاستخدامات في مجاله، حيث يمكنه استيعاب مجموعة متنوعة من أنواع المنتجات وتكوينات منصات التحميل. ومن ناحية أخرى، قد لا يكون مناسبًا للواجبات التي تتطلب دقة عالية أو حركات معقدة.
الخلاصة
في الختام ، كلاهما الروبوتات المنصات و روبوتات ذات ستة محاور تتمتع بمزايا مميزة تجعلها مناسبة لمجموعة متنوعة من التطبيقات الصناعية. يعد العمل التفصيلي والقدرة على التكيف من التطبيقات المثالية للروبوتات ذات المحاور الستة، والتي تتميز بتعدد استخداماتها ودقتها ومرونتها. في الواجبات التي تتطلب حركات متكررة ذات حجم كبير، الروبوتات المنصات فعالة بشكل خاص بسبب كفاءتها التشغيلية ومدى وصولها الممتد وقدرة الحمولة العالية.
يعتمد اختيار الروبوت المناسب على الصناعة والمتطلبات المحددة للمهمة. يمكن للمصنعين اتخاذ قرارات مستنيرة تعمل على تحسين الإنتاجية والكفاءة في العمليات من خلال فهم نقاط القوة والقيود لكل صنف. ومع التقدم التكنولوجي المستمر، من المتوقع أن يوفر مستقبل الأتمتة الذاتية المزيد من الفرص والقدرات للتطبيقات الصناعية.