
خلية روبوت تحديد موضع اللحام: التحكم في الدوران، والوصول إلى الشعلة، وتكرار التثبيت

قم بتصميم خلية روبوت تحديد موضع اللحام حول تكرارية التثبيت، والتحكم في نطاق العملية، والتعافي من الحالات غير الطبيعية، والفحص، وقبول الإنتاج المستقر.
تحميل رأس الأسطوانة بواسطة الروبوت: إغلاق الحلقة بين تحديد الموقع، والإمساك، ودورة الماكينة

تخطيط تحميل رأس الأسطوانة للروبوت حول بيانات تحديد الموقع، ووضعية الماسك، وإشارات الآلة، وتنظيف الرقائق، ووقت الدورة، والعودة غير الطبيعية.
تغذية المخزن المؤقت Miniload: كيفية الحفاظ على استقرار عملية التقاط الروبوت

قم بتخطيط تغذية المخزن المؤقت للحمولة المصغرة بناءً على الإيقاع الوارد، ومواقع المخزن المؤقت، وإشارات الكشف، وارتفاع الالتقاط، وإرجاع الاستثناءات، واستقرار التقاط الروبوت.
خلية روبوت لحام الصفائح المعدنية النقطي: تجهيزات التحكم، وتسلسل اللحام، ونافذة المناولة

قم بتقييم خلية روبوت لحام الصفائح المعدنية عن طريق فحص تثبيت التركيب، وتسلسل اللحام، ونافذة المناولة، وارتداد القطعة، وتوقيت الفحص، والسلامة.
خلية أتمتة التثبيت بالضغط: إغلاق الحلقة بين المثبت ومسار الضغط والفحص

قم ببناء خلية أتمتة مستقرة للتركيب بالضغط من خلال التحكم في بيانات التثبيت، ومسار الضغط، ومراقبة قوة الإزاحة، وتوقيت الفحص، وتدفق الرفض، والوصول الآمن.
خلية روبوت لحام الألومنيوم: التحكم في زاوية الشعلة، ونقطة مرجعية التثبيت، ومدخلات الحرارة

قم بتصميم خلية روبوت لحام الألومنيوم بناءً على زاوية الشعلة، وبيانات التثبيت، ومدخلات الحرارة، وغاز الحماية، والتحكم في التشوه، والسلامة، واختبارات القبول.
خلية روبوتية لتجميع الأكياس اللينة على المنصات: تثبيت وضعية الإمساك قبل الانطلاق

خطط لأتمتة عملية وضع الأكياس اللينة على المنصات بناءً على تشوه الكيس، ووضعية الالتقاط، وسرعة سير الناقل، وتلامس الماسك، وبيانات المنصة، ونمط التكديس، ومنطق الاستعادة.
خلية روبوت فرز مزودة بنظام تتبع الرؤية: إغلاق حلقة التعرف والاختيار والنقل

دليل عملي لأتمتة فرز تتبع الرؤية يغطي الإضاءة، وتوقيت الكاميرا، وسرعة الناقل، ونافذة الالتقاط، ومنطق التموضع، وإمكانية التتبع.
نافذة تحميل روبوت خدمة الآلات: الباب، والتركيبات، وآلة الالتقاط والوضع

خطط لخلية روبوتية لرعاية الآلات حول توقيت الباب، وبيانات التثبيت، وإمساك الأجزاء، ومخاطر الرقائق وسائل التبريد، ودورة الالتقاط والوضع، وتعافي المشغل.
خلية روبوتية لتوزيع غراء الأجهزة المنزلية: خرزة التحكم، نقطة المرجع، ونافذة الضغط

دليل عملي لأتمتة توزيع الغراء للأجهزة المنزلية يغطي مسار الخرزة، وحجم التوزيع، وبيانات الجزء، وتوقيت الضغط، ونافذة المعالجة، والفحص.
حلقة فحص الرؤية في الروبوت التعاوني: تثبيت الموقع قبل المطاردة، معدل الكشف
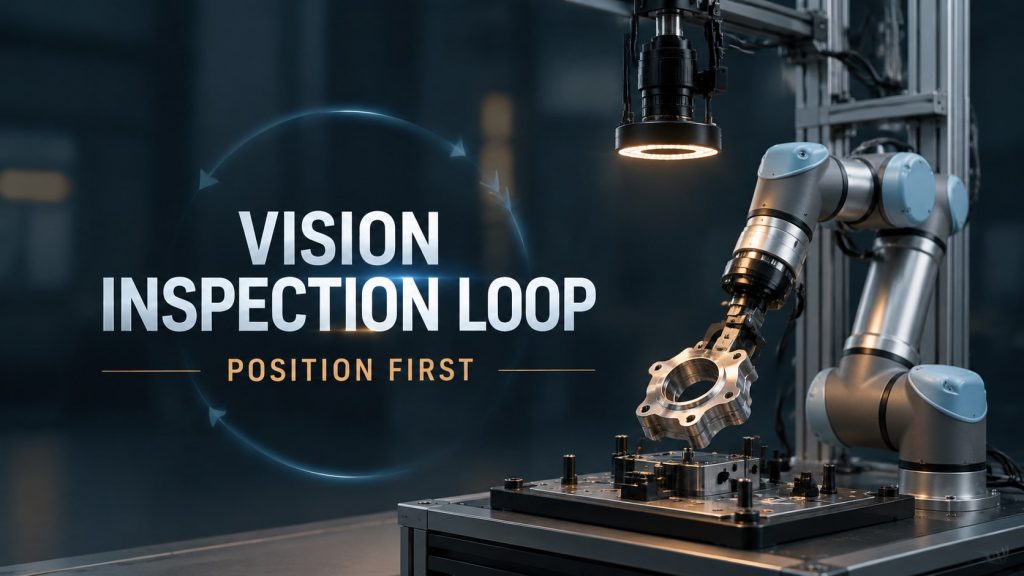
كيفية تخطيط حلقة فحص الرؤية للروبوت التعاوني حول تحديد موضع الأجزاء والإضاءة وتشغيل الكاميرا وعتبات الحكم وتدفق NG وإمكانية التتبع.
اتساق مسار طحن الروبوت: التحكم في التلامس قبل تغيير السرعة
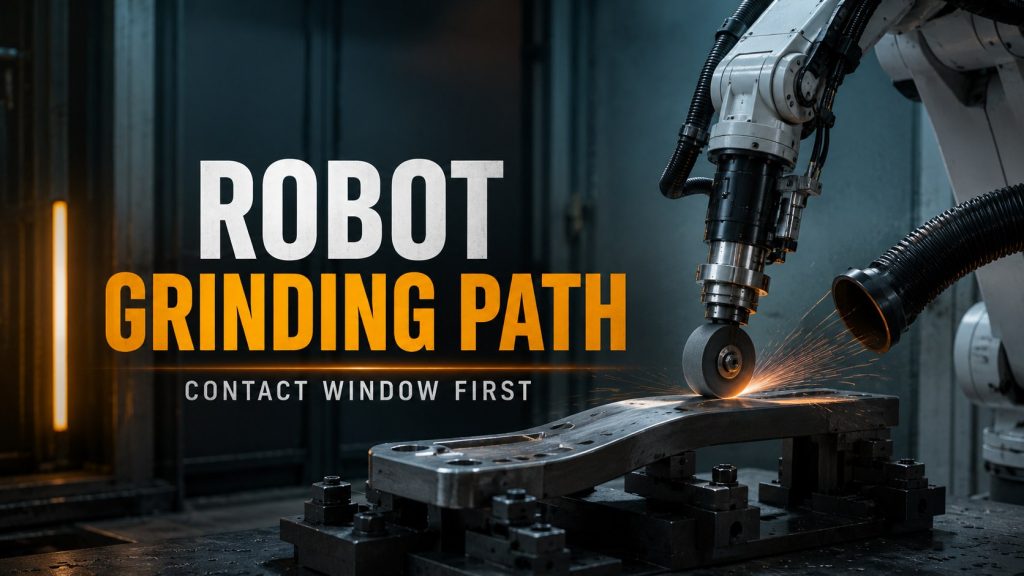
كيفية تخطيط محطة عمل طحن الروبوت حول زاوية التلامس، وبيانات التثبيت، والتحكم في القوة، والتآكل الكاشط، وحدود الغبار، واختبار القبول.