
تتطلب لوحة العدادات الطويلة والمنحنية مسارًا أكثر تعقيدًا لرش المادة اللاصقة من مجرد حركة بسيطة من نقطة إلى أخرى. في الحالة المسجلة، يقوم روبوت صناعي بتحريك أداة رش صغيرة نحو قطعة عمل داكنة ثابتة، ثم يتابع قسمًا واحدًا، ويرفعها لإعادة وضعها، ثم يعود لرش قسمين آخرين. يكمن التحدي التصميمي العملي في كيفية تقسيم هذا السطح إلى مسارات يسهل الوصول إليها مع الحفاظ على مساحة كافية للمعصم، وأداة الرش، والخراطيم، والتركيبات، والمناطق المغطاة. اطلب مراجعة طلبك من EVST.
ما يُظهره تسلسل الحقول
في بداية الفيديو، يتبع جهاز التطبيق جزءًا من لوحة العدادات. ثم يتراجع الروبوت ويغير وضعيته. يقترب من قسم آخر، ثم يتراجع مرة أخرى، ويكمل لاحقًا مسارًا آخر قبل أن يرفع جهاز التطبيق بعيدًا.
يُبرز هذا التسلسل نقطةً مهمة: تُعامل اللوحة المُشكّلة على أنها عدة أقسام يسهل الوصول إليها، متصلة بحركات انتقالية مدروسة. يُوثّق الفيديو ترتيب الحركة والترتيب المادي، ولكنه لا يُحدد التركيب الكيميائي للمادة اللاصقة، أو الكمية المُسلّمة، أو إعدادات العملية، أو التغطية، أو زمن الدورة، أو الدقة، أو جودة المنتج النهائي؛ فهذه أمورٌ تعتمد على بيانات التطبيق والتجارب.
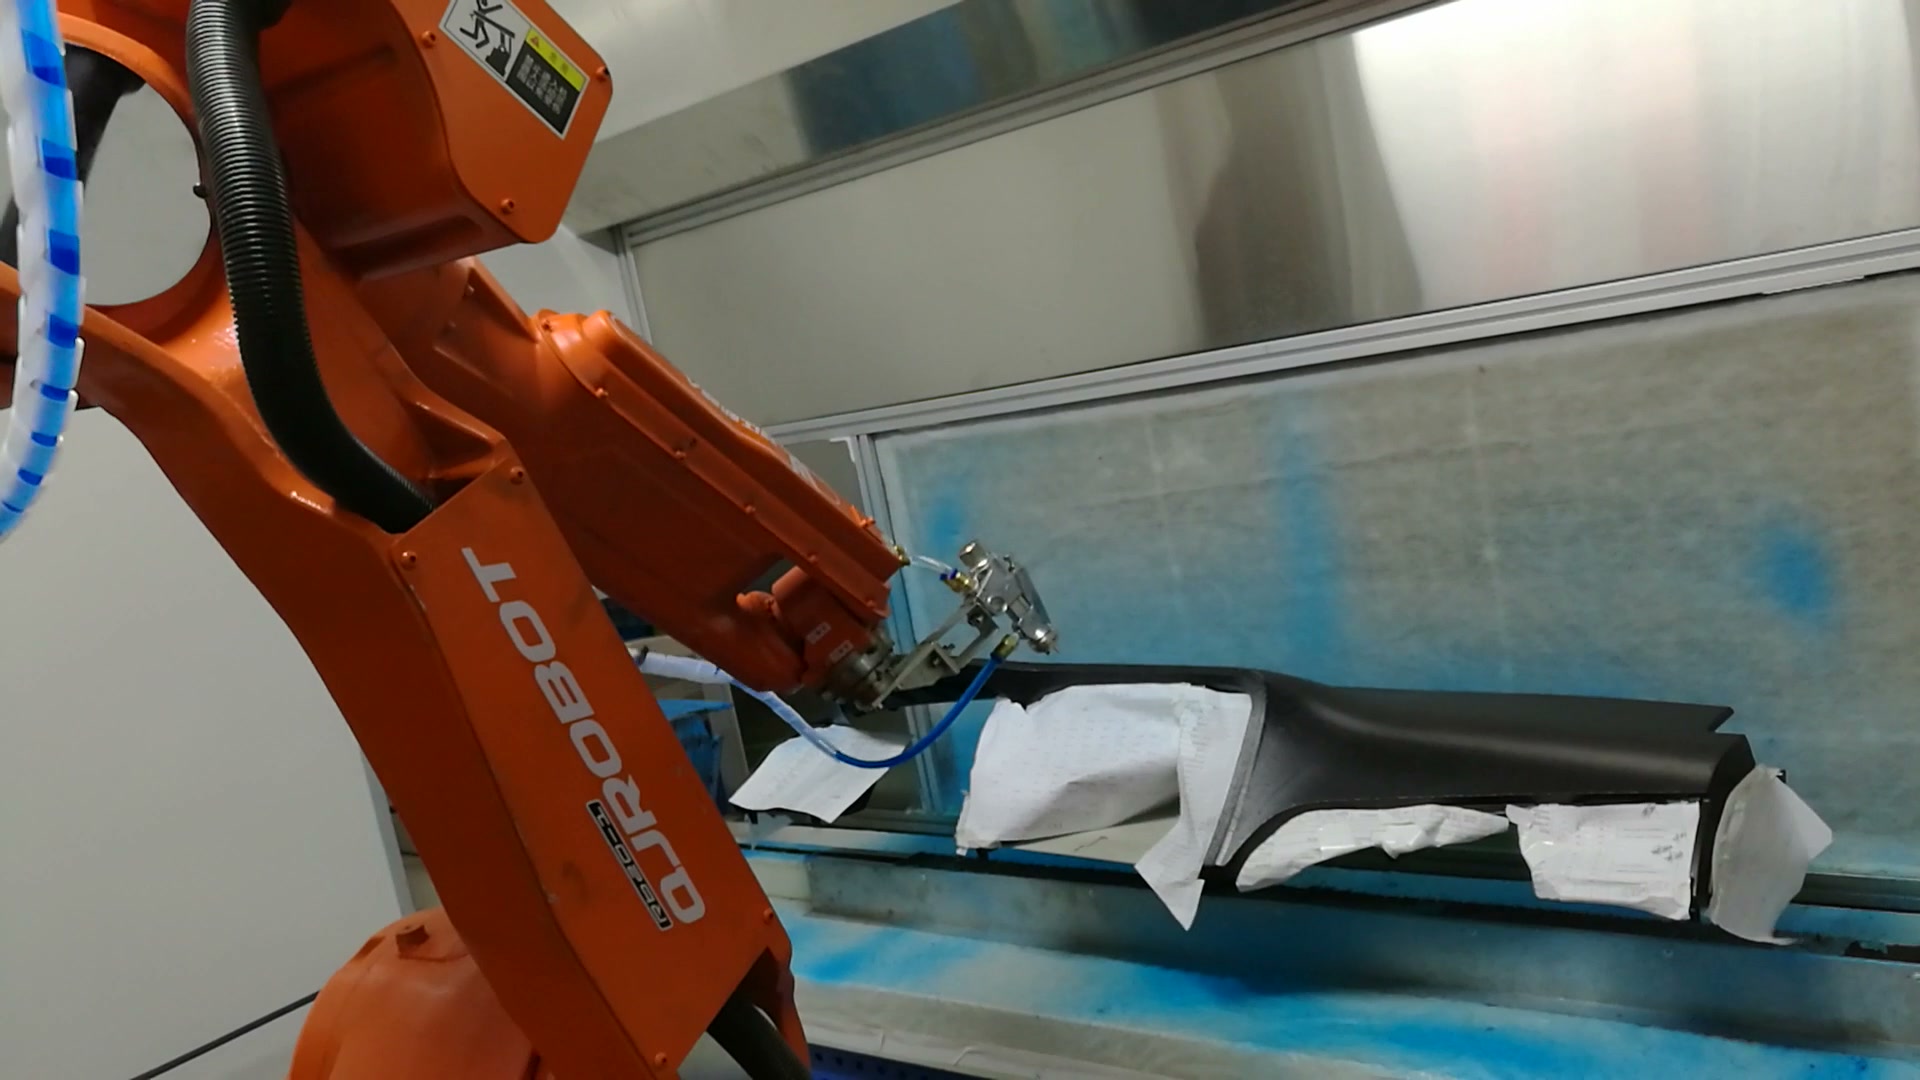
في حوالي الدقيقة 00:13 من الفيديو، يكون جهاز التطبيق قريبًا من أحد أقسام لوحة الأدوات الثابتة؛ الروبوت والأداة والخراطيم وقطعة العمل والغطاء الأبيض المحلي مرئية معًا.
تخطيط رش المواد اللاصقة الآلية للوحات العدادات بواسطة نظام الوصول
ينبغي أن تبدأ عملية تقسيم المسار بهندسة الجزء الحقيقي والأداة. لكل منطقة سطحية، تتطلب الدراسة تحديد اتجاه الاقتراب، واتجاه العمل، ونطاق الخلوص، وحركة الخروج. قد تحتاج منطقة تبدو متصلة في الرسم إلى مسارين للروبوت عندما تحد حافة أو تغير حاد في الانحناء أو عنصر تثبيت أو وضعية خرطوم من الوصول.
يقترب الروبوت المسجل بشكل متكرر، ويتبع جزءًا محددًا، ثم يتراجع. بالنسبة للمشاريع الجديدة، ينبغي تحديد التقسيم الدقيق من خلال دراسة مدى الوصول خارج الموقع، تليها تجارب على أجزاء نموذجية. الهدف هو الحفاظ على وضعية عمل مناسبة للروبوت على المسار المحدد، مع تجنب وضعيات المعصم غير المريحة ومنع حركة الانتقال من تجاوز قطعة العمل أو أداة التثبيت.
اعتبر عملية الرفع وإعادة التموضع جزءًا من العملية
لا تُعدّ الحركات بين أجزاء السطح مجرد حركة عشوائية، بل تُحدّد ما إذا كانت الأداة ستتجاوز قطعة العمل، وما إذا كان هناك مساحة كافية لحزمة الخراطيم، وما إذا كانت الخطوة التالية ستبدأ من وضعية متوقعة. تُحدّد خطة الحركة الفعّالة مكان مغادرة أداة التطبيق للجزء، ومقدار انسحابها، والمفاصل التي تُغيّر وضعها، ومكان بدء الخطوة التالية المُتحكّم بها.
في تسلسل العمليات الميدانية، تُرفع الأداة بشكل واضح بين أقسام العمل. تدعم هذه الملاحظة مراجعة التحولات كحالات صريحة. لكنها لا تكشف ما إذا كان تدفق المواد مستمرًا أم متوقفًا في أي لحظة، لذا يجب أن يُحدد تصميم عناصر التحكم هذه العلاقة ويتحقق منها بناءً على مواصفات معدات التطبيق والعملية المختارة.
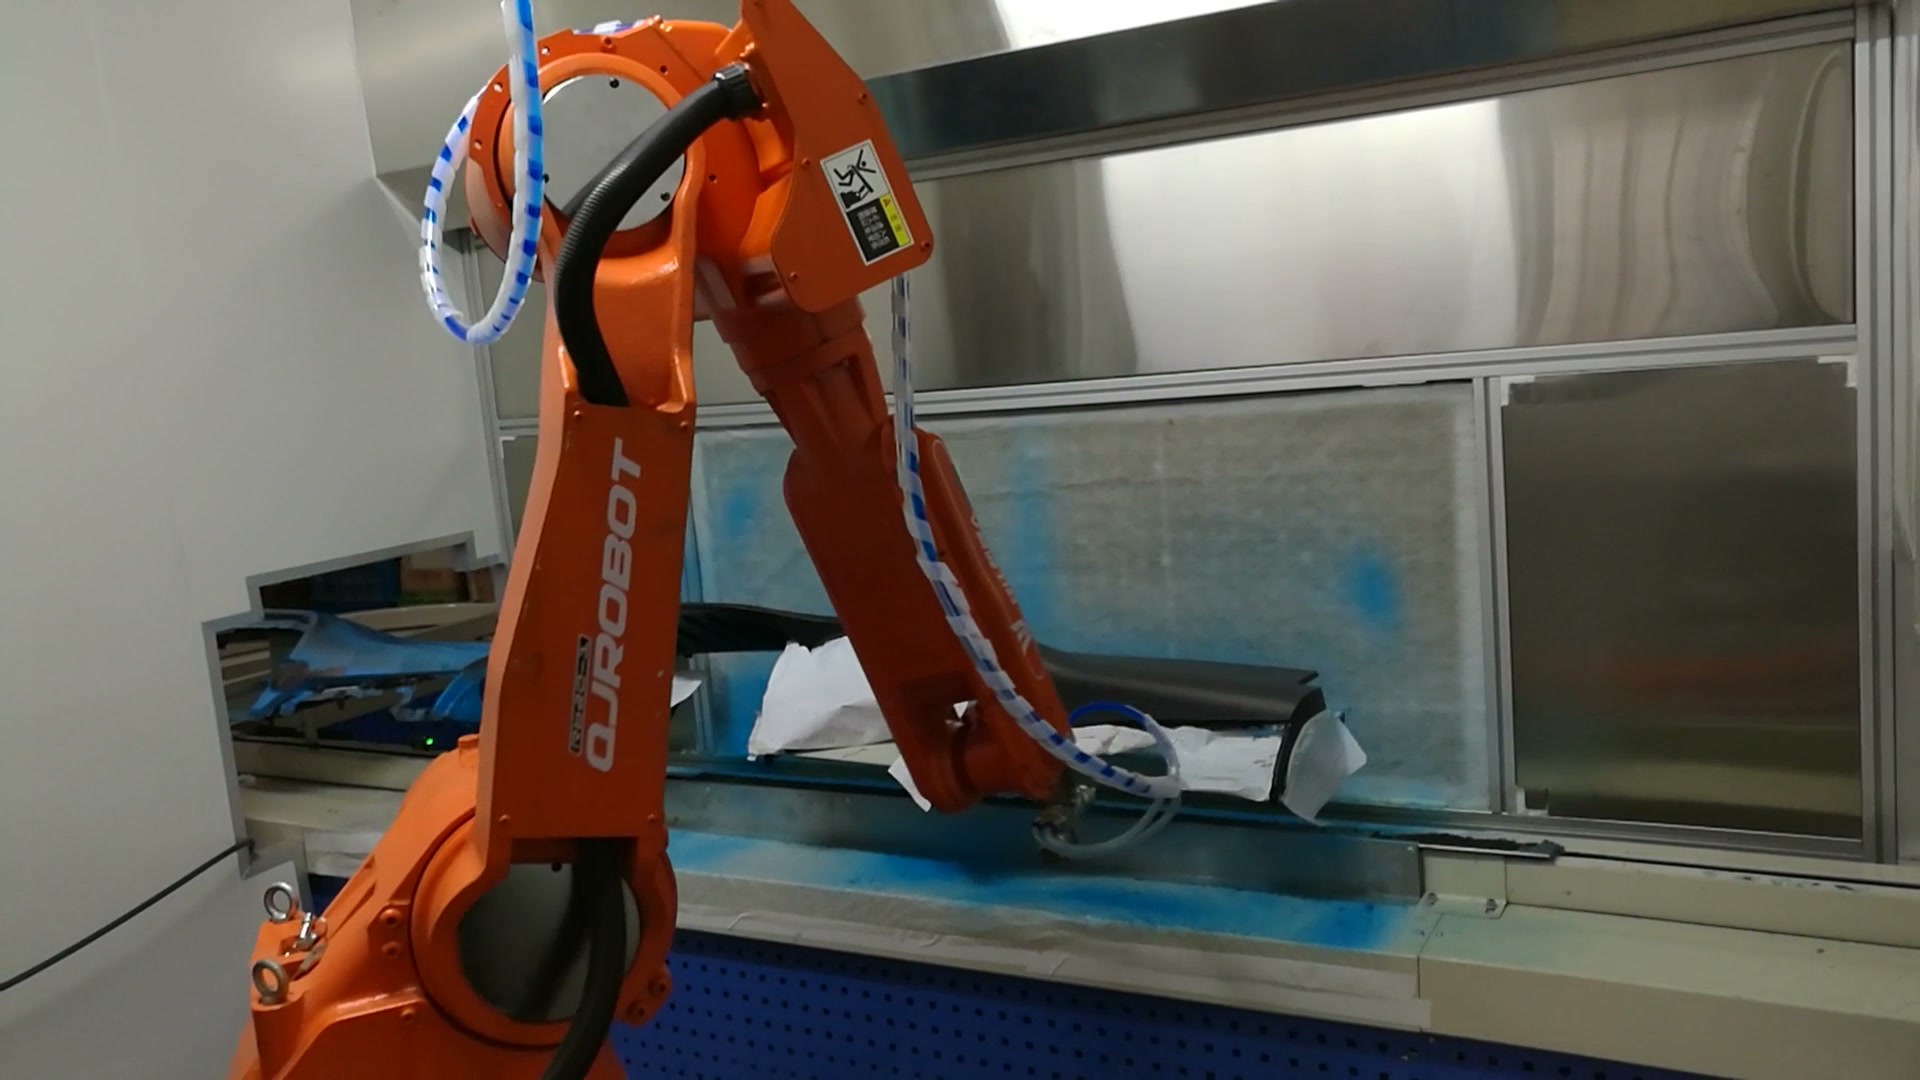
في حوالي الدقيقة 00:37 من الفيديو، وبعد مرحلة سحب وإعادة تموضع مرئية، يكون جهاز التطبيق بالقرب من قسم آخر من لوحة الأدوات الطويلة.
حافظ على التجهيزات والمناطق المغطاة والخدمات ضمن نفس نموذج التخليص
تُثبّت قطعة العمل في محطة ثابتة، وتظهر مناطق بيضاء مغطاة موضعيًا. لم يُحدد الفيديو مادتها أو الغرض منها. مع ذلك، في تخطيط المشروع، ينبغي تمثيل كل عنصر تثبيت، وغطاء، وحماية مؤقتة، ومجموعة تفاوتات يمكن أن تدخل في نطاق عمل الأداة، في دراسة الوصول والتصادم.
يُعدّ مسار الخدمة مهمًا للسبب نفسه. فالأداة متصلة بخطوط مرئية تتحرك مع الروبوت. يجب أن يتضمن النموذج حدود الانحناء، والارتخاء، ونقاط التعثر، وأكثر وضعيات المعصم تطلبًا. قد يكون المسار الواضح لجسم الأداة المعدنية غير مناسب عند النظر إلى حزمة الخدمة الكاملة.
حدد حالات الواجهة قبل تحسين الحركة
يجب أن يميز التسلسل الفعال بين تحميل الجزء وتحديد موقعه، وجاهزية التركيب، وإخلاء الروبوت، وجاهزية أداة التطبيق، ونشاط المسار، واكتمال القسم، وسحب الروبوت. وتعتمد الإشارات الدقيقة على معدات الخلية. ويسهل فصل الحالات تشخيص الأعطال، ويوفر لخطة الاستعادة نقطة بداية معروفة.
يستحق التعافي دراسة متأنية. ضع في اعتبارك التوقف أثناء الاقتراب، وأثناء التحرك بمحاذاة السطح، وأثناء الانسحاب. في كل حالة، حدد الوضع الآمن، وما إذا كان بالإمكان استئناف العمل في القسم الحالي، ومسار الانسحاب المسموح به. يجب الاتفاق على هذه التفاصيل قبل محاولة تقصير وقت الانتقال.
صمم الخلية وفقًا لقيود التطبيق الحقيقية
يُحدد الغلاف الأزرق والمحطة الثابتة مساحة العمل المرئية، لكن اللقطات لا تُبين تصميم التهوية أو الترشيح الخاص بالغلاف. ينبغي أن تستخدم مراجعة المشروع بيانات السلامة الخاصة بمورد المادة اللاصقة، وتعليمات استخدام المعدات، والمتطلبات المحلية المعمول بها، وتقييم مخاطر العملية لتحديد التهوية، وضوابط التعرض، والحماية، واحتياطات الحريق، وإمكانية الوصول للصيانة، ومعالجة النفايات.
تعتمد سلامة الروبوت أيضًا على الخلية بأكملها وأنماط التشغيل. يجب أن يشمل التقييم التحميل، والإعداد، والتنظيف، وصيانة الفوهات، واستعادة الأعطال، والوصول إلى التركيب، بالإضافة إلى الحركة التلقائية. يجب أن يلتزم التصميم النهائي بالمتطلبات المعمول بها لموقع التركيب والمعدات المختارة.
مدخلات لدراسة جدوى مفيدة
| إدخال | لماذا يغير ذلك المفهوم |
|---|---|
| رسم توضيحي للجزء والتفاوتات المسموح بها | يحدد هذا النظام الأسطح التي يمكن الوصول إليها، وظروف الحواف، وحدود الخلوص القصوى. |
| مناطق التطبيق الإلزامية ومناطق الحظر | يحدد هذا النظام مواضع بدء المسارات واستمرارها ونهايتها. |
| بيانات المواد اللاصقة ومعدات التطبيق | يحدد نطاق العملية والمعدات الداعمة للتحقق من الصحة |
| تصميم التركيبات والتغطية المحلية | يضيف عوائق حقيقية وشروطًا للتكرار |
| مجموعة أدوات التطبيق والخراطيم والملابس | يحدد هندسة الأداة، وحمل المعصم، وحدود توجيه الخدمة |
| تخطيط الخلية وأنماط الوصول | تحديد مواقع الروبوتات، وحمايتها، وصيانتها، واستعادتها |
| طريقة القبول | يربط التجارب بمعايير المشروع القابلة للقياس |
تشمل مخرجات المفهوم المفيدة خريطة مسار مجزأة، ودراسة مدى الوصول والوضعية، ونموذج غلاف الأداة والخدمة، وتسلسل حالة الواجهة، ومفهوم الحماية، ومصفوفة الاسترداد، وخطة تجريبية. ينبغي أن تتبع التزامات الأداء اختبار الجزء التمثيلي باستخدام المادة وطريقة الفحص المتفق عليها.
أسئلة عملية قبل التصميم التفصيلي
لماذا يتم تقسيم لوحة العدادات الواحدة إلى عدة مسارات للروبوت؟
قد تتطلب المناطق المختلفة اتجاهات وصول وأوضاع معصم مختلفة. كما توفر الأقسام المحددة أماكن مضبوطة للرفع وإعادة التموضع دون تجاوز الجزء.
ما الذي ينبغي تضمينه في دراسة الوصول؟
يشمل ذلك نطاق التفاوت الكامل للأجزاء، والتركيبات، والأغطية، وجسم التطبيق، وحزمة الخدمة، ووضع معصم الروبوت، وحركات الاقتراب والانسحاب، والغطاء، وإمكانية الوصول للصيانة.
كيف ينبغي التعامل مع المناطق المحظورة؟
حددها من مواصفات الجزء والعملية، ومثلها في نموذج المسار، وتأكد منها أثناء التجارب. لا ينبغي اعتبار الغطاء الأبيض المرئي في هذه الحالة دليلاً على طريقة إخفاء محددة.
ما الذي يجب أن تقيسه خطة القبول؟
استخدم المعايير المتفق عليها للمادة اللاصقة الفعلية، والجزء، والاحتياجات اللاحقة. قد تتضمن الخطة تحديد مسار العمل وفحوصات نتائج العملية، ولكن يجب أن تُستمد المقاييس والحدود الدقيقة من مواصفات المشروع وليس من هذا الفيديو.
لإجراء مراجعة للمفهوم، يرجى تقديم بيانات الجزء والتجهيزات، ومناطق التطبيق، ومعلومات المواد والمعدات المختارة، والتخطيط، واحتياجات الوصول، وطريقة القبول المقترحة. اطلب مراجعة طلب EVST أو عبر البريد الالكتروني sales@evsrobot.com.
يتم قبول المشروع وفقًا لبيانات المشروع المتفق عليها، وطريقة التجربة، والسجلات.