
Kaynak: www.idtechex.com
İmalat endüstrisindeki otomasyon, daha fazla şirketin robotik kullanımını benimsemesiyle hızla ivme kazanıyor. Bu, iş dünyasında otomasyonun faydalarına ve daha akıllı ve daha akıllı süreçlerin kullanılmasına bağlanıyor. Daha fazla üretim elde edersiniz ve ayrıca üretim tesisinde yaralanma riskini azaltırsınız. Çoğu işletme, ihtiyaçlarını karşılamak için robotik kolların kullanımına yöneliyor seç ve yerleştirdiğer görevlerin yanı sıra paketleme, boyama ve montaj.
Robotik kolları işinize dahil ederken kaliteli bir şekilde çalıştığınızdan emin olun. robotik kol üreticisi sana en iyisini kim sunacak? Ek olarak, bunların ne anlama geldiğine dair temel bir anlayışa sahip olmak da önemlidir. Robotik kol, belirli işlevlere sahip gövde, bilek ve uç efektörden oluşur. Bu farklı parçaların doğru bir şekilde çalışabilmesi için robot bağlantılarının varlığı gerekir. Bu makalede, size daha iyi bir anlayış sağlamak için farklı robotik eklemleri inceleyeceğiz.
Robot Eklemleri Nedir?
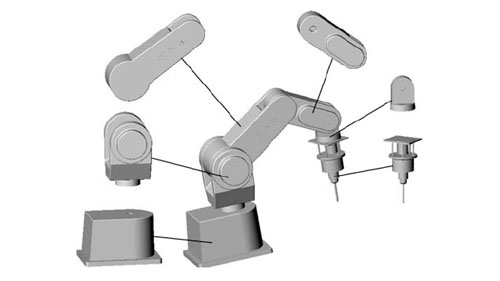
Kaynak: www.researchgate.net
Robot eklemleri, robotun bitişik bağlantılar arasında göreceli hareketlerle sonuçlanan hareketli bileşenlerini ifade eder. Bu bağlamda bağlantılar, net ve yeterli işleyiş için eklemleri birbirine bağlayan sert elemanlara atıfta bulunmak için kullanılır. Bu şunu gösteriyor ki endüstriyel robotik kol Optimum işlevsellik için bağlantı ve bağlantıların bir kombinasyonunun kullanımına sahiptir. Bir uygulamada hassasiyet ve doğruluk sağlamak için manipülatörünüzdeki eklemlerin buna uygun şekilde çalıştığından emin olmak önemlidir.
Robotik eklemlere bazen eksenler de denir. Bunlar çok önemlidir ve kolun hareketinin sınırlandırılmamasını veya engellenmemesini sağlamak için kullanışlıdırlar. Robotik eklemler hakkında daha fazla bilgi edinmek, yerine getirmek istediğiniz görevlere bağlı olarak çalışmak istediğiniz robotik kol tipini belirlemenize yardımcı olacaktır.
Robotlar için Mekanik Bağlantı Çeşitleri
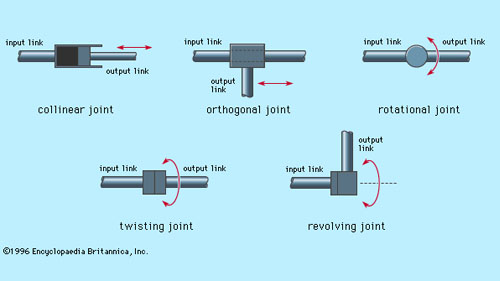
Kaynak: www.britannica.com
İmalat endüstrisinde kullanılan farklı robot türleri olduğu göz önüne alındığında, çeşitli robotlar da bulacaksınız. mekanik eklemlerBu eklemler hareket ve uygulama açısından farklılık göstermekte olup, özellikle kullanılacak robot türüne göre de farklılık göstermektedir.
Robotik kollardaki mekanik eklemler söz konusu olduğunda dikkate almanız gereken beş ana tip vardır. Eklemlerden ikisi doğrusaldır; bu, bitişik bağlantılar arasındaki göreceli hareketin öteleme olduğu anlamına gelir. Öte yandan, diğer üçü dönerdir, bu da bağlantıların göreceli hareketinin aralarında dönüşler içerdiği anlamına gelir. Robotlar için beş tip mekanik bağlantı şunları içerir:
Lineer Bağlantılar
Doğrusal eklemlerde, bitişik bağlantıların sağladığı göreceli hareketin paralel olması amaçlanır. Bu, giriş ve çıkış bağlantılarının doğrusal bir hareketle kaydığı anlamına gelir. Bu tür bir hareket sonuç olarak öteleme hareketi. Bu tür doğrusal hareket, teleskopik mekanizma ve piston kullanımı da dahil olmak üzere çeşitli yollarla elde edilebilir. Bu tür eklemlere L eklemi de denir.
Ortogonal Bağlantılar
Ortogonal bağlantılara popüler olarak O tipi bağlantı noktaları da denir. Giriş bağlantısı ve çıkış bağlantısı tarafından alınan göreceli bir harekete sahiptirler. Ortogonal eklemlerde meydana gelen bu tür hareket öteleme kayma hareketidir. Ancak doğrusal bağlantı düzeninden farklı olarak, Ortogonal eklem, çıkış bağlantısı giriş bağlantısına diktir.
Döner Eklemler
Söz konusu olduğunda dönme eklemleri, birden fazla çalışma alanında çalışan robot manipülatörleri için kullanışlı olan dönme bağıl hareketlerinin kullanımını bulacaksınız. Bu hareketler, giriş ve çıkış bağlantılarının eksenlerine dik olan dönme ekseni ile gerçekleştirilir. Bu döner eklemlere aynı zamanda Tip R eklemleri de denir.
Büküm Bağlantıları
Bu tür ortak özellikler döner hareket bu aynı zamanda kullanım sırasında bir dereceye kadar dönmeye neden olur. Bu eklemlerdeki hareket, giriş ve çıkış bağlantılarının eksenlerine dik olan dönme eksenine göredir. Büküm bağlantılarına aynı zamanda T tipi bağlantı noktaları da denir.
Döner Bağlantılar
Döner bağlantılarda ise durum diğerlerine göre biraz farklıdır. Bu eklemler aynı zamanda farklı uygulamalarda kullanışlı olan bir dönme hareketine de sahiptir. Bu eklemlerin hareketi, iki bağlantı arasındaki hareketi içerir. Giriş bağlantısının ekseni, bağlantının dönme eksenine paralel olacak şekilde tasarlanmıştır. Öte yandan çıkış bağlantısının ekseni, bağlantının dönme eksenine dik olacak şekilde tasarlanmıştır. Bu tip bağlantıya aynı zamanda Tip V bağlantı adı da verilmektedir.
Farklı Robot Tipleri ve Kullanılan Mekanik Bağlantılar
Kaynak: www.technologyreview.com
Farklı robotlar, farklı türde mekanik bağlantıların kullanımına sahip olacak. Farklı robotlar hakkında daha fazla bilgi edinmek, sizin için çalışan bir robota yatırım yapma konusunda sizi daha iyi bir konuma getirecektir. Göz önünde bulundurulması gereken en yaygın robotlardan bazıları şunlardır:
eklemli
MKS eklemli robot tasarım büyük olasılıkla farklı aralıklarda ve döner bağlantı kombinasyonlarıyla birlikte gelecektir. Bu aralıkta basit 2 eklemli yapılar bulunabilir ve 10 veya daha fazla eklemli daha karmaşık yapılara geçilebilir. Bu tasarımda kol tabana bükümlü mafsal kullanılarak bağlanırken koldaki bağlantılar döner mafsallarla bağlanır.
Kartezyen
İle kartezyen robotlar, tasarım üç doğrusal eklemin kullanımını içerir. Bu eklemler, X, Y ve Z'yi içeren kartezyen düzlemde yer alır. Bu robotlar ayrıca hareket için daha kolay döner eklemlere sahip bağlı bir bileğe de sahip olabilir. Bu özel robot türü, doğrusal veya gantry olarak da adlandırılır.
Silindirik
MKS silindirik robot tabana bağlanan bir döner mafsal ve farklı bağlantıları bağlamak için kullanılan bir doğrusal mafsal içerir. Silindirik robotların silindirik şekilli bir çalışma kapsamında çalıştığı göz önüne alındığında, dönme ve doğrusal hareket, hassasiyetin elde edilmesini sağlamak için kullanışlı hale gelir.
kutup
Robotların kutupsal tasarımında kol, bir büküm eklemi kullanılarak tabana bağlanır. Bazen iki döner mafsal ve bir doğrusal mafsal kombinasyonunun kullanımını da bulacaksınız. Bu robot aynı zamanda küresel robot olarak da anıldığı için öne çıkarılacak iş kapsamı da küresel olacaktır. Bu robotta kullanılan eksenler, manipülatörün kolaylıkla çalışmasına olanak tanıyan bir kutupsal koordinat sistemi oluşturur.
SKARA
MKS SCARA robotu özellikle montaj süreçlerini otomatikleştirmek isteyen birçok üretici arasında popüler bir seçenektir. Bu robot genellikle silindiriktir ve nispeten silindirik çalışma kapsamında çalışır. Montaj sürecinde kullanışlı olan iki paralel bağlantının kullanımına sahiptir. Bu eklemler, robot kullanımdayken seçilen tek bir düzlemde uyum sağlar.
Delta
MKS delta robotları kullanıcılarına harika hizmetler sunmalarına olanak tanıyan örümcek benzeri bir yapıyla tasarlanmıştır. Ortak bir tabana birleştirilen ve bağlanan paralelkenarlardan oluşurlar. Bu tip robotlarda bulunan eklemler hem dönel hem de doğrusaldır. Bu, robotun kubbe şeklindeki bir çalışma alanında kol takımının tek ucunu hareket ettirmesine olanak tanır. Farklı görevlerin geliştirilmesinin doğru bir şekilde yürütülmesini sağlamak için performansını artırır.
Sonuç
İşletmenizdeki farklı süreçleri otomatikleştirmenin bir yolu olarak robotikle çalışırken, farklı yönleri aklınızda tutmanız gerekir. Bu yönler, kullanmayı seçtiğiniz belirli robotiklerin performansında büyük rol oynar. Endüstriyel robot kollarının kullanılması söz konusu olduğunda robot eklemleri güncel kalınacak bir konu olmalıdır.
Farklı eklemleri ve robotun performansını nasıl etkilediklerini öğrenin. Bu, otomatikleştirmek istediğiniz aktiviteler için en uygun eklem türünü ölçmenize yardımcı olacaktır.
Bunu elde ettiğinizde, piyasadaki eklemlerle birlikte gelen robot kollarına yatırım yapabilirsiniz. Zaman ayırın ve çalışın otomasyon ekipmanı üreticileri sana kim yardım edecek.