
2026'da Robot Kaynak Hattı Maliyeti: Paranın Gerçekte Nereye Gittiği
Robotik kaynak hattı için gerçek bir yaklaşık 205 dolarlık kamu ihalesi, hat hat. "Robot satın al" ifadesinin neden "hat satın al" ifadesine dönüştüğü ve faturayı belirleyen gizli maliyetler.
Kaynak Pozisyonlama Robot Hücresi: Kontrol Döndürme, Torç Erişimi ve Fikstür Tekrarlanabilirliği
Kaynak pozisyonlama robotu hücresini, fikstür tekrarlanabilirliği, proses penceresi kontrolü, anormal durumların giderilmesi, denetim ve istikrarlı üretim kabulü etrafında planlayın.
İşbirlikçi Robot Güvenlik Standartları 2026: ISO 10218:2025
ISO 10218-1:2025 ve ISO 10218-2:2025 standartları Nisan 2025'te yürürlüğe girdi ve ISO/TS 15066 standardını bünyesine kattı. Peki, 2026'da işbirlikçi robotlar için neler değişti?
Silindir Kafası Robot Yükleme: Konumlandırma, Kavrama ve Makine Taktı Arasındaki Döngüyü Tamamlama
Silindir kafa robotunun yükleme planını, referans noktasının konumlandırılması, tutucu pozisyonu, makine sinyalleri, talaş temizliği, çevrim süresi ve anormal dönüş gibi faktörleri dikkate alarak yapın.
Miniload Tampon Beslemesi: Robotun Toplama İşlemini Nasıl İstikrarlı Hale Getirebilirsiniz?
Mini yük tampon beslemesini, gelen ritme, tampon konumlarına, algılama sinyallerine, alma yüksekliğine, istisna dönüşüne ve robotun alma kararlılığına göre planlayın.
Sac Metal Nokta Kaynak Robot Hücresi: Kontrol Aparatı, Kaynak Sırası ve İşlem Penceresi
Sac metal nokta kaynak robot hücresini, fikstür sıkıştırması, kaynak sırası, işlem aralığı, parça geri yaylanması, muayene zamanlaması ve güvenlik açısından değerlendirin.
Geçmeli Montaj Otomasyon Hücresi: Bağlantı Elemanı, Pres Yolu ve Muayene Arasındaki Döngüyü Tamamlayın
Fikstür referans noktasını, pres yolunu, kuvvet-yer değiştirme izlemesini, muayene zamanlamasını, ıskarta akışını ve güvenlik erişimini kontrol ederek istikrarlı bir presleme otomasyon hücresi oluşturun.
Alüminyum Kaynak Robot Hücresi: Torç Açısı, Fikstür Referans Noktası ve Isı Girişinin Kontrolü
Alüminyum kaynak robotu hücresinin planlamasını, kaynak torcu açısı, fikstür referans noktası, ısı girişi, koruyucu gaz, deformasyon kontrolü, güvenlik ve kabul testleri dikkate alınarak yapın.
Yumuşak Torba Paletleme Robot Hücresi: Hızdan Önce Kavrama Duruşunu Sabitleyin
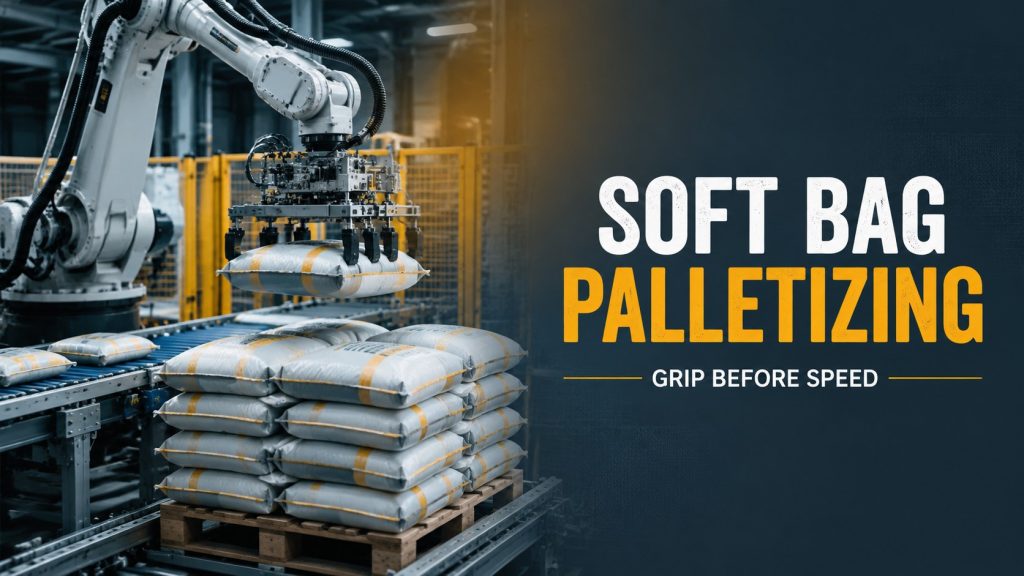
Yumuşak torba paletleme otomasyonunu torba deformasyonu, alma pozisyonu, konveyör hızı, tutucu teması, palet referans noktası, istifleme düzeni ve geri kazanım mantığı etrafında planlayın.
Görsel Takip Özellikli Sıralama Robot Hücresi: Tanıma, Alma ve Konveyör Döngüsünü Tamamlayın
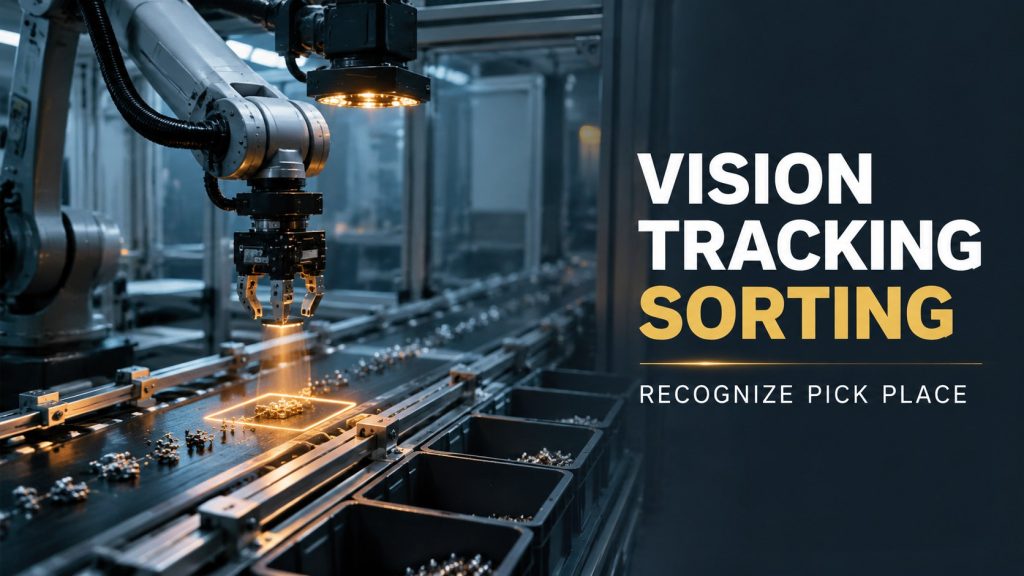
Aydınlatma, kamera zamanlaması, konveyör hızı, alma aralığı, yerleştirme mantığı ve izlenebilirlik konularını kapsayan, görüntü izleme tabanlı sıralama otomasyonuna yönelik pratik bir kılavuz.
Makine Besleme Robotu Yükleme Penceresi: Kapı, Bağlantı Elemanı ve Alma-Yerleştirme Taktı
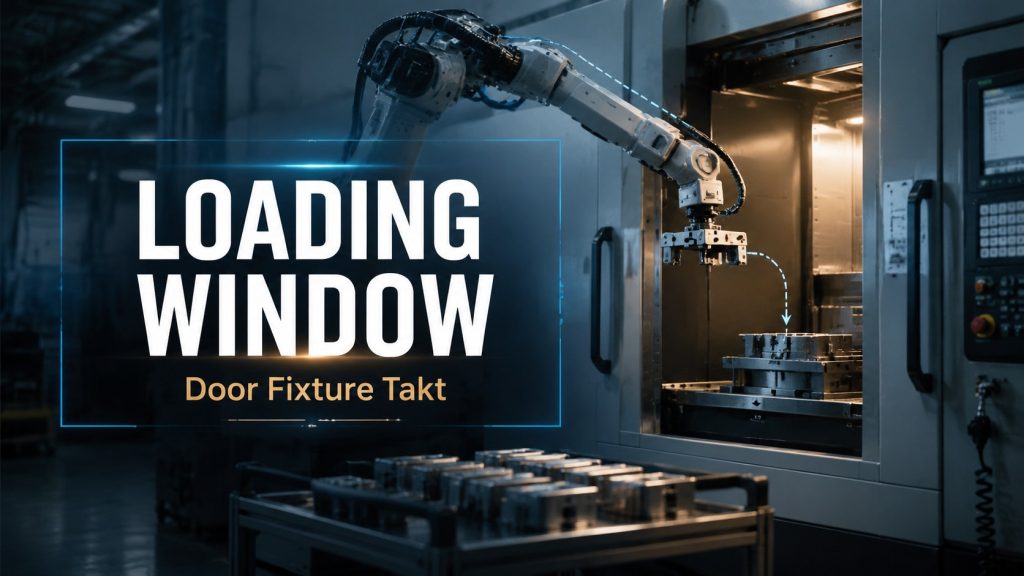
Makine besleme robotu hücresini, kapı zamanlaması, fikstür referans noktası, parça kavrama, talaş ve soğutma sıvısı riski, alma-yerleştirme taktı ve operatör toparlanması gibi faktörleri göz önünde bulundurarak planlayın.
Ev Aletleri Yapıştırıcı Dağıtım Robot Hücresi: Kontrol Boncuğu, Referans Noktası ve Basma Penceresi
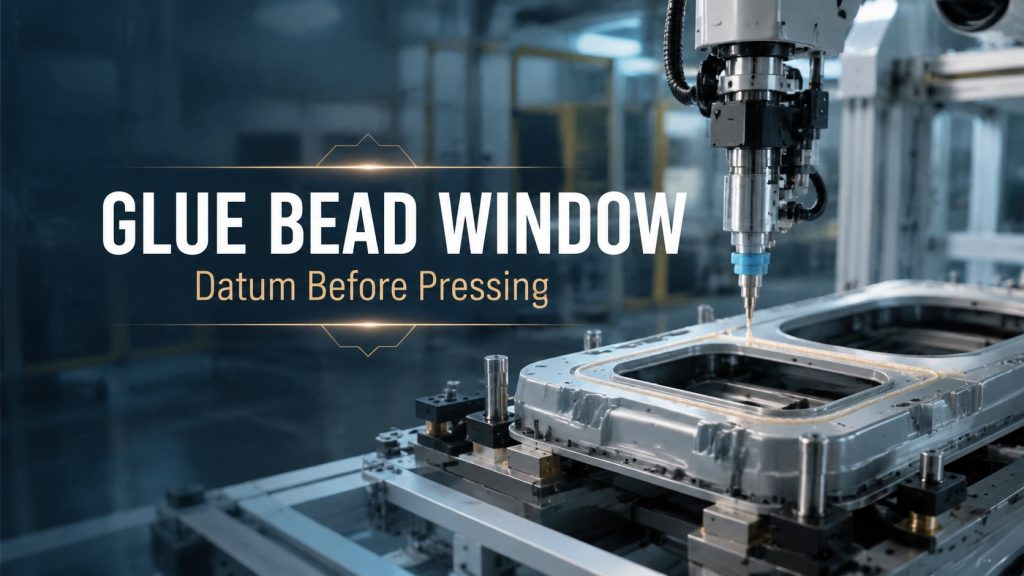
Yapıştırıcı uygulama otomasyonuna yönelik pratik bir kılavuz; yapıştırma yolu, uygulama hacmi, parça referans noktası, pres zamanlaması, kürlenme aralığı ve inceleme konularını kapsamaktadır.