
Увод
Савремени индустријски пејзаж све више је вођен иновацијама у роботици, где су прецизност, ефикасност и прилагодљивост најважнији. Међу овим иновацијама, роботи са шест осовина су се појавиле као кључне компоненте због своје свестраности и напредних оперативних способности. Ови роботи су значајно допуњени трагови робота, који обезбеђују неопходну мобилност и стабилност за различите и сложене индустријске задатке. Овај чланак се бави заједничким коришћењем роботи са шест осовина трагови робота, наглашавајући њихове улоге, интеграцију и утицај на индустријске операције. Пример за то је 6 кг корисног терета, 917 мм до удаљености од шест оса, колаборативни робот, који представља фузију високе поузданости и одличних перформанси. Дизајниран првенствено за задатке као што су руковање, палетирање и електролучно заваривање, овај робот се истиче у скученим просторима и може ослободити људске раднике из понављајућих и опасних окружења.
Преглед робота са шест осовина
Технички опис и могућности
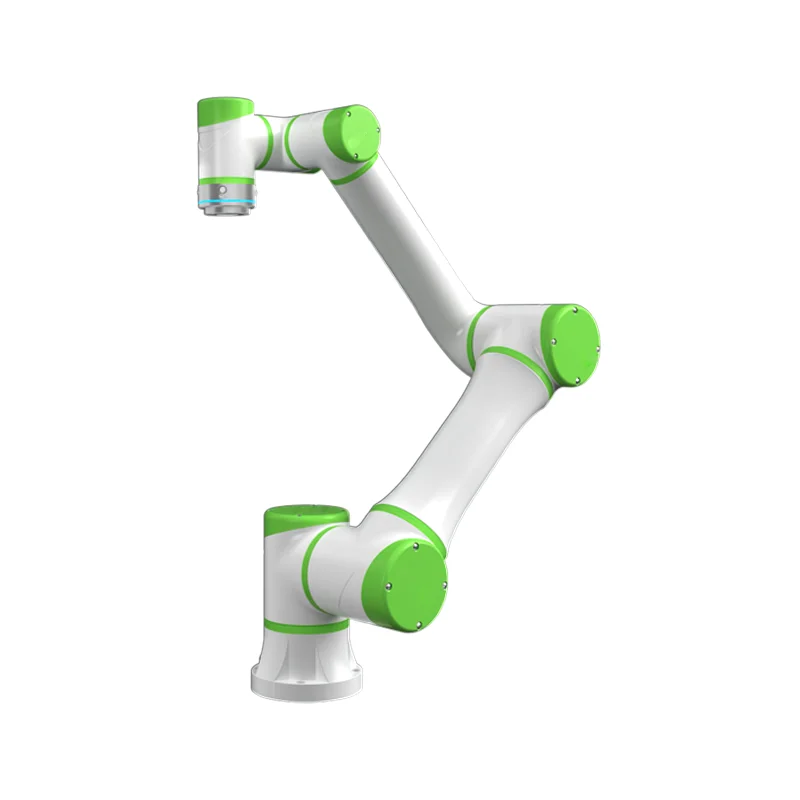
Шестоосни роботи одликују се својом флексибилношћу и опсегом покрета, који су кључни у сложеним процесима аутоматизације. Модел Р6-093С се, на пример, може похвалити импресивним низом карактеристика: има распон руку од 917 мм и носивост од 6 кг, погодан за различите задатке средњег оптерећења. Захваљујући својих шест степени слободе, може да се креће и артикулише прецизније и доследније него што би то могла људска рука. Способност робота да ротира за свих 360 степени омогућава му да рукује материјалима са изузетном прецизношћу и агилношћу.
Примене у индустрији
Примена роботи са шест осовина простире се на различите секторе, укључујући аутомобилску индустрију, електронику, храну и пиће и још много тога. Ови роботи су посебно ефикасни у задацима који захтевају високу прецизност и поновљивост, као што су бирање и постављање, палетизација и заваривање. На пример, универзални робот КЈРБ180-1 може да обавља велике брзине и прецизне задатке као што су палетирање и паковање у индустријама попут намештаја и хране и пића. Његов капацитет да непрекидно ради дуж унапред одређене путање повећава продуктивност и смањује шансе за грешке, показујући значајне предности роботи са шест осовина у савременој производњи.
Разумевање трагова робота
Функционалност и дизајн
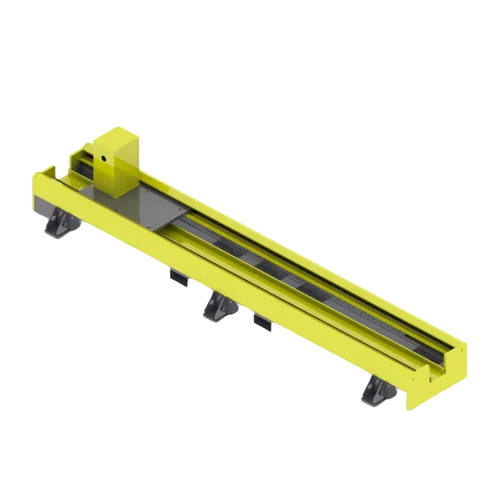
Робот трацкс значајно проширити функционалност робота повећавајући њихову мобилност и омогућавајући им да раде на већим површинама. ЕВС Робот Трацк је одличан пример ове технологије. Користи висококвалитетне редукторе и зупчанике како би осигурао глатко кретање и стабилност, што је кључно за операције које захтевају прецизност. Ове гусенице се могу прилагодити у смислу номиналног оптерећења и дужине, задовољавајући специфичне индустријске потребе и повећавајући оперативну свестраност робота.
Апликације и перформансе
Робот трацкс се користе у широком спектру апликација, укључујући заваривање, сечење, руковање, машинску обраду и фарбање. Њихова постојаност и тачност су од виталног значаја у окружењима где су неопходни прецизни обрасци кретања, као што су монтажне линије или сложени послови обраде. Робот трацкс повећати ефикасност роботских операција и проширити опсег задатака који се могу аутоматизовати омогућавајући роботима да се крећу са великом прецизношћу дуж унапред одређених путања.
Интеграција шестосних робота са роботским стазама
Повећање оперативне ефикасности
Интегратинг роботи са шест осовина sa трагови робота ствара синергију која побољшава оперативну ефикасност роботских система. Ова комбинација омогућава проширени досег и мобилност, повећавајући способност робота да обавља задатке на већој површини без жртвовања брзине или прецизности. На пример, а робот са шест осовина монтирани на стази могу ефикасније да обављају секвенцијалне задатке дуж монтажне траке од стационарних робота, смањујући време циклуса и повећавајући пропусност.
Студије случаја интегрисаних система
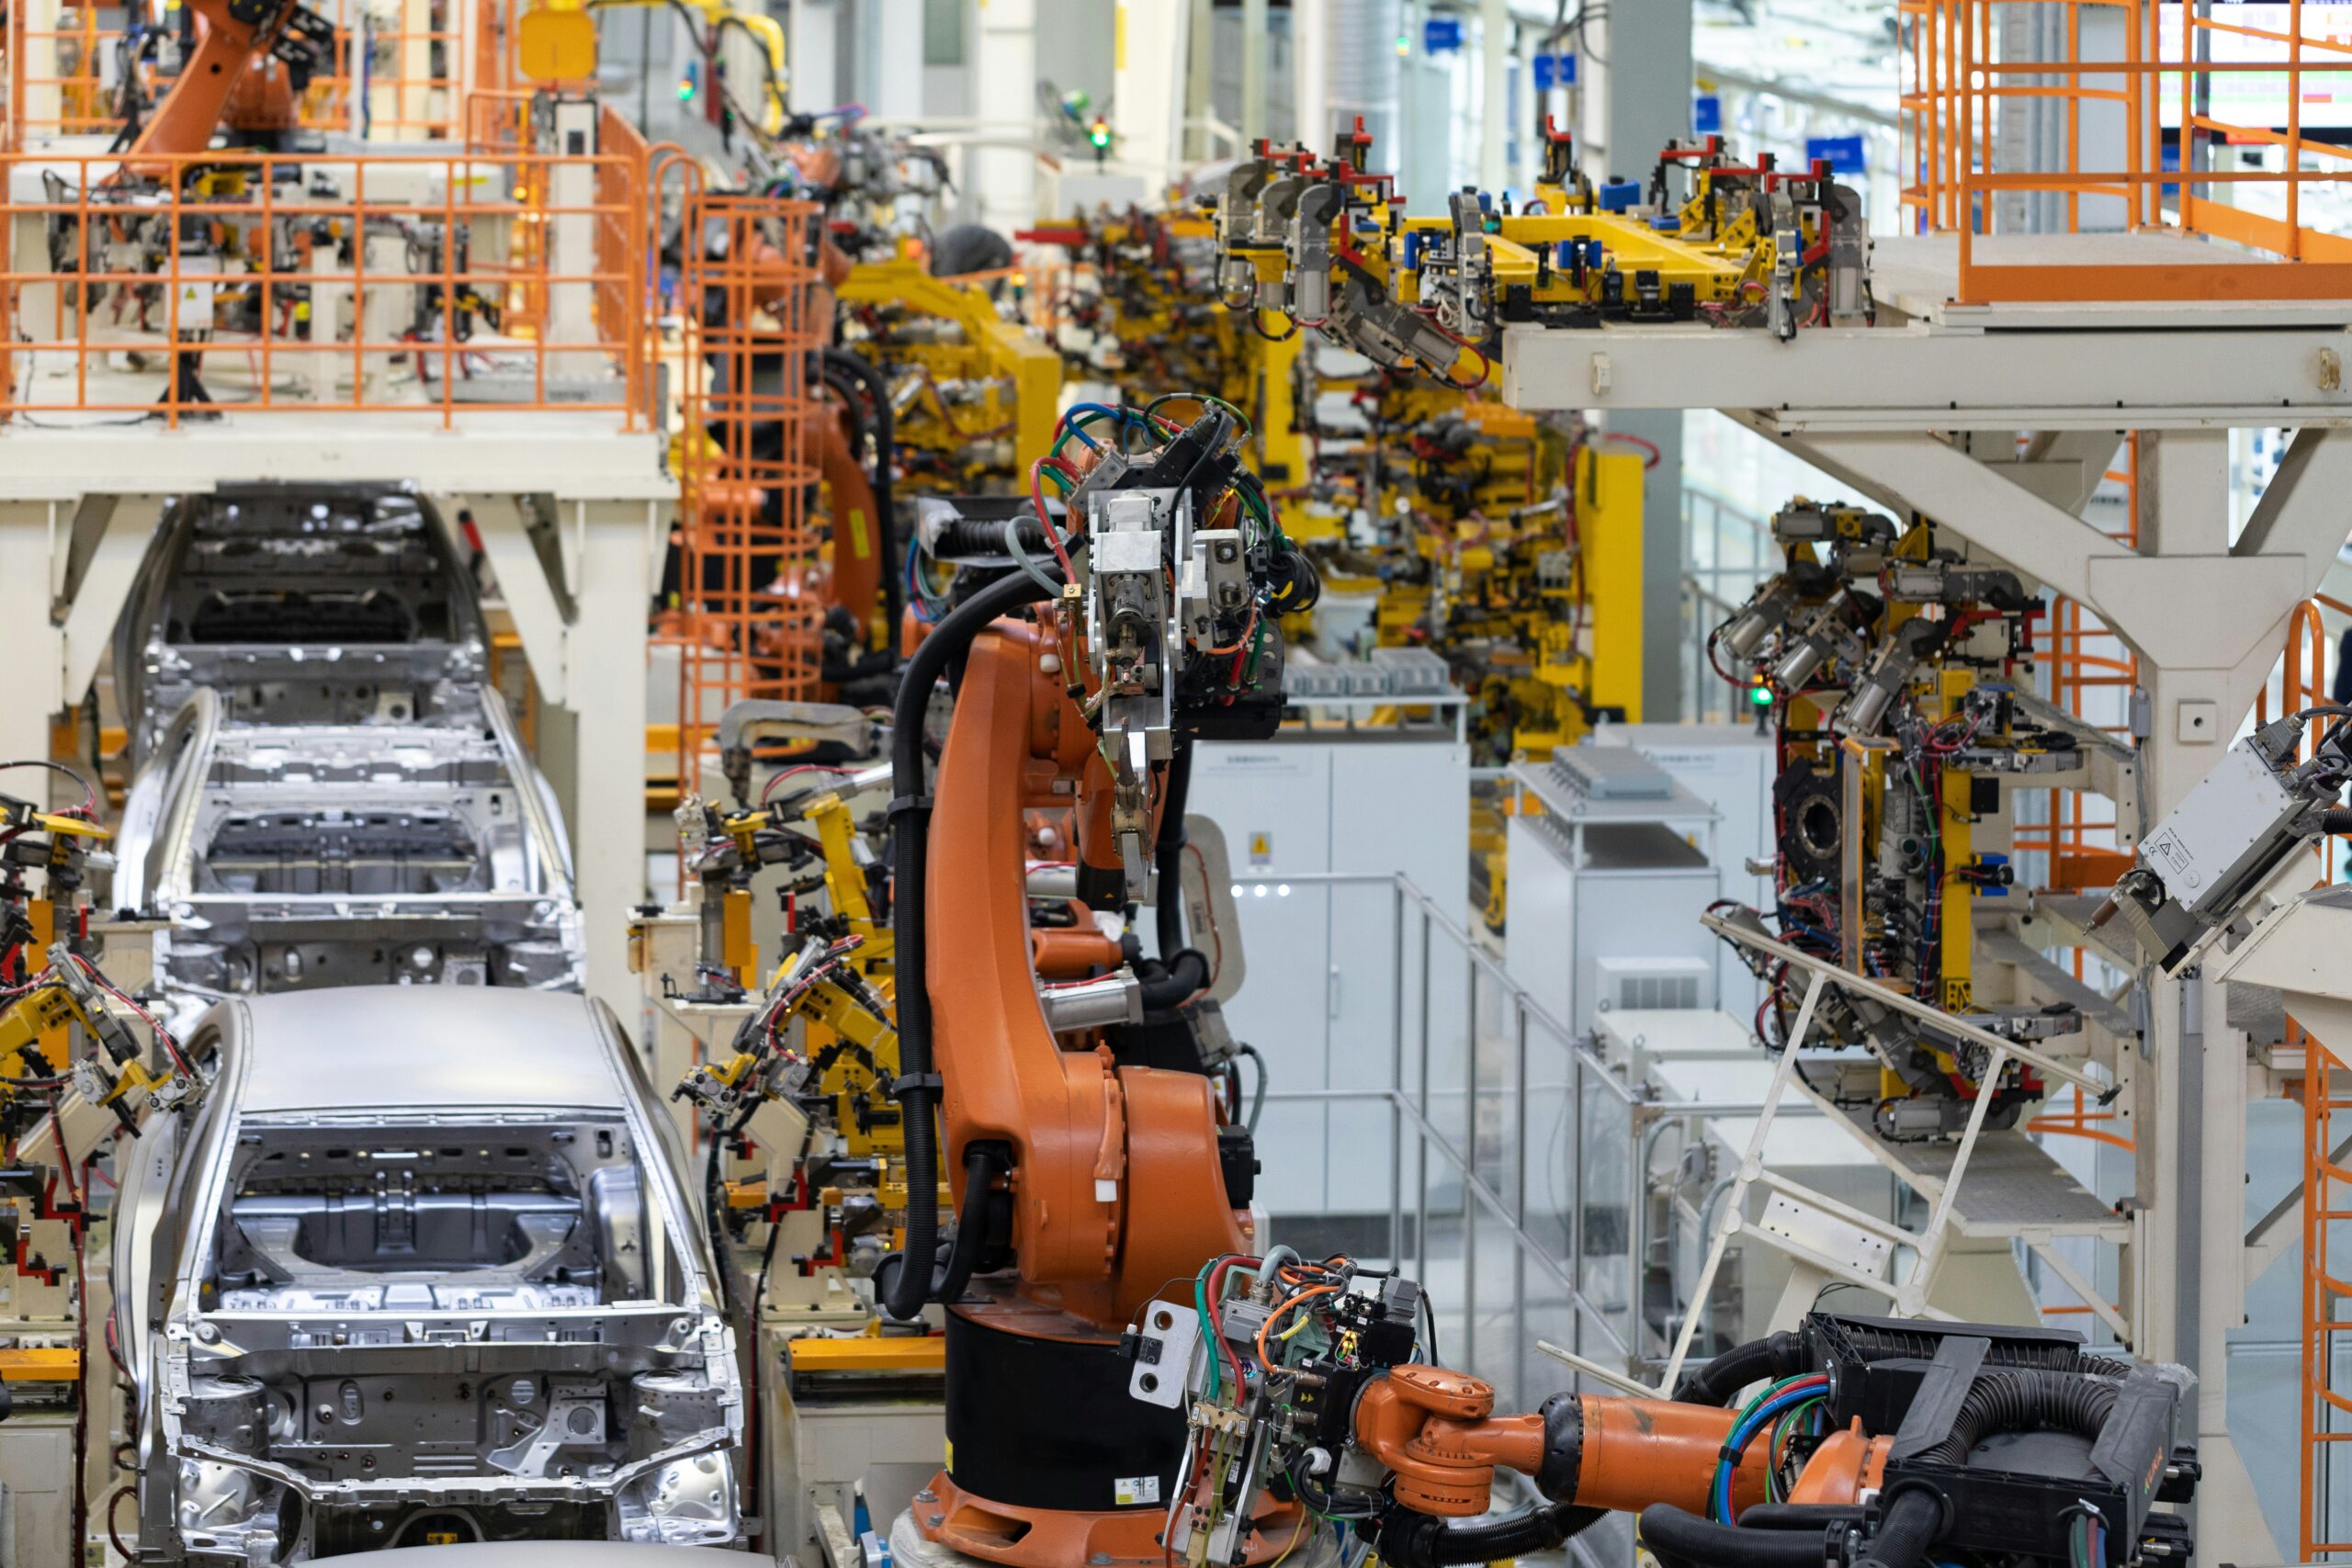
Реалне имплементације интегрисаних система показују њихову ефикасност. Један такав пример укључује а робот са шест осовина у комбинацији са а роботска стаза систем дизајниран за линију за монтажу аутомобила. Ово подешавање омогућава роботу да обавља више задатака као што су заваривање и састављање делова без потребе за више стационарних робота, значајно смањујући потребан простор и повећавајући флексибилност производне линије.
Закључак
Са досад нечувеним нивоима ефикасности, прецизности и флексибилности у индустријским операцијама, комбинација роботи са шест осовина трагови робота представља значајан напредак у роботској технологији. Функција од роботи са шест осовина роботска стаза ће постати важнији како индустрије настављају да се развијају и захтевају сложеније и разноврсније задатке од својих роботских система. Поред побољшања производних могућности које су сада доступне, ове технологије отварају врата за предстојећа открића која ће додатно променити индустријски пејзаж.
За индустрије које желе да унапреде своје оперативне способности, усвајање роботи са шест осовина трагови робота нуди проверено решење. Даље истраживање и консултације са стручњацима из индустрије могу пружити прилагођене увиде и стратегије за ефикасно коришћење ових напредних технологија.