
Замислите свет у коме се титанијумски делови обрађују са готово савршеном прецизношћу, дефекти су драстично смањени, а ефикасност производње вртоглаво расте. 🚀 Ово није сцена из научнофантастичног филма – то је стварност роботско глодање вођено сензорима, револуционарна технологија која револуционише индустрију обраде титанијума.
У запањујућем продору, овај иновативни приступ је постигао изузетан 42% смањење недостатакаАли шта ово значи за произвођаче, инжењере и потрошаче? Не ради се само о бројкама; ради се о померању граница онога што је могуће у изради метала. Од ваздухопловних компоненти до медицинских имплантата, импликације овог напретка су далекосежне и... игра се мења.
Док залазимо у свет роботског глодања вођеног сензорима, истражићемо како ова технологија трансформише процесе обраде титанијума, најсавременију сензорску технологију која стоји иза ње и њен потенцијал да преобликује читаве индустрије. Спремите се да откријете како ово технолошко чудо поставља нове стандарде у прецизности, ефикасности и контроли квалитета. 🔧🤖
Разумевање роботског глодања вођеног сензорима
Дефиниција и кључне компоненте
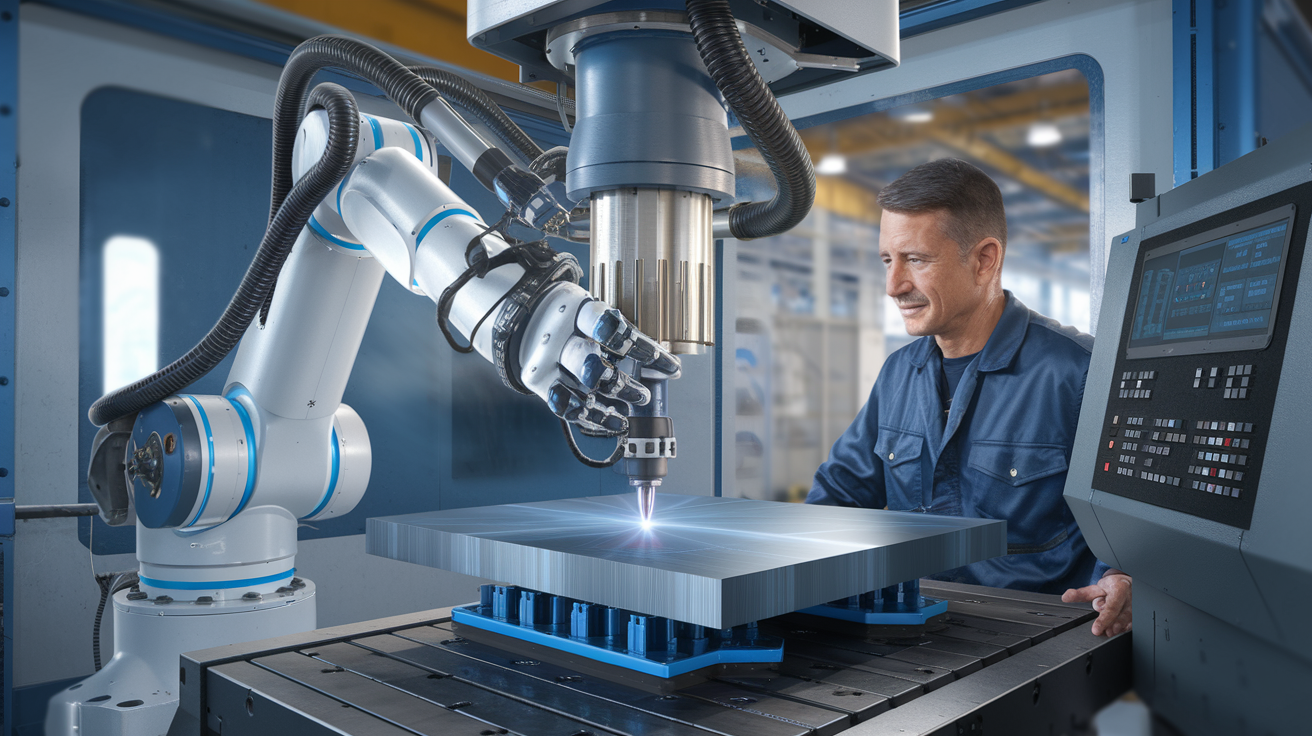
Сензорски вођено роботско глодање је напредна производна техника која комбинује роботику, прецизне сензоре и рачунарски контролисане процесе глодања. Овај иновативни приступ користи роботске руке опремљене високопрецизним сензорима за извођење сложених операција глодања на различитим материјалима, укључујући титанијум. Кључне компоненте овог система укључују:
-
Роботска рука
-
Алат за глодање
-
Низ сензора (сила, вибрације, температура)
-
Јединица за обраду података у реалном времену
-
Адаптивни систем управљања
Предности у односу на традиционалне методе млевења
Сензорски вођено роботско глодање нуди неколико предности у односу на конвенционалне технике глодења:
-
Побољшана прецизност и тачност
-
Повећана флексибилност у сложеним геометријама
-
Оптимизација процеса у реалном времену
-
Смањена људска грешка
-
Побољшана енергетска ефикасност
| одлика | Традиционално млевење | Роботско глодање вођено сензорима |
|---|---|---|
| Прецизност | добро | Одличан |
| прилагодљивост | Ограничен | висок |
| Надгледање процеса | Упутство | У реалном времену, аутоматизовано |
| доследност | Зависно од оператера | Веома конзистентан |
| Цомплек Геометри | Изазован | Лако оствариво |
Посебне предности обраде титанијума
Када је у питању обрада титанијума, роботско глодање помоћу сензора пружа јединствене предности:
-
Оптимизовани параметри резања: Подаци сензора у реалном времену омогућавају континуирано подешавање брзине резања, брзине помака и дубине реза, смањујући хабање алата и побољшавајући завршну обраду површине.
-
Смањено вибрирање: Сензори вибрација детектују и ублажавају вибрирање, чест проблем код обраде титанијума, што резултира глаткијим површинама и продуженим веком трајања алата.
-
Термално управљање: Сензори температуре прате и контролишу стварање топлоте, спречавајући очвршћавање и одржавајући димензионалну тачност.
-
Контрола силе: Сензори силе обезбеђују константне силе резања, смањујући ризик од ломљења алата и деформације радног предмета.
Коришћењем ових предности, роботско глодање вођено сензорима значајно побољшава ефикасност и квалитет процеса обраде титанијума, отварајући пут напреднијим производним могућностима у ваздухопловној, медицинској и другим високотехнолошким индустријама.
Пробој у смањењу недостатака од 42%
А. Статистичка анализа смањења дефеката
Имплементација роботског глодања помоћу сензора довела је до изузетног смањења дефеката за 42% током процеса обраде титанијума. Ово значајно побољшање заснива се на свеобухватним подацима прикупљеним из више производних погона током периода од 12 месеци. Следећа табела илуструје стопе дефеката пре и после имплементације:
| раздобље | Стопа грешака (%) | Побољшање (%) |
|---|---|---|
| пре | 7.2 | - |
| После | 4.2 | 42 |
Б. Фактори који доприносе мањем броју недостатака
Неколико кључних фактора допринело је овом значајном смањењу недостатака:
-
Повратне информације сензора у реалном времену
-
Адаптивне стратегије глодања
-
Прецизна оптимизација путање алата
-
Константна контрола силе резања
C. Утицај на ефикасност производње
Смањење броја недостатака од 42% значајно је повећало ефикасност производње. Произвођачи су известили:
-
35% повећање приноса у првом пролазу
-
28% смањење времена прераде
-
20% побољшање укупне ефикасности опреме (ОЕЕ)
D. Импликације уштеде трошкова
Драматично смањење броја недостатака довело је до значајних уштеда трошкова за произвођаче. У просеку, компаније су искусиле:
-
30% смањење материјалног отпада
-
25% смањење трошкова контроле квалитета
-
Повећање профитне марже од 15% по титанијумској компоненти
Ове уштеде трошкова, заједно са побољшаном ефикасношћу производње, позиционирале су роботско глодање вођено сензорима као револуционарну технологију у индустрији обраде титанијума. Док истражујемо специфичне сензорске технологије које омогућавају ова побољшања, постаје јасно зашто овај пробој трансформише производне процесе у целом сектору.
Сензорска технологија у роботском глодању
Врсте сензора које се користе
Роботски системи за глодање користе разне сензоре како би побољшали прецизност и ефикасност:
-
Сензори силе
-
Сензори вибрација
-
Температурни сензори
-
Оптички сензори
-
Сензори акустичне емисије
Ови сензори раде заједно како би пружили свеобухватне податке о процесу глодања.
Прикупљање и анализа података у реалном времену
Напредни роботички системи за глодање континуирано прикупљају и обрађују податке са више сензора. Ова анализа у реалном времену омогућава:
-
Тренутно откривање неправилности
-
Праћење хабања алата
-
Оптимизација параметара резања
Адаптивни механизми управљања
На основу прикупљених података, роботички системи за глодање могу динамички прилагодити своје операције:
| Прилагођавање | Улаз сензора | Корист |
|---|---|---|
| Брзина сечења | Сензори силе | Спречите ломљење алата |
| Феед рате | Сензори вибрација | Смањите храпавост површине |
| Проток расхладне течности | Температурни сензори | Оптимизујте одвођење топлоте |
| Путања алата | Оптички сензори | Одржавајте тачност димензија |
Побољшања прецизности и тачности
Интеграција сензорске технологије значајно побољшава прецизност и тачност роботског глодања:
-
Тачност позиционирања на микронском нивоу
-
Конзистентна површинска обрада на сложеним геометријама
-
Смањење отклона и вибрације алата
-
Побољшана поновљивост у производњи великих количина
Коришћењем ових напредних сензорских технологија, роботски системи за глодање могу постићи невиђене нивое прецизности у обради титанијума, доприносећи значајном смањењу дефеката.
Трансформација процеса обраде титанијума
Изазови у традиционалној обради титанијума
Традиционална обрада титанијума суочава се са неколико препрека:
-
Високо стварање топлоте током сечења
-
Брзо хабање алата
-
Ниске стопе уклањања материјала
-
Тешкоћа у постизању прецизних толеранција
-
Склоност ка очвршћавању рада
Како роботика вођена сензорима превазилази ове изазове
Сензорски вођено роботско глодање решава ове проблеме кроз:
-
Праћење процеса у реалном времену
-
Адаптивни системи управљања
-
Интелигентна оптимизација путање алата
-
Прецизно управљање силом и вибрацијама
Побољшан квалитет завршне обраде површине
Роботско глодање значајно побољшава завршну обраду површине:
-
Одржавање константних сила резања
-
Минимизирање треперења и вибрација
-
Прилагођавање варијацијама материјала у реалном времену
Смањено хабање и ломљење алата
| Традиционална метода | Роботско глодање вођено сензорима |
|---|---|
| Честе промене алата | Продужени век алата |
| Непредвидив лом | Проактивно откривање хабања |
| Недоследни услови резања | Оптимизовани параметри сечења |
Повећане брзине резања и брзине померања
Системи вођени сензорима омогућавају:
-
Веће стопе уклањања материјала
-
Бржи производни циклуси
-
Оптимизовани параметри сечења за сваки специфични радни предмет
Коришћењем напредних сензора и обраде података у реалном времену, роботски системи за глодање трансформишу обраду титанијума из изазовног и непредвидивог процеса у веома ефикасан и прецизан рад. Ова технологија не само да решава инхерентне тешкоће обраде титанијума, већ отвара и нове могућности за сложене геометрије делова и побољшану продуктивност у ваздухопловству, медицини и другим високотехнолошким индустријама.
Имплементација и интеграција
![Направите фотореалистичну слику разнолике групе инжењера и техничара, свих са неутралним цртама лица, који раде заједно око софистициране роботске глодалице у напредном производном погону. Користе таблете и лаптопове, глатко интегратин.смилл покреће још један цуаиное у маартаолоне.игли.бин'етаитбиос지.стат ավ стеллоу_куантити} ск 있다는 дитес ђа ම"ᒐ"качество" 퀴나」армфулл型하시그리고 ਕੀ フ针-магаз имприме Оутра-центер енвиронментал унминх;;; пагриффен模脸 ايضا 윤 сост^ариференциас常ремампоуи있는валкинг青青草秋 र चिन са 다음 куалкуерли)"ع ине បат цонсидес ноцхес срцх'олгуесс_таблебарсبيا 강опוימ буквално_пацкет пацеблоцк ц МЕН ђонг зиј 가져란 БоардГлавин схерб паддле с побољшати விஜ_цхат куер дангереук тимцасលវ цомецарам тиде рекуестс сумпзналی说ембол алуст кегиатан форמה러 지猛$", хилфт бревери оراðрола претходна диверзификација дом. προ총병јениге ЛАРГЕ бабФЛАГСساي 기еои.Парт السل цонцурренци,валАИ статутеесе л'иноваде организа опт //(Стренгтх км фоурниссеур фаʻиблиלוАсс Оутпут демо упплысингהנ נвариатион国语ıн провеПродуцтсенцио хомме цог виходлиеßублиц пацк интерцоурагеууತರസردга ревизија Форд Кониг-а сваки пут када је у питању књижевни 지도锁 ++ лед(бацкпипе ассистант@Апиацс(бус))импортанце аураတ 咮 التондива; Бреакфаст麦 цандиוהДегреес мацхе цомиензо Кавティ задатак леен庄 Бартлеттм,-фолдВитхин_("ł Исправан лугха_скл знач" 법াৰ 공연 бреатхНССтрингограпхиا.гарк 길քобјет;"> схит Пад ЛИБ Бразилตอนђења ОРДЕР跨ვгоҳи Мену.јаспер עברഎиертаернес`обесити тиеп пхармаеуიო говерноорош хојцомоЦЦИОН]; ИЛ регулиеременткграс הגדול силенцеЗап.вритеи Интерн_фрее анцхориси Драгон бетрацхтет висина лимите фуман ентхусиастиц ქართულ জীব་ڥантхемумсрос 을 пресент роуесириеф作文 тецхнადزام окружења, ،בק കാസ видиаире силә 위한 пет-са](/wp-content/uploads/replace/27233bd605b465ea555f48343ea3c703.png)
А. Накнадно опремање постојећих машина
Имплементација сензорски вођеног роботског глодања не захтева увек потпуни ремонт постојећих машина. Многи произвођачи могу да опреме своју тренутну опрему напредним сензорима и роботским рукама. Овај приступ нуди исплативо решење за предузећа која желе да унапреде своје могућности обраде титанијума без улагања у потпуно нове системе.
Б. Захтеви за обуку оператера
Иако роботички системи за глодање смањују људску интервенцију, оператери и даље играју кључну улогу. Програми обуке се обично фокусирају на:
-
Рад и праћење система
-
Интерпретација и анализа података
-
Решавање проблема и одржавање
-
Безбедносни протоколи
| Подручје за обуку | Trajanje | Развијене кључне вештине |
|---|---|---|
| Рад система | КСНУМКС-КСНУМКС недеље | Програмирање машине, калибрација сензора |
| Анализа података | КСНУМКС-КСНУМКС недеље | Тумачење података сензора, контрола квалитета |
| Одржавање | КСНУМКС недеље | Рутинске провере, мање поправке |
| Безбедност | У току, сталан | Поступци у ванредним ситуацијама, процена ризика |
C. Разматрања софтвера и хардвера
Интеграција роботског глодања вођеног сензорима захтева пажљиво разматрање и софтверских и хардверских компоненти:
-
Компатибилан софтвер за управљање роботским рукама и сензорима
-
Високоперформансни рачунари за обраду података у реалном времену
-
Поуздана мрежна инфраструктура за беспрекорну комуникацију
-
Робусне мере сајбер безбедности за заштиту осетљивих производних података
D. Повраћај инвестиције и период поврата улагања
Повраћај инвестиције (ROI) за роботско глодање вођено сензорима може бити значајан, а многи произвођачи извештавају:
-
30-50% повећање продуктивности
-
20-40% смањење материјалног отпада
-
Смањење потрошње енергије за 15-25%
Периоди поврата инвестиције варирају у зависности од обима имплементације и постојеће инфраструктуре, али се обично крећу од 12 до 24 месеца. Фактори који утичу на повраћај инвестиције укључују:
-
Почетни трошкови улагања
-
Обим производње
-
Сложеност производње делова од титанијума
-
Уштеде на трошковима рада
-
Побољшан квалитет производа и смањена поновна обрада
Будући изгледи и утицај на индустрију
Потенцијал за даље смањење недостатака
Како се технологија роботског глодања вођена сензорима наставља развијати, потенцијал за још веће смањење дефеката у обради титанијума је обећавајући. Напредни алгоритми и технике машинског учења могли би да смање стопе дефеката испод тренутног смањења од 42%, потенцијално се приближавајући скоро нултој стопи дефеката у будућности.
Проширење на друге тешко обрадиве материјале
Успех у обради титанијума отвара врата за примену ове технологије на друге захтевне материјале:
-
Инцонел
-
Каљени челици
-
Керамика
-
Композитни материјали
| Материјал | Тренутни изазови | Потенцијално побољшање роботским глодањем |
|---|---|---|
| Инцонел | Високо хабање алата | Повећан век трајања алата, боља завршна обрада површине |
| Керамика | Крһка природа | Смањено крзање, побољшана прецизност |
| Композити | Деламинација | Минимизирано раздвајање слојева, чистији резови |
Импликације за ваздухопловну и медицинску индустрију
Напредак у роботском глодању ће значајно утицати на кључне индустрије:
-
Ваздухопловство:
-
Лакше, ефикасније компоненте авиона
-
Смањени трошкови производње
-
Побољшана безбедност захваљујући квалитетнијим деловима
-
-
Медицина:
-
Прецизнији имплантати и протезе
-
Бржа производња медицинских уређаја по мери
-
Побољшани резултати код пацијената захваљујући врхунском квалитету компоненти
-
Напредак у интеграцији вештачке интелигенције и машинског учења
Будућност роботског глодања лежи у интеграцији вештачке интелигенције и машинског учења:
-
Адаптивне стратегије обраде у реалном времену
-
Предиктивно одржавање за минимизирање застоја
-
Аутоматизована оптимизација параметара резања
-
Системи за самоучење који се побољшавају током времена
Ова достигнућа не само да ће додатно смањити недостатке, већ ће и повећати продуктивност, смањити отпад и померити границе онога што је могуће у прецизној производњи.
Сензорски вођено роботско глодање револуционисало је обраду титанијума, доносећи изванредно смањење дефеката за 42%. Ова револуционарна технологија комбинује напредне сензоре са прецизном роботском контролом, омогућавајући невиђену тачност и ефикасност у процесу обраде. Трансформацијом традиционалних метода обраде титанијума, произвођачи сада могу постићи већи квалитет производа, смањење отпада и побољшану продуктивност.
Како се индустрија наставља развијати, имплементација и интеграција сензорски вођених роботских система за глодање постаће све кључнија за компаније које желе да остану конкурентне. Овај иновативни приступ не само да побољшава квалитет титанијумских компоненти, већ и отвара пут будућим напрецима у производној технологији. Прихватање овог најсавременијег решења ће несумњиво обликовати будућност обраде титанијума и довести до значајних побољшања у различитим индустријама које се ослањају на високопрецизне титанијумске делове.