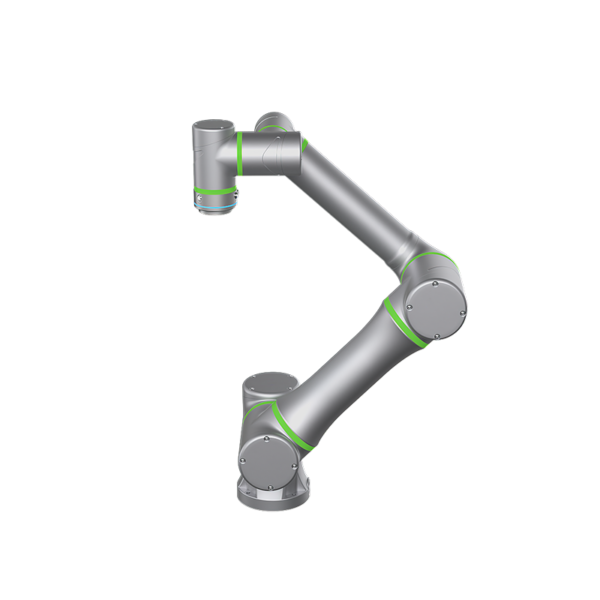
Сликарство роботске руке КЈР6-2700П

  • Без предње сингуларне конструкције зглоба, опциони уграђени цевовод, што олакшава подучавање синхроног праћења прскања.
  • Користећи структуру сабирнице, погодну за проширење и велику брзину
  • Понављање тачности позиционирања: ±0.5 мм
  • Распон руке: 2035 мм
  • Носивост: 10 кг

Преузимање базе података

инструкције

Технички параметри

модел КЈР6-2700П
Број осовине 6
Користан терет КСНУМКСкг
Поновите позиционирање ± КСНУМКСмм
Мак Армспан КСНУМКСмм
Мотион Ранге J1 ±95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Максимална брзина J1 108 ° / с
J2 103 ° / с
J3 115 ° / с
J4 360 ° / с
J5 360 ° / с
J6 360 ° / с
Дозвољени обртни момент J4 КСНУМКС Нм
J5 КСНУМКС Нм
J6 КСНУМКС Нм
Момент инерције J4 0.25 кг.м2
J5 0.25 кг.м2
J6 0.05 кг.м2
Телесна тежина робота КСНУМКСкг
Капацитет напајања 3.9кВА
Кабинет Величина КСНУМКС * КСНУМКС * КСНУМКСмм
Кабинет Тежина КСНУМКСкг
извор Трофазни четворожични
Инсталирање обрасца Приземљено
апликација За сликање не постоји тачка сингуларности, што знатно олакшава наставу програмирања.

Цртеж укупне димензије и опсега кретања робота

КЈР6-2700П Укупна димензија

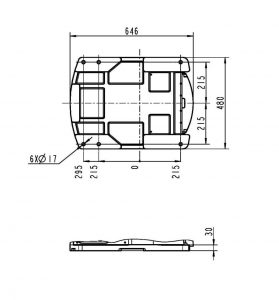
Цртеж димензија за монтажу базе робота

КЈР6-2700П Цртеж са димензијама за монтажу

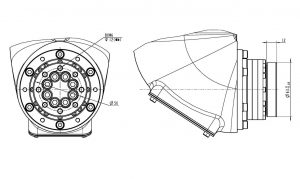
Цртеж са димензијама за крај инсталације робота

Дијаграм интерфејса за инсталацију КЈР6-2700П

EVST лого
Преглед приватности

Ова веб локација користи колачиће како бисмо вам пружили најбоље корисничко искуство. Подаци о колачићима се чувају у вашем прегледачу и обављају функције као што су препознавање када се вратите на нашу веб страницу и помажете нашем тиму да разуме који се дијелови веб странице налазе најинтересантније и корисније.