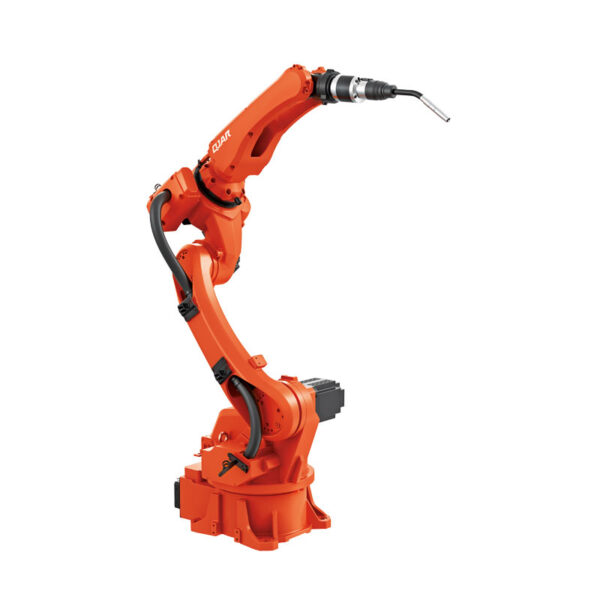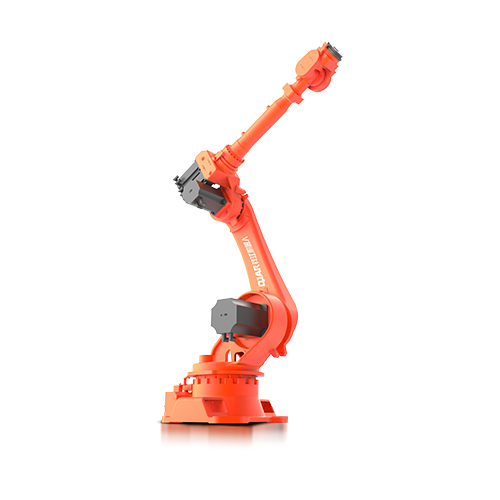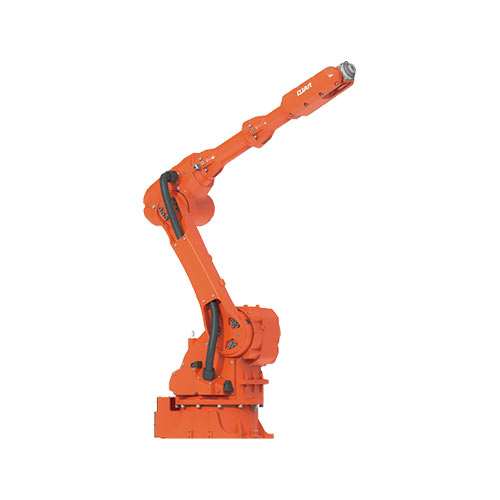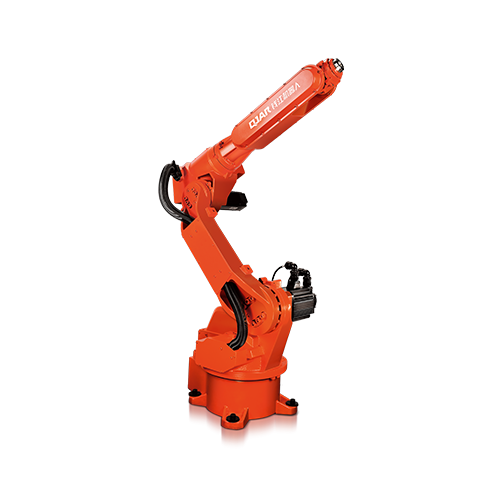
6 кг Корисна носивост 1441 мм Дохватна удаљеност Роботска рука КЈР6-1

  • Само неколико сати инсталирања, подучавања, отклањања грешака, робот се може брзо ставити у свакодневну производњу.
  • Дизајн роботске руке од 6 кг је веома компактна, флексибилна инсталација са земљом или обрнутом позицијом.
  • Велики радни простор, велика брзина трчања, велика тачност позиционирања понављања, погодан за брање и постављање, прскање, утовар и истовар, руковање, сортирање, монтажу и друге широк спектар примена.
  • Понављање тачности позиционирања: ±0.03 мм
  • Распон руке: 1410.5 мм
  • Носивост: 6 кг

Преузимање базе података

3Д цртежи

инструкције

Технички параметри

модел КЈР6-1
Број осовине 6
Користан терет КСНУМКСкг
Поновите позиционирање ± КСНУМКСмм
Мак Армспан КСНУМКСмм
Мотион Ранге J1 ±168º
J2 ﹢150º,﹣89º
J3 ﹢87º,﹣111º
J4 ±170º
J5 ±125º
J6 ±360º
Максимална брзина J1 201º/с
J2 178º/с
J3 201º/с
J4 430º/с
J5 430º/с
J6 602º/с
Дозвољени обртни момент J4 КСНУМКСН.м
J5 КСНУМКСН.м
J6 КСНУМКСН.м
Момент инерције J4 0.3кг.м²
J5 0.3кг.м²
J6 0.06кг.м²
Телесна тежина робота КСНУМКСкг
Капацитет напајања 2.7кВА
Кабинет Величина КСНУМКС * КСНУМКС * КСНУМКСмм
Кабинет Тежина КСНУМКСкг
извор Трофазни четворожични
Инсталирање обрасца Земља, плафон
апликација  утовар и истовар, руковање, сортирање, монтажа итд.

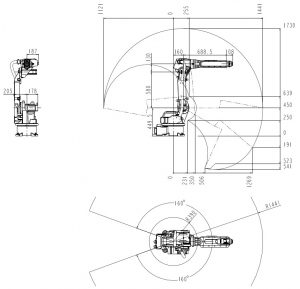
Цртеж укупне димензије и опсега кретања робота

Роботска рука КЈР6-1 Укупна димензија

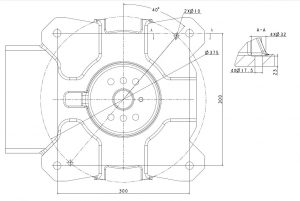
Цртеж димензија за монтажу базе робота

Цртеж димензија за монтажу роботске руке КЈР6-1

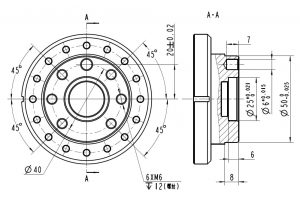
Цртеж са димензијама за крај инсталације робота

Дијаграм интерфејса за инсталацију роботске руке КЈР6-1

EVST лого
Преглед приватности

Ова веб локација користи колачиће како бисмо вам пружили најбоље корисничко искуство. Подаци о колачићима се чувају у вашем прегледачу и обављају функције као што су препознавање када се вратите на нашу веб страницу и помажете нашем тиму да разуме који се дијелови веб странице налазе најинтересантније и корисније.