
Увод
Притисак за прилагођавање и иновације расте у сектору логистике како светска економија расте и потребе потрошача се мењају. Уградња технологија аутоматизације—роботи за палетирање посебно, који су од суштинског значаја за побољшање оперативне ефикасности—су фундаментални за ову еволуцију. Роботска рука КЈРБ30-1, са својом носивошћу од 30 кг, дометом од 1820 мм и могућностима велике брзине, једна је од водећих иновација у овој области. Одличан пример како модерна технологија може да поједностави рад складишта и омогући иновативнија логистичка решења је овај робот. Испитујући како роботи за палетирање су трансформисали сектор логистике и како омогућавају интелигентније, ефикасније складиштење је циљ овог чланка.
Преглед робота који палетизирају
Роботи за палетирање су аутоматизовани системи који су направљени за уредно слагање предмета на палете. Ови роботи су неопходни за савремена складишта јер побољшавају стабилност терета, убрзавају процес паковања и штеде трошкове рада. Један од најбољих примера ове технологије је модел КЈРБ30-1. Са четири осе кретања, може прецизно да манипулише и позиционира објекте са тачношћу позиционирања од ±0.05 мм. Приликом руковања ломљивим предметима или предметима неправилног облика, који захтевају пажљиво слагање како би се максимизирао простор и смањила штета, овај ниво прецизности је од суштинског значаја.
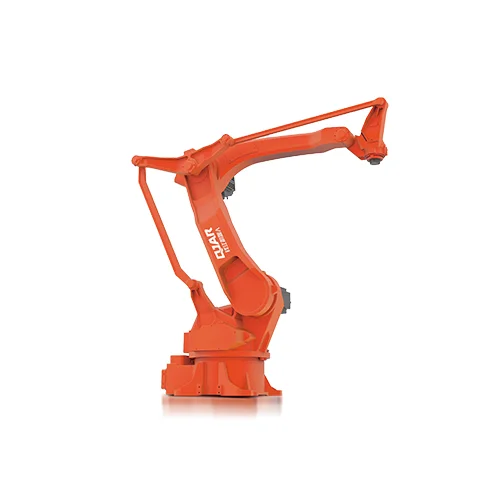
Место робота за палетирање у интелигентној логистици
У циљу оптимизације протока робе од добављача до купца, паметна логистика интегрише најсавременије технологије и аналитику података у процес логистике. Ова промена је првенствено резултат роботи за палетирање. Поред тога што су задужени за физичке послове, они се све више интегришу са ИТ системима, који омогућавају оптимизацију процеса и доношење одлука у реалном времену. На пример, КЈРБ30-1 се може користити у комбинацији са специјализованим софтвером за палетизацију за оптимизацију рута јединица за руковање и образаца слагања, што смањује време обраде и повећава пропусност у операцијама складишта.
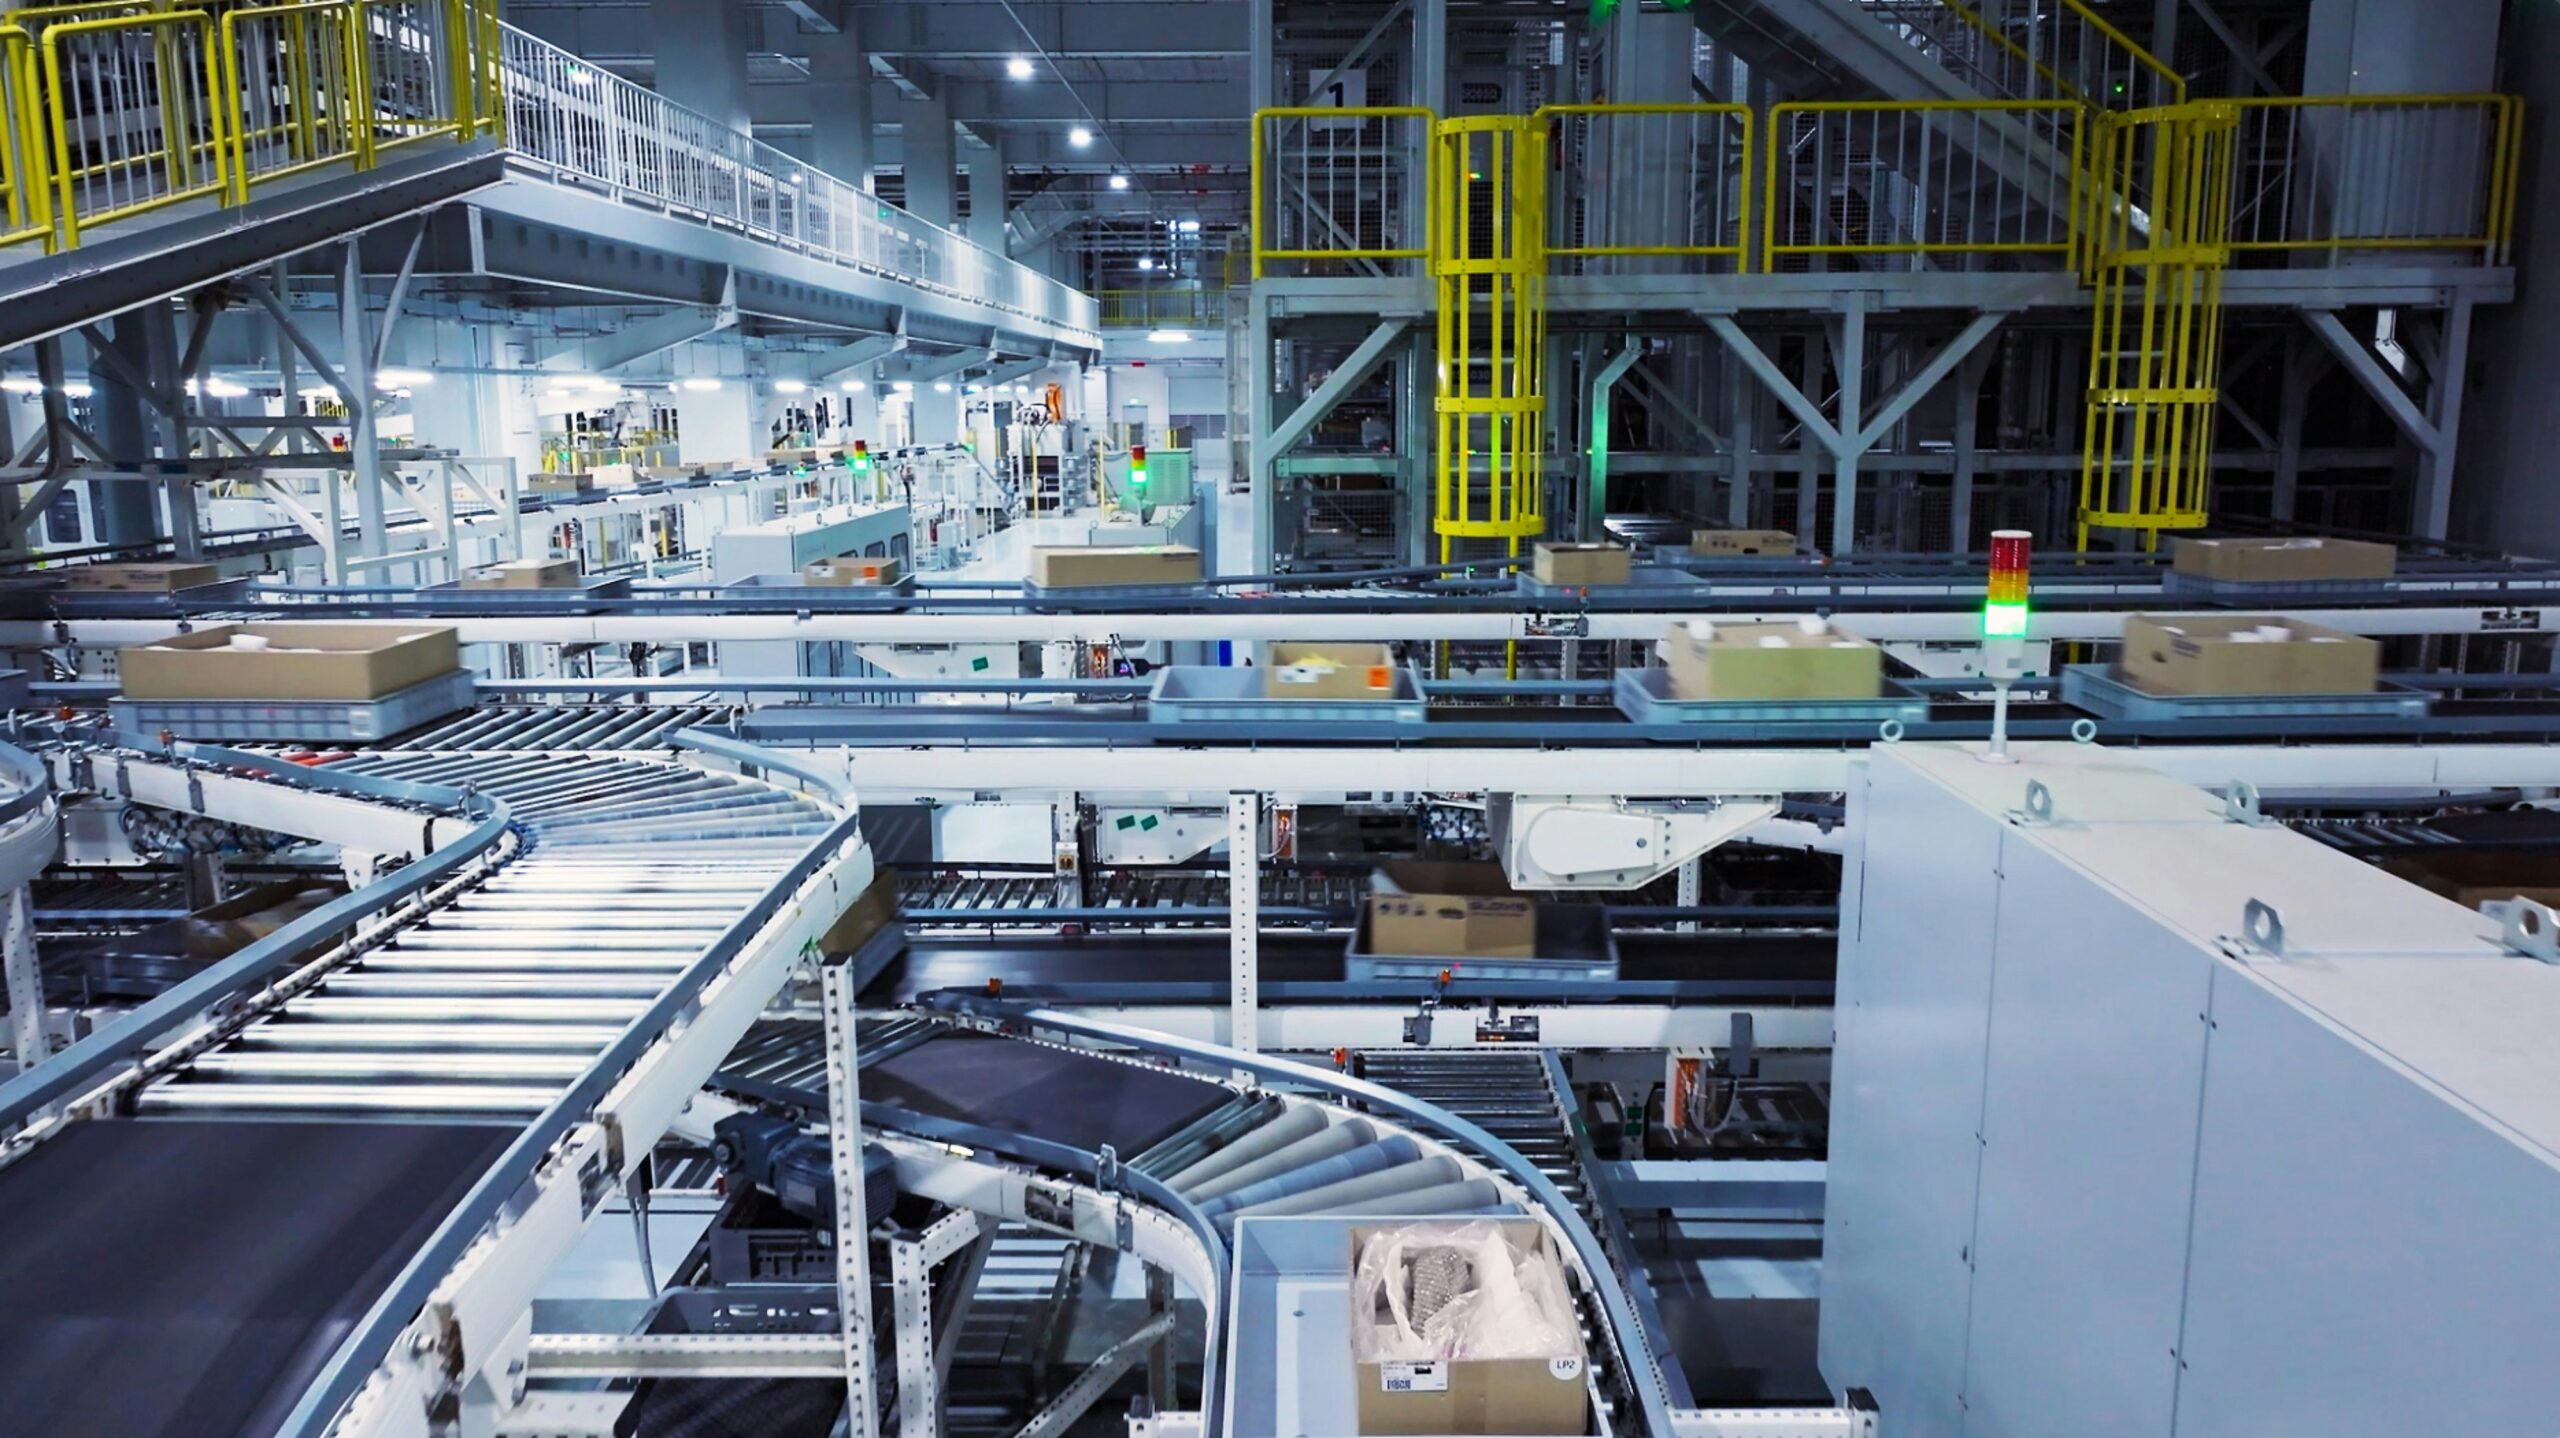
Напредак у технологији робота за палетизацију
Ефикасност од роботи за палетирање је директно утицала на значајан напредак у области роботике. То укључује напредак у технологији хватања која може да рукује ширим спектром материјала, побољшања алгоритма машинског учења која омогућавају роботима да се брзо прилагоде новим обрасцима рада и напредовања у покретљивости роботике која омогућавају једној јединици да обавља задатке на већој површини. Конкретно, време циклуса је значајно смањено КЈРБ30-1, који је дизајниран да ради максималном брзином од 355º/с у свом четвртом зглобу. Због ове функције, то је од велике помоћи у поставкама складиштења великог обима где су ефикасност и брзина критичне.
Klijenti
Студија случаја 1: Малопродајно складиште са великим обимом
КЈРБ30-1 је коришћен у великом малопродајном складишту фокусираном на потрошачку електронику у добро рекламираној примени. Задатак робота је био да сложи робу различитих тежина и величина на палете како би се могла испоручити у продавнице. Способност КЈРБ30-1 да поједностави операције складиштења је демонстрирана повећањем брзине палетирања за 25% и смањењем трошкова рада од 40% који је резултат интеграције робота.
Студија случаја 2: Прилагодљиво коришћење у различитим секторима
Још један модел истог произвођача, универзални робот КЈРБ180-1, показује колико је флексибилан роботи за палетирање може се користити у разним индустријама. Овај робот се користи у индустрији намештаја и индустрији хране и пића за послове као што су палетирање и паковање. Има носивост од 180 кг и распон руку од 3153.7 мм. Ова машина показује како се напредна роботика трансформише паметна логистика са својим брзим, високо прецизним могућностима које му омогућавају да се носи са задацима који далеко превазилазе могућности људског рада.
Предстојећи развоји у аутоматизованим складиштима
Будућност роботи за палетирање у логистици се предвиђа да ће имати још веће импликације. Ови роботи би требало да постану још интелигентнији како вештачка интелигенција напредује, омогућавајући им да предвиде промене у ланцу снабдевања и одмах реагују на њих. Штавише, више прикупљања и анализе података биће могуће захваљујући развоју сензорске технологије и интеграцији ИоТ-а, што ће додатно оптимизовати рад складишта. Али ови развоји такође имају недостатке, као што је захтев за квалификованим особљем да надгледа и одржава сложене роботске системе и бриге о сајбер безбедности у окружењима која су све повезанија.
Закључак
Роботи за палетирање, као што је модел КЈРБ30-1, трансформишу рад складишта повећавајући њихову брзину, ефективност и исплативост. Ови роботи помажу у будућим пословима против замршености савремених ланаца снабдевања јер су уграђени у ширу идеју паметна логистика. Логистичке операције могу побољшати своје капацитете и остати конкурентне на тржишту које се брзо мења усвајањем ових технологија. Процес уградње ових роботских решења тек почиње, али постоје узбудљиви нови развоји који би могли потпуно променити сектор логистике у годинама које долазе.