
Увод
Императив је одабрати одговарајућег робота у области индустријске аутоматизације која се стално мења како би се побољшала продуктивност и ефикасност. Овај чланак ће упоредити ефикасност два уобичајена типа индустријских робота: роботи са шест осовина роботи за палетирање. Биће обезбеђен исцрпан водич који ће помоћи произвођачима у доношењу информисаних одлука проценом њихових техничких спецификација, прикладности примене и укупне ефикасности.
Обим роботских технологија
Увод у индустријске роботе Индустриал
Роботи су постали суштинска компонента савремене производње, обезбеђујући врхунску прецизност, доследност и ефикасност којој људски рад није у стању да парира. Различите конфигурације ових робота имају за циљ да извршавају различите дужности. Производни пејзаж се трансформише индустријском роботиком, која је сада укључена у монтажу, заваривање, паковање и руковање материјалом.
Детаљи о роботима са шест осовина
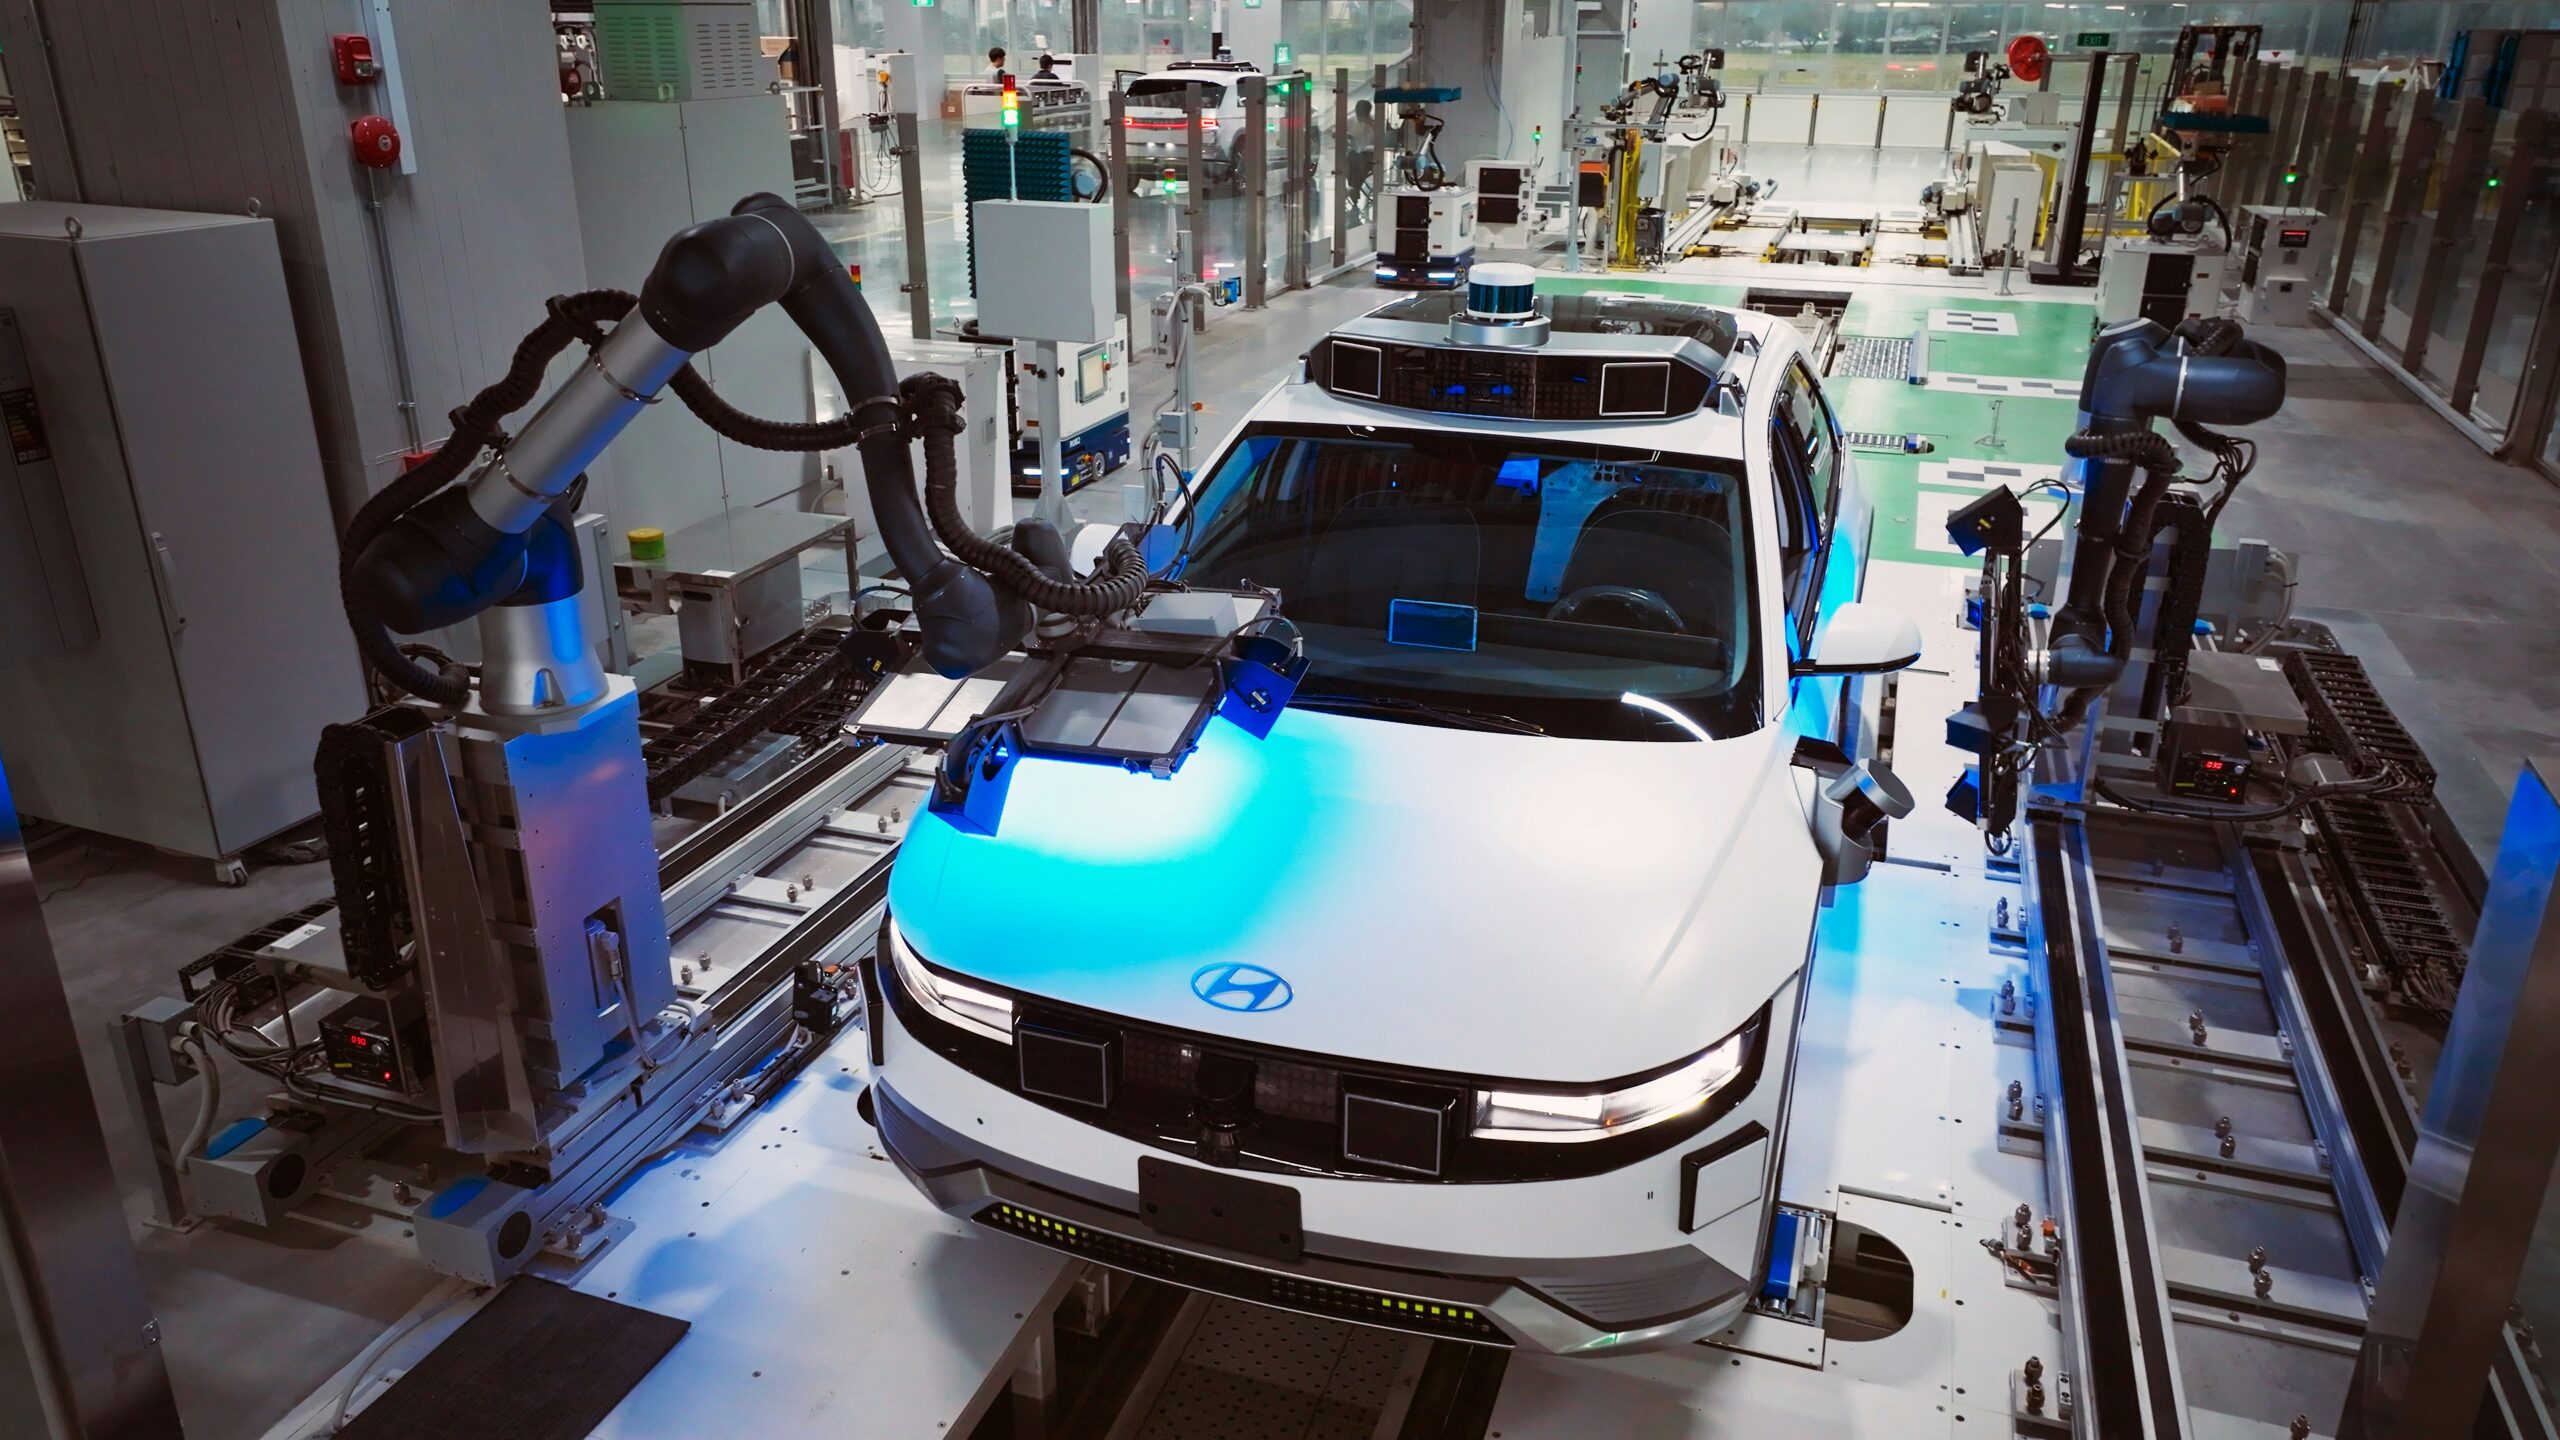
Свестраност и спретност су истакнуте карактеристике роботике са шест оса. Ове машине су способне да се крећу у шест различитих праваца, као што им име говори, и да им обезбеде шест степени слободе. Због тога су оптимални за задатке који захтевају прецизно позиционирање и замршене покрете. Заваривање, фарбање, монтажа и руковање материјалом су уобичајене примене. Шестоосни роботи могу да обављају дужности које би биле немогуће или тешке за роботе са мање способности због њихове прилагодљивости.
Детаљи о роботима за палетизацију
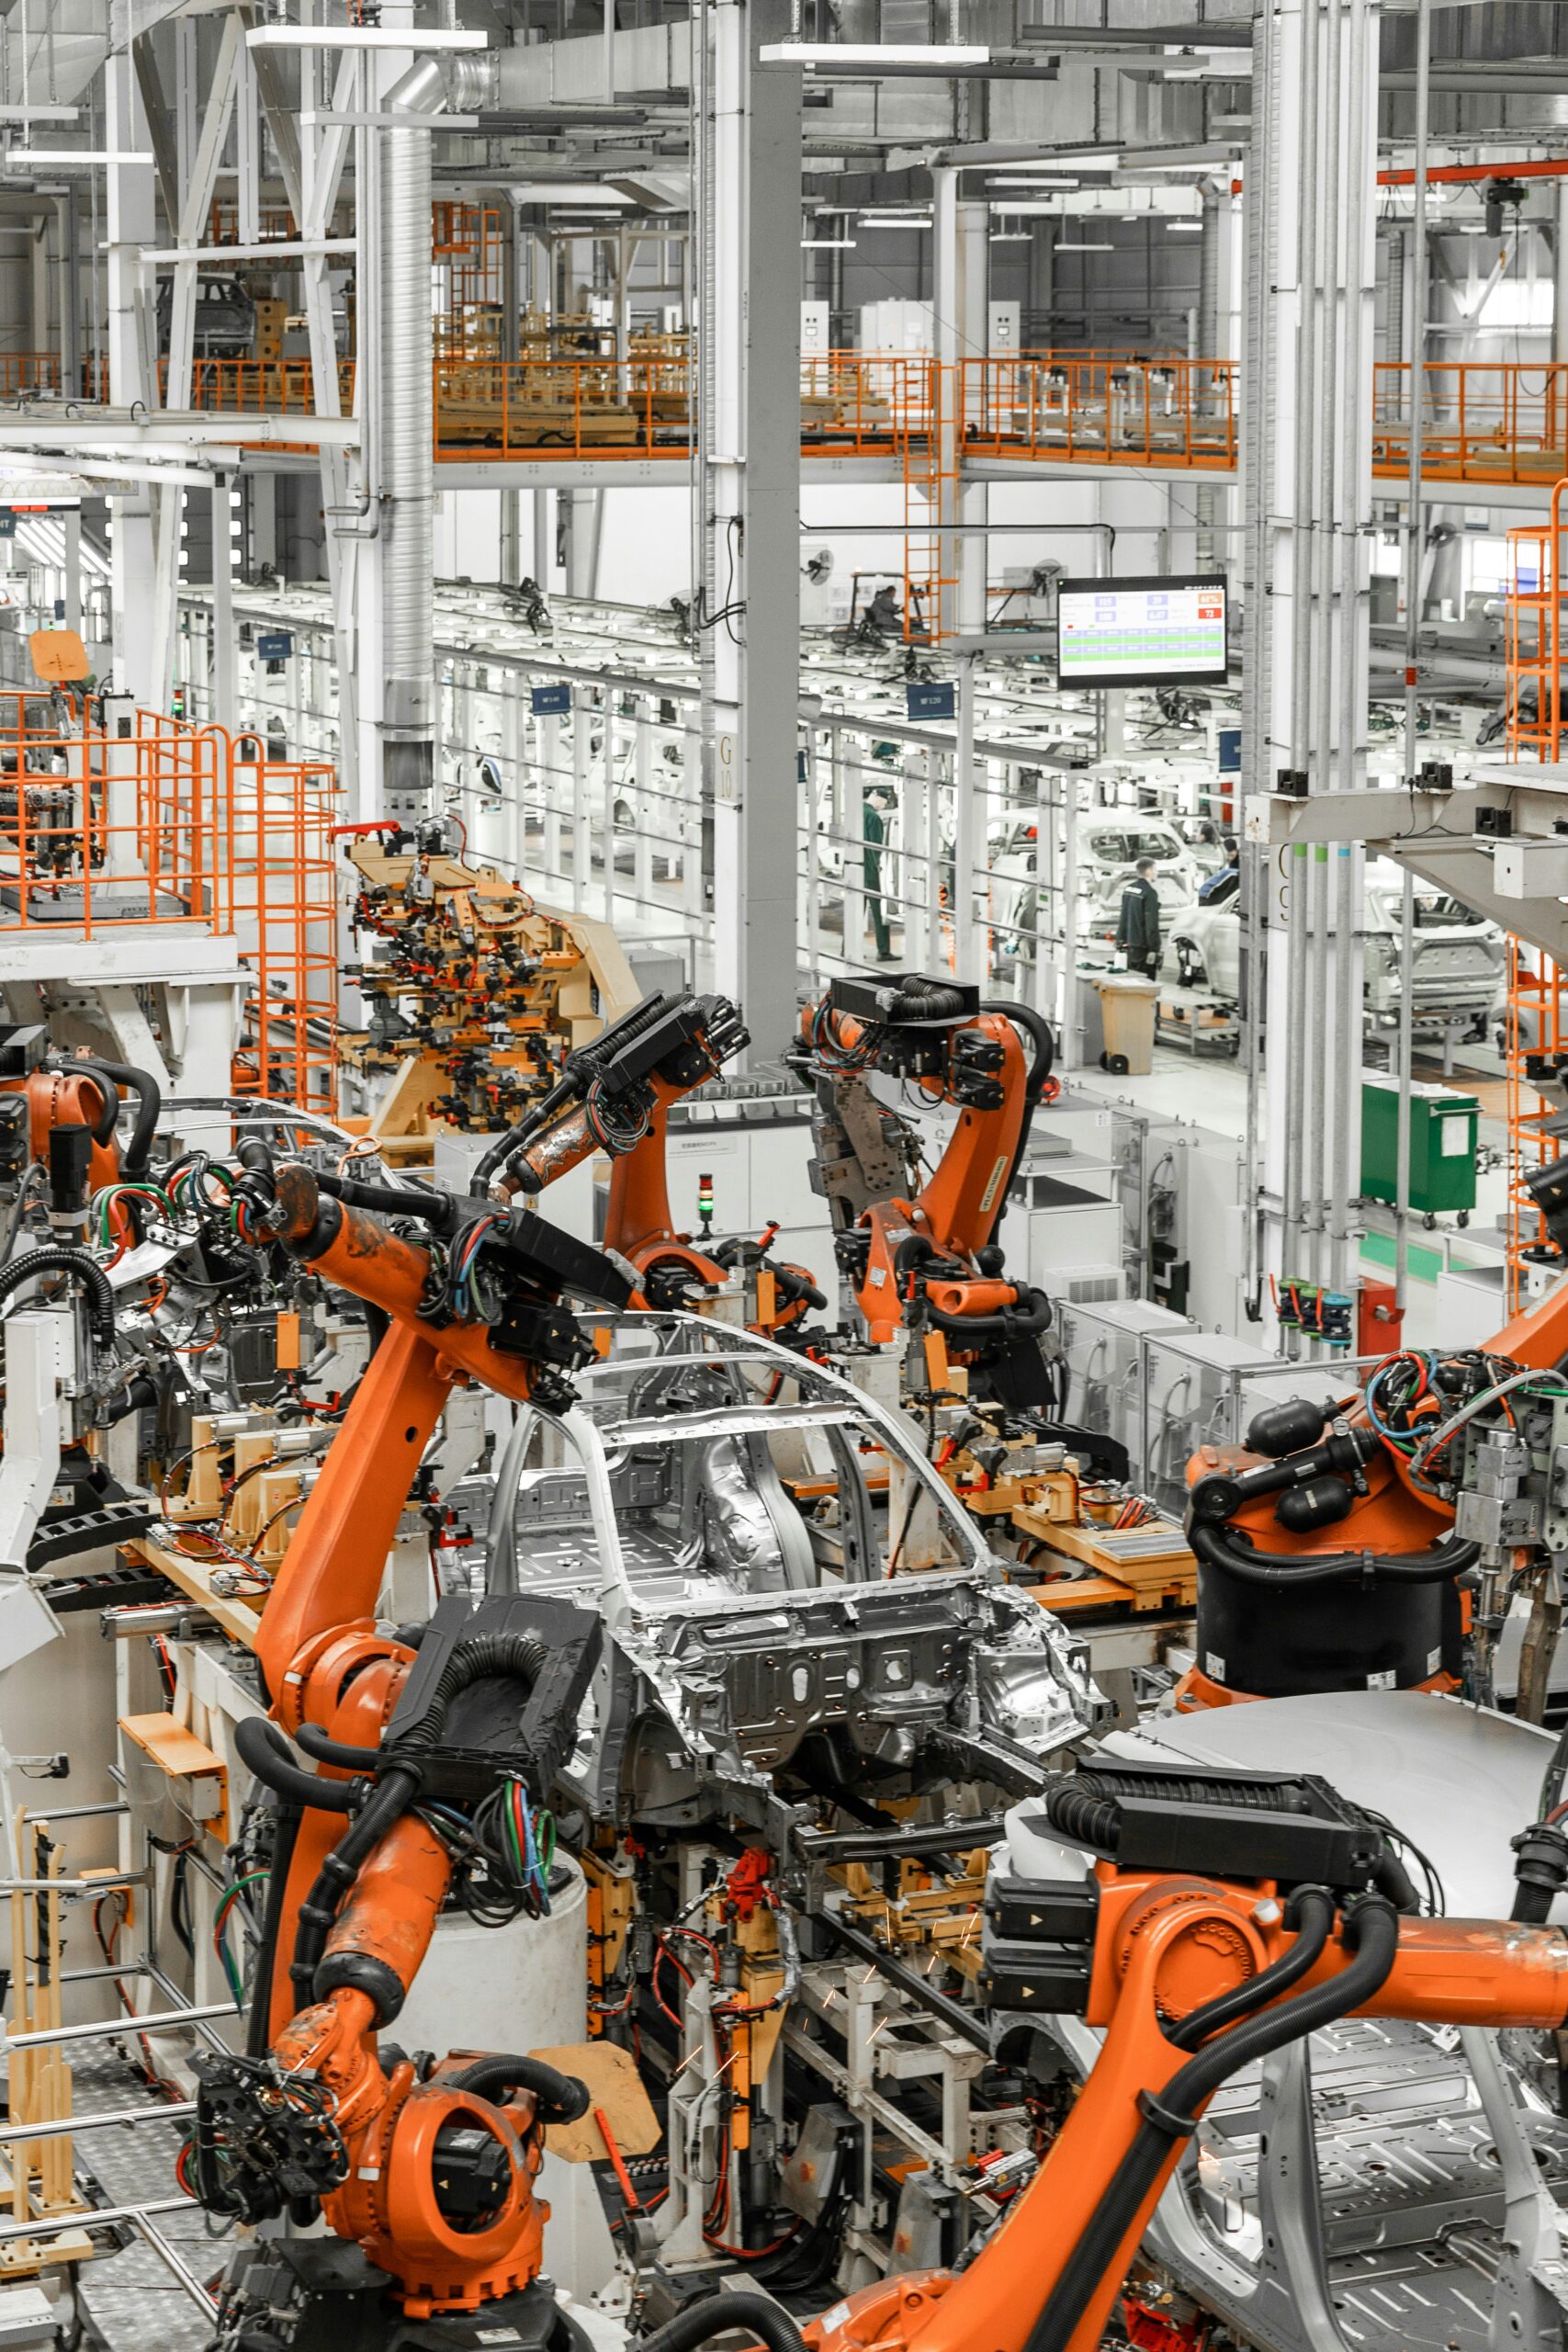
Машине за палетирање су, насупрот томе, дизајниране да распоређују и организују производе на палетама. Циљ ових робота је да извршавају понављајуће задатке великог обима са прецизношћу и брзином. У секторима као што су логистика, фармацеутски производи и храна и пиће, ефикасна палетизација је неопходна за очување тока посла. Они су широко запослени. Примарна предност од роботи за палетирање је њихова способност да приме знатан терет и да раде непрекидно уз минималну људску интервенцију.
Детаљи о производима
Колаборативни робот са шест осовина
Колаборативни робот Р6-093С је изванредна илустрација а робот са шест осовина. Робот је намењен за електролучно заваривање, хватање и постављање, палетизацију и руковање, носивости од 6 кг и досега од 917 мм. Његова прилагодљивост разним индустријским применама је олакшана његовом компактном структуром и капацитетом да ради у ограниченим просторима. Вредна предност за сваку производну линију, Р6-093С је препознат по својим изузетним перформансама и поузданости.
Робот који палетизира
робот за палетирање КЈРБ180-1 одликује се својим изузетним спецификацијама. Његова носивост од 180 кг и удаљеност од 3153 мм чине га погодним за велике брзине и високе прецизности у индустријама као што су намештај, храна и пиће и 3Ц (рачунари, комуникације, потрошачка електроника). На пример, овај робот је намењен за обављање задатака као што су палетирање, одабир, паковање, руковање, утовар и истовар. У захтевним индустријским окружењима, изузетан је избор због својих стабилних перформанси и велике брзине рада.
Техничка компаративна анализа Корисни капацитет
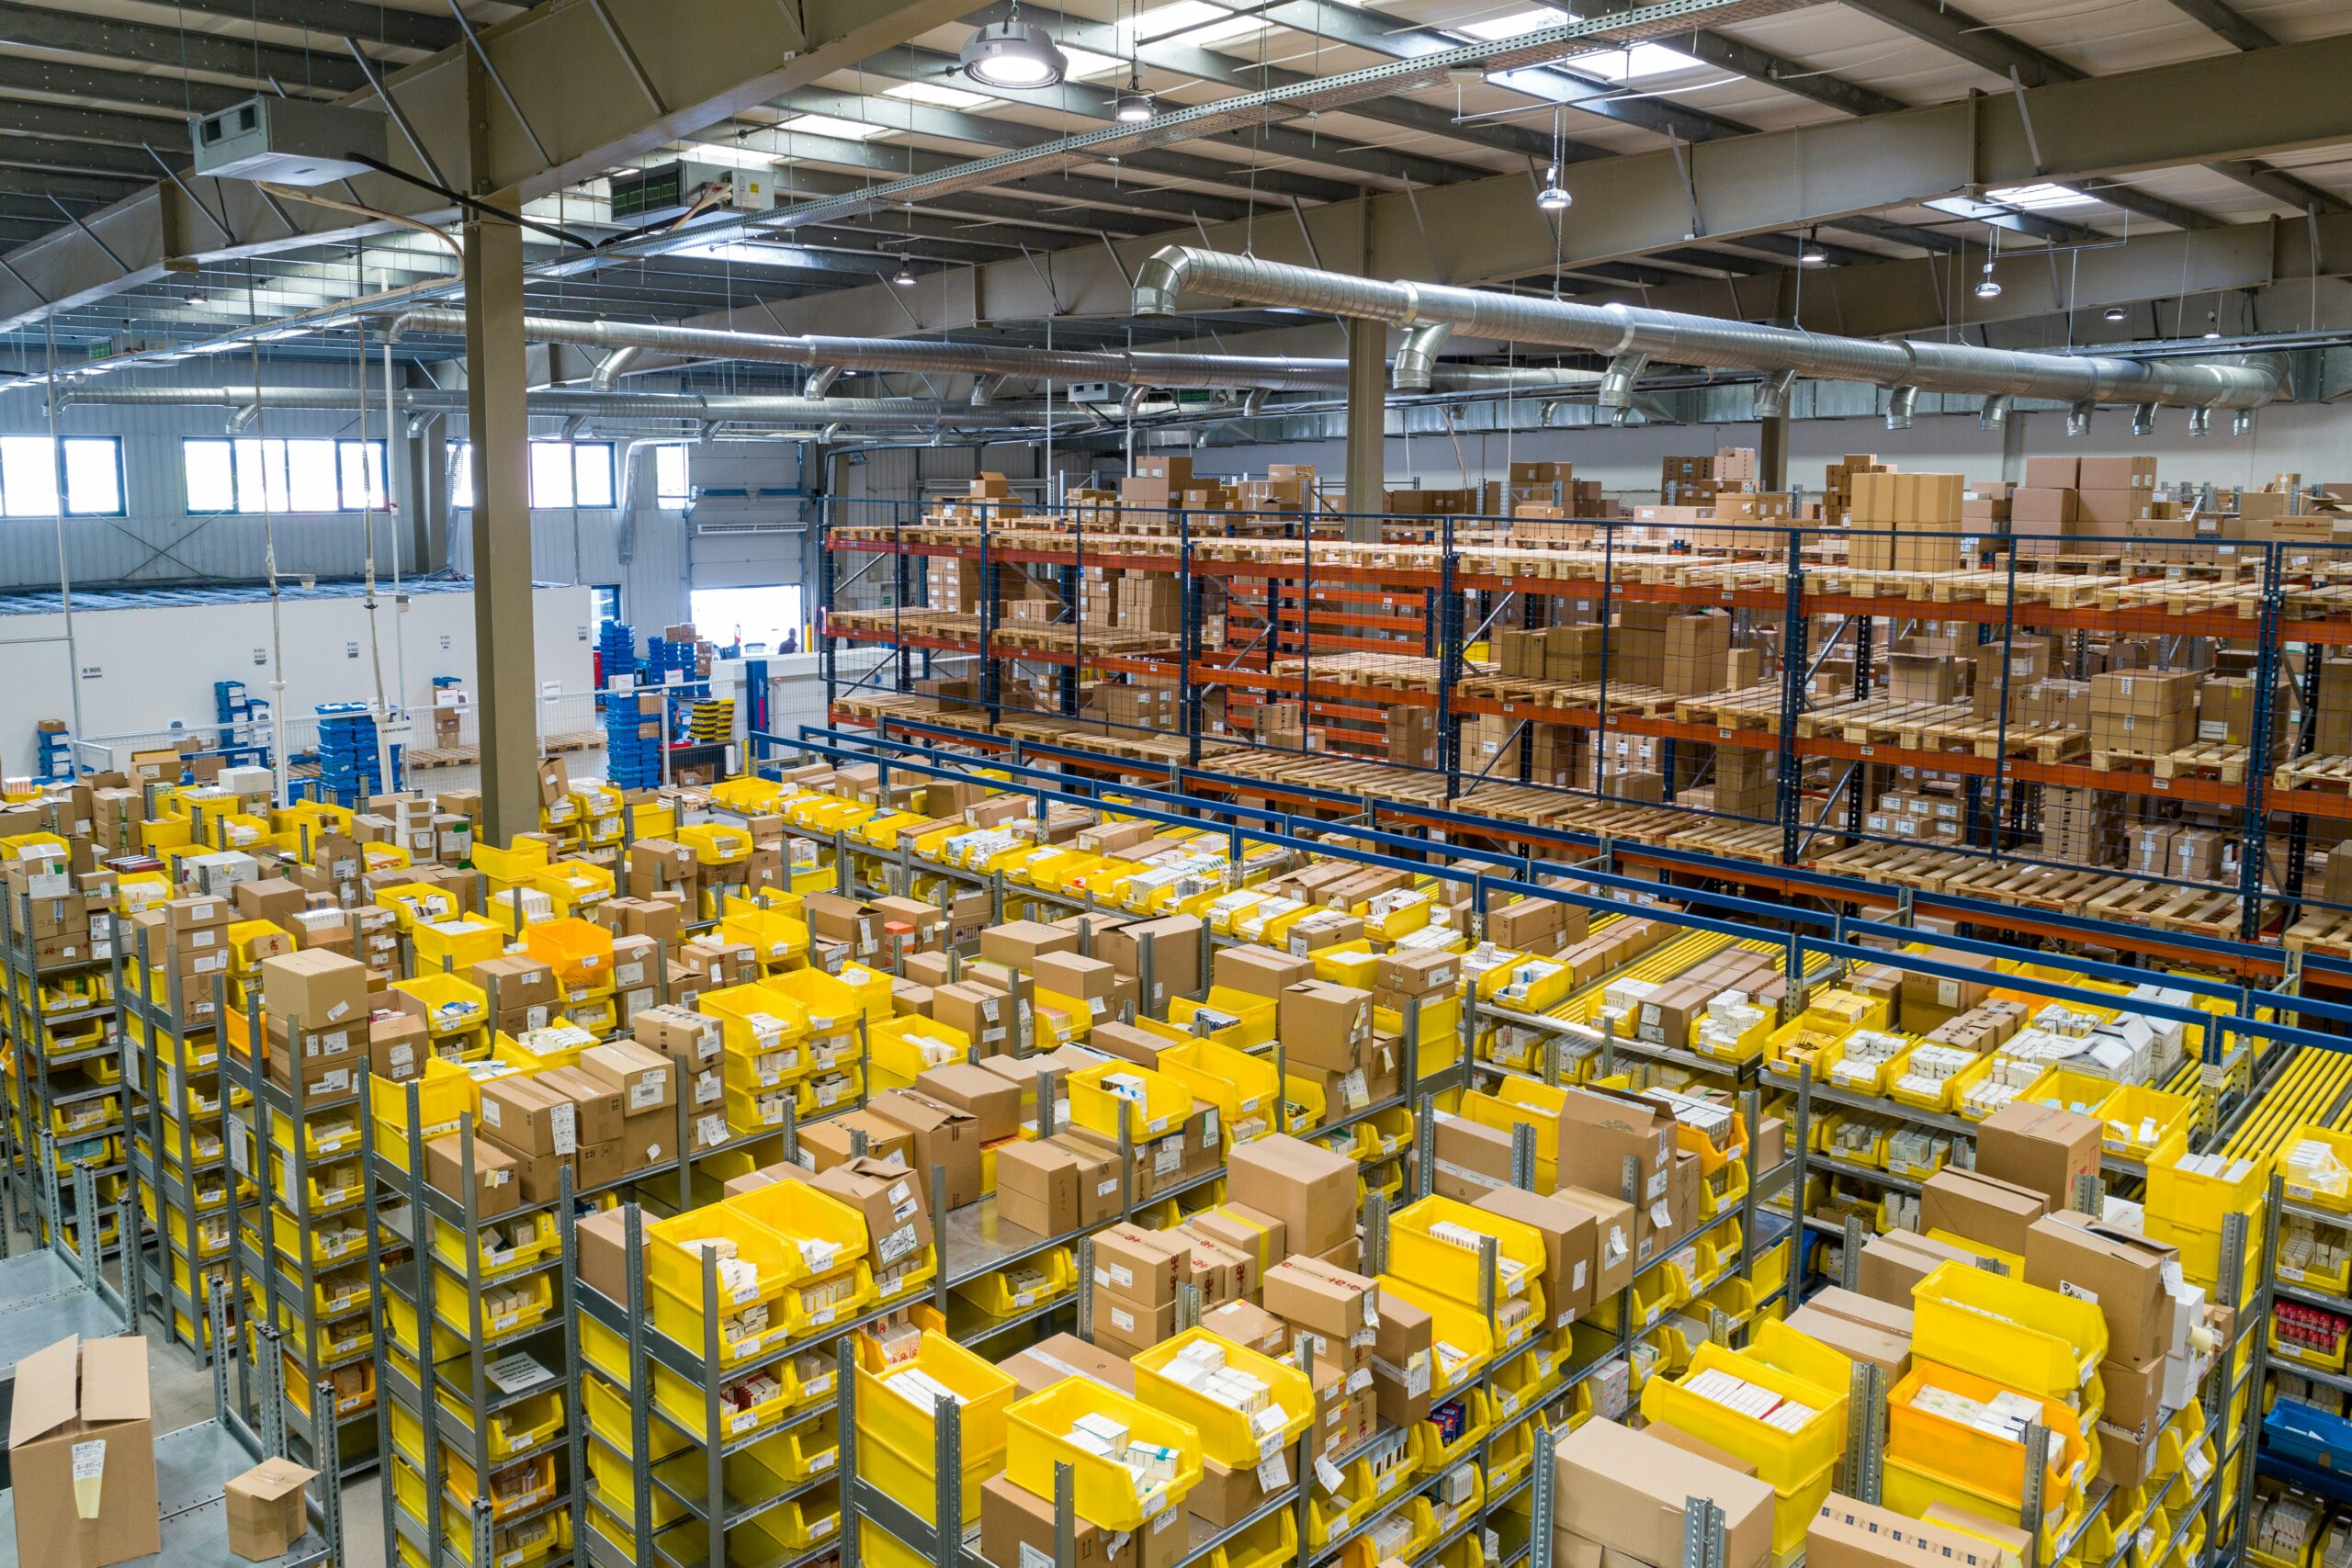
Приликом контрастирања роботи са шест осовина роботи за палетирање, носивост је један од најважнијих фактора које треба узети у обзир. Капацитет носивости шестоосних робота, као што је Р6-093С, обично је мањи од роботи за палетирање. Р6-093С је погодан за задатке који захтевају прецизност у односу на грубу снагу и може да издржи максималну тежину од 6 кг. Насупрот томе, КЈРБ180-1 робот за палетирање је оптимално прилагођен за задатке који захтевају транспорт великих предмета и подизање тешких предмета, јер може да прими до 180 кг. Значајна разлика у носивости служи за наглашавање специјалистичке природе роботи за палетирање за тешке задатке.
Дистант Реацх
Прикладност робота за одређене дужности је такође одређена његовом дометом. У поређењу са роботи за палетирање, роботи са шест оса обично имају смањен распон руку. На пример, Р6-093С је погодан за задатке који захтевају прецизност из близине, јер има удаљеност од 917 мм. КЈРБ180-1, насупрот томе, има домет од 3153 мм, што му омогућава да се носи са дужностима које захтевају већи домет и покривају већу површину. Као резултат, роботи за палетирање су прикладнији за операције које захтевају веће радне површине.
Тачност и прецизност
Прецизност и тачност су од суштинског значаја за гарантовање квалитета задатака индустријске роботике. Ово је област у којој се истиче роботика са шест оса, при чему Р6-093С обезбеђује тачност позиционирања понављања од ±0.02 мм. У задацима као што су заваривање и монтажа, чак и мања одступања могу имати значајан утицај на финални производ, овај висок ниво прецизности је од суштинског значаја. Роботи за палетирање нуде довољну тачност за своје предвиђене дужности, упркос томе што нису тако прецизни као роботи са шест осовина. Тачност понављања позиционирања КЈРБ180-1 је ±0.5 мм, што је погодно за руковање материјалом и палетизацију.
Брзина и домет кретања
Код робота, на ефикасност и свестраност значајно утичу његов темпо и опсег покрета. Са брзинама зглоба до 360°/с, роботи са шест оса као што је Р6-093С су пројектовани за брзину и агилност. Ово им омогућава да обављају дужности брзо и ефикасно. Роботи за палетирање, укључујући КЈРБ180-1, такође су у стању да постигну изузетне брзине, са брзином зглоба која достиже 298°/с. Ипак, њихова најосновнија предност је њихова способност да непрестано управљају пословима који се понављају. Док роботи за палетирање обично имају мање степена слободе, опсег кретања од роботи са шест осовина је обимнији, омогућавајући кретање у шест праваца.
Погодност апликације
Апликације које су специфичне за одређену индустрију
Роботи за палетирање роботи са шест осовина оба се широко користе у разним индустријама; међутим, њихове прецизне примене варирају. Роботика са шест осовина се примењује у бројним секторима, укључујући ваздухопловство, електронику и аутомобилску индустрију. Заваривање, фарбање, инспекција и монтажа су међу задацима за које се ови инструменти често користе. Погодни су за апликације које захтевају високу прецизност и флексибилност због своје способности да изводе сложене покрете.
С друге стране, индустрије које захтевају ефикасно палетирање и управљање материјалом зависе од тога робот за палетирањеицс. У настојању да оптимизују своје пословање и управљање залихама, индустрије укључујући логистику, фармацеутске производе и храну и пиће значајно зависе од роботи за палетирање. Паковање, утовар/истовар робе и слагање производа на палете су међу дужностима у којима се ови роботи истичу.
Апликације за специфичне задатке
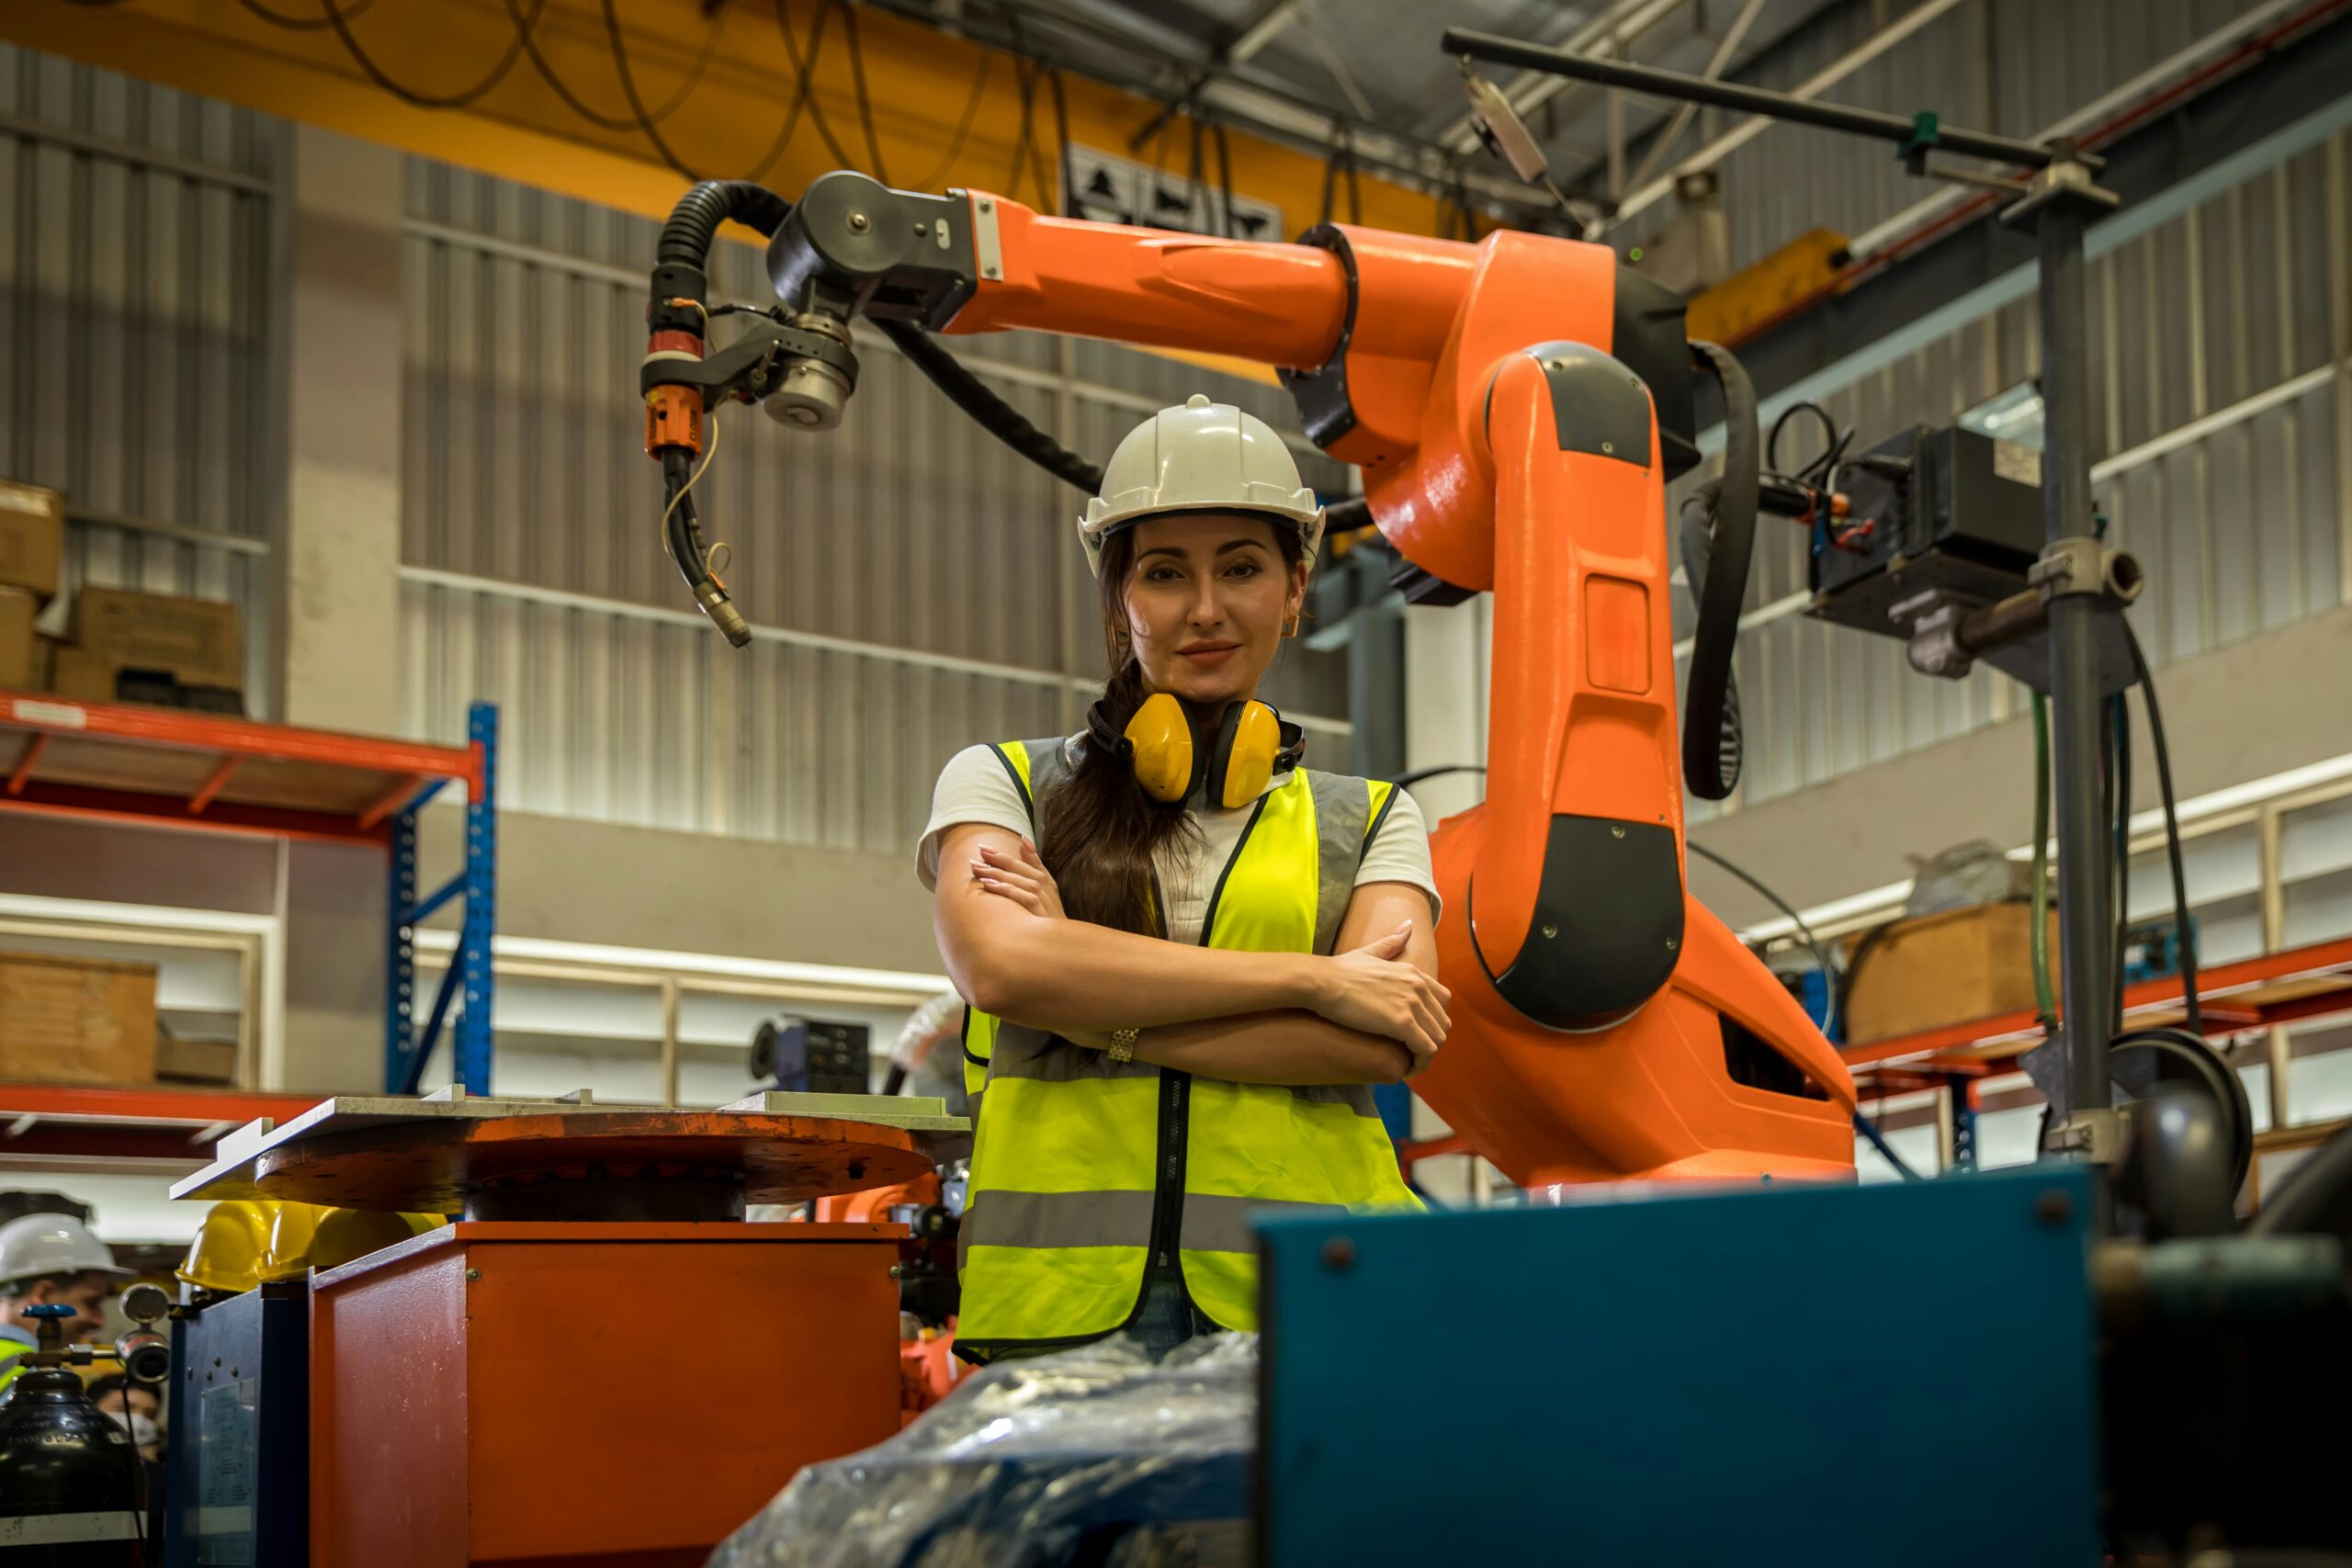
Шестоосни роботи су најбоље прилагођени за задатке који захтевају прецизност и спретност када су у питању дужности специфичне за апликацију. Поседују способност да обављају сложене задатке са неупоредивом прецизношћу, укључујући заваривање, фарбање и монтажу, што је последица њихове шестодимензионалне мобилности. Штавише, ови роботи су веома погодни за окружења која захтевају прилагодљивост и флексибилност, јер се могу репрограмирати за обављање разноликог низа задатака.
Сврха роботи за палетирање је да се олакша ефикасно обављање дужности које се понављају. Најефикаснији су за руковање материјалом, палетирање, одабир и паковање. Један пример је КЈРБ180-1, који је идеалан за послове који захтевају кретање тешких предмета и њихово организовање на палетама. Индустрије које захтевају непрекидне операције велике брзине су добро прилагођене његовом изузетном капацитету носивости и проширеном домету.
Анализа ефикасности
Оперативна ефикасност
Када одлучујете између роботи са шест осовина роботи за палетирање, оперативна ефикасност је критичан фактор. У пословима који захтевају прилагодљивост и замршене покрете, роботи са шест оса су веома ефикасни због своје прецизности и свестраности. Ово смањује потребу за бројним специјализованим роботима омогућавајући им да извршавају бројне дужности у оквиру једне производне линије. Без обзира на то, на њихову оперативну ефикасност може утицати њихов скраћени досег и смањен капацитет носивости.
У дужностима које захтевају понављајуће покрете и тешко подизање, роботи за палетирање су пројектовани да раде на високој ефикасности. КЈРБ180-1 је, на пример, способан да ради непрекидно уз минималну људску интервенцију, што га чини веома ефикасним за руковање материјалом и палетизацију. Ефикаснији је у операцијама великог обима због свог капацитета за транспорт значајног терета и покривање широког подручја.
Ефекат продуктивности
У зависности од њихове примене, роботи са шест осовина роботи за палетирање имају различите ефекте на продуктивност. У пословима који захтевају флексибилност и сложен рад, роботи са шест оса могу значајно да повећају продуктивност због своје високе прецизности и брзине. Њихова способност да истовремено извршавају бројне дужности минимизирају прекиде и повећавају укупну ефикасност.
С друге стране, роботи за палетирање познати су по својој способности да повећају продуктивност у пословима који захтевају руковање значајним количинама производа. Незаменљиви су у индустријама које захтевају брзу и ефикасну палетизацију због своје способности да раде при великим брзинама и издрже континуиран рад без замора. Штавише, предности у продуктивности КЈРБ180-1 су додатно побољшане његовим проширеним досегом и способношћу да се носи са великим оптерећењем.
Флексибилност и прилагодљивост
Прилагодљивост и флексибилност робота су суштински фактори у одређивању његове подобности за различите дужности. Високо прилагодљиви роботи са шест оса могу се репрограмирати за обављање различитих задатака. Ово их чини савршеним избором за динамична окружења у којима су захтеви производње подложни честим променама. Прилагодљивост њиховог компактног дизајна и њихов капацитет за рад у скученим просторима су додатно побољшани.
Роботи за палетирање нуде значајну прилагодљивост у оквиру својих специјализованих дужности, иако нису тако флексибилни као роботи са шест осовина. У свом домену, КЈРБ180-1 је свестран, јер може да прими различите типове производа и конфигурације за палетизацију. С друге стране, можда није прикладно за дужности које захтевају високу прецизност или замршене покрете.
Завршне мисли
У закључку, обоје роботи за палетирање роботи са шест осовина имају јасне предности које их чине погодним за различите индустријске примене. Детаљан рад и прилагодљивост су оптималне примене за шестоосну роботику, коју карактерише њихова свестраност, прецизност и флексибилност. У дужностима које захтевају понављајуће покрете великог обима, роботи за палетирање су посебно ефикасне због своје оперативне ефикасности, проширеног домета и великог носивости.
Избор одговарајућег робота зависи од индустрије и специфичних захтева задатка. Информисане одлуке које побољшавају продуктивност и ефикасност у операцијама могу донети произвођачи схватајући предности и ограничења сваке врсте. Са сталним напретком технологије, очекује се да ће будућност аутономне аутоматизације понудити још више могућности и могућности за индустријске примене.