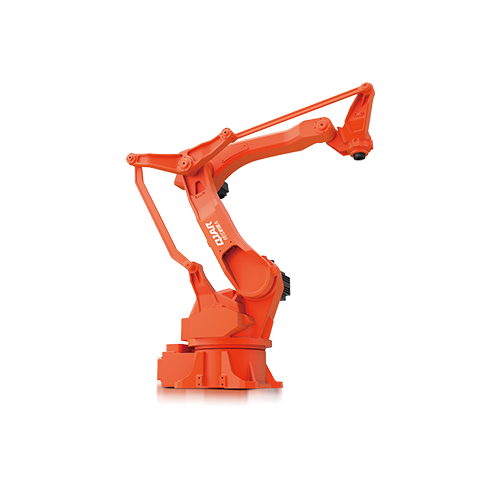
15 kg tovora 1510 mm dosegna razdalja Robotska roka QJRB15-1

  • Visoka hitrost in stabilnost, vse osi delujejo pri nizki izhodni moči, preprosta sestava opreme se lahko uporablja s posebno programsko opremo za paletiranje.
  • Veliko se uporablja v inteligentni proizvodni industriji, kot so pohištvo, hrana in pijača ter 3C, ki se uporablja za hitro in visoko natančno paletiranje, pobiranje, pakiranje, ravnanje, nabiranje, pakiranje, ravnanje, dovajanje in razkladanje.
  • Ponovna natančnost pozicioniranja: ±0.05 mm
  • Razpon rok: 1510 mm
  • Nosilnost: 15 kg

Prenos baze podatkov

3D risbe

Priročniki za vzdrževanje

navodila

Tehnični parametri

Model QJRB15-1
Številka osi 4
Obremenitev 15kg
Ponovite pozicioniranje ± 0.05mm
Max Armspan 1510mm
Obseg gibanja J1 ± 168º
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360º
J5 -
J6 -
Najvišja hitrost J1 195º/s
J2 195º/s
J3 229º/s
J4 544º/s
J5 -
J6 -
Dovoljeni navor J4 29.4N.m
J5 -
J6 -
Vztrajnostni moment J4 0.6 kg.m²
J5 -
J6 -
Telesna teža robota 160kg
Zmogljivost 2.7kVA
Kabinet Velikost 580 * 600 * 960mm
Kabinet Teža 100kg
LED vir svetlobe Enofazni
Namestitev obrazca Igrišče
uporaba Primeren je za stroje za prebijanje, pohištvo, hrano in pijačo, 3C in druge industrije. O paletiranju, pobiranju, pakiranju, manipulaciji, nakladanju in razkladanju.

Risba splošnih dimenzij in obsega gibanja robota

15 kg tovora Robotska roka QJRB15-1 Risba obsega gibanja

Dimenzijska risba za pritrditev podnožja robota

15 kg tovora Robotska roka QJRB15-1 Merska risba namestitve

Merska risba namestitve konca robota

15 kg tovora Robotska roka QJRB15-1 Merska risba končne namestitve

Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.