
Robotska celica za pozicioniranje varjenja: Nadzor vrtenja, dostopa do gorilnika in ponovljivosti vpenjalne naprave

Načrtujte robotsko celico za pozicioniranje varjenja glede na ponovljivost vpenjalne naprave, nadzor procesnega okna, nenormalno okrevanje, pregled in stabilno sprejemljivost proizvodnje.
Nalaganje robotske glave valja: Zaprite zanko med lociranjem, prijemanjem in taktom stroja

Načrtujte nalaganje robotske glave valja glede na določitev referenčne točke, položaj prijemala, signale stroja, čiščenje odrezkov, čas takta in nenormalni povratek.
Dovajanje mini bremen: Kako ohraniti stabilnost robotskega nabiranja

Načrtujte dovajanje mini bremen v medpomnilnik glede na vhodni ritem, položaje medpomnilnikov, signale zaznavanja, višino pobiranja, vrnitev izjem in stabilnost robotskega pobiranja.
Robotska celica za točkovno varjenje pločevine: krmilna naprava, zaporedje varjenja in okno za upravljanje

Ocenite robotsko celico za točkovno varjenje pločevine s preverjanjem vpenjanja vpenjal, zaporedja varjenja, okna za ravnanje, vzmeti dela, časa pregleda in varnosti.
Celica za avtomatizacijo stiskanja: Zaprite zanko med vpenjalom, potjo stiskalnice in pregledom

Zgradite stabilno celico za avtomatizacijo stiskanja z nadzorom referenčne točke vpenjalne naprave, poti stiskalnice, spremljanjem sile in premika, časom pregleda, tokom zavrnitve in varnostnim dostopom.
Robotska celica za varjenje aluminija: nadzor kota gorilnika, referenčne točke vpenjala in dovoda toplote

Načrtujte robotsko celico za varjenje aluminija glede na kot gorilnika, referenčno točko vpenjala, dovod toplote, zaščitni plin, nadzor popačenja, varnost in sprejemne preizkuse.
Robotska celica za paletiranje mehkih vreč: Stabilizirajte držo prijema pred hitrostjo

Načrtujte avtomatizacijo paletiranja mehkih vreč glede na deformacijo vreče, položaj pobiranja, hitrost tekočega traku, stik prijemala, referenčno točko palete, vzorec zlaganja in logiko obnavljanja.
Robotski robot za sortiranje z vidnim sledenjem: Zaprite zanko prepoznavanja, pobiranja in tekočega traku

Praktični vodnik za avtomatizacijo sortiranja z vizualnim sledenjem, ki zajema osvetlitev, čas delovanja kamere, hitrost tekočega traku, prevzemno okno, logiko namestitve in sledljivost.
Okno za nalaganje robota za oskrbo strojev: vrata, pritrditev in takt prevzema in odlaganja

Načrtujte robotsko celico za oskrbo strojev glede na čas odpiranja vrat, referenčno točko vpenjalne naprave, prijem obdelovancev, tveganje za odrezke in hladilno tekočino, taktiko pobiranja in odlaganja ter okrevanje operaterja.
Robotska celica za doziranje lepila za aparate: nadzorna kroglica, referenčna točka in okno za stiskanje

Praktični vodnik za avtomatizacijo doziranja lepila za aparate, ki zajema pot lepljivega sloja, količino doziranja, referenčno točko dela, čas stiskanja, okno strjevanja in pregled.
Inšpekcijska zanka Cobot Vision: Stabilizirajte pozicioniranje pred zasledovanjem stopnje zaznavanja
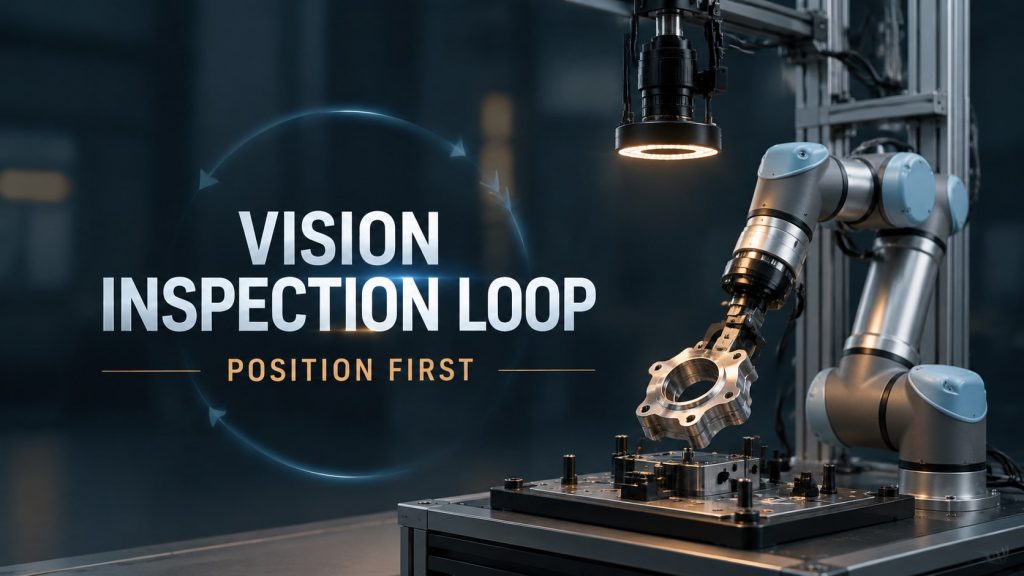
Kako načrtovati zanko vizualnega pregleda kobotov glede na pozicioniranje delov, osvetlitev, sprožilec kamere, pragove presoje, pretok zemeljskega olja in sledljivost.
Doslednost poti brušenja robota: nadzor stika pred lovljenjem hitrosti
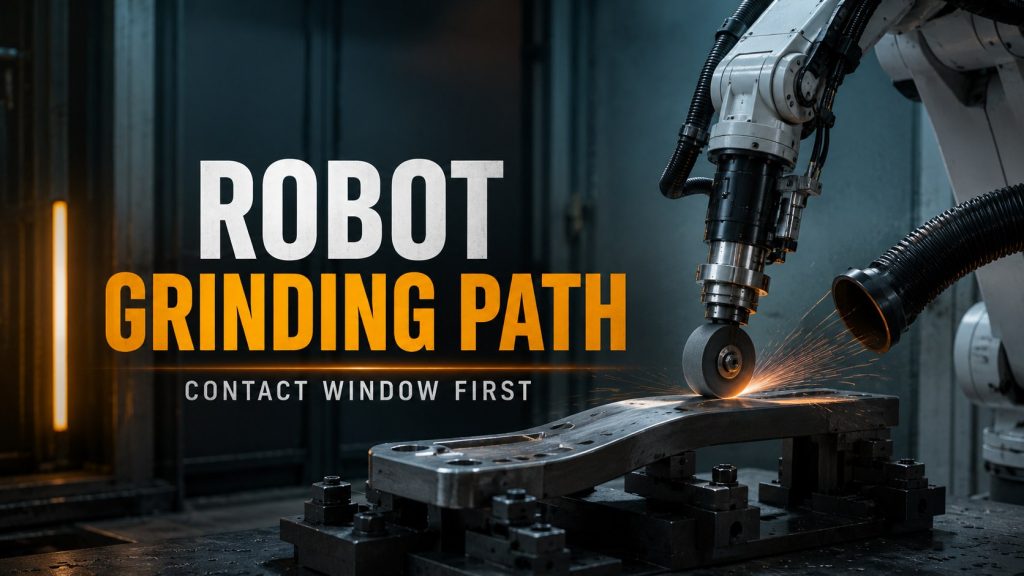
Kako načrtovati robotsko brusilno delovno postajo glede na kontaktni kot, referenčno točko vpenjalne točke, nadzor sile, abrazivno obrabo, mejo prahu in sprejemne teste.