
Inšpekcijska zanka Cobot Vision: Stabilizirajte pozicioniranje pred zasledovanjem stopnje zaznavanja
Kako načrtovati zanko vizualnega pregleda kobotov glede na pozicioniranje delov, osvetlitev, sprožilec kamere, pragove presoje, pretok zemeljskega olja in sledljivost.
Doslednost poti brušenja robota: nadzor stika pred lovljenjem hitrosti
Kako načrtovati robotsko brusilno delovno postajo glede na kontaktni kot, referenčno točko vpenjalne točke, nadzor sile, abrazivno obrabo, mejo prahu in sprejemne teste.
Vodnik za nalaganje čipov za testiranje kobotov
Načrtujte nalaganje testiranja čipov kobotov glede na ravnanje z majhnimi vzorci, dostop do vpenjal, vmesnik naprave, sledenje vzorcem in logiko obnovitve.
Vodnik za načrtovanje montažnih celic kobotov
Kako načrtovati montažno celico kobota glede na lociranje, nadzor stiskanja, preverjanje prisotnosti, zanke ponovnega preverjanja in okrevanje operaterja.
Spajkalna postaja Cobot PCB: Stabilna kakovost spoja pred hitrostjo
Načrtujte spajkalno postajo za tiskana vezja s kobotom glede na referenčno točko plošče, kot spajkalne konice, temperaturno okno, čas zadrževanja, pregled in obnovitev.
Nalaganje komponent Cobot PCBA: prevzem, namestitev in doslednost stiskanja
Načrtujte delovno postajo za nalaganje komponent PCBA kobota glede na stabilnost pobiranja, referenčno točko plošče, globino namestitve, pregled, menjavo in prevzem.
Delovna postaja za vijačenje Cobot: referenčna točka vpenjalne naprave in nadzor navora pred hitrostjo
Načrtujte kobotsko delovno postajo za vijačenje glede na referenčno točko vpenjalne naprave, podajanje vijakov, položaj orodja, potrditev navora, menjavo in obnovitev proizvodnje.
Robotsko upravljanje obrabe orodij za poliranje za stabilno končno obdelavo
Vodnik za upravljanje obrabe robotskega polirnega orodja za življenjsko dobo abraziva, kontaktni tlak, referenčno točko vpenjalne naprave, nadzor prahu, vzorčenje in stabilne celice za končno obdelavo.
Struktura robotske roke: deli, sklepi in kako delujejo skupaj
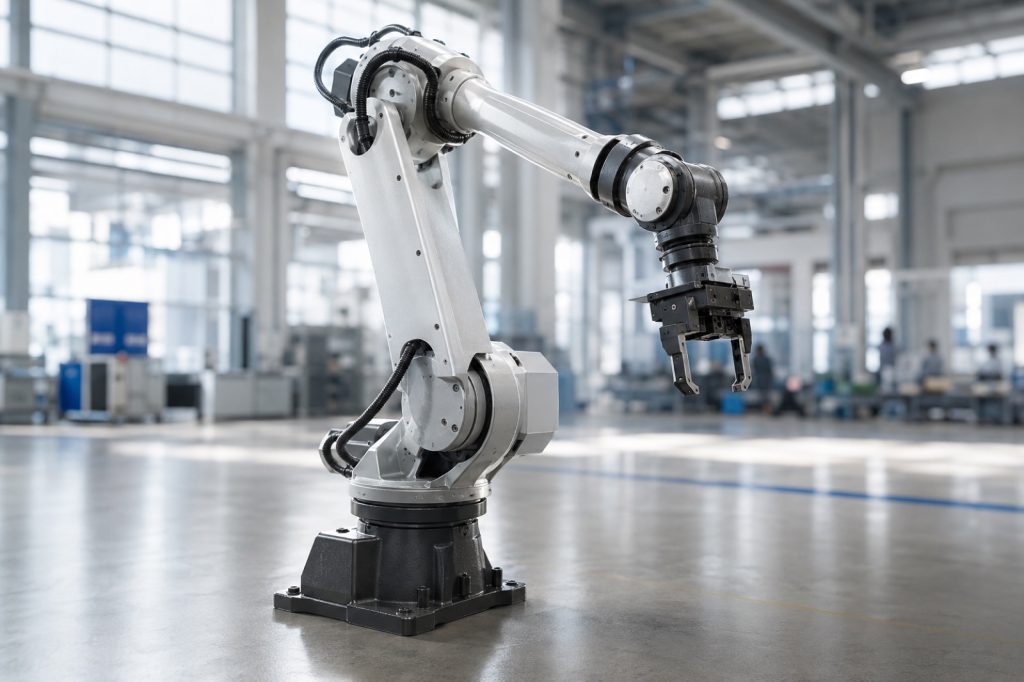
Popolna razčlenitev strukture robotske roke: podstavek, členi, sklepi, končni efektor, aktuatorji, reduktorji, senzorji in krmilnik.
Robotske paletizacijske celice: Vodnik po nosilnosti, vzorcih in taktih
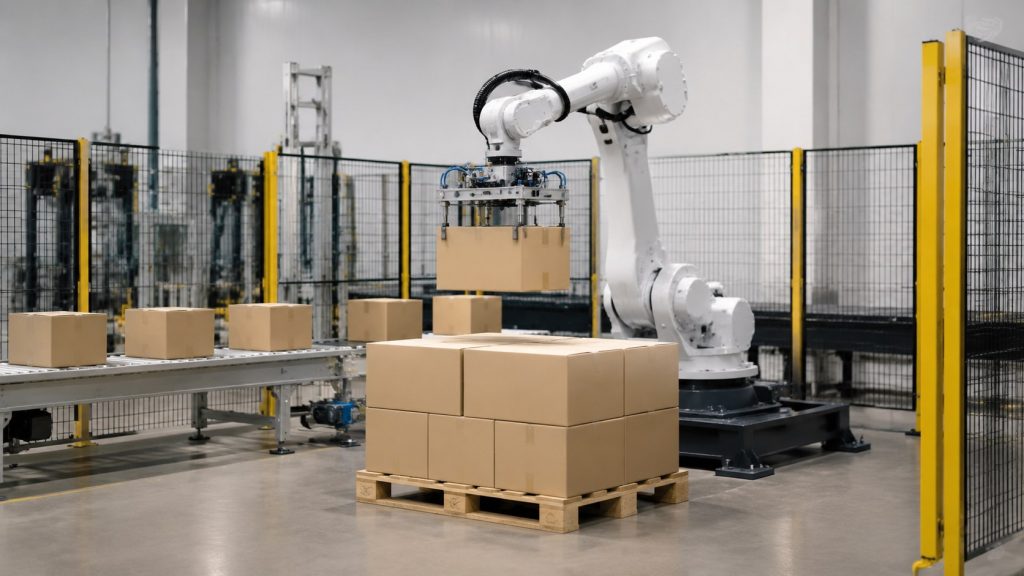
Vodnik robotske paletizacijske celice za koristni tovor, držo kartona, zasnovo prijemala, vzorec plasti, razdaljo medpomnilnika in varno ravnanje na koncu linije.
Robotske brusilne postaje: Vodnik po sili, vpenjalu in prahu
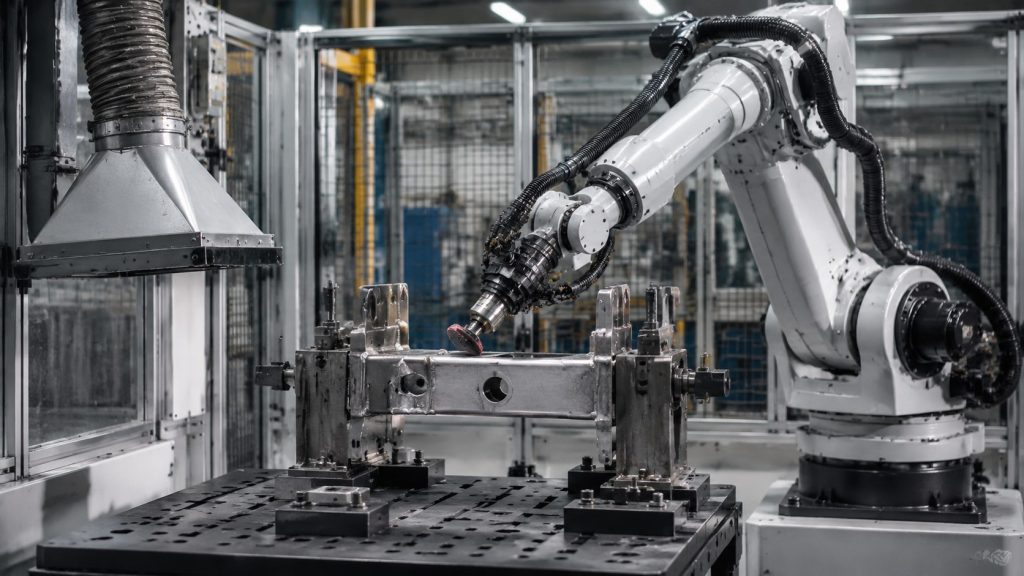
Vodnik za robotsko brusilno delovno postajo za nadzor sile, ponovljivost vpenjal, življenjsko dobo abraziva, ravnanje s prahom in stabilno kakovost končne obdelave.
Upravljanje s kobotnimi stroji za CNC celice: Kako zmanjšati ročno nalaganje in čakanje
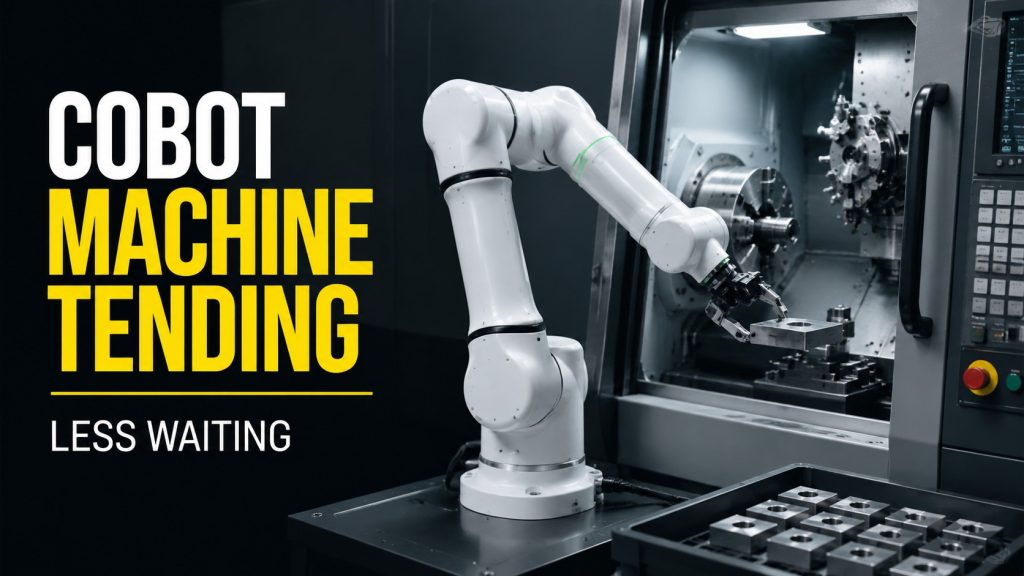
Praktični vodnik za uporabo kobotov za upravljanje strojev v CNC celicah za zmanjšanje ročnega nalaganja, čakanja in časa hoje operaterja brez pretiranega prihranka ciklov.