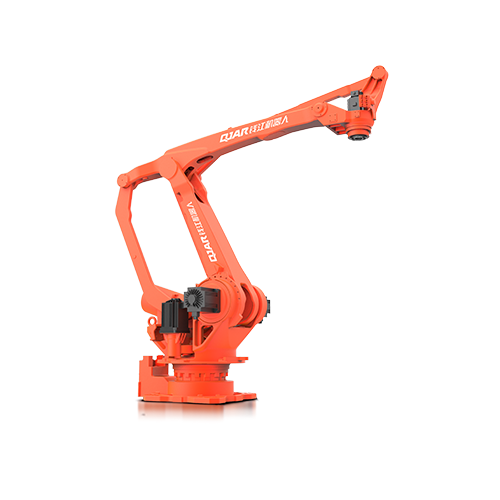
30 kg nyttelast 1820 mm rekkevidde Robotarm QJRB30-1

  • Høyhastighets og stabil, alle akser med lav effekt, enkel utstyrssammensetning kan brukes med spesiell palleteringsprogramvare.
  • Gjenta posisjoneringsnøyaktighet: ±0.05 mm
  • Armspenn: 1820 mm
  • Nyttelast: 30 kg

Database nedlasting

3D tegninger

Vedlikeholdsmanualer

Instruksjoner

Tekniske parametere

Modell QJRB30-1
Aksenummer 4
nyttelast 30kg
Gjenta posisjonering ± 0.05mm
Max Armspan 1820mm
Bevegelsesområde J1 ± 168º
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360º
J5 -
J6 -
Maksimal hastighet J1 172º/s
J2 172º/s
J3 212º/s
J4 355º/s
J5 -
J6 -
Tillatt dreiemoment J4 64.68N.m
J5 -
J6 -
Treghetsøyeblikk J4 1.45 kg.m²
J5 -
J6 -
Robotens kroppsvekt 205kg
Strømkapasitet 3.0KVA
Cabinet Size 580 * 600 * 960mm
Cabinet Vekt 100kg
Kilde Trefase fireleder
Installerer skjema Ground

Tegning av robotens overordnede dimensjon og bevegelsesområde

Robotarm QJRB30-1 samlet dimensjon

Robotbasemontering Dimensjonstegning

Robotarm QJRB30-1 Monteringsdimensjonstegning

Dimensjonstegning for installasjon av robotenden

Robotarm QJRB30-1 installasjonsgrensesnittdiagram

EVST-logo
Personvernoversikt

Dette nettstedet bruker informasjonskapsler slik at vi kan gi deg den beste brukeropplevelsen mulig. Informasjon om informasjonskapsler lagres i nettleseren din og utfører funksjoner som å gjenkjenne deg når du kommer tilbake til nettstedet vårt og hjelper teamet vårt med å forstå hvilke deler av nettstedet du synes mest interessant og nyttig.