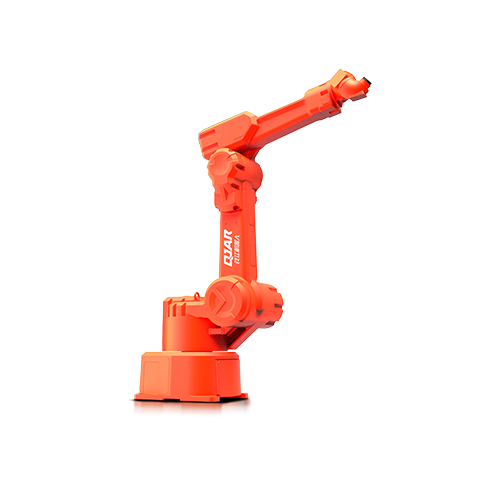
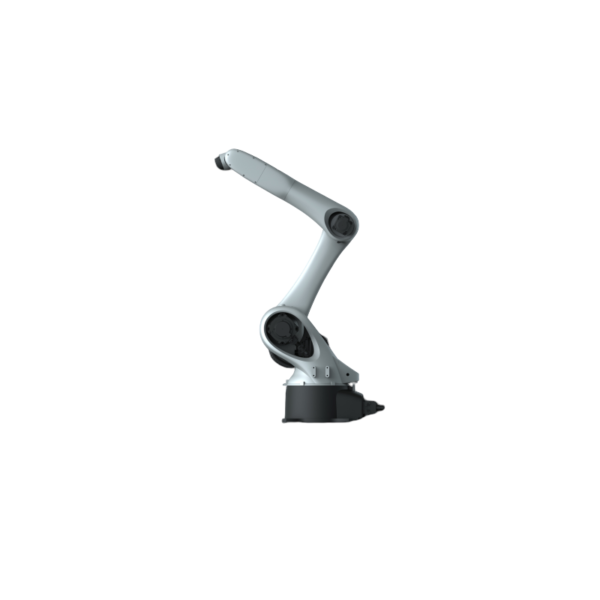
Maling Robotarm QJRP10-1

  • Ingen fremre singularitet håndleddskonstruksjon, valgfri innebygd rørledning, noe som gjør undervisningsjobben for synkron sporingssprøyting enklere.
  • Bruker bussstruktur, praktisk for utvidelse og høy hastighet
  • Gjenta posisjoneringsnøyaktighet: ±0.5 mm
  • Armspenn: 2035 mm
  • Nyttelast: 10 kg

Database nedlasting

3D tegninger

Instruksjoner

Tekniske parametere

Modell QJRP10-1 (eksplosjonssikker)
Aksenummer 6
nyttelast 10kg
Gjenta posisjonering ± 0.5mm
Max Armspan 2035mm
Bevegelsesområde J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢87º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Maksimal hastighet J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
Tillatt dreiemoment J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Treghetsøyeblikk J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Robotens kroppsvekt 370kg
Strømkapasitet 3.9KVA
Cabinet Size 650 * 750 * 1150mm
Cabinet Vekt 120kg
Kilde Trefase fireleder
Installerer skjema Ground
Søknad For maling er det ikke noe singularitetspoeng, noe som gjør undervisningsprogrammeringen mye enklere.

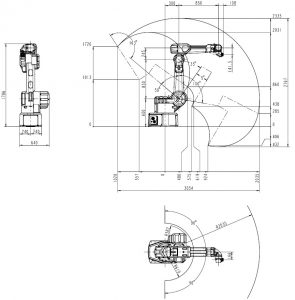
Tegning av robotens overordnede dimensjon og bevegelsesområde

Maling Robotarm QJRP10-1 Motion Range Tegning

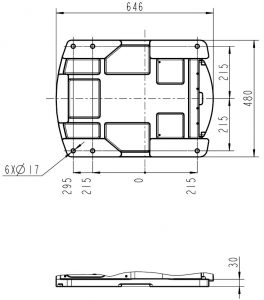
Robotbasemontering Dimensjonstegning

Maling Robotarm QJRP10-1 Montering Dimensjonstegning

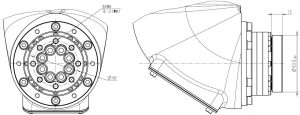
Dimensjonstegning for installasjon av robotenden

Maling Robotarm QJRP10-1 Sluttinstallasjon Dimensjonstegning

EVST-logo
Personvernoversikt

Dette nettstedet bruker informasjonskapsler slik at vi kan gi deg den beste brukeropplevelsen mulig. Informasjon om informasjonskapsler lagres i nettleseren din og utfører funksjoner som å gjenkjenne deg når du kommer tilbake til nettstedet vårt og hjelper teamet vårt med å forstå hvilke deler av nettstedet du synes mest interessant og nyttig.