SWP-P
Horisontale roterende platespillere
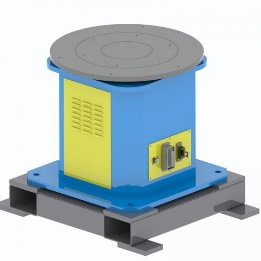
Arbeidsstykket står på en horisontal bordplate for rotasjon i én akse.
Nominelle nyttelastalternativer: 300 / 500 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →
Standardserie + tilpassede konfigurasjoner
Sammenlign posisjoneringsfamilier med 1, 2 og 3 akser, og match deretter konfigurasjonen til arbeidsstykket, festeanordningene, tyngdepunktet, bevegelsen og celleoppsettet. EVST tilbyr standardserier og tilpassede konfigurasjoner etter teknisk gjennomgang.
Hva det er
En robotsveiseposisjoneringsenhet er en servodrevet ekstern akse som holder og reorienterer et arbeidsstykke for sveisetilgang. I motsetning til et enkelt roterende bord kan den kombinere rotasjon, tilting eller utvekslingsbevegelse. Dreievalser støtter sylindriske beholdere ved hjelp av friksjon, mens posisjoneringsenheter fester arbeidsstykket til spesialdesignede verktøy.
Ni produktserier
Alternativene for nominell nyttelast nedenfor støtter en innledende familiesammenligning. Nominell nyttelast betyr den kombinerte vekten av arbeidsstykket og festeanordningene; det endelige valget avhenger også av tyngdepunkt, dimensjoner, bevegelse og celleforhold. Tilpassede konfigurasjoner er tilgjengelige for hver serie etter teknisk gjennomgang.
For en enkelt roterende bevegelse eller støtte for toppdokke og bakdokke
SWP-P
Arbeidsstykket står på en horisontal bordplate for rotasjon i én akse.
Nominelle nyttelastalternativer: 300 / 500 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →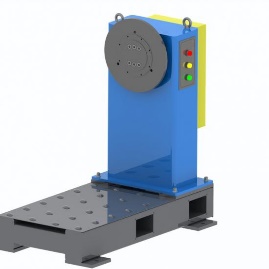
SWP-Z
Fiksturen boltes til en vertikal spindelfrontplate og roterer om en horisontal akse.
Nominelle nyttelastalternativer: 300 / 500 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →
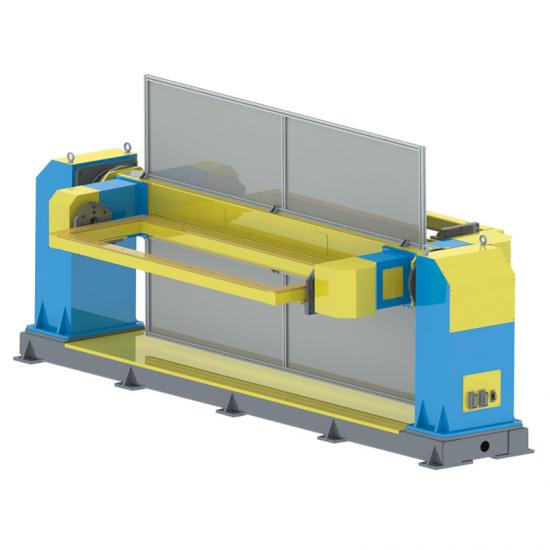
SWP-ZW
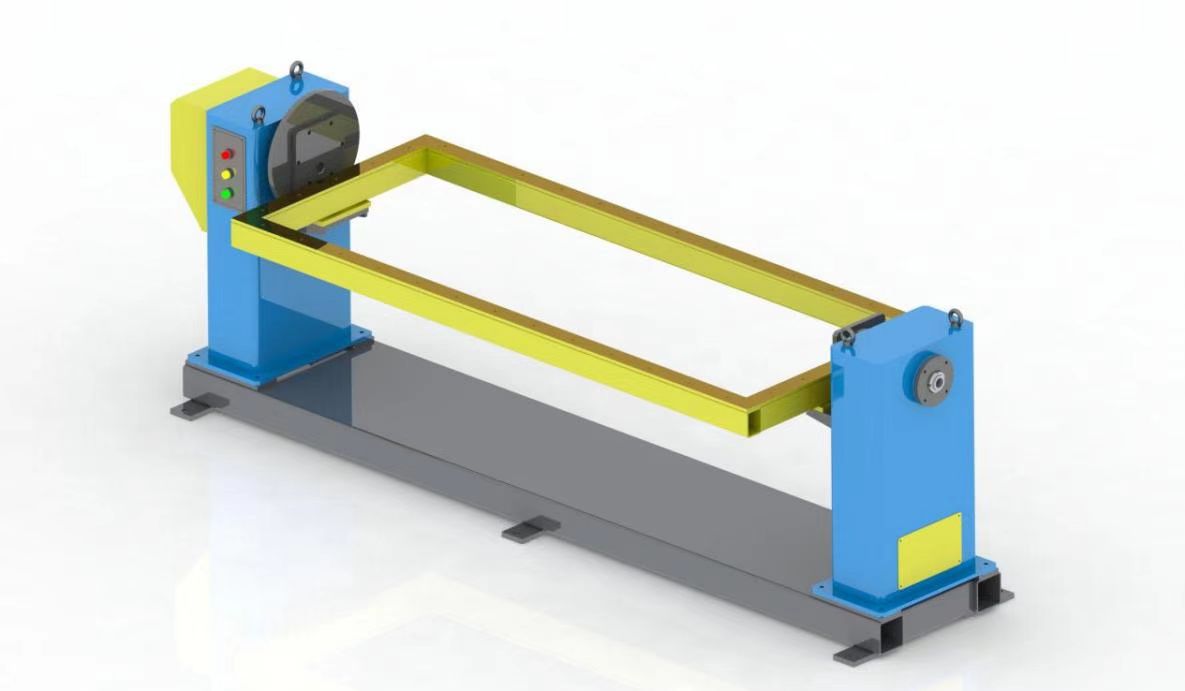
Støtter lengre fester eller rammer mellom et drevet toppdokk og en bakdokk for rotasjon på horisontal akse.
Nominelle nyttelastalternativer: 300 / 500 / 800 / 1,200 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →Kombinerer rotasjon og tilt for å forbedre sømorientering og tilgang
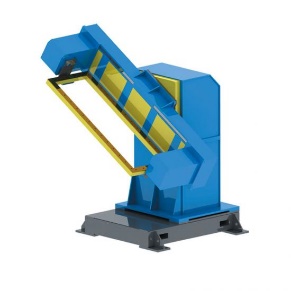
DWP-C
En åpen side gir tilgang til lasteplass rundt verktøyet.
Nominelle nyttelastalternativer: 200 / 500 / 1,000 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →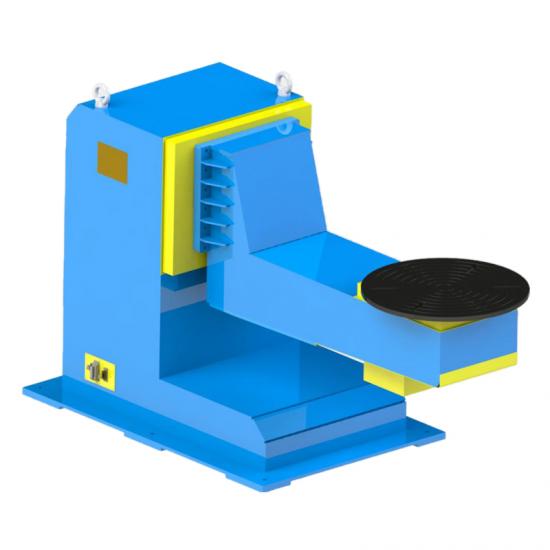
DWP-L
Den forskjøvne L-formede rammen gir plass til innkjørsel rundt festet for roboten.
Nominelle nyttelastalternativer: 500 / 1,000 / 2,000 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →
DWP-U
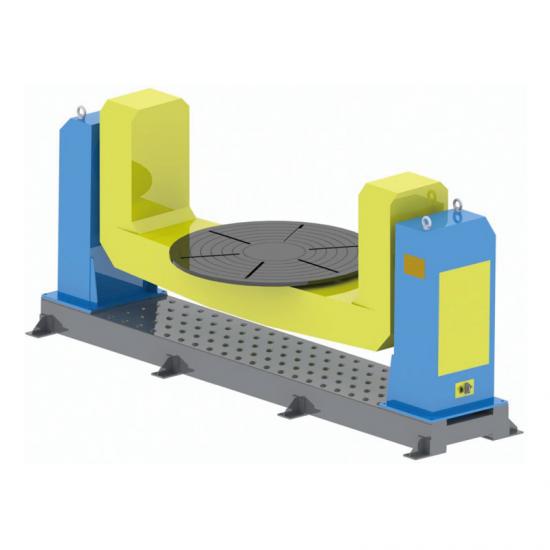
To oppreiste støtter bærer en sentrert større inventar eller strukturell del gjennom rotasjon og vipping.
Nominelle nyttelastalternativer: 1,000 / 3,000 / 5,000 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →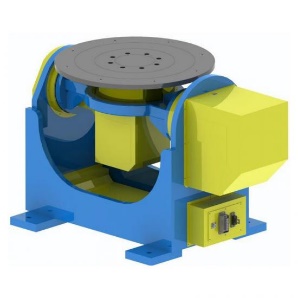
DWP-P
En plattformmontert armatur roterer og vipper som én enhet.
Nominelle nyttelastalternativer: 300 / 500 / 1,000 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →Legger til stasjonsindeksering eller utvekslingsbevegelse; celleoppsettet bekreftes per prosjekt
TWP-C
Vertikal stasjonsindeksering endrer arbeidsposisjon mens posisjoneringsenheten orienterer hver del for sveising.
Nominelle nyttelastalternativer: 500 / 1,000 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →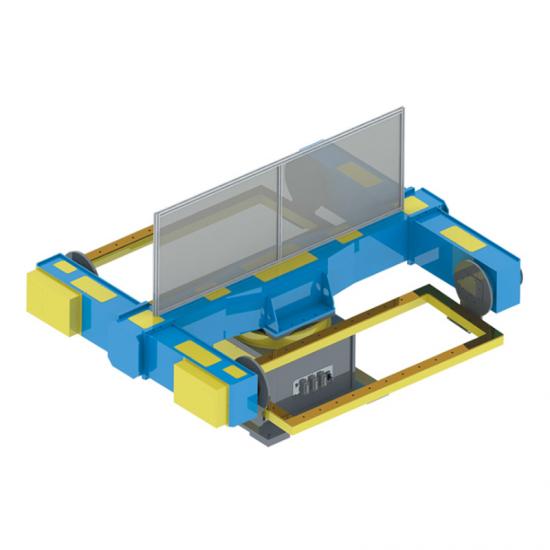
TWP-S
Horisontal stasjonsindeksering presenterer vekslende last- og sveiseposisjoner.
Nominelle nyttelastalternativer: 500 / 1,000 kg
Tilpassede konfigurasjoner tilgjengelig
Se seriedetaljer →Lysvalg
Du trenger ikke en ferdig spesifikasjon for å begynne. Disse inndataene er nok til å screene produktfamilien; bruk den separate veiledningen for dypere utvalgsarbeid.
Beskriv om arbeidsstykket trenger rotasjon, tilt, stasjonsindeksering eller utvekslingsbevegelse.
Oppgi den kombinerte vekten av arbeidsstykket og festeanordningene og tyngdepunktets posisjon i forhold til aksene.
Del arbeidsstykkets konvolutt, monteringsmetode for festeanordninger, grensesnitt og lastekrav.
Oppgi robotposisjon, sveisetilgang, operatørvei, sikkerhetsavstand og stasjonssekvens.
Oppgi robotens merke/modell og nødvendige koordinerte bevegelser, kontroller og grensesnitt på stedet.
For en mer fullstendig sammenligning av aksetall, L/C/U-oppsett og valginndata, les Veiledning for sveiseposisjonering.
Standardserier etablerer utgangspunktet; endelige grensesnitt og layout bekreftes per prosjekt.
Tilpasning og integrasjon
Når en posisjonerer opererer som en robots ekstern akse, må mekaniske grensesnitt, bevegelse, kontrollgrenser og sikkerhetsplanlegging gjennomgås med roboten og cellen. Tilpassede konfigurasjoner bekreftes etter at prosjektinndataene er definert.
Bekreftet fra arbeidsstykket, festet og lastemetoden.
Definert fra sveisetilgang og stasjonssekvensen.
Robotmodell og kontrollkrav kontrolleres under teknisk gjennomgang.
Oppsett, operatørtilgang og behov for vakthold hører hjemme i celleplanen.
Applikasjoner
Dette er typiske bruksområder, ikke faste konfigurasjoner. Serien, nominell nyttelast og verktøy må fortsatt velges fra det faktiske arbeidsstykket og cellen.
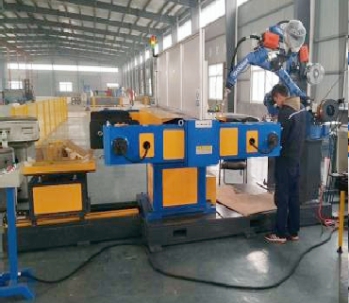
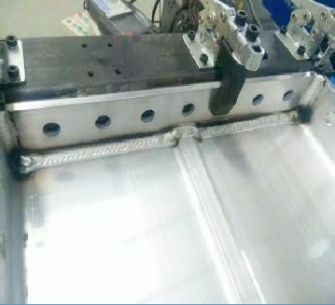
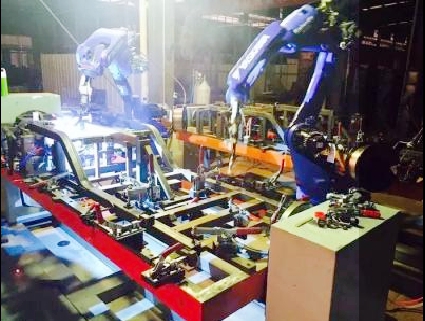
Bruk kontrollert rotasjon for å bringe omkretssømmer inn i robotens arbeidsområde.
Toppdokke-haledokke-oppsett kan støtte lengre fester mellom to ender.
Kombiner rotasjon og tilt for å forbedre tilnærmingsvinkler for forskjellige sømmer.
Velg et konsept med én eller flere akser fra fixturen, tyngdepunktet og robotlayouten.
Omorienter flere sveiseflater til mer passende posisjoner i cellen.
Treaksede stasjonsindekseringsoppsett kan starte et flerstasjonskonsept; det endelige arrangementet er prosjektspesifikt.
Hvorfor EVST
Fra prosjektinndata og serievalg til kontroller i produksjonsfasen forblir de nøyaktige konfigurasjons- og godkjenningskravene prosjektspesifikke.
Arbeidsstykke, fikstur, totalvekt, tyngdepunkt, bevegelse og celleforhold gjennomgås før den endelige konfigurasjonen bekreftes.
Prosessjekker i viktige produksjonsfaser bidrar til å identifisere problemer før levering.
Maskineringsressurser støtter dimensjonskontroll for monteringsflater, hull og roterende grensesnitt.
Strukturkomponenter gjennomgår gløding for å redusere restspenning og opprettholde dimensjonsstabilitet.
Ofte stilte spørsmål
Det er en kontrollert ekstern akse som holder og reorienterer et arbeidsstykke slik at roboten kan få tilgang til sveisesømmer. Det nødvendige akseantallet avhenger av arbeidsstykkets bevegelse og celleoppsettet.
På denne kategorisiden betyr nominell nyttelast den kombinerte vekten av arbeidsstykket og festeanordning, ikke arbeidsstykket alene. Endelig valg krever også gjennomgang av tyngdepunkt, dimensjoner og dynamiske forhold.
Én akse gir én roterende bevegelse; to akser legger til tilt; tre akser kan legge til stasjonsindeksering eller -bytte. Baser valget på sveisetilgang og stasjonssekvensen. Les veiledningen for sveiseposisjoneringsregulatoren for en mer fullstendig sammenligning.
Bokstavene beskriver den generelle strukturen rundt støttene og verktøyet. Valget avhenger av arbeidsstykkets størrelse, festeanordning, lasteplass, robotens tilnærming og nødvendig nominell nyttelast. Sammenlign oppsettene i sveiseposisjoneringsveiledningen.
Vurder dette når en lengre festeanordning eller ramme trenger støtte mellom to ender og rotasjon rundt en horisontal akse. Støtteavstand og grensesnitt må bekreftes fra arbeidsstykket. Se veiledningen for sveiseposisjoneringsregulatoren for mer utvalgskontekst.
Den samme totalvekten kan skape forskjellige forhold for aksene og konstruksjonen når tyngdepunktet endres. Vekt alene er derfor ikke nok for endelig valg.
Tilpassede konfigurasjoner er tilgjengelige etter teknisk gjennomgang. Oppgi robotens merke/modell, arbeidsstykke- og fiksturdata, nødvendig bevegelse, celleoppsett og grensesnittbehov, slik at passende konfigurasjon kan bekreftes.