
Flerstrengssveising på middels tykk plate: Rillen først
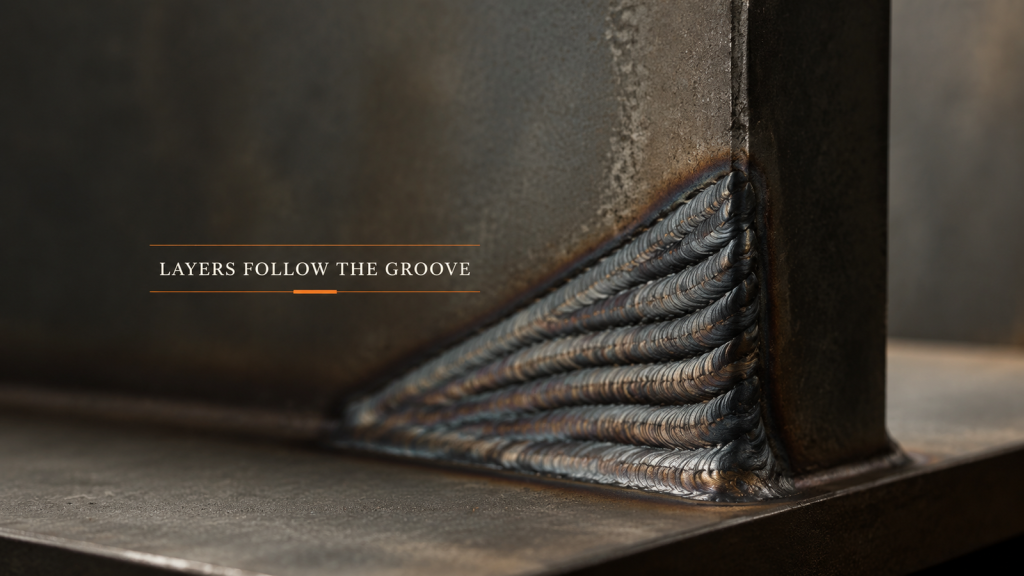
Ved flerstrengssveising bestemmer sporet tverrsnittet, og tverrsnittet bestemmer antall sveisninger. Planlegg lag før parametere.
En robotsveisecelle består av seks deler, ikke én
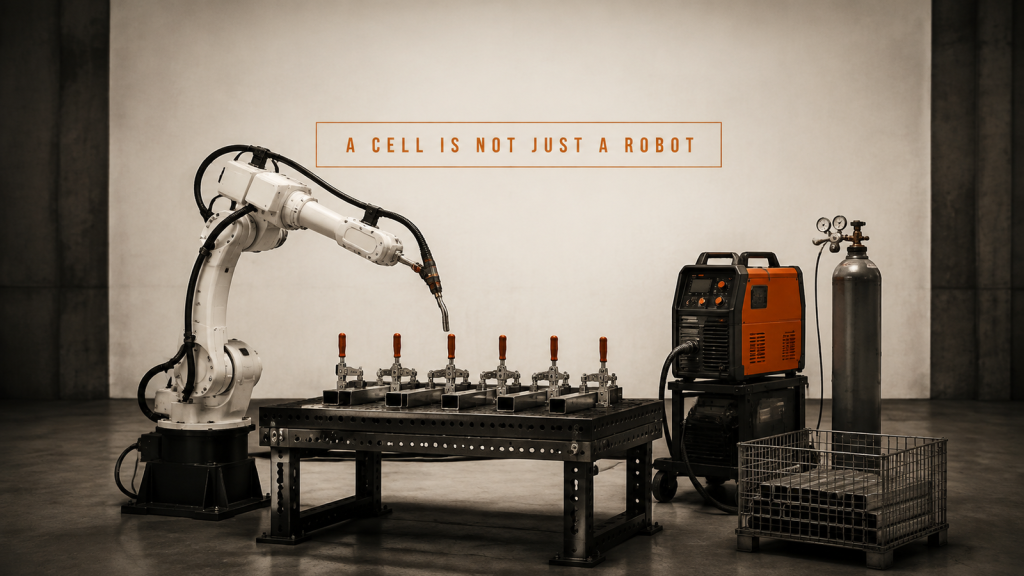
En robotsveisecelle består av seks deler som arbeider med én syklustid. Robot og sveisebrenner, festeanordning og klemmer, strømkilde, gass, lasting og strømning.
Tynnplatesveising: Monteringsgap eller prosessparametere?

Skill monteringsgapet fra prosessparametrene på en tynnplatesveiselinje ved å starte ved emnet og formingstrinnet.
Mobil sveiseplattform: Hvert stopp er et nytt oppsett

En mobil sveiseplattform må fortsatt gjenopprette hvor delen er på hver parkeringsposisjon. Forholdene på stedet avgjør repeterbarheten.
Maskinens syklustid er ikke robothastighet

Maskinbetjeningssyklustiden settes av maskinbehandling, overleveringssekvensering og delstaging, ikke av robotarmens hastighet.
Produksjon av HVAC-kanaler: Start med formingstrinnet

Kartlegg valsing, endeforming og omstilling før automatisering av HVAC-kanalproduksjon, fordi forming bestemmer rundhet, tilpasning og linjerytme.
Planlegging av mobil sveiserobot: Kan delen bli værende?

Planlegg mobil robotsveising ut fra delen, tilgangsruten og seksjoneringsplanen i stedet for å starte fra robotspesifikasjonen.
Automatisk sveising av omkretssømmer: Stabiliser skjøten

Planlegg automatisk omkretssveising av sømmer rundt tilpasning, fastspenning, utløp, koordinert rotasjon, brennertilgang, lukking, inspeksjon og omstart.
Samarbeidende robotdispensering: Koordinatbane og flyt

Konstruer samarbeidende robotdispensering rundt deldatum, dyseavstand, banehastighet, materialtilstand, ventiltiming, inspeksjon og gjenoppretting.
Robotsveising og -skjæring: Sylinderbanegrenser

Gjennomgå robotsveising og -skjæring på sylindere gjennom støttede profildatum, verktøyposisjon, klaring, tjenester, gjenoppretting av varm tilstand og forsøk.
Automasjon av drivlinjer i biler: Sjekkliste for grensesnitt

Planlegg automatisering av drivverk i biler rundt innganger, fysisk tilstand, grensesnitt, bevis for forsøk, unntaksruting og konservativ gjenoppretting.
SCARA-robotapplikasjoner for rask plukk-og-plassering

Planlegg SCARA-robotapplikasjoner rundt innganger, fysisk tilstand, grensesnitt, bevis fra forsøk, unntaksruting og konservativ gjenoppretting.