
အလူမီနီယမ်သွန်းလောင်းခြင်းအတွက် စက်ရုပ်ဖြင့်ကြိတ်ခွဲခြင်းနှင့် အစွန်းချွတ်ခြင်း
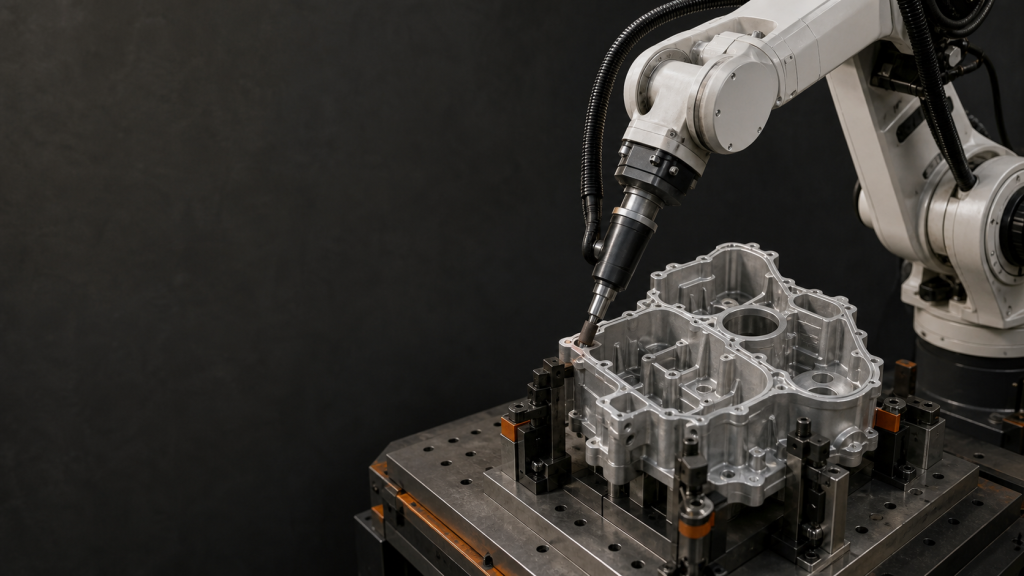
burr map၊ fixture datum၊ edge segmentation၊ tool access၊ trials၊ inspection နှင့် recovery တို့ဖြင့် အလူမီနီယမ်သွန်းလောင်းခြင်းအတွက် robotic grinding နှင့် debring ကို စီစဉ်ပါ။
လှိုင်းတွန့်ပြား စက်ရုပ်ဂဟေဆက်ခြင်း- တပ်ဆင်ကိရိယာနှင့် လမ်းကြောင်း
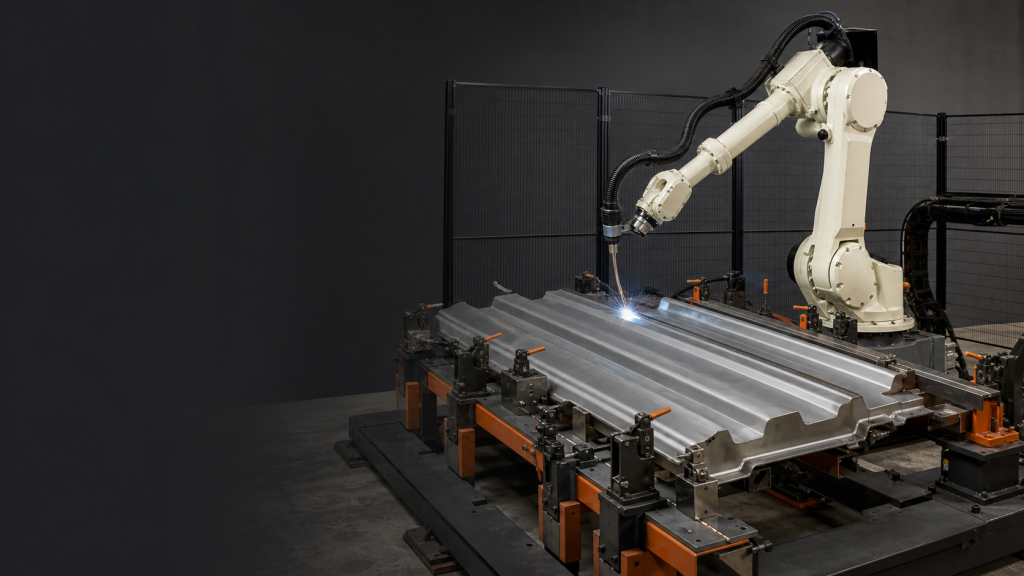
အစိတ်အပိုင်းအဓိပ္ပာယ်ဖွင့်ဆိုချက်၊ တပ်ဆင်ကိရိယာဒေတာ၊ မီးရှူးတိုင်ဝင်ရောက်ခွင့်၊ လုပ်ထုံးလုပ်နည်းထိန်းချုပ်မှုများ၊ လည်ပတ်မှုစမ်းသပ်မှုများ၊ စစ်ဆေးခြင်းနှင့် ပြန်လည်ရယူခြင်းမှတစ်ဆင့် လှိုင်းတွန့်ပြားရိုဘော့ဂဟေဆော်ခြင်းကို စီစဉ်ပါ။
Multi-Torch Synchronized Welding Guide
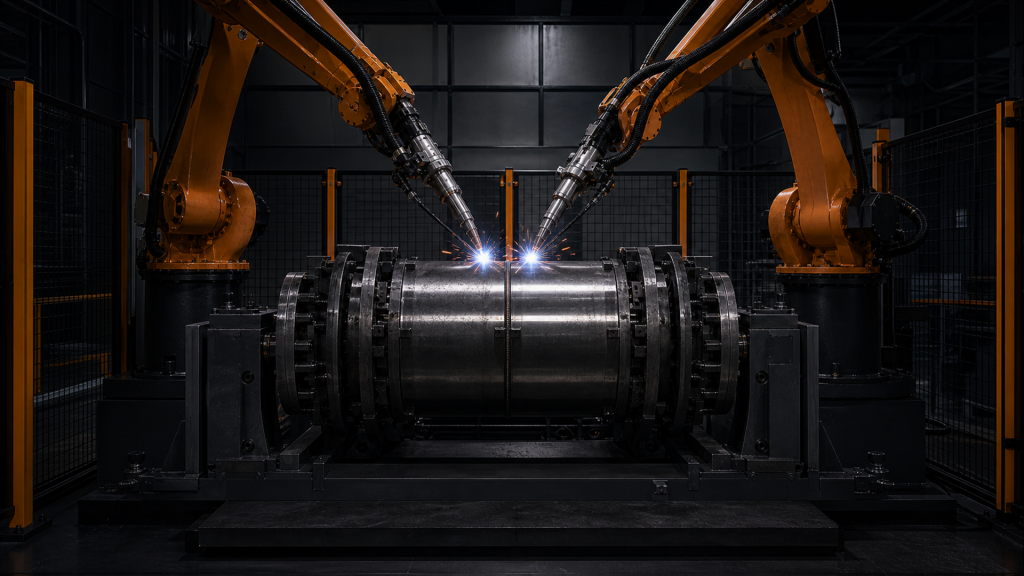
မီးရှူးတိုင်များစွာဖြင့် တစ်ပြိုင်တည်းဂဟေဆော်ခြင်းသည် ချိတ်ဆက်ထားသော ဂျီသြမေတြီ၊ ရွေ့လျားမှု၊ လုပ်ငန်းစဉ်မှတ်တမ်းများ၊ အပူထိန်းချုပ်မှု၊ ချို့ယွင်းချက်ခွဲထုတ်ခြင်းနှင့် ထုတ်လုပ်မှုလက်ခံခြင်းတို့ လိုအပ်သည်။
ISO/TS 15066 ပါဝါနှင့် အားကန့်သတ်ချက်များကို မည်သို့အတည်ပြုရမည်နည်း (၂၀၂၆)
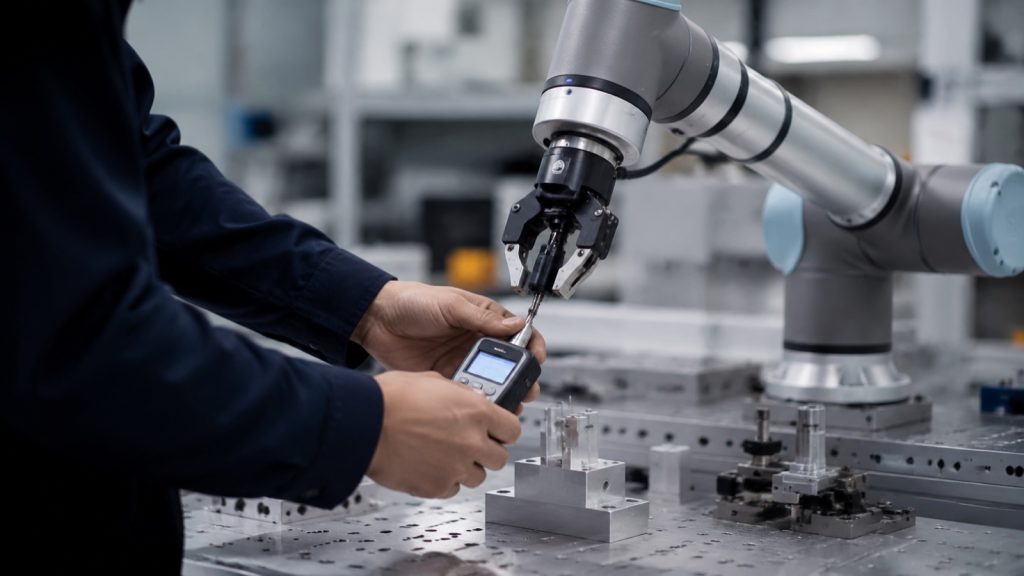
ISO/TS 15066 ပါဝါနှင့်အားကန့်သတ်ချက်များကို တကယ့်ကိရိယာနှင့် အလုပ်အပိုင်းတွင် တိုင်းတာပြီး အတည်ပြုနည်း- ယာယီနှင့် ကွာစီ-စတစ်စမ်းသပ်မှု၊ တိုင်းတာမှုများနှင့် စာရွက်စာတမ်းများ။
ရိုဘော့ရောက်ရှိလာပြီးနောက် အလိုအလျောက်စနစ်စီမံကိန်းများ အဘယ်ကြောင့် မအောင်မြင်ရသနည်း (၂၀၂၆)
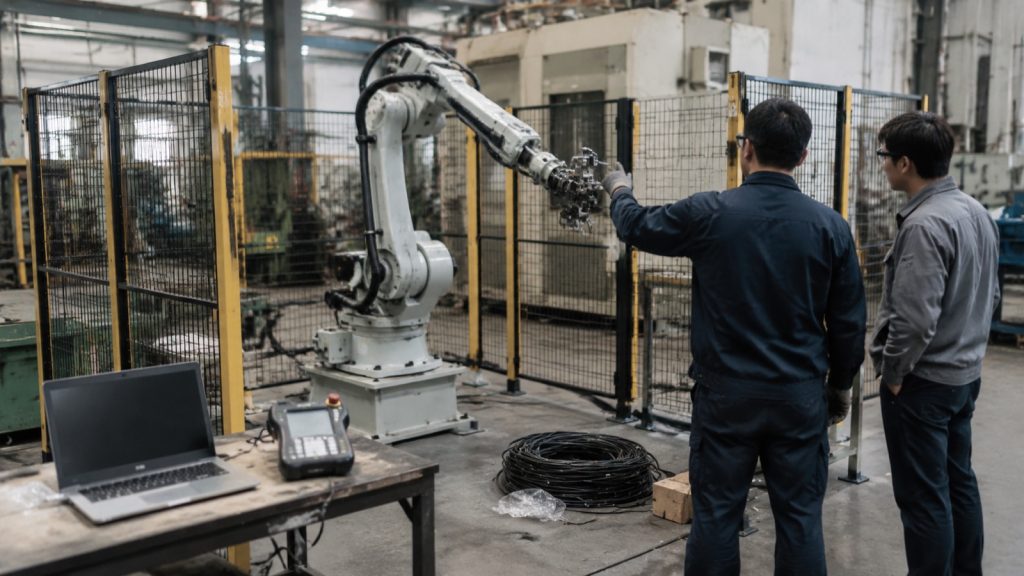
ဟာ့ဒ်ဝဲရောက်ရှိလာပြီးနောက် အလိုအလျောက်စနစ်စီမံကိန်းများ အဘယ်ကြောင့် မအောင်မြင်ရသနည်း- EOAT နှင့် လည်ပတ်မှုအချိန်မှ အပိုပစ္စည်းများအထိ၊ လက်မှတ်မထိုးမီ ပေးသွင်းသူများကို မေးရမည့်မေးခွန်းများ၊ တကယ့်အကြောင်းရင်းငါးခု။
မိုဘိုင်းရိုဘော့ကိုဩဒိနိတ် ပြန်လည်မှတ်ပုံတင်ခြင်းလမ်းညွှန်
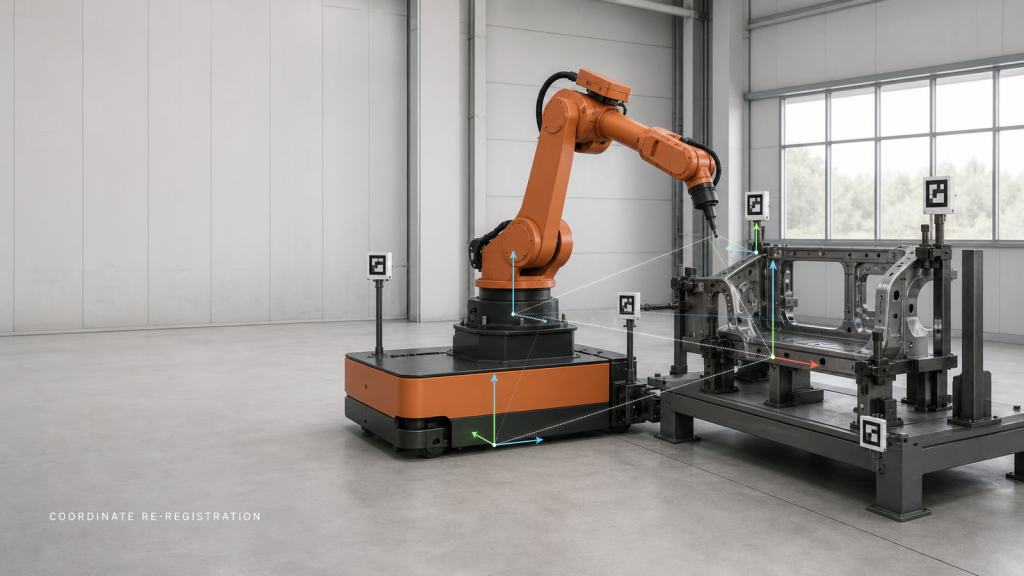
မိုဘိုင်းရိုဘော့သည် ပြန်လည်မှတ်ပုံတင်ခြင်းကို ညှိနှိုင်းဆောင်ရွက်ခြင်းမပြုမီ ပြန်လည်တည်ဆောက်ပြီး ပလက်ဖောင်း၊ ဘူတာရုံ၊ အလုပ်အပိုင်း၊ ရိုဘော့နှင့် ကိရိယာဆက်နွယ်မှုကို အတည်ပြုသည်။
ဖန်အနားသတ်စက်ရုပ် တင်ခြင်းနှင့် ချခြင်း- ဆုပ်ကိုင်ခြင်း၊ အချက်အလက်၊ ခြစ်ရာကာကွယ်ခြင်းနှင့် ပြန်လည်ရယူခြင်း
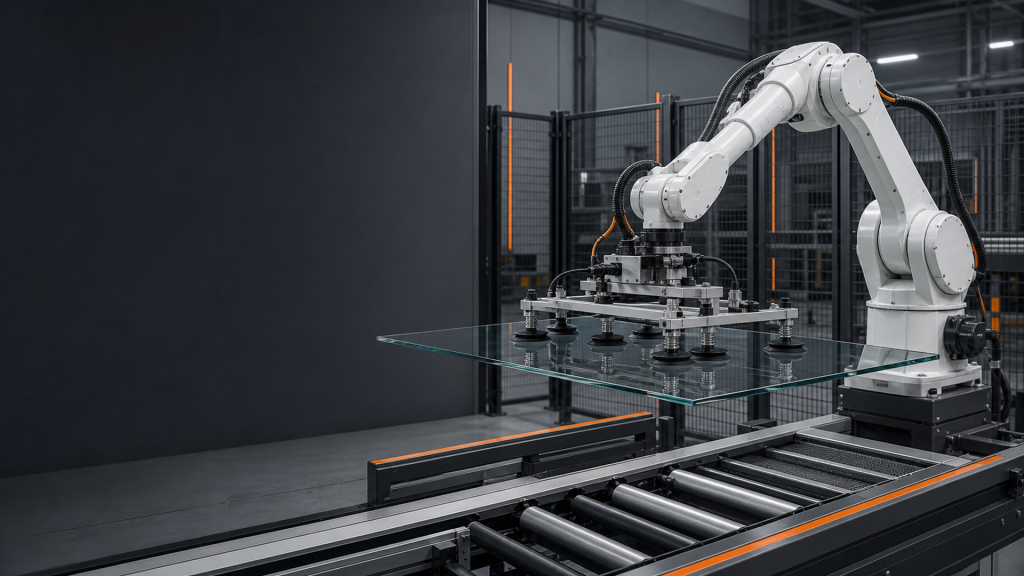
ဖန်အနားကွပ်စက်ရုပ်ကို ဆုပ်ကိုင်ထားသော မျက်နှာပြင်များတစ်ဝိုက်တွင် တင်ခြင်း၊ ဖုန်စုပ်စက်အတည်ပြုခြင်း၊ အချက်အလက်၊ ခြစ်ရာကာကွယ်ခြင်း၊ စခန်းလွှဲပြောင်းခြင်းနှင့် ပြန်လည်ကောင်းမွန်လာစေသော စမ်းသပ်မှုများကို စီစဉ်ပါ။
SCARA စက်ရုပ်ကို ဘယ်လိုရွေးချယ်မလဲ- Payload၊ Reach နှင့် Cycle Time
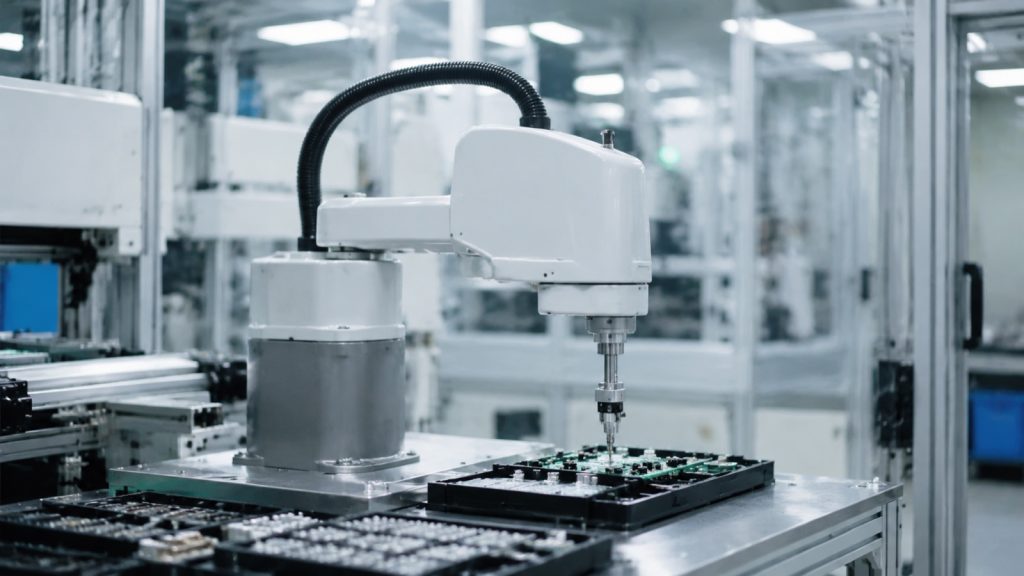
၂၀၂၆ ခုနှစ်တွင် SCARA စက်ရုပ်ရွေးချယ်ရန်အတွက် အရွယ်အစားအခြေခံလမ်းညွှန်- ကိရိယာပါသည့် ဝန်တင်ပစ္စည်း၊ အကွာအဝေးနှင့် အလုပ်ပတ်ဝန်းကျင်၊ လည်ပတ်မှုအချိန်စံနှုန်းနှင့် သန့်ရှင်းသောအခန်း/ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု အတန်း။
ISO 10218-2:2025 ရှင်းလင်းချက်- ရိုဘော့ဆဲလ်ဘေးကင်းရေးလမ်းညွှန်
ISO 10218-2:2025 တွင် စက်ရုပ်ကိုယ်တိုင်မဟုတ်ဘဲ စက်ရုပ်စနစ်နှင့် ဆဲလ်ပေါင်းစပ်မှုဘေးကင်းရေးကို လွှမ်းခြုံထားသည်။ အန္တရာယ်အကဲဖြတ်ခြင်း၊ ဘေးကင်းသောနေရာနှင့် ပေါင်းစပ်သူများအတွက် အတည်ပြုချက်။
၂၀၂၆ ခုနှစ်အတွက် ပါလက်လီရောင်းချသည့် စက်ရုပ်ကုန်ကျစရိတ်နှင့် ROI: ဈေးနှုန်းနှင့် ပြန်အမ်းငွေလမ်းညွှန်
၂၀၂၆ ခုနှစ်တွင် palletizing robot cell တစ်ခု၏ ကုန်ကျစရိတ်- capex ခွဲခြမ်းစိတ်ဖြာမှု၊ payload အပိုင်းအလိုက် ဈေးနှုန်းများနှင့် ROI နှင့် payback ကာလကို မည်သို့တွက်ချက်ရမည်နည်း။
ရိုဘော့ခရီးသွားဝင်ရိုး ဘက်စုံဘူတာရုံရောက်ရှိခြင်း- လေဖြတ်ခြင်း၊ ဘူတာအပြင်အဆင်နှင့် ဘေးကင်းရေးနယ်နိမိတ်
အသုံးပြုနိုင်သော လေဖြတ်ခြင်း၊ ဘူတာရုံကိုဩဒိနိတ်များ၊ ရိုဘော့အဖုံး၊ ကေဘယ်လ်လမ်းကြောင်း၊ လှိုင်းသက်ရောက်မှု၊ ပြုပြင်ထိန်းသိမ်းမှုဝင်ရောက်ခွင့်နှင့် ဘေးကင်းရေးနယ်နိမိတ်တို့ကို စစ်ဆေးခြင်းဖြင့် ရိုဘော့ခရီးသွားဝင်ရိုးကို စီစဉ်ပါ။
Dual Stud Screw Locking Cell: Feeding၊ Torque Traceability နှင့် Poka-Yoke ပြန်လည်စစ်ဆေးခြင်း
feeding၊ seating၊ torque traceability၊ poka-yoke recheck၊ takt နှင့် recovery logic တို့ကို စစ်ဆေးခြင်းဖြင့် dual stud screw locking cell ကို စီစဉ်ပါ။