
Crankshaft စက် Tending Cell: လက်ကိုင်အနေအထား၊ CNC Takt နှင့် Buffer အနေအထားကို ချိန်ညှိခြင်း
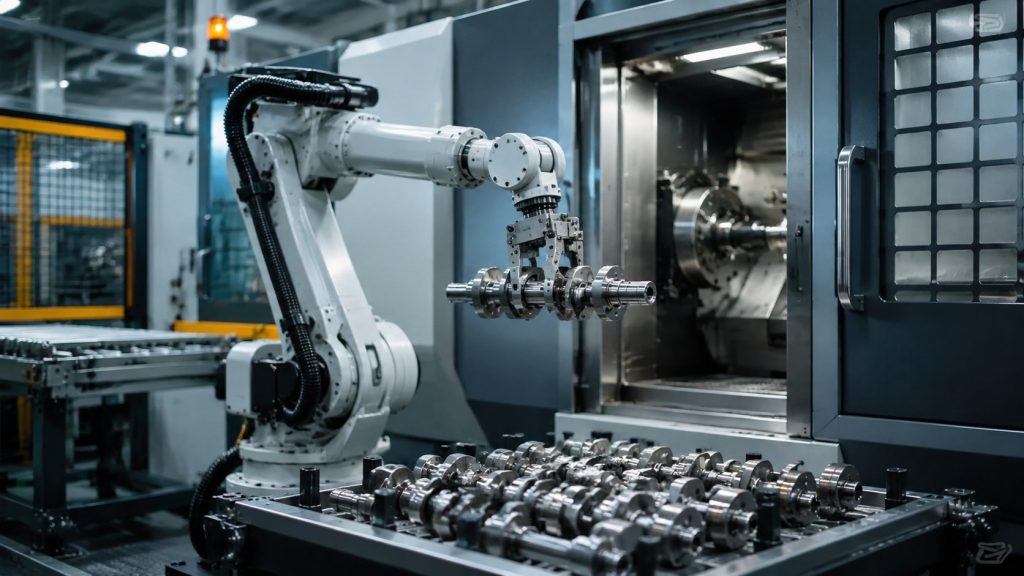
Crankshaft စက် Tending Cell: လက်ကိုင်အနေအထား၊ CNC Takt နှင့် Buffer အနေအထားကို ချိန်ညှိခြင်း
အစားအစာခွဲခြားစက်ရုပ် ကောက်ယူသည့်ဆဲလ်- မြင်ကွင်း၊ ဆုပ်ကိုင်မှု၊ ကွန်ဗေယာလှုပ်ရှားမှုနှင့် နေရာချထားမှုတိကျမှုကို ထိန်းချုပ်ခြင်း
တပ်ဆင်မှု ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ လုပ်ငန်းစဉ်ဝင်းဒိုးထိန်းချုပ်မှု၊ ပုံမှန်မဟုတ်သော ပြန်လည်ကောင်းမွန်လာမှု၊ စစ်ဆေးခြင်းနှင့် တည်ငြိမ်သောထုတ်လုပ်မှုလက်ခံမှုတို့အனைத்துக்க ...
အလိုအလျောက်စနစ်ပေါင်းစပ်စက်များသည် ဝန်ထမ်းတစ်ဦးလျှင် ဝင်ငွေနည်းပါးရခြင်းအကြောင်းရင်းနှင့် ကောင်းမွန်သောစက်များကို အဘယ်အရာက အမှန်တကယ်ခွဲခြားပေးသနည်း။
ပရောဂျက်အခြေပြု စက်ပစ္စည်းထုတ်လုပ်သူများသည် ဝန်ထမ်းတစ်ဦးလျှင် ဝင်ငွေ $85K မှ $140K အထိ ရရှိကြပြီး ၎င်းတို့၏ဖောက်သည်များသည် ထိုဝင်ငွေ၏ 3-5 ဆ အထိ ရရှိကြသည်။ ခွဲခြားခြင်းသည် မှာယူမှုအရွယ်အစားမဟုတ်ဘဲ ပြန်လည်အသုံးပြုနှုန်းဖြစ်သည်။
ရေပူစက်အခွံဂဟေဆော်ဆဲလ်- ထိန်းချုပ်မှုဒေတာ၊ ချုပ်ရိုးဝင်ရောက်ခွင့်နှင့် ထုတ်လုပ်မှုလွှဲပြောင်းခြင်း
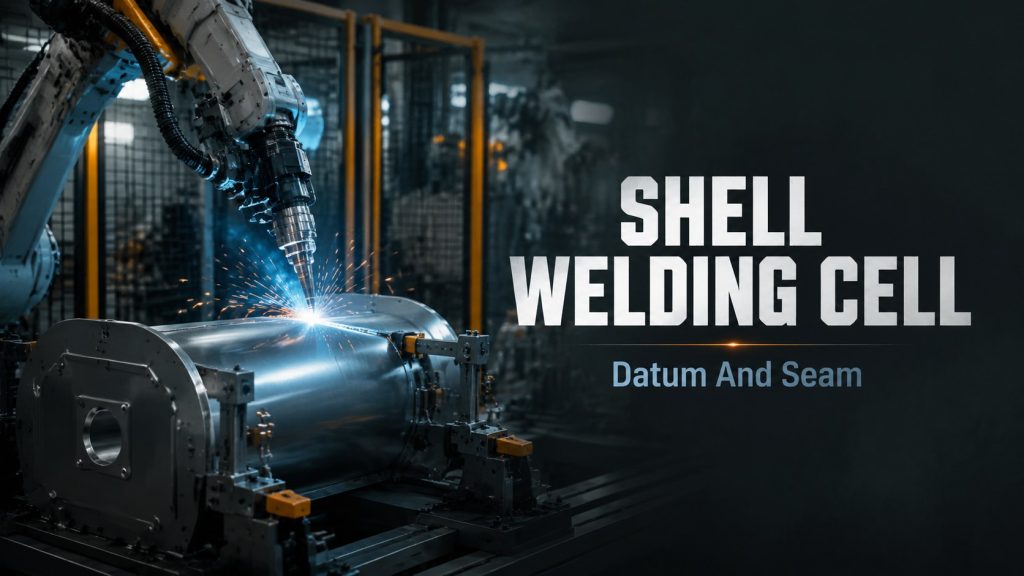
ရေပူစက်အခွံဂဟေဆော်ဆဲလ်ကို တပ်ဆင်မှုထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ လုပ်ငန်းစဉ်ဝင်းဒိုးထိန်းချုပ်မှု၊ ပုံမှန်မဟုတ်သောပြန်လည်ကောင်းမွန်လာမှု၊ စစ်ဆေးခြင်းနှင့် တည်ငြိမ်သောထုတ်လုပ်မှုလက်ခံခြင်းတို့တွင် စီစဉ်ပါ။
နှစ်ထပ်ဝင်ရိုး ဂဟေဆော်ကိရိယာ ဆဲလ်- ထိန်းချုပ်မှု ကိုယ်ဟန်အနေအထား၊ စက်ရုပ်ရပ်တည်ချက်နှင့် တပ်ဆင်မှုပြတင်းပေါက်
တပ်ဆင်မှု ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ လုပ်ငန်းစဉ်ဝင်းဒိုးထိန်းချုပ်မှု၊ ပုံမှန်မဟုတ်သော ပြန်လည်ကောင်းမွန်လာမှု၊ စစ်ဆေးခြင်းနှင့် တည်ငြိမ်သော ထုတ်လုပ်မှုလက်ခံခြင်းတို့တွင် dual-axis welding positioner cell ကို စီစဉ်ပါ။
၂၀၂၆ ခုနှစ်တွင် အလိုအလျောက်စနစ်ဖြင့် ပြန်လည်ပေးဆပ်ရမည့်ကာလ- အမှန်တကယ် ပေးဆပ်ရန် အချိန်မည်မျှကြာမည်နည်း
ပြန်ဆပ်ရမယ့် ဥပမာအနေနဲ့ တကယ့် ~$205K တန် ဂဟေလိုင်းတစ်ခု- အလုပ်တစ်ဆိုင်းမှာ ၄.၆ နှစ်၊ အလုပ်နှစ်ဆိုင်းမှာ ၂.၃ နှစ်။ ကုန်ကျစရိတ်ကို လူတိုင်း လျှော့တွက်ထားပြီး ဘယ်အချိန်မှာ ရပ်ဆိုင်းထားရမလဲဆိုတာကိုလည်း ဖော်ပြထားပါတယ်။
ရိုဘော့ပက်ဖြန်းခြင်း အလိုအလျောက်လုပ်ဆောင်ခြင်း- ထိန်းချုပ်မှုကိရိယာ၊ သေနတ်အကွာအဝေး၊ လွှမ်းခြုံမှုနှင့် ပက်ဖြန်းမှုအပေါ် မူတည်သည်
တပ်ဆင်မှု ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်မှု၊ လုပ်ငန်းစဉ်ဝင်းဒိုး ထိန်းချုပ်မှု၊ ပုံမှန်မဟုတ်သော ပြန်လည်ကောင်းမွန်လာမှု၊ စစ်ဆေးခြင်းနှင့် တည်ငြိမ်သော ထုတ်လုပ်မှုလက်ခံခြင်းတို့အပေါ် အခြေခံ၍ စက်ရုပ်ဖြန်းခြင်း အလိုအလျောက်လုပ်ဆောင်ခြင်းကို စီစဉ်ပါ။
၂၀၂၆ ခုနှစ်တွင် ရိုဘော့ဂဟေလိုင်းကုန်ကျစရိတ်- ငွေအမှန်တကယ်ဘယ်ကိုသွားမလဲ
စက်ရုပ်ဂဟေဆက်လိုင်းတစ်ခုအတွက် လိုင်းတစ်ခုချင်းစီအတွက် အမေရိကန်ဒေါ်လာ ၂၀၅၀၀၀ ခန့် အများပြည်သူတင်ဒါခေါ်ယူမှု။ “စက်ရုပ်ဝယ်ပါ” ဟူသောအမည်သည် အဘယ်ကြောင့် “လိုင်းဝယ်ပါ” ဖြစ်သွားသနည်း — နှင့် ဘေလ်ကို ဆုံးဖြတ်ပေးသည့် ဖုံးကွယ်ထားသောကုန်ကျစရိတ်များ။
ဂဟေဆော်သည့် ရိုဘော့ဆဲလ်- လှည့်ပတ်မှုကို ထိန်းချုပ်ခြင်း၊ မီးရှူးတိုင်ဝင်ရောက်ခြင်းနှင့် ပစ္စည်းကိရိယာကို ထပ်ခါတလဲလဲအသုံးပြုနိုင်ခြင်း
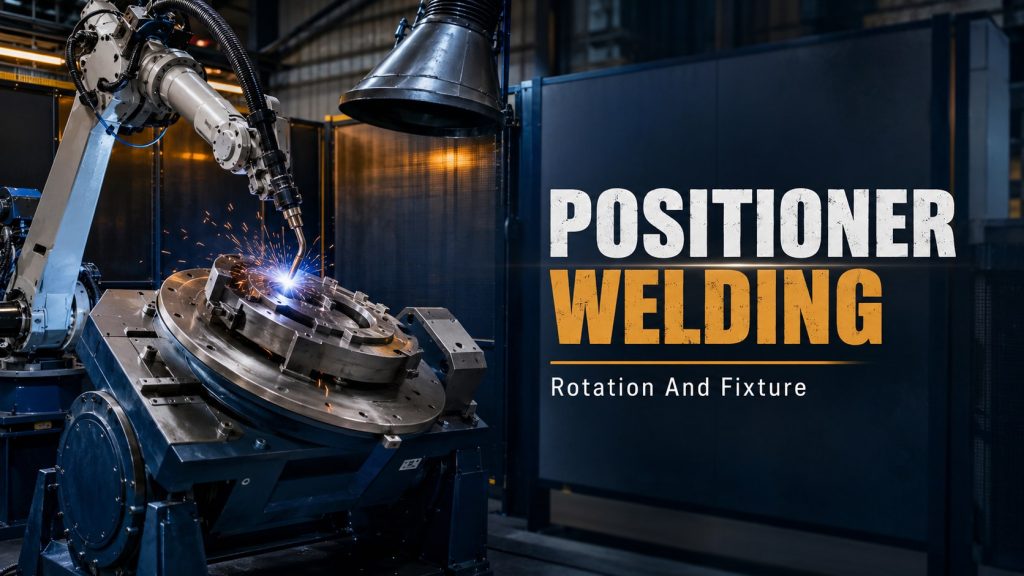
တပ်ဆင်မှု ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ လုပ်ငန်းစဉ်ဝင်းဒိုးထိန်းချုပ်မှု၊ ပုံမှန်မဟုတ်သော ပြန်လည်ကောင်းမွန်လာမှု၊ စစ်ဆေးခြင်းနှင့် တည်ငြိမ်သော ထုတ်လုပ်မှုလက်ခံခြင်းတို့တွင် ဂဟေဆော်သည့် စက်ရုပ်ဆဲလ်ကို စီစဉ်ပါ။
ပူးပေါင်းဆောင်ရွက်သော ရိုဘော့ဘေးကင်းရေးစံနှုန်းများ ၂၀၂၆: ISO 10218:2025
ISO 10218-1:2025 နှင့် ISO 10218-2:2025 တို့သည် ၂၀၂၅ ခုနှစ် ဧပြီလတွင် အသက်ဝင်ခဲ့ပြီး ISO/TS 15066 ကို စံနှုန်းအဖြစ် ထည့်သွင်းခဲ့သည်။ ၂၀၂၆ ခုနှစ်တွင် ပူးပေါင်းဆောင်ရွက်သော ရိုဘော့များအတွက် ပြောင်းလဲသွားသောအရာ။
ဆလင်ဒါခေါင်း ရိုဘော့တင်ခြင်း- နေရာချထားခြင်း၊ ဆုပ်ကိုင်ခြင်းနှင့် စက်ကိုင်တွယ်ခြင်းကြားရှိ ကွင်းဆက်ကို ပိတ်ပါ
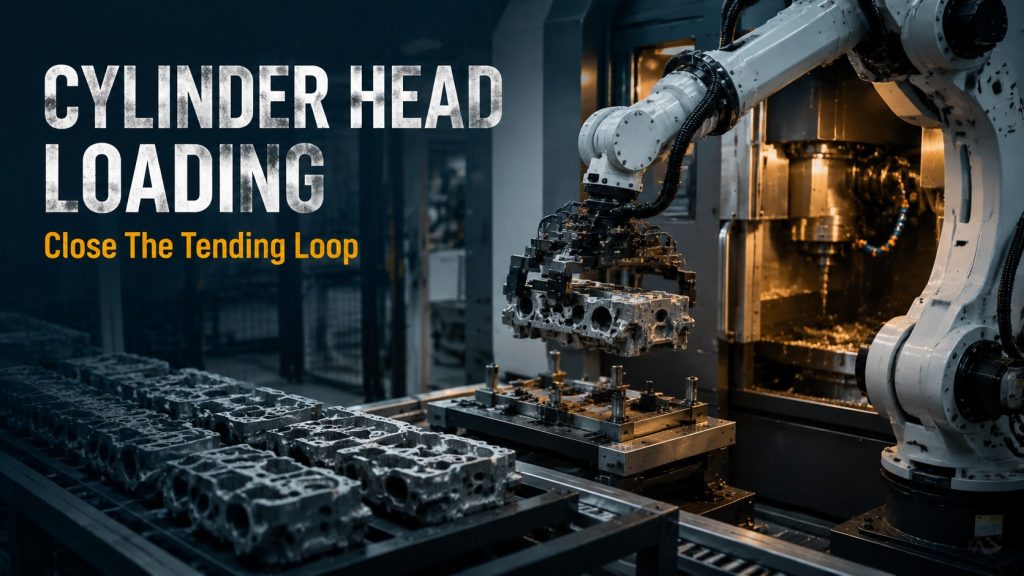
အချက်အလက်၊ ဂရစ်ပါ အနေအထား၊ စက်အချက်ပြမှုများ၊ ချစ်ပ်သန့်ရှင်းရေး၊ အချိန်နှင့် ပုံမှန်မဟုတ်သော ပြန်လာမှုတည်နေရာတစ်ဝိုက်တွင် ဆလင်ဒါခေါင်း ရိုဘော့တင်ခြင်းကို စီစဉ်ပါ။
Miniload Buffer Feed: Robot Picking ကို တည်ငြိမ်အောင် ဘယ်လိုထိန်းသိမ်းမလဲ
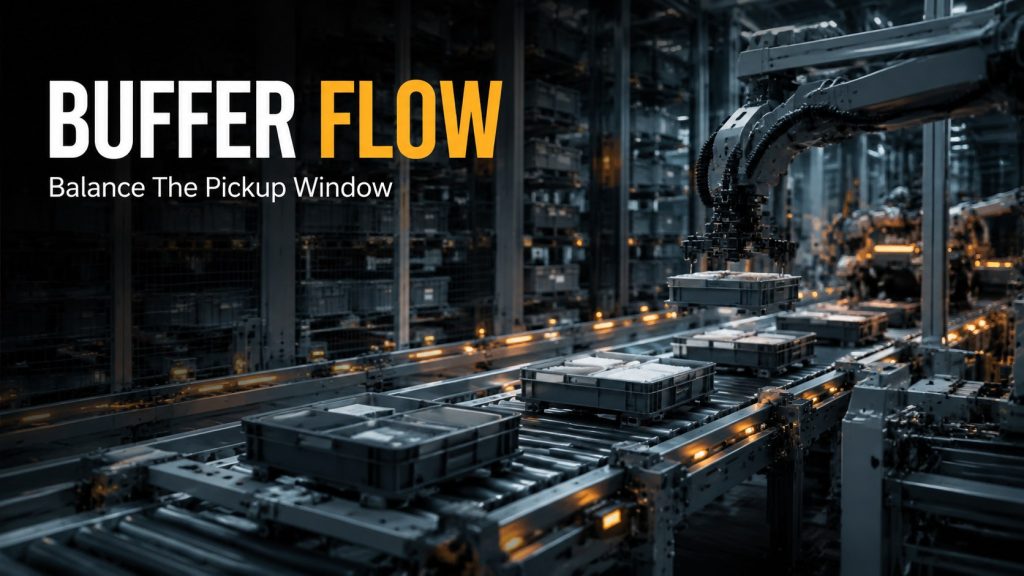
ဝင်လာသော စည်းချက်၊ ဘာဖာနေရာများ၊ ထောက်လှမ်းမှု အချက်ပြမှုများ၊ ပစ်ကပ်အမြင့်၊ exception return နှင့် ရိုဘော့ပစ်ခြင်း တည်ငြိမ်မှုတို့အပေါ်တွင် miniload buffer feed ကို စီစဉ်ပါ။