
Transformer Tank ဂဟေဆော်ခြင်းအလိုအလျောက်စနစ်
ယေဘုယျပစ္စည်းစာရင်းတစ်ခုတွင်မဟုတ်ဘဲ တကယ့်ထရန်စဖော်မာတိုင်ကီတစ်ခုတွင် ချုပ်ရိုးဒေသခံတည်နေရာ၊ ပရိုဂရမ်းမင်း၊ ရိုဘော့ဝင်ရောက်ခွင့်နှင့် ပစ္စည်းလွှဲပြောင်းမှုကို ညှိနှိုင်းဆောင်ရွက်ပါ။
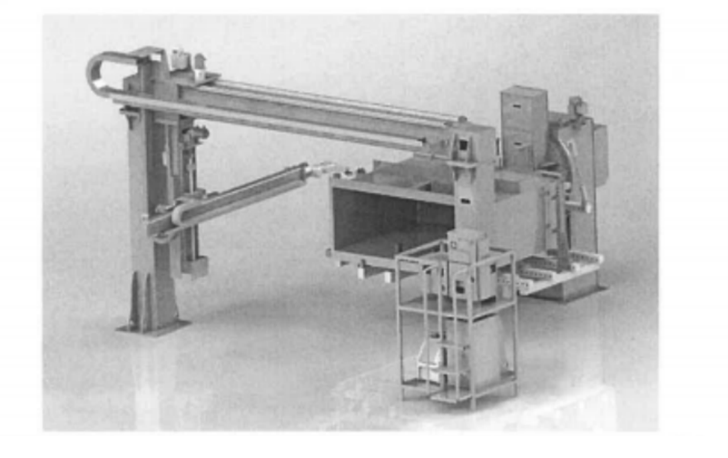
EVST သည် ထရန်စဖော်မာတိုင်ကီ အစိတ်အပိုင်းများအတွက် ပြင်ပနှင့် အတွင်းပိုင်း ဂဟေဆက်စခန်းများကို ပြင်ဆင်ပေးပြီး၊ နောက်ဆုံးဗိသုကာ၊ ဂဟေလုပ်ငန်းစဉ်နှင့် လက်ခံနည်းလမ်းကို ပရောဂျက်ထည့်သွင်းမှုများနှင့် ချိတ်ဆက်ပေးသည်။
ပရောဂျက်အရွယ်အစားမသတ်မှတ်မီ နယ်ပယ်ကို သတ်မှတ်ပါ
စက်ပစ္စည်းအရွယ်အစားမသတ်မှတ်မီ တိုင်ကီ၊ အဆစ်များ၊ ပစ္စည်းစီးဆင်းမှုနှင့် လက်ခံနည်းလမ်းကို သတ်မှတ်ပါ။ ထို့နောက် ဝန်အား၊ အကွာအဝေး၊ အထူ၊ အမြန်နှုန်းနှင့် ပမာဏတို့ကို ရွေးချယ်ထားသော ပရောဂျက်ဗိသုကာနှင့် တိုက်ဆိုင်စစ်ဆေးပါသည်။
ပုံစံတစ်ခုစီကို ၎င်း၏တကယ့်ချုပ်ရိုးမြေပုံနှင့် တပ်ဆင်မှုပုံစံမှ ပြန်လည်သုံးသပ်သည်။
ဤအစီအစဉ်ကို တကယ့်တိုင်ကီတည်ဆောက်ပုံနှင့် ဝင်ရောက်ခွင့်အစီအစဉ်နှင့် လိုက်လျောညီထွေဖြစ်အောင် ပြုလုပ်ထားသည်။
လုပ်ငန်းစဉ်သည် တိုင်ကီကို အပြင်ဘက်မှ အတွင်းပိုင်းသို့ ဂဟေဆက်ခြင်းသို့ သယ်ဆောင်သွားသည်။
တပ်ဆင်မှုပြောင်းလဲမှု လိုအပ်သည့်နေရာတွင် အာရုံခံခြင်းသည် ဂဟေလမ်းကြောင်းရှာဖွေခြင်းကို ပံ့ပိုးပေးသည်။
ရွေးချယ်ထားသော နည်းလမ်းသည် geometry၊ fixturing၊ calibration နှင့် changeover scope ပေါ်တွင် မူတည်သည်။
ဗိသုကာလက်ရာကို ဝင်ရောက်နိုင်မှု၊ ဦးတည်ချက်နှင့် ပစ္စည်းစီးဆင်းမှု လိုအပ်ချက်များမှ ရွေးချယ်သည်။
အပလီကေးရှင်းပြန်လည်သုံးသပ်ချက်မှ ခွဲခြားနိုင်သော တင့်ကားမိသားစုများ
အလုပ်အပိုင်းအစတစ်ခုစီသည် ချုပ်ရိုးဝင်ရောက်မှု၊ တပ်ဆင်မှု၊ ဦးတည်ချက်နှင့် အပြင်ဘက်နှင့် အတွင်းပိုင်းဂဟေဆက်ခြင်းကြား လမ်းကြောင်းကို ပြောင်းလဲစေသည်။
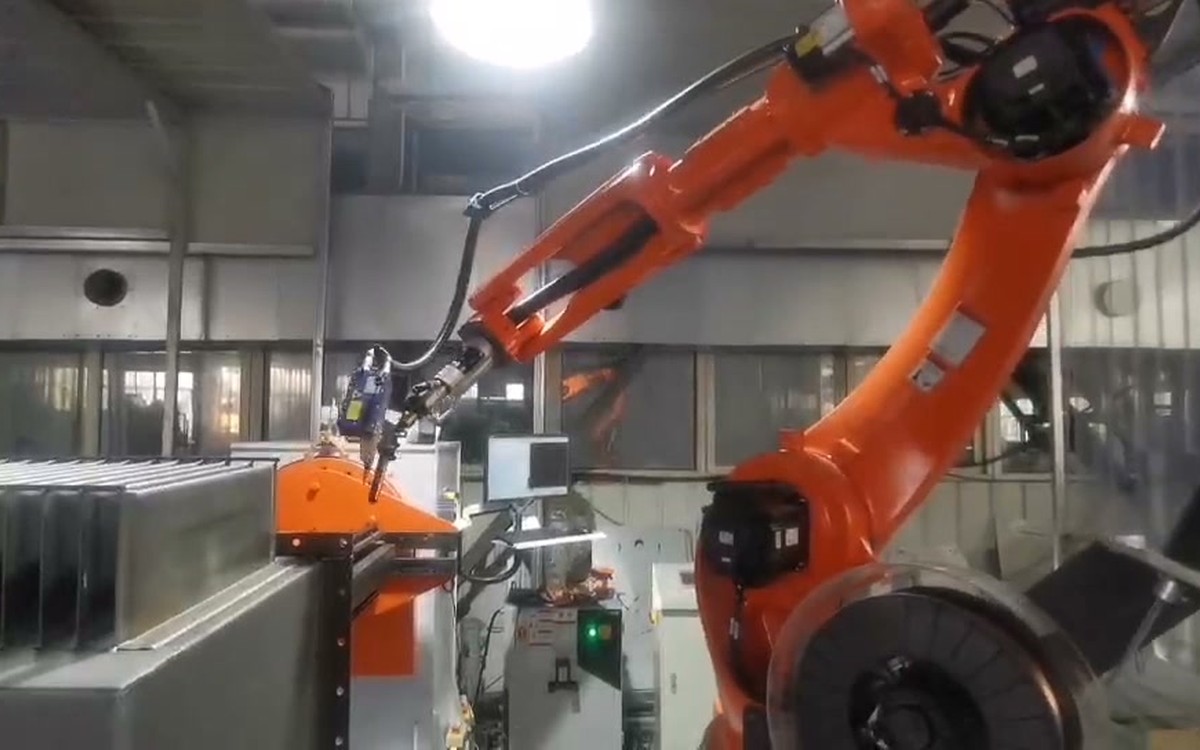
ထောင့်မှန်စတုဂံပုံ တိုင်ကီများ
မီးရှူးတိုင်ကို တည်ငြိမ်စွာဝင်ရောက်နိုင်ရန် လိုအပ်သော ဘေးနံရံချုပ်ရိုးများ၊ ထောင့်များ၊ လှိုင်းတွန့်အပိုင်းများနှင့် ဦးတည်ချက်ကို ပြန်လည်သုံးသပ်ပါ။
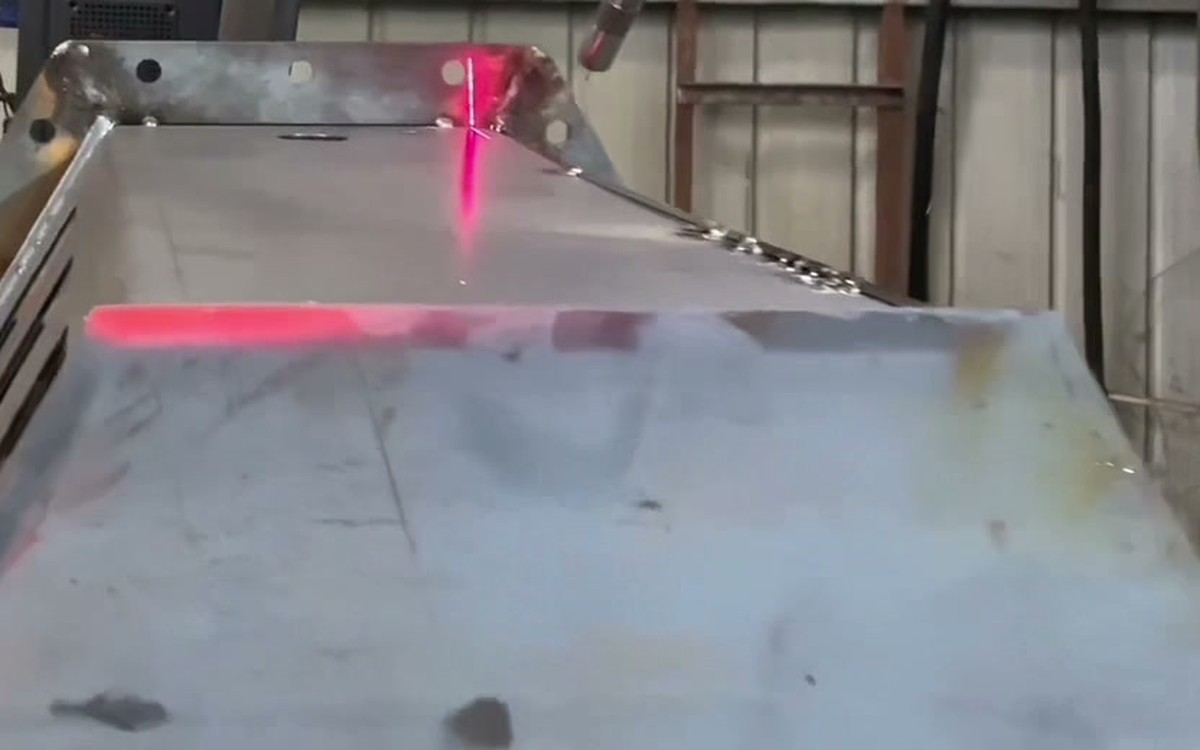
တြိဂံပုံ တင့်ကားများ
လမ်းကြောင်းထုတ်လုပ်ခြင်း၊ လေဆာတည်နေရာသတ်မှတ်ခြင်းနှင့် ပြောင်းလဲနေသောမျက်နှာပြင်များနှင့် အတွင်းပိုင်းဂျီသြမေတြီတဝိုက်တွင် ဝင်ရောက်ခွင့်ကို စီစဉ်ပါ။
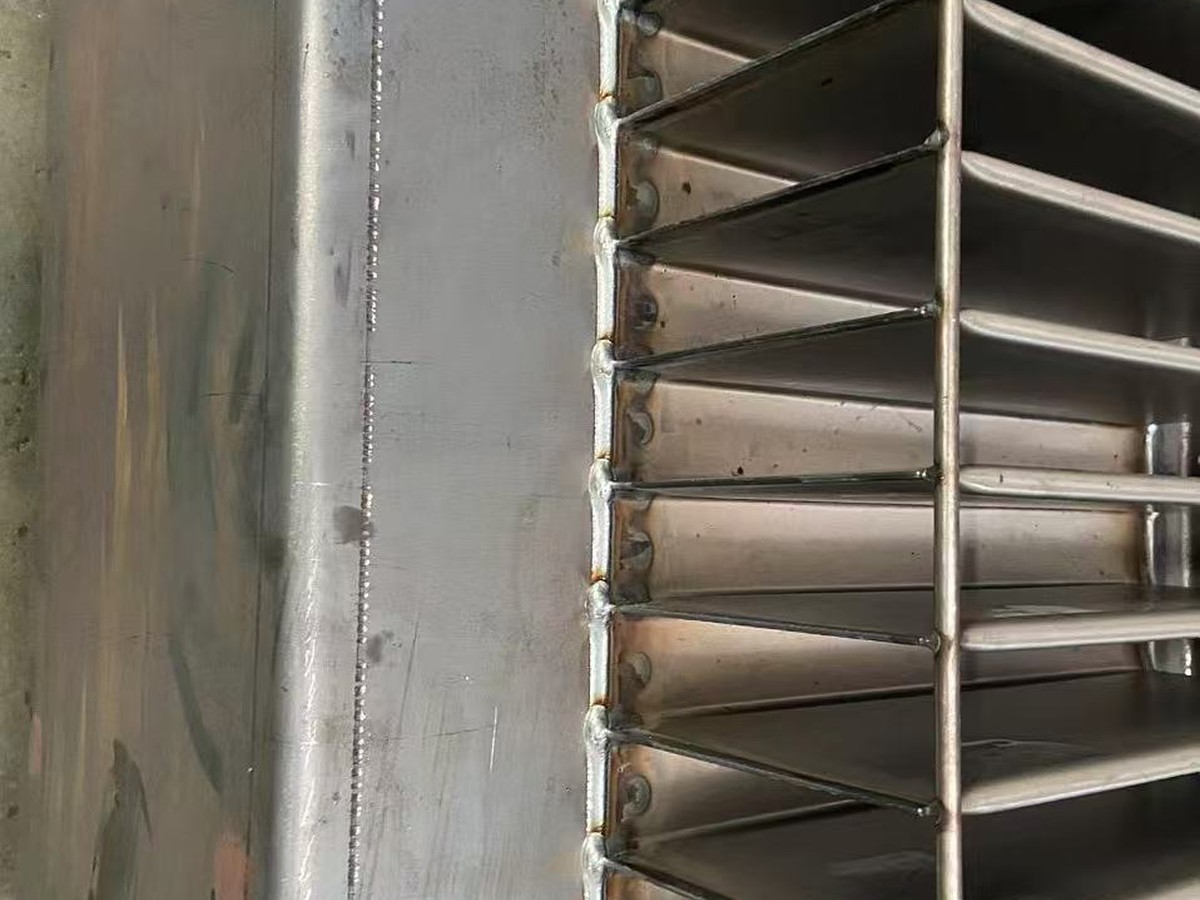
လှိုင်းတွန့်နံရံပါ တိုင်ကီများ
စဉ်ဆက်မပြတ် နံရံချုပ်ရိုးများကို ဆူးတောင်-အဆုံးအဆစ်များမှ ခွဲထုတ်ပြီး ထပ်ခါတလဲလဲ ပြုလုပ်ထားသော ဂျီသြမေတြီတစ်လျှောက်တွင် ဂဟေလမ်းကြောင်းကို ချိန်ညှိထားပါ။
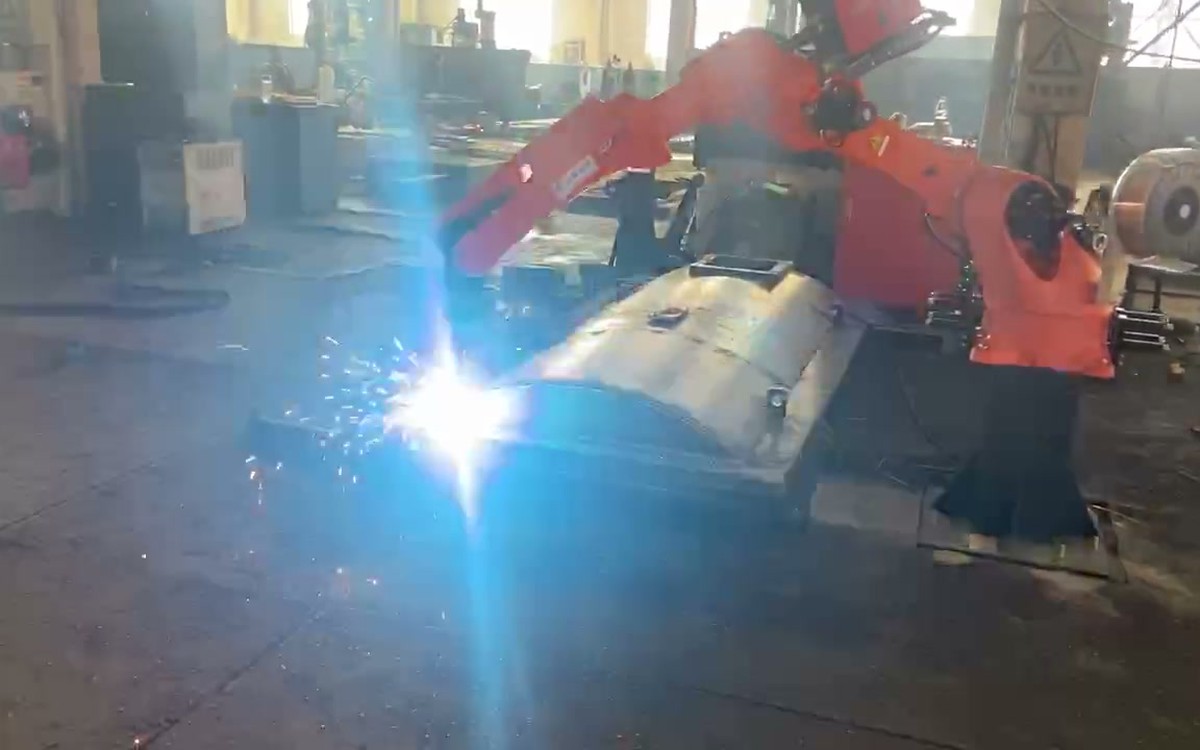
တိုင်ကီအဖုံးများ
ရွေးချယ်ထားသော အဖုံးဒီဇိုင်းအတွက် လိုအပ်သော ကွေးညွှတ်နေသော အဖုံးချုပ်ရိုးများ၊ အပေါက်များ၊ အနားကွပ်များနှင့် တပ်ဆင်မှု ဦးတည်ချက်ကို ပြန်လည်သုံးသပ်ပါ။
တိုင်ကီတည်ဆောက်ပုံကို မြင်သာသော ဂဟေဆက်ခြင်းအဆင့်များအဖြစ်သို့ ပြောင်းလဲပါ။
လုပ်ငန်းစဉ်ကို အလုပ်အပိုင်းအစအဆင့်များအဖြစ် ပိုင်းခြားထားသောကြောင့် စက်ရုပ်ဝင်ရောက်မှု၊ တပ်ဆင်မှုနှင့် လက်ခံမှုကို ထုတ်လုပ်မှုဖော်ပြချက်ရှည်တစ်ခုအတွင်း ဝှက်ထားမည့်အစား အဆင့်တိုင်းတွင် စစ်ဆေးနိုင်ပါသည်။
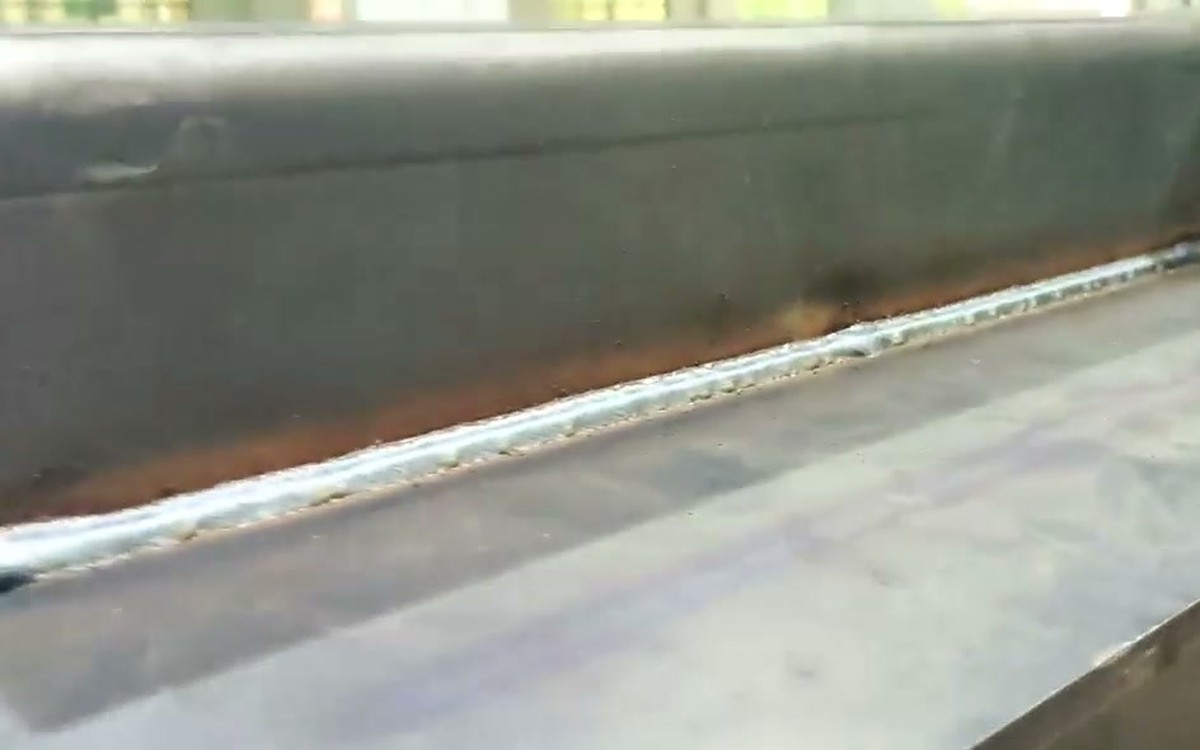
တိုင်ကီအောက်ခြေ ဂဟေဆော်ခြင်း
နောက်ပိုင်းတွင် တိုင်ကီဂျီသြမေတြီက ဝင်ရောက်ခွင့်ကို ကန့်သတ်မထားမီ အချက်အလက်များကို သတ်မှတ်ပြီး စီစဉ်ထားသည့် အောက်ခြေချုပ်ရိုးများကို ပြီးမြောက်အောင် လုပ်ဆောင်ပါ။
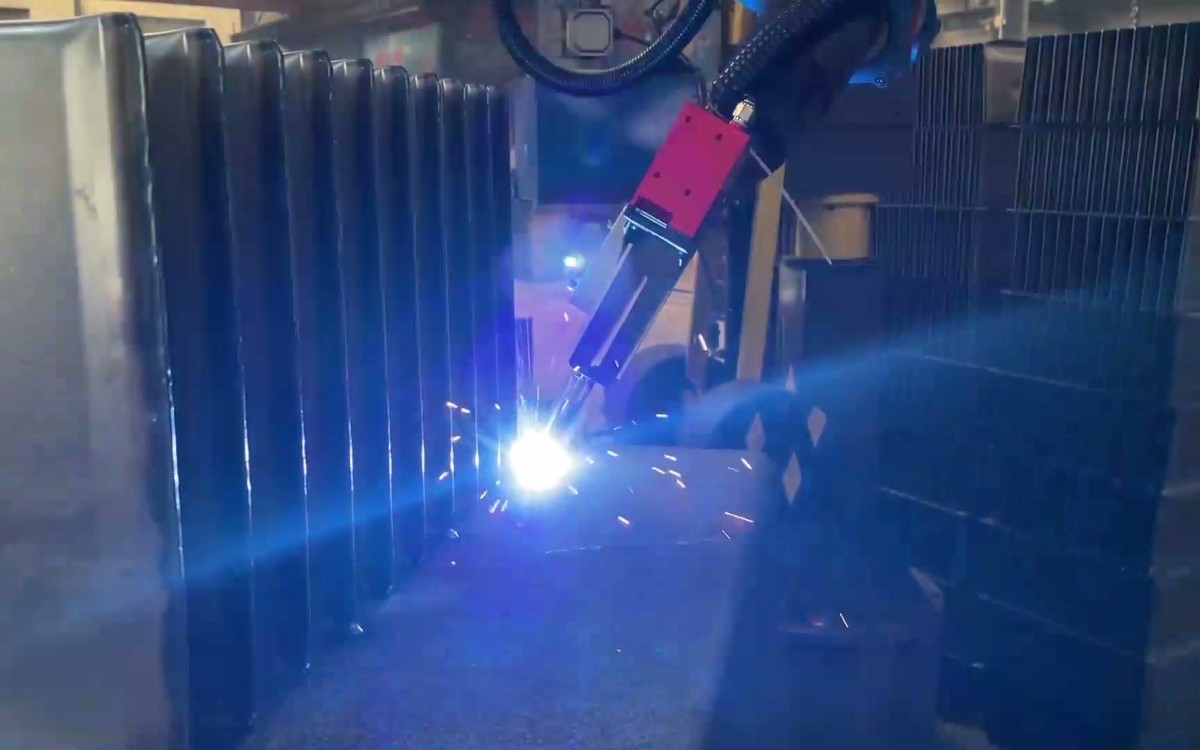
နံရံများနှင့် အားဖြည့်အကာများ
နံရံ၊ အားဖြည့်ပစ္စည်းနှင့် လှိုင်းတွန့်အပိုင်းများကို တပ်ဆင်ကိရိယာထိန်းချုပ်မှုနှင့် ရောက်ရှိနိုင်သော ဂဟေဆက်ဦးတည်ချက်တို့နှင့် ညှိနှိုင်းပါ။
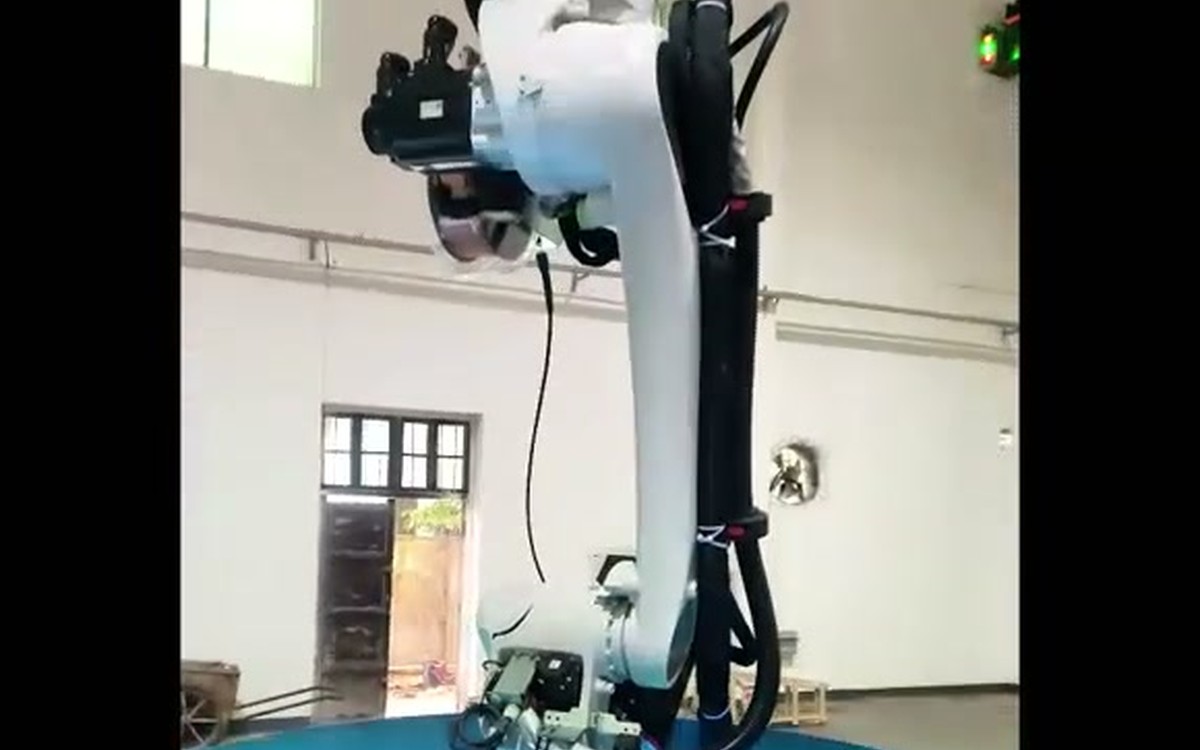
အတွင်းပိုင်းဂဟေဆော်ခြင်း
လုပ်ငန်းစဉ်အစီအစဉ်တွင် ဖော်ပြထားသော အတွင်းပိုင်းချုပ်ရိုးများဆီသို့ ရောက်ရှိရန် ရွေးချယ်ထားသော ပြောင်းပြန်၊ ကော်လံ သို့မဟုတ် ခရီးသွားဝင်ရိုး အစီအစဉ်ကို အသုံးပြုပါ။
ပြင်ပဂဟေဆက်ခြင်း၊ လွှဲပြောင်းခြင်းနှင့် အတွင်းပိုင်းဂဟေဆက်ခြင်း
tack welding နှင့် palletizing မှ AGV transfer၊ crane unloading၊ repair welding နှင့် leak testing အထိ manual နှင့် automatic အဆင့်များကို မြင်သာအောင်ထားပါ။
လောင်စာဆီတိုင်ကီတစ်ခုလုံးနှင့် အားဖြည့်အကာအရံများကို လက်ဖြင့်အစက်ချဂဟေဆက်ပြီး အထူးပါလက်ပေါ်တွင် သတ်မှတ်ထားသောနေရာတွင် ထားရှိရန် လိုအပ်ပါသည်။
အထူးပါလက်လ်ကို သတ်မှတ်ထားသော ပါလက်လ်စင်ပေါ်တွင် ထားပြီး AGV မှ ပြင်ပဂဟေဆက်စခန်းရိုဘော့သို့ အပြည့်အဝဂဟေဆက်ရန်အတွက် လွှဲပြောင်းပေးရန် စောင့်ဆိုင်းပါသည်။
ပြင်ပဂဟေဆက်ခြင်းပြီးဆုံးပါက AGV သည် အတွင်းပိုင်းဂဟေဆက်ခြင်းအပြည့်အဝအတွက် အတွင်းပိုင်းဂဟေဆက်စခန်းရိုဘော့သို့ လွှဲပြောင်းပေးမည်ဖြစ်သည်။
အတွင်းပိုင်းဂဟေဆက်ခြင်းပြီးဆုံးပြီးနောက် AGV သည် ၎င်းကို ချသည့်နေရာသို့ သယ်ယူပို့ဆောင်ပြီး လက်စွဲကရိန်းသည် လောင်စာဆီတိုင်ကီကို ချကာ ဂဟေဆက်ပြုပြင်သည့်နေရာတွင် ထားရှိပြီးနောက် လက်စွဲဂဟေဆက်ပြုပြင်ခြင်းယိုစိမ့်မှုစမ်းသပ်မှုကို ပြုလုပ်သည်။ AGV သည် စောင့်ဆိုင်းရန် တင်ဆောင်သည့်နေရာသို့ အလိုအလျောက်ပြန်သွားသည်။
အစိတ်အပိုင်းတစ်ခုစီကို ၎င်း၏အလုပ်ဖြင့် သတ်မှတ်ပါ
ပစ္စည်းကိရိယာ၏ နောက်ဆုံးငွေတောင်းခံလွှာသည် စီမံကိန်းတစ်ခုချင်းစီအတွက်ဖြစ်သည်။ ဤအစိတ်အပိုင်းအခန်းကဏ္ဍများသည် မော်ဒယ်များ၊ ပမာဏများနှင့် စွမ်းဆောင်ရည်တန်ဖိုးများကို အတည်မပြုမီ ညှိနှိုင်းရမည့်အရာများကို ပြသသည်။
| component | လျှောက်လွှာတွင် တာဝန်ယူမှု |
|---|---|
| ဂဟေဆော်စက်ရုပ်နှင့် လုပ်ငန်းစဉ်အထုပ် | သတ်မှတ်ထားသော အဆစ်များတစ်ဝိုက်တွင် ပရိုဂရမ်ရေးဆွဲထားသော မီးရှူးတိုင်လမ်းကြောင်းနှင့် ရွေးချယ်ထားသော ဓာတ်ငွေ့ဖြင့်ကာကွယ်ထားသော အာ့ခ်-ဂဟေဆက်ခြင်းလုပ်ငန်းစဉ်ကို ထိန်းသိမ်းထားပါ။ |
| လေဆာချုပ်ရိုးတည်နေရာရှာဖွေခြင်း သို့မဟုတ် ခြေရာခံခြင်း | သဘောတူထားသော တပ်ဆင်မှုအခြေအနေကို အာရုံခံရန် လိုအပ်သည့်နေရာတွင် ဂဟေဆက်အင်္ဂါရပ်များနှင့် အထောက်အပံ့လမ်းကြောင်းပြင်ဆင်မှုကို ရှာဖွေပါ။ |
| တိုင်၊ gantry သို့မဟုတ် travel axis | တိုင်ကီမျက်နှာပြင်များကိုဖြတ်၍ အတွင်းပိုင်း ဂဟေဆက်အဖုံးအတွင်းသို့ ဝင်ရောက်နိုင်မှုကို တိုးချဲ့ပါ။ |
| နေရာချထားကိရိယာနှင့် သီးသန့်တပ်ဆင်ကိရိယာ | သဘောတူထားသော ရက်စွဲများမှ တိုင်ကီကို ကိုင်ထားပြီး ချုပ်ရိုးများကို အလုပ်လုပ်နိုင်သော ဦးတည်ချက်တွင် ထားပါ။ |
| ပါလက်နှင့် AGV စီးဆင်းမှု | အလုပ်အပိုင်းကို တင်ခြင်း၊ ပြင်ပဂဟေဆော်ခြင်း၊ အတွင်းပိုင်းဂဟေဆော်ခြင်းနှင့် ချခြင်းနေရာများအကြား ရွှေ့ပါ။ |
| ထိန်းချုပ်မှုနှင့် ဘေးကင်းရေးနယ်နိမိတ် | ညှိနှိုင်းထားသော ရွေ့လျားမှု၊ အပြန်အလှန်ချိတ်ဆက်မှုများ၊ ပြန်လည်ကောင်းမွန်လာမှု အခြေအနေများနှင့် နောက်ဆုံးကာကွယ်ထားသော လည်ပတ်မှုနယ်ပယ်။ |
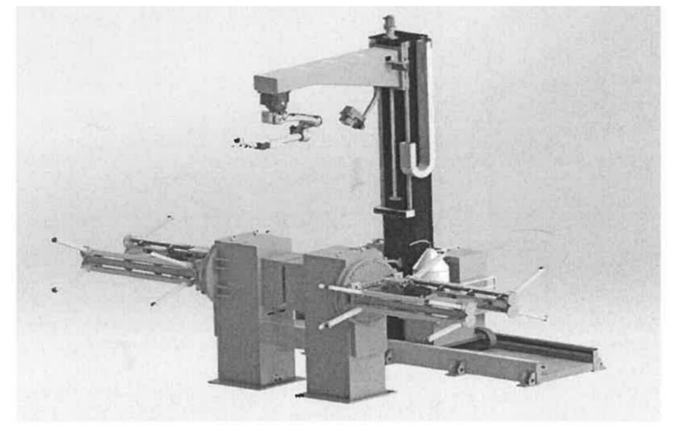
ယိုစိမ့်မှုစစ်ဆေးခြင်းသည် ထုတ်လုပ်မှုအစီအစဉ်တွင် ပါဝင်သင့်သည်။
ဂဟေဆက်ခြင်းနှင့် ယိုစိမ့်မှု တင်းအား စစ်ဆေးခြင်းကို မခွဲခြားပါနှင့်
လက်ရှိလုပ်ငန်းစဉ်တွင် ကုန်ပစ္စည်းချပြီးနောက် လက်ဖြင့်ပြုပြင်ထားသော ဂဟေဆက်ခြင်းနှင့် ယိုစိမ့်မှုစမ်းသပ်ခြင်းကို ပြုလုပ်ထားသည်။ ထို့ကြောင့် စီမံကိန်းတွင် ဂဟေဆက်ပုံပန်းသဏ္ဌာန်၊ ချုပ်ရိုးဆက်လက်တည်ရှိမှု၊ အတိုင်းအတာလိုအပ်ချက်များ၊ ပြုပြင်မှုအနေအထားနှင့် ယိုစိမ့်မှုစမ်းသပ်ခြင်းကို မည်သို့မှတ်တမ်းတင်သည်ကို သတ်မှတ်သင့်သည်။
စမ်းသပ်နည်းလမ်း၊ ဖိအား၊ ကြာချိန်နှင့် လက်ခံမှုမှတ်တမ်းများကို ဖောက်သည်သတ်မှတ်ချက်နှင့် အတည်ပြုထားသော ပရောဂျက်စာရွက်စာတမ်းများနှင့်အတူ သတ်မှတ်ထားသည်။
အပြင်ပိုင်းမှ အတွင်းပိုင်းသို့ ဂဟေဆက်ခြင်းဆိုင်ရာ ပြန်လည်သုံးသပ်ချက် လိုအပ်ပါသလား။
တိုင်ကီပုံ၊ အဆစ်အစီအစဉ်၊ တင်ဆောင်နည်း၊ လက်ခံမှုအစီအစဉ်နှင့် ရရှိနိုင်သောကြမ်းပြင်နေရာ ပေးပို့ပါ။
အလိုအလျောက်စနစ် နယ်နိမိတ်ကို ရှင်းလင်းစွာ ဖော်ပြပါ
လျှောက်လွှာကို ဦးစွာသုံးသပ်ခြင်း
ပစ္စည်းကိရိယာများကို မရွေးချယ်မီ တိုင်ကီ၊ အဆစ်များ၊ တပ်ဆင်မှုနှင့် လက်ခံနည်းလမ်းမှ စတင်ပါ။
ပေါင်းစပ်ဗိသုကာ
ရိုဘော့ဝင်ရောက်ခွင့်၊ အာရုံခံခြင်း၊ နေရာချထားခြင်းများ၊ ခရီးသွားဝင်ရိုးများနှင့် ပစ္စည်းစီးဆင်းမှုကို စနစ်တစ်ခုတည်းအဖြစ် ညှိနှိုင်းဆောင်ရွက်သည်။
အတည်ပြုချက်ဦးဆောင်သောပစ်မှတ်များ
လည်ပတ်မှု၊ ဂဟေဆော်မှုနှင့် ပစ်မှတ်များကို အစစ်အမှန်အစိတ်အပိုင်းများနှင့် သဘောတူထားသော စမ်းသပ်မှုနယ်နိမိတ်သို့ ပြောင်းလဲခြင်း။
လက်စွဲအဆင့်များကို ရှင်းလင်းပါ
tack welding၊ crane handling၊ repair welding နှင့် leak testing တို့ကို scope တွင် မြင်သာအောင်ထားပါ။
Transformer tank ဂဟေဆော်ခြင်းဆိုင်ရာ မေးခွန်းများ
ဒီ automation concept က ဘယ် transformer tank အမျိုးအစားတွေကို လွှမ်းခြုံနိုင်မလဲ။
ဖြေရှင်းချက်ကို ထောင့်မှန်စတုဂံတိုင်ကီများ၊ တြိဂံတိုင်ကီများ၊ လှိုင်းတွန့်နံရံတိုင်ကီများနှင့် တိုင်ကီအဖုံးလုပ်ငန်းအတွက် ပြန်လည်သုံးသပ်နိုင်ပါသည်။ နောက်ဆုံးလွှမ်းခြုံမှုမှာ ပုံဆွဲခြင်း၊ ချုပ်ရိုးမြေပုံ၊ တပ်ဆင်ပစ္စည်းသဘောတရားနှင့် ရောက်ရှိနိုင်သော ဂဟေဆော်မှုဦးတည်ချက်ပေါ်တွင် မူတည်ပါသည်။
အပြင်ပိုင်းနှင့် အတွင်းပိုင်း ဂဟေဆက်စခန်းများကို မည်သို့ချိတ်ဆက်ထားသနည်း။
လုပ်ငန်းစဉ်တွင် သီးသန့် pallet နှင့် AGV လွှဲပြောင်းခြင်းကို အသုံးပြုသည်။ AGV သည် တိုင်ကီကို ပြင်ပဂဟေဆက်ခြင်းသို့ ယူဆောင်သွားပြီး အတွင်းပိုင်းဂဟေဆက်ခြင်းသို့ လွှဲပြောင်းပေးပြီးနောက် ပြုပြင်ဂဟေဆက်ခြင်းနှင့် ယိုစိမ့်မှုစမ်းသပ်ခြင်းမပြုမီ ချခြင်းသို့ ရွှေ့သည်။
တင့်ကားအမျိုးအစားအသစ်တစ်ခုဟာ အပြီးအပိုင်ပြန်လည်သင်ကြားပေးဖို့ လိုအပ်ပါသလား။
မဖြစ်မနေတော့ မဟုတ်ပါဘူး။ အော့ဖ်လိုင်းပရိုဂရမ်းမင်း၊ seam-node scanning နှင့် laser localization တို့သည် on-cell သင်ကြားမှုအလုပ်ကို လျှော့ချနိုင်သော်လည်း ရလဒ်မှာ မော်ဒယ်အရည်အသွေး၊ fixture repeatability၊ calibration၊ sensing နှင့် သဘောတူထားသော changeover scope ပေါ်တွင် မူတည်ပါသည်။
ဂဟေဆက်ပြီးနောက် ယိုစိမ့်မှုတင်းအားကို မည်သို့စစ်ဆေးသနည်း။
လုပ်ငန်းစဉ်တွင် ကုန်ပစ္စည်းချပြီးနောက် လက်ဖြင့်ပြုပြင်ခြင်း-ဂဟေဆက်ခြင်းနှင့် ယိုစိမ့်မှုစမ်းသပ်ခြင်းအဆင့် ပါဝင်သည်။ စမ်းသပ်နည်းလမ်း၊ ဖိအား၊ ကြာချိန်၊ လက်ခံမှုကန့်သတ်ချက်နှင့် မှတ်တမ်းပုံစံတို့ကို အတည်ပြုထားသော ဖောက်သည်နှင့် ပရောဂျက်လိုအပ်ချက်များဖြင့် သတ်မှတ်ရမည်။
လျှောက်လွှာပြန်လည်သုံးသပ်ရန်အတွက် ကျွန်ုပ်ဘာပို့ရမည်နည်း။
တိုင်ကီပုံ၊ အဆစ်မြေပုံ၊ ပစ္စည်းနှင့် အထူ၊ တပ်ဆင်မှုနှင့် tack-weld အခြေအနေ၊ မျှော်မှန်းထားသော မျိုးကွဲများ၊ loading နည်းလမ်း၊ ပစ်မှတ် output အဓိပ္ပာယ်ဖွင့်ဆိုချက်၊ စစ်ဆေးခြင်းနှင့် ယိုစိမ့်မှုစမ်းသပ်ခြင်းအစီအစဉ်၊ အသုံးအဆောင်များနှင့် ရရှိနိုင်သော ကြမ်းပြင်နေရာတို့ကို ပေးပို့ပါ။
ထရန်စဖော်မာ တိုင်ကီပုံဆွဲခြင်းကနေ စတင်ပါ။
EVST သည် ပရောဂျက်တစ်ခုနှင့်တစ်ခု သက်ဆိုင်သော ကန့်သတ်ချက်များကို မသတ်မှတ်မီ လက်တွေ့ကျသော ပြင်ပနှင့် အတွင်းပိုင်း ဂဟေဆက်ဗိသုကာပုံစံကို ပြန်လည်သုံးသပ်ရန်အတွက် workpiece၊ ချုပ်ရိုးအစီအစဉ်၊ ပစ္စည်းစီးဆင်းမှုနှင့် လက်ခံမှုအစီအစဉ်ကို အသုံးပြုနိုင်သည်။